
FPGA 与数字 IC 设计 / 系统课时
实现 UART 发送器
实现 UART 发送器
UART 发送器的核心不是“把字节逐位输出”,而是让每一位严格占据一个波特周期。本节从常见 8N1 帧格式出发,用波特率计数器和有限状态机生成起始位、8 个低位优先数据位与停止位,并通过仿真逐位验收时序。
学习目标
- 根据系统时钟和目标波特率计算每个 UART 位需要保持的时钟周期数。
- 用有限状态机稳定输出 8N1 帧,并正确处理
tx_start、tx_busy与tx_done。 - 通过仿真检查起始位、数据位顺序和停止位是否满足帧格式。
从帧格式确定发送时序
常见的 8N1 表示 8 个数据位、无校验位、1 个停止位。线路空闲时保持高电平;发送开始后先拉低一个位周期作为起始位,再从 d0 到 d7 低位优先发送数据,最后保持一个位周期的高电平作为停止位。
若系统时钟频率为 、波特率为 ,每一位对应的时钟周期数可近似取 。例如 50 MHz 时钟发送 115200 baud,,取 434 即可得到很小的波特率误差。
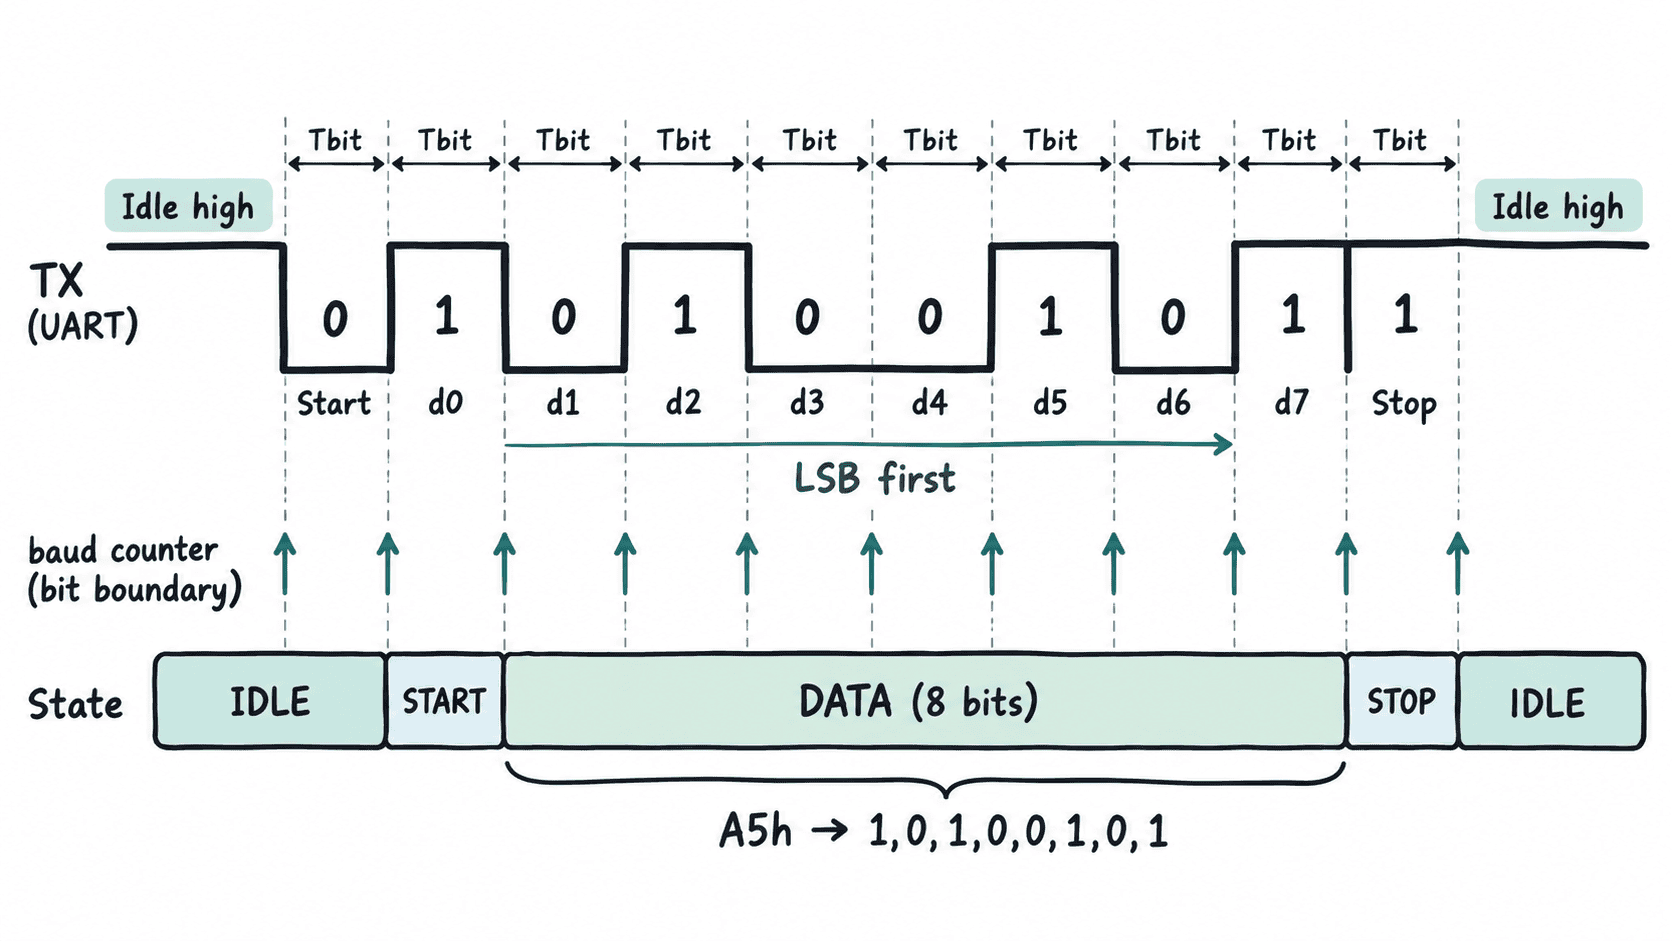
发送器可以划分为 IDLE、START、DATA、STOP 四个状态。计数器只负责“这一位已经保持了多少个系统时钟”,状态机只在计数到一个完整位周期后推进,因此数据内容和位宽不会互相干扰。
用计数器和状态机发送一个字节
下面的 Verilog-2001 示例同时包含可综合的发送模块和最小测试平台。为缩短仿真时间,测试平台把 CLKS_PER_BIT 设为 4;上板时应改成由真实系统时钟和波特率计算出的值。tx_start 只在空闲状态受理,发送开始时先锁存 tx_data,避免上游随后修改数据破坏当前帧。
`timescale 1ns/1ps

module uart_tx #(
    parameter integer CLKS_PER_BIT = 434
) (
    input  wire       clk,
    input  wire       rst_n,
    input  wire [7:0] tx_data,
    input  wire       tx_start,
    output reg        tx,
    output reg        tx_busy,
    output reg        tx_done
);

    localparam [1:0] S_IDLE  = 2'd0;
    localparam [1:0] S_START = 2'd1;
    localparam [1:0] S_DATA  = 2'd2;
    localparam [1:0] S_STOP  = 2'd3;

    reg [1:0]  state;
    reg [31:0] baud_count;
    reg [2:0]  bit_index;
    reg [7:0]  data_reg;

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            state      <= S_IDLE;
            baud_count <= 32'd0;
            bit_index  <= 3'd0;
            data_reg   <= 8'd0;
            tx          <= 1'b1;
            tx_busy    <= 1'b0;
            tx_done    <= 1'b0;
        end else begin
            // 完成事件只保持一个时钟周期,便于上游做脉冲检测。
            tx_done <= 1'b0;

            case (state)
                S_IDLE: begin
                    tx          <= 1'b1;
                    tx_busy     <= 1'b0;
                    baud_count  <= 32'd0;
                    bit_index   <= 3'd0;

                    if (tx_start) begin
                        data_reg <= tx_data;
                        tx       <= 1'b0;
                        tx_busy  <= 1'b1;
                        state    <= S_START;
                    end
                end

                S_START: begin
                    if (baud_count == CLKS_PER_BIT - 1) begin
                        baud_count <= 32'd0;
                        bit_index  <= 3'd0;
                        tx         <= data_reg[0];
                        state      <= S_DATA;
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                S_DATA: begin
                    if (baud_count == CLKS_PER_BIT - 1) begin
                        baud_count <= 32'd0;

                        if (bit_index == 3'd7) begin
                            tx    <= 1'b1;
                            state <= S_STOP;
                        end else begin
                            bit_index <= bit_index + 1'b1;
                            tx        <= data_reg[bit_index + 3'd1];
                        end
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                S_STOP: begin
                    if (baud_count == CLKS_PER_BIT - 1) begin
                        baud_count <= 32'd0;
                        tx         <= 1'b1;
                        tx_busy    <= 1'b0;
                        tx_done    <= 1'b1;
                        state      <= S_IDLE;
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                default: begin
                    state   <= S_IDLE;
                    tx      <= 1'b1;
                    tx_busy <= 1'b0;
                end
            endcase
        end
    end
endmodule

module uart_tx_tb;
    localparam integer CLKS_PER_BIT = 4;

    reg        clk      = 1'b0;
    reg        rst_n    = 1'b0;
    reg  [7:0] tx_data  = 8'd0;
    reg        tx_start = 1'b0;
    wire       tx;
    wire       tx_busy;
    wire       tx_done;

    integer i;

    always #5 clk = ~clk;

    uart_tx #(
        .CLKS_PER_BIT(CLKS_PER_BIT)
    ) dut (
        .clk(clk),
        .rst_n(rst_n),
        .tx_data(tx_data),
        .tx_start(tx_start),
        .tx(tx),
        .tx_busy(tx_busy),
        .tx_done(tx_done)
    );

    initial begin
        repeat (2) @(posedge clk);
        @(negedge clk);
        rst_n = 1'b1;

        @(negedge clk);
        tx_data  = 8'hA5;
        tx_start = 1'b1;
        @(negedge clk);
        tx_start = 1'b0;

        // 从起始位中心开始,此后每隔一个位周期采样一次。
        repeat (CLKS_PER_BIT / 2) @(posedge clk);
        $display("start=%b", tx);

        for (i = 0; i < 8; i = i + 1) begin
            repeat (CLKS_PER_BIT) @(posedge clk);
            $display("data[%0d]=%b", i, tx);
        end

        repeat (CLKS_PER_BIT) @(posedge clk);
        $display("stop=%b", tx);

        @(posedge tx_done);
        $display("done=%b busy=%b", tx_done, tx_busy);
        $finish;
    end
endmodule
预期输出
start=0
data[0]=1
data[1]=0
data[2]=1
data[3]=0
data[4]=0
data[5]=1
data[6]=0
data[7]=1
stop=1
done=1 busy=0
这里发送的是 8'hA5,其二进制为 1010_0101。UART 按低位优先传输,所以线上看到的数据位顺序应为 1,0,1,0,0,1,0,1,与仿真输出一致。
处理握手与波特率边界
tx_busy 为高期间,示例会忽略新的 tx_start。如果系统可能连续提交字节,应让上游等待 tx_busy==0,或在发送器前增加 FIFO;不要直接覆盖 data_reg。tx_done 只脉冲一个系统时钟,适合驱动“取下一个字节”之类的控制逻辑。
整数分频并不保证所有时钟频率都能精确得到目标波特率。应计算实际波特率 f_clk / CLKS_PER_BIT 与目标值的误差;误差较大时可改用相位累加器或小数分频,而不是简单截断计数值。
上板前检查线路和帧格式
上板时需要把 tx 约束到正确的 FPGA 管脚,并让对端串口工具使用相同的波特率、数据位、校验位和停止位。FPGA 的 TX 应连接 USB-UART 的 RX,同时两端共地。
当逻辑分析仪能够观察到空闲高电平、一个完整起始位、8 个等宽且低位优先的数据位以及一个完整停止位时,这个发送器的核心时序就具备了继续接入 FIFO 或协议层的基础。