
FPGA 与数字 IC 设计 / 系统课时
用握手传递多比特数据
用握手传递多比特数据
多比特总线不能把每一位各自接两级同步器,否则目标域可能拼出从未真实存在过的组合。本篇用“数据保持 + req/ack 握手”建立稳定窗口,并把两个无关时钟域的复位改为各自同步释放,确保 toggle 协议从一致、可控的初始状态启动。
学习目标
- 解释逐位同步多比特总线为什么会产生字内不一致。
- 设计请求、确认、数据保持与独立复位释放之间的完整时序关系。
- 用 Verilog 验证连续两笔数据都被目标域一致接收且不会覆盖。
多比特数据需要一致采样
单比特控制信号可以通过两级触发器降低亚稳态传播风险,但多位数据若逐位独立同步,每一位可能在不同目标时钟周期完成解析。目标域看到的字就可能同时包含旧数据和新数据,这种“撕裂”不是给每一位再多加一级触发器就能从协议上解决的。
握手方案采用 bundled-data 思路:源域先把整条数据写入保持寄存器,再改变单比特请求状态;请求经过目标域同步链需要若干时钟周期,因此数据总线已经提前稳定。目标域检测到请求变化后采样整条数据,再返回确认。确认回来之前,源域禁止改写保持寄存器。
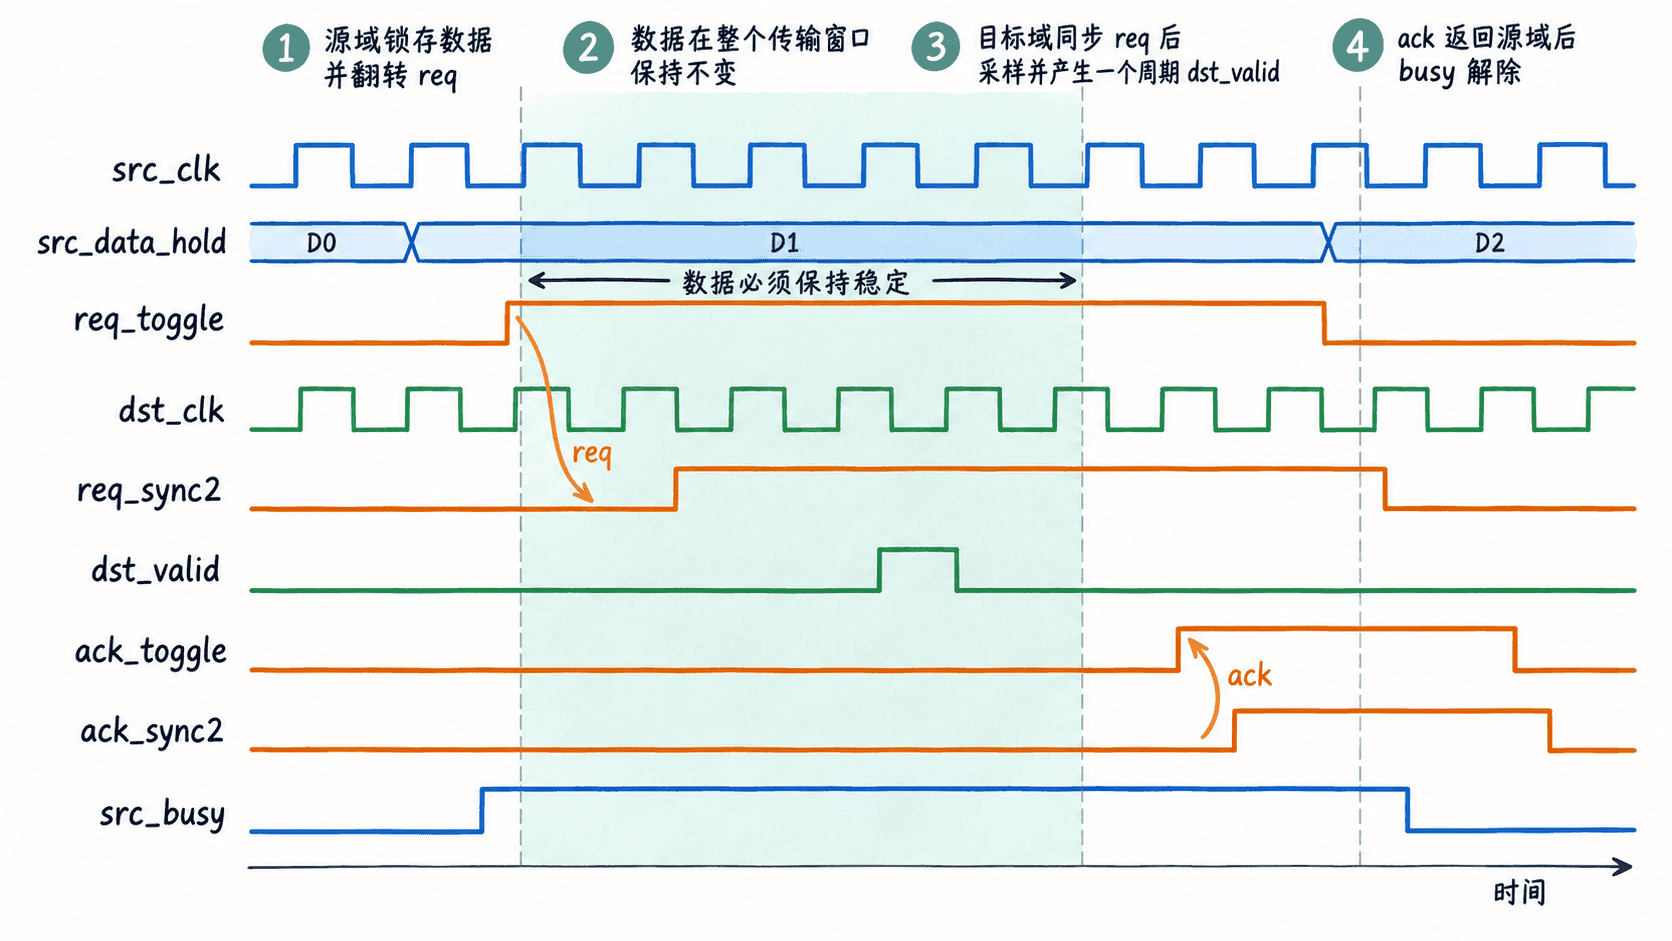
请求、确认和数据保持的关系
一次传输可以看成四个有顺序的动作:
src_busy为低时,源域锁存src_data,随后翻转req_toggle。- 请求尚未得到确认期间,源域持续保持
src_data_hold不变。 - 目标域同步请求并检测到翻转后,一次性采样整条数据,同时产生一个周期的
dst_valid。 - 目标域把
ack_toggle更新为已处理的请求状态;确认经过两级同步返回后,源域才解除src_busy。
这里真正跨同步器的是 req_toggle 和 ack_toggle 两个单比特控制状态。数据总线本身不逐位同步,而是依靠“先稳定、后通知、确认前不修改”的协议获得一致采样窗口。
复位也必须按时钟域释放
toggle 握手要求请求、确认和“已观察请求”状态在复位后保持一致。若同一个异步 rst_n 同时直接释放两个无关时钟域,释放沿可能落在任一域触发器的恢复/移除时间窗口内,不同触发器甚至可能在不同周期退出复位,从而破坏协议初始状态。
更稳妥的做法是保留全局复位的异步断言,但在源域和目标域各放一套两级复位同步器。外部 rst_n 拉低时,两域都立即进入复位;rst_n 拉高后,src_rst_n 只在 src_clk 边沿同步释放,dst_rst_n 只在 dst_clk 边沿同步释放。功能逻辑只使用各自域内的同步释放复位,源域在 src_rst_n 有效前保持 src_busy,不会提前发出请求。
完整握手实现
下面的模块用 toggle 形式实现请求和确认。测试平台只驱动一个外部低有效复位,但 DUT 内部先分别生成 src_rst_n 和 dst_rst_n,再用于各自时钟域的握手状态。测试平台发送 8'hA5 和 8'h3C;第二笔发送会等待 src_busy 清零,确保第一笔数据未确认前不会覆盖保持寄存器。
`timescale 1ns/1ps

module bus_handshake_cdc #(
    parameter WIDTH = 8
) (
    input  wire             src_clk,
    input  wire             dst_clk,
    input  wire             rst_n,
    input  wire             src_send,
    input  wire [WIDTH-1:0] src_data,
    output wire             src_busy,
    output reg              dst_valid,
    output reg  [WIDTH-1:0] dst_data
);
    reg src_rst_ff1;
    reg src_rst_ff2;
    reg dst_rst_ff1;
    reg dst_rst_ff2;

    wire src_rst_n = src_rst_ff2;
    wire dst_rst_n = dst_rst_ff2;

    reg [WIDTH-1:0] src_data_hold;
    reg req_toggle;
    reg ack_sync1;
    reg ack_sync2;

    reg req_sync1;
    reg req_sync2;
    reg req_seen;
    reg ack_toggle;

    // 全局复位异步断言,源域复位只在 src_clk 上同步释放。
    always @(posedge src_clk or negedge rst_n) begin
        if (!rst_n) begin
            src_rst_ff1 <= 1'b0;
            src_rst_ff2 <= 1'b0;
        end else begin
            src_rst_ff1 <= 1'b1;
            src_rst_ff2 <= src_rst_ff1;
        end
    end

    // 目标域使用独立同步链,避免两个无关时钟域共享异步释放沿。
    always @(posedge dst_clk or negedge rst_n) begin
        if (!rst_n) begin
            dst_rst_ff1 <= 1'b0;
            dst_rst_ff2 <= 1'b0;
        end else begin
            dst_rst_ff1 <= 1'b1;
            dst_rst_ff2 <= dst_rst_ff1;
        end
    end

    assign src_busy = !src_rst_n || (req_toggle != ack_sync2);

    // 源域只在空闲时接受新数据;发出请求后一直保持数据不变。
    always @(posedge src_clk or negedge src_rst_n) begin
        if (!src_rst_n) begin
            src_data_hold <= {WIDTH{1'b0}};
            req_toggle    <= 1'b0;
            ack_sync1     <= 1'b0;
            ack_sync2     <= 1'b0;
        end else begin
            ack_sync1 <= ack_toggle;
            ack_sync2 <= ack_sync1;
            if (src_send && !src_busy) begin
                src_data_hold <= src_data;
                req_toggle    <= ~req_toggle;
            end
        end
    end

    // 目标域检测请求状态变化后采样稳定总线,再返回确认。
    always @(posedge dst_clk or negedge dst_rst_n) begin
        if (!dst_rst_n) begin
            req_sync1  <= 1'b0;
            req_sync2  <= 1'b0;
            req_seen   <= 1'b0;
            ack_toggle <= 1'b0;
            dst_valid  <= 1'b0;
            dst_data   <= {WIDTH{1'b0}};
        end else begin
            req_sync1 <= req_toggle;
            req_sync2 <= req_sync1;
            dst_valid <= 1'b0;
            if (req_sync2 != req_seen) begin
                dst_data   <= src_data_hold;
                dst_valid  <= 1'b1;
                req_seen   <= req_sync2;
                ack_toggle <= req_sync2;
            end
        end
    end
endmodule

module tb_bus_handshake_cdc;
    reg src_clk;
    reg dst_clk;
    reg rst_n;
    reg src_send;
    reg [7:0] src_data;
    wire src_busy;
    wire dst_valid;
    wire [7:0] dst_data;
    integer received;

    bus_handshake_cdc #(.WIDTH(8)) dut (
        .src_clk(src_clk),
        .dst_clk(dst_clk),
        .rst_n(rst_n),
        .src_send(src_send),
        .src_data(src_data),
        .src_busy(src_busy),
        .dst_valid(dst_valid),
        .dst_data(dst_data)
    );

    always #5 src_clk = ~src_clk;
    always #7 dst_clk = ~dst_clk;

    task send_word;
        input [7:0] value;
    begin
        wait (!src_busy);
        @(negedge src_clk);
        src_data = value;
        src_send = 1'b1;
        @(negedge src_clk);
        src_send = 1'b0;
    end
    endtask

    always @(posedge dst_clk) begin
        if (dst_valid) begin
            received = received + 1;
            $display("%0t dst_data=%02h", $time, dst_data);
        end
    end

    initial begin
        src_clk = 1'b0;
        dst_clk = 1'b0;
        rst_n = 1'b0;
        src_send = 1'b0;
        src_data = 8'h00;
        received = 0;

        #23 rst_n = 1'b1;
        repeat (3) @(posedge src_clk);
        send_word(8'hA5);
        send_word(8'h3C);

        wait (received == 2);
        #20;
        $display("received=%0d", received);
        $finish;
    end
endmodule
预期输出
<TIME> dst_data=a5
<TIME> dst_data=3c
received=2
<TIME> 会随两个时钟的相位而变化。验证重点不是固定延迟,而是复位释放后接收顺序保持为 A5、3C,每笔数据只产生一次 dst_valid,并且第二笔数据必须等第一笔确认返回后才能进入保持寄存器。
工程边界与替代方案
这个实现默认目标域在检测到请求时就能立即接收数据,因此它在采样同一拍直接返回确认。若目标域后面还有可能阻塞的处理单元,确认应推迟到下游真正接受数据之后,否则源域可能过早覆盖保持寄存器。
握手适合低到中等吞吐量的控制字、配置字和偶发数据。若需要连续每拍传输、允许积压多笔数据,单槽握手会被往返延迟限制吞吐量,应改用异步 FIFO。实现落到具体 FPGA 时,还应让 CDC/RDC 工具识别数据同步器和复位同步器,并按厂商方法检查 bundled-data 路径、同步器属性与复位跨域关系;不能只看 RTL 仿真通过就认为 CDC 已经签核。