
音频开发 / 系统课时
识别设备时钟漂移与累积误差
识别设备时钟漂移与累积误差
采集设备和播放设备即使都标称 48 kHz,也通常由不同硬件时钟驱动,实际频率会有几十到数百 ppm 的微小偏差。短时间听不出来,但持续运行后缓冲水位会单向漂移,最终触发 overrun 或 underrun。本篇建立识别与补偿这类长期误差的方法。
学习目标
- 解释独立音频设备为何会产生稳定的速率偏差
- 根据缓冲水位的长期斜率估算相对时钟漂移
- 选择重采样或轻微速率调整,让缓冲回到目标水位附近
漂移来自两个都不完全等于 48 kHz 的时钟
标称采样率只是目标值。若采集设备实际运行在 48,002.9 Hz,而播放设备实际运行在 47,999.0 Hz,采集端每秒就会比播放端多产生约 3.9 帧。单秒几乎不可见,但这些帧会持续累积到缓冲中。
可以近似理解为:相对漂移速率 = 标称采样率 × 两个设备的 ppm 差 × 10^-6。缓冲水位变化得越线性,越像稳定时钟偏差;如果水位只是短促跳动后恢复,更像线程调度抖动。
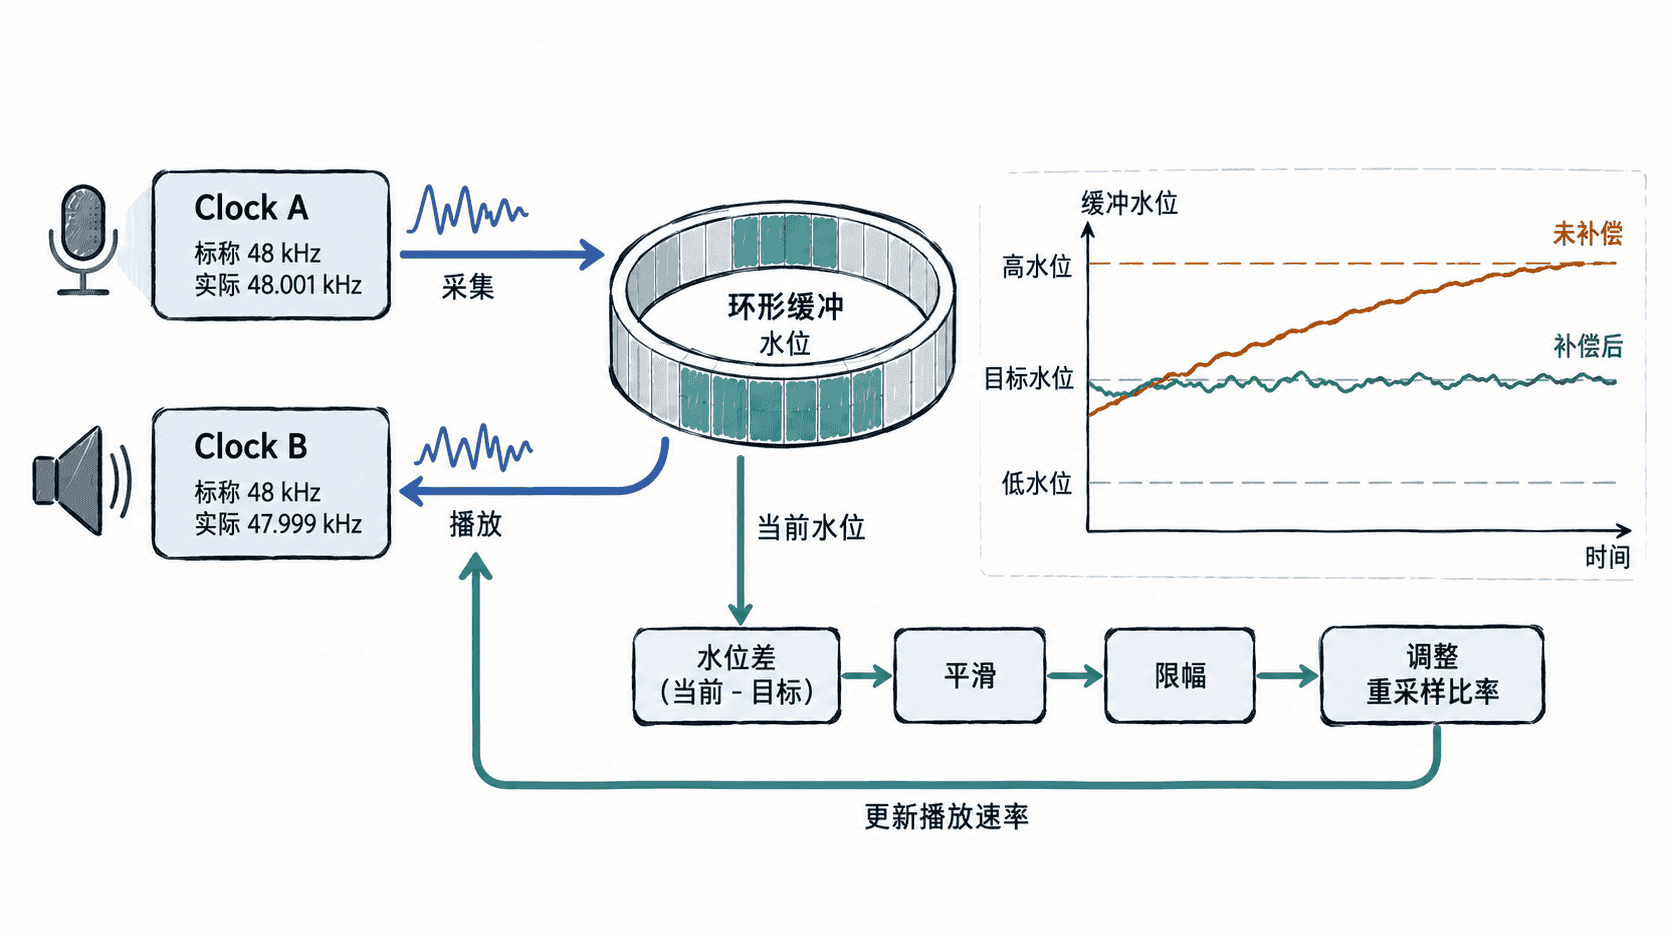
用长期斜率而不是瞬时波动判断
例如采集时钟为 +60 ppm、播放时钟为 -20 ppm,相对差就是 80 ppm。下面脚本计算这种偏差在不同运行时长后会累计多少帧,以及折合多少毫秒的缓冲变化:
sample_rate = 48_000
capture_ppm = 60.0
playback_ppm = -20.0

relative_ppm = capture_ppm - playback_ppm
drift_frames_per_second = sample_rate * relative_ppm * 1e-6

print(f'relative_ppm={relative_ppm:.1f}')
for minutes in (1, 5, 10):
    frames = drift_frames_per_second * minutes * 60
    milliseconds = frames / sample_rate * 1000
    print(f'{minutes} min: {frames:.1f} frames, {milliseconds:.1f} ms')
预期输出:
relative_ppm=80.0
1 min: 230.4 frames, 4.8 ms
5 min: 1152.0 frames, 24.0 ms
10 min: 2304.0 frames, 48.0 ms
80 ppm 看起来很小,但十分钟就能把缓冲推移 48 ms。若系统原本只留了几十毫秒余量,长期运行后就可能碰到边界。
实际观测时,可每隔固定时间记录缓冲帧数,对水位做线性趋势估计。若水位斜率为每秒增加 s 帧,那么相对漂移约为 (s / sample_rate) × 10^6 ppm。为了避免把瞬时抖动当成漂移,应使用数十秒到数分钟的窗口求趋势,并忽略偶发的单点尖峰。
用连续速率补偿代替丢帧救火
检测到稳定漂移后,最平滑的办法通常不是“满了就丢一帧、空了就补一帧”,因为突发删除或复制样本容易形成点击声。更稳妥的方案是让重采样器做非常小的连续速率调整。
控制逻辑可以围绕一个目标水位工作:水位长期高于目标,说明进入缓冲的数据相对更快,应让消费侧的有效速率略微提高;水位长期低于目标,则做相反调整。调节量应经过平滑并限制在一个很小的 ppm 范围内,避免控制器为了追逐短期抖动而来回摆动。
如果处理链已经有高质量重采样器,可把估算出的比率缓慢施加到重采样比;如果硬件或 API 支持细粒度速率调整,也可以直接调节设备侧速率。无论采用哪种方式,控制对象都应是长期水位趋势,而不是单个回调周期。
验证补偿是否真正稳定
启用补偿后,缓冲水位应从“持续单向爬升或下降”变为围绕目标区间缓慢波动,且 overrun/underrun 计数保持不增长。还要观察补偿比是否长期停留在合理的小范围内;如果需要大幅调速才能稳定,优先检查是否存在采样率配置错误、帧数换算错误或周期性丢帧,而不是把所有偏差都归因于硬件时钟。