
游戏客户端架构 / 系统课时
跨引擎 ECS 边界怎么留
跨引擎 ECS 边界怎么留
把同一套 ECS 玩法迁移到 Unity、Unreal 或 Godot 时,最容易失控的是让模拟数据直接依赖 GameObject、Actor 或 Node。本课划清模拟、引擎适配与表现的职责,做出可替换引擎外壳的最小实现。
学习目标
- 识别 ECS World 与引擎对象系统之间必须保留的边界。
- 比较 Unity、Unreal、Godot 的接入位置和生命周期差异。
- 用输入命令、状态快照与稳定实体标识验证低耦合设计。
先确定谁拥有游戏状态
设想场景内有 500 个 NPC。它们的目标、速度与血量统一存放在 ECS World,由 System 按固定步更新;摄像机、音效、UI 和可视化实例仍交给引擎。这样批量模拟不必为每个 NPC 保留一整套引擎行为对象。
边界首先是写入权:若 Position 由 ECS 移动系统计算,Actor 或 Node 不应在同一时段反向修改它。输入侧只提交 MoveIntent;模拟侧计算 Position;表现侧消费只读快照。若使用引擎物理求解,则明确由物理结果回写位置,ECS 不再同时积分同一坐标。
其次是身份与生命周期。ECS 实体标识不是 GameObject、Actor 或 Node 引用。桥接层维护 entityId → view 映射;实体创建时建立表现代理,销毁或跨场景卸载时清除映射。实体槽位可能复用,长期引用应附带版本号,避免旧 ID 误指新实体。
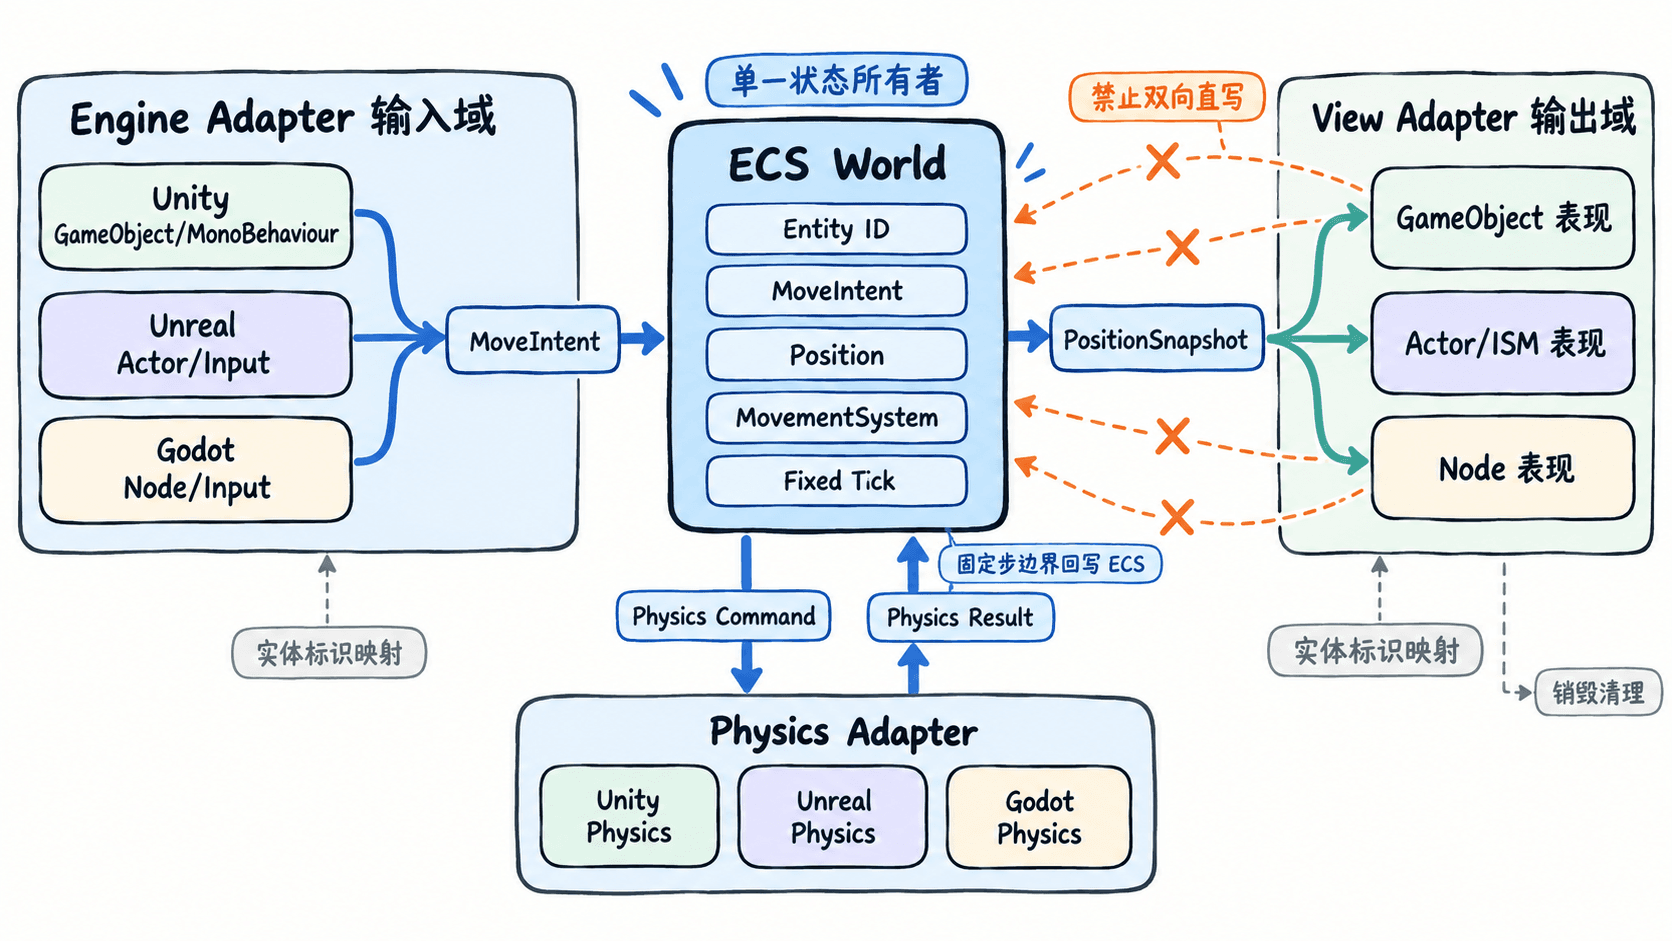
三种引擎的接入位置
| 引擎 | 建议的接入点 | 需要守住的边界 |
|---|---|---|
| Unity | 使用 Entities 时,Baking 将创作期 GameObject 数据转为运行时实体;混用传统对象时,通过桥接组件收发命令和快照 | Baking 不是每帧同步机制;不要让 MonoBehaviour 与 ECS System 竞争写同一状态 |
| Unreal | 使用 MassEntity 的 Fragment 存数据、Processor 做批量运算;由表现层连接 Actor 或 Instanced Static Mesh | Mass 实体不等于 Actor;避免在每实体热循环里依赖 Actor 调用 |
| Godot | 以 SceneTree/Node 承担输入与场景表现;如自建或引入 ECS,则用一个桥接节点驱动 World | Node 不是 ECS 实体;不要让模拟逻辑依赖节点路径或场景树层级 |
这三种方案并不要求共用引擎 API:共享的是命令、数据结构、更新顺序与状态所有权。Unity Entities 和 Unreal MassEntity 是各自的具体框架;Godot 这里讨论的是项目自建或第三方 ECS,不应假定它有同名原生接口。可对照 Unity Baking、Unreal MassEntity 和 Godot SceneTree 的官方说明。
用一份可运行的无引擎核心验证
下面的 Python 3.9+ 示例并非 Unity、Unreal 或 Godot API,而是跨引擎边界的最小参考实现。World.step() 只接收纯数据命令,ViewAdapter 只消费返回的不可变快照。换引擎时替换适配器,不修改移动规则。
from dataclasses import dataclass

@dataclass(frozen=True)
class MoveIntent:
    entity_id: int
    speed: float

@dataclass(frozen=True)
class PositionSnapshot:
    entity_id: int
    x: float

class World:
    def __init__(self) -> None:
        self.positions = {7: 2.0}

    def step(self, commands: list[MoveIntent], dt: float) -> list[PositionSnapshot]:
        # 只有模拟层持有可写位置,视图无法反向修改它。
        for command in commands:
            if command.entity_id in self.positions:
                self.positions[command.entity_id] += command.speed * dt
        return [
            PositionSnapshot(entity_id, x)
            for entity_id, x in sorted(self.positions.items())
        ]

class ViewAdapter:
    def apply(self, snapshots: list[PositionSnapshot]) -> None:
        # 实际项目在此把 ID 映射成引擎表现对象。
        for item in snapshots:
            print(f"view[{item.entity_id}].x={item.x:.1f}")

if __name__ == "__main__":
    world = World()
    snapshots = world.step([MoveIntent(7, 3.0)], 0.5)
    ViewAdapter().apply(snapshots)
预期输出:
view[7].x=3.5这一轮固定步将实体 7 的位置从 2.0 更新到 3.5,适配器只看到结果。实际接入需要将输入采样映射为命令、在固定步执行模拟、在渲染阶段读取快照,并在销毁时删除视图映射;渲染帧率与物理步频不必一致。
检查容易越界的三个地方
- 线程:并行 System 只操作被许可的数据;主线程/引擎允许的同步阶段再更新场景对象,不能把线程安全的 ECS 存储误当成引擎对象也线程安全。
- 物理:为位置、速度和碰撞结果逐字段指定权威来源。物理查询经适配器提交与回写,别在同一帧让 ECS 与物理引擎相互覆盖。
- 事件:伤害结算仍由模拟层裁决;表现层只消费带实体 ID、事件序号的音效或受击事件,避免重放快照时重复触发。
判断边界是否足够稳定,可以做一个迁移实验:保留 World.step() 和输入数据不变,只替换 ViewAdapter。如果修改可视化对象就必须重写伤害、移动或实体生命周期规则,说明引擎依赖仍越过了边界。