
游戏客户端架构 / 系统课时
物理结果怎样回写组件
物理结果怎样回写组件
本课解决 ECS 与物理引擎互相修改位置时产生的抖动、覆盖和碰撞事件丢失问题。我们会确定单一数据权威,在每个固定步把控制意图送入物理世界,再把位置、速度和接触结果回写到 ECS,供玩法和渲染系统稳定读取。
学习目标
- 明确位置、速度和控制命令分别由谁负责写入。
- 实现物理对象句柄与 ECS 实体 ID 的双向映射及结果回写。
- 将碰撞回调转换为可按阶段消费的 ECS 事件。
确定每类数据的唯一写入方向
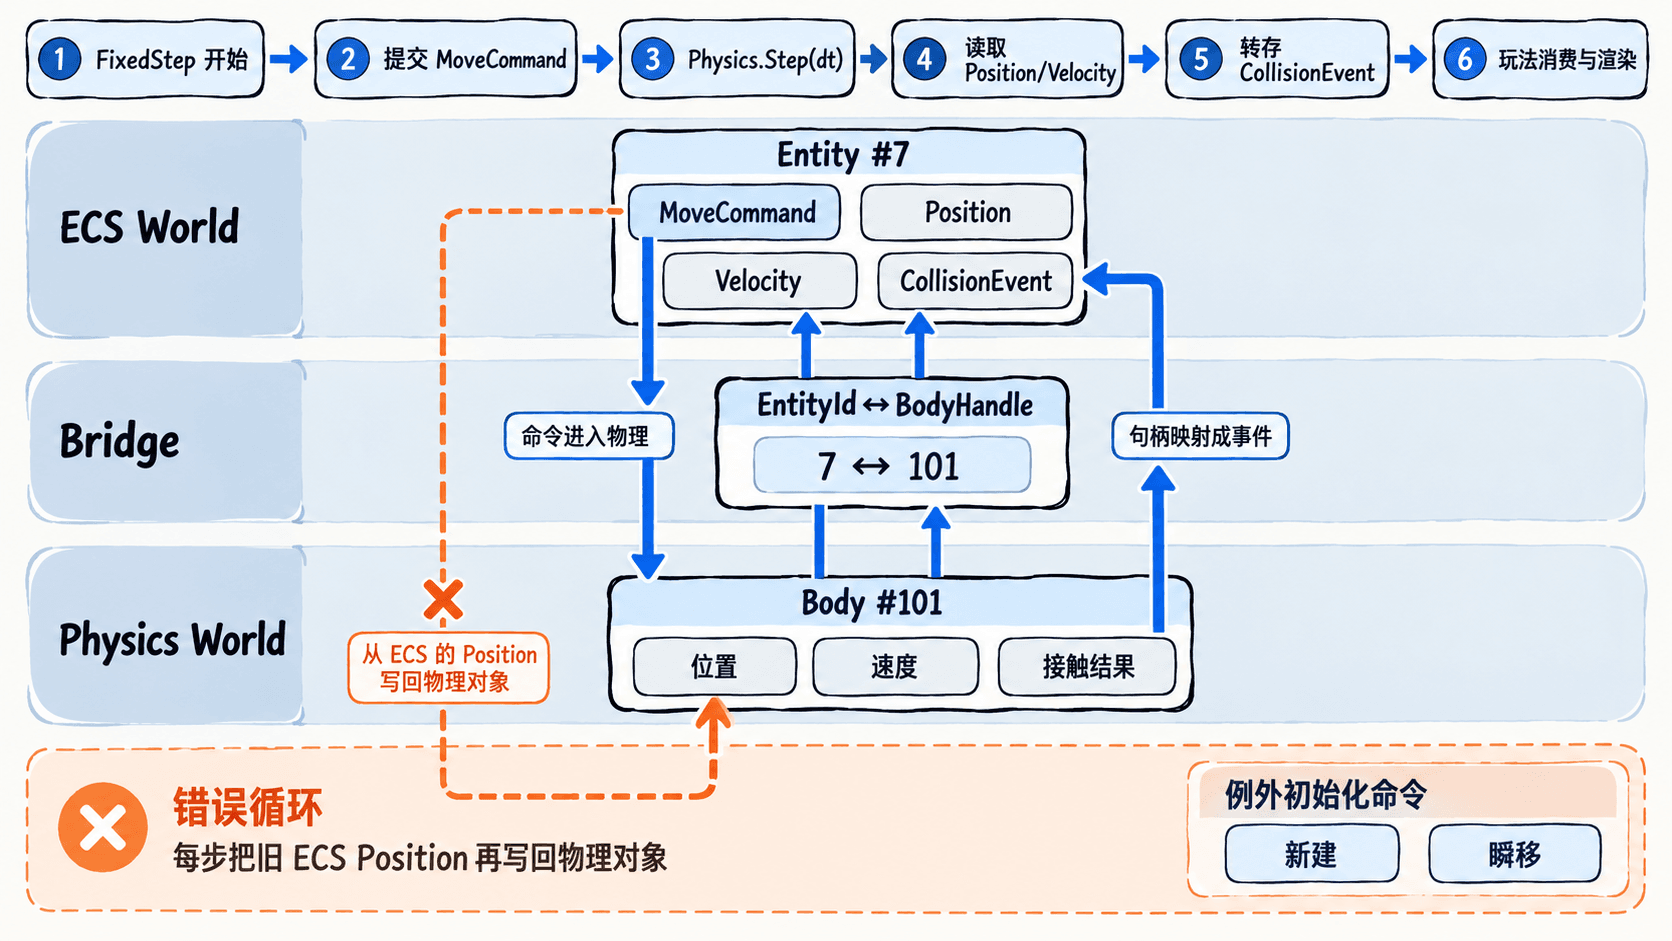
以受物理模拟控制的角色为例,ECS 保存 MoveCommand 这样的期望动作,物理世界负责实际位置和速度;一个固定步结束后,由同步系统把物理状态写回 Position、Velocity。不要每一帧先把旧 Position 覆盖回物理对象,再读取模拟结果,否则会形成双向争写,碰撞修正也可能被撤销。
实体创建时可以用 ECS 初始变换建立物理对象;瞬移和重生则走显式的一次性同步命令。若对象完全由 ECS 运动学控制,权威方向可能相反,但同一个阶段仍需指定唯一写入者。物理句柄和实体 ID 不一定相等,桥接层必须维护映射,并在实体销毁或物理对象回收时一起清理。
用简化物理世界演示回写
下面是可独立运行的 Python 3.10+ 示例。场景只有一维移动与位于 x=2.0 的墙,模拟一个运动学控制对象:初始位置 1.5,期望速度 4.0,物理步长 0.25 秒。代码刻意把“发送命令”“推进模拟”“读回结果”分开,真实项目可将模拟器替换为引擎物理 API。
from dataclasses import dataclass

@dataclass(frozen=True)
class Position:
    x: float

@dataclass(frozen=True)
class Velocity:
    x: float

@dataclass(frozen=True)
class MoveCommand:
    target_vx: float

@dataclass(frozen=True)
class CollisionEvent:
    entity_id: int
    other: str

@dataclass
class PhysicsBody:
    x: float
    vx: float
    touching_wall: bool = False

class PhysicsWorld:
    def __init__(self) -> None:
        self.bodies: dict[int, PhysicsBody] = {}

    def step(self, dt: float) -> list[int]:
        began_contacts: list[int] = []
        for handle, body in self.bodies.items():
            next_x = body.x + body.vx * dt
            hit = next_x >= 2.0
            if hit:
                body.x, body.vx = 2.0, 0.0
            else:
                body.x = next_x
            # 仅把接触开始视为新事件,持续贴墙不重复报告
            if hit and not body.touching_wall:
                began_contacts.append(handle)
            body.touching_wall = hit
        return began_contacts

def main() -> None:
    entity_id, handle = 7, 101
    positions = {entity_id: Position(1.5)}
    velocities = {entity_id: Velocity(0.0)}
    commands = {entity_id: MoveCommand(4.0)}
    body_by_entity = {entity_id: handle}
    entity_by_body = {handle: entity_id}
    physics = PhysicsWorld()

    # 创建物理对象时只使用一次 ECS 初始位置
    physics.bodies[handle] = PhysicsBody(positions[entity_id].x, 0.0)
    events: list[CollisionEvent] = []

    # 物理步前只发运动命令,不用旧位置覆盖物理状态
    for entity, command in commands.items():
        physics.bodies[body_by_entity[entity]].vx = command.target_vx
    began_contacts = physics.step(0.25)

    # 物理步后先读回权威状态,再映射接触事件
    events.clear()
    for body_handle, body in physics.bodies.items():
        entity = entity_by_body[body_handle]
        positions[entity] = Position(body.x)
        velocities[entity] = Velocity(body.vx)
    for body_handle in began_contacts:
        events.append(CollisionEvent(entity_by_body[body_handle], "wall"))

    print(f"entity={entity_id} x={positions[entity_id].x:.2f} vx={velocities[entity_id].x:.2f}")
    for event in events:
        print(f"collision entity={event.entity_id} other={event.other}")

if __name__ == "__main__":
    main()
预期输出:
entity=7 x=2.00 vx=0.00
collision entity=7 other=wall
物体原本会前进到 2.5,但墙面把结果修正到 2.0,速度归零;ECS 读到的是修正后的物理结果,而非移动命令的预测值。示例直接设置速度仅用于简化的运动学控制;真实动态刚体应按引擎规则施加力、冲量或使用合适的控制器,不应随意覆盖求解器速度。
把读写顺序放进固定更新
一个安全的固定步可按下面的阶段运行:
- 准备命令:输入或 AI 更新
MoveCommand,新生或瞬移对象执行显式初始化。 - 推进模拟:桥接层把命令转换为物理操作,调用物理步进;此时不要并发修改物理对象。
- 回写状态:步进完成后,通过
BodyHandle → EntityId映射读取变换和速度,批量写入 ECS。 - 发布事件:把接触开始、持续或结束的结果转换为带实体 ID 的事件,交由受伤、音效等系统消费。
- 提交渲染快照:渲染读取已经回写的状态;要平滑显示时,可在前后两个物理快照之间插值,但不要把插值结果再写回权威组件。
接触回调可能发生在物理线程,正确做法是先记录句柄与接触类型,等安全同步阶段再解析成实体并发布事件。若一个渲染帧包含多个物理步,事件应在每个步的消费阶段处理,或累积到受控缓冲区,不能在消费者读取前被下一步清空。
检查抖动、漏事件与悬空映射
可先复现示例:命令的位移是 1.0,但 ECS 最终位置必须是 2.0,速度为 0,且首次碰撞产生一条事件。随后让对象持续贴墙,验证“开始接触”不会每步重复;对象离墙后再次碰撞,才应再次产生开始事件。
排错时优先核对顺序而不是调整插值参数:旧 ECS 位置是否在物理步前反写、读回是否早于求解完成、映射中的句柄是否已被回收、事件是否过早清空。实体 ID 有代际版本时,回调还应校验当前存活版本。只要控制命令与物理结果各有明确的写入方向,渲染抖动和碰撞重复处理就更容易定位。