
游戏客户端架构 / 系统课时
什么时候可以并行跑 System
什么时候可以并行跑 System
把所有 ECS System 放进线程池,不代表获得安全的并行:一个系统可能正在读取位置,另一个系统却在写同一份位置数据。本课从组件读写集合出发,区分可同批运行与必须等待的任务,并通过快照、阶段屏障和结果提交完成一次可验证的并行更新。
学习目标
- 根据读写集合判断读读、读写、写写三种访问组合的并行安全性。
- 用阶段屏障组织生产者、消费者和结果合并。
- 识别 Chunk 分区、共享资源与性能开销带来的边界。
先判断是否访问同一份可变数据
判断的前提是两个任务可能在同一个时间段接触同一份状态。对相同组件或资源,最基本的规则如下:
| 任务 A | 任务 B | 默认判断 |
|---|---|---|
| 读取 | 读取 | 可以并行,前提是无人同时改动 |
| 读取 | 写入 | 有冲突,需要明确先后或隔离快照 |
| 写入 | 写入 | 有冲突,需要排队、独占或受控归并 |
例如 Move 读取 Velocity 并更新 Position;HUD 读取 Health 并生成 HudText。二者既没有共同写入,也没有一方写入另一方的读取目标,因此可以独立执行。Collision 如果要读取 Move 刚写入的 Position,就必须等位置更新完成,不能仅凭两个 System 名字不同而并行。
这里的读写集要包含真实访问的共享资源,而不只是组件声明。如果 System 在内部修改单例、事件缓冲或物理引擎状态,漏掉这些资源会让“无冲突”的判断失真。并行安全首先是数据访问契约,其次才是线程数量。
用阶段屏障处理生产者和消费者
考虑一帧从旧状态开始:Position=5、Velocity=2、Health=80。第一阶段同时运行 Move 与 HUD,各自只读稳定快照,返回不同字段的结果;等两个任务结束后统一提交,得到新 Position=7 和新的 HUD 文本。第二阶段的 Collision 再读取更新后的位置,判断是否触碰边界。
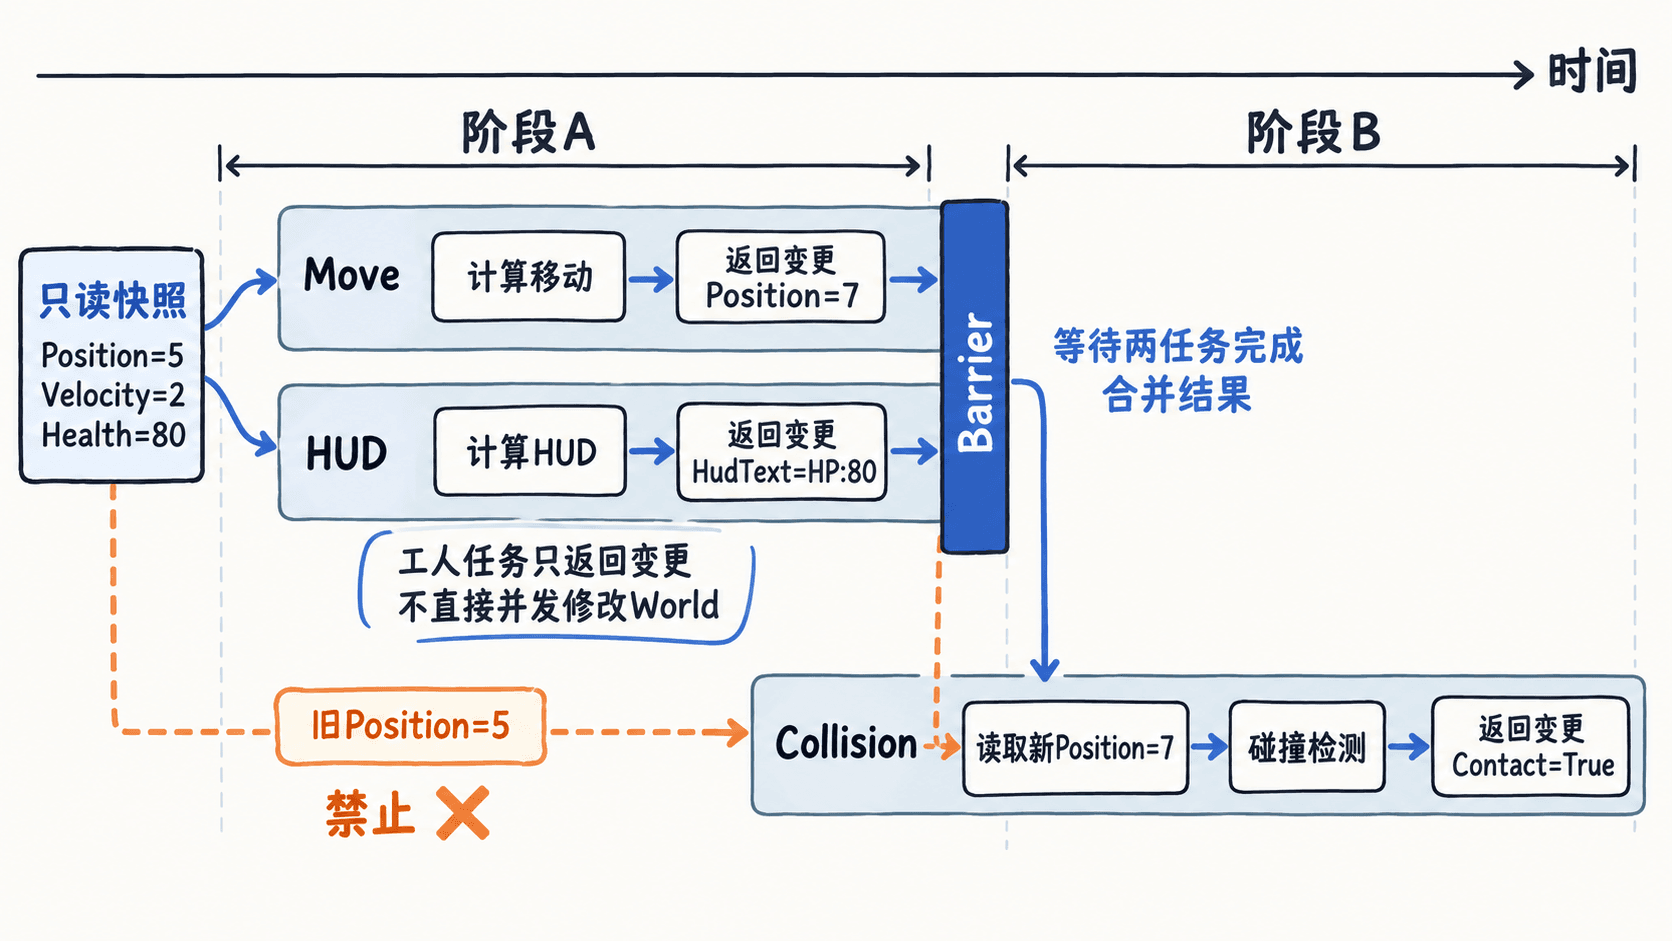
屏障不仅是等线程结束,还要保证前一阶段的写入结果对后续任务可见。在示例中采用主线程汇总变更;游戏引擎内可使用 Job Handle、依赖计数或调度器提供的同步原语。若采用细粒度依赖,Collision 只需等待真正生产 Position 的任务,不必阻塞在无关任务后面。
跑一个安全的并行批次
以下 Python 3 示例使用标准库线程池表达调度关系。工作函数不直接修改共享 state,而是读取快照并返回变更,避免了两个线程争抢字典写入;冲突检测仍根据 R/W 集合进行。
from concurrent.futures import ThreadPoolExecutor

def independent(reads_a, writes_a, reads_b, writes_b):
    # 一方的写集合不能碰到另一方的读或写集合。
    return not ((writes_a & (reads_b | writes_b)) |
                (writes_b & reads_a))

move_r, move_w = {"Position", "Velocity"}, {"Position"}
hud_r, hud_w = {"Health"}, {"HudText"}
collision_r, collision_w = {"Position"}, {"Contact"}
print("Move 与 HUD 可并行:", independent(move_r, move_w, hud_r, hud_w))
print("Move 与 Collision 可并行:", independent(move_r, move_w, collision_r, collision_w))

def move(snapshot):
    return {"Position": snapshot["Position"] + snapshot["Velocity"]}

def hud(snapshot):
    return {"HudText": f"HP:{snapshot['Health']}"}

state = {"Position": 5, "Velocity": 2, "Health": 80}
# 任务只读快照,变更在屏障之后集中提交。
with ThreadPoolExecutor(max_workers=2) as pool:
    move_future = pool.submit(move, state.copy())
    hud_future = pool.submit(hud, state.copy())
    move_delta = move_future.result()
    hud_delta = hud_future.result()

state.update(move_delta)
state.update(hud_delta)
# 消费者必须使用提交后的本帧 Position。
state["Contact"] = state["Position"] >= 7
print("Position =", state["Position"])
print("HudText =", state["HudText"])
print("Contact =", state["Contact"])
预期输出:
Move 与 HUD 可并行: True
Move 与 Collision 可并行: False
Position = 7
HudText = HP:80
Contact = True
示例证明的是读写边界和执行时序,并不意味着 Python 线程能加速 CPU 密集型 ECS 更新:常规 CPython 有全局解释器锁的限制。真实项目应使用引擎提供的原生作业系统,并根据测量决定是否拆分任务。
有冲突时还能不能拆成并行任务
按组件类型判断是安全但偏保守的策略。两个作业都写 Position,如果调度器分配了互不重叠的实体或 Chunk,且没有修改共享容器元数据,它们仍能并行。相反,即使操作不同实体,只要同时向同一个未同步事件列表追加记录,也存在竞争。
有些共享写入可以用原子操作、线程本地缓冲加归并或明确的归约算法处理。但“不会产生数据竞争”不等于“结果可重复”:浮点累加顺序改变可能造成细小差异,网络同步或回放系统必须额外验证确定性。对实体增删和组件结构变化,通常先在各任务中记录命令,待安全阶段再统一提交。
判断并行是否真的值得
上线前同时验收正确性和收益:反复运行冲突检测、记录各阶段开始与完成事件、核对消费者读到的版本,并测量任务粒度、等待时间、合并成本和缓存命中情况。任务太短、分配过碎或多数任务都卡在同一道屏障时,线程切换与同步开销可能超过节省的计算时间。
因此,并行条件不是简单的“系统之间没有调用关系”,而是同一执行窗口内的数据访问可以证明互不干扰,且必要的依赖与提交顺序受到保证。先建立保守的安全批次,再根据实体分区与性能数据逐步放宽限制,通常比一次性把所有 System 并发化更可靠。