
游戏客户端架构 / 系统课时
Sphere Cast 和 Capsule Cast 何时更合适
Sphere Cast 和 Capsule Cast 何时更合适
角色沿走廊移动时,中心射线可能完全畅通,但肩膀仍会撞到墙角;高速移动的球形物体也可能在两次位置更新之间穿过障碍。Sphere Cast 和 Capsule Cast 通过扫描具有体积的形状,帮助提前发现这些碰撞风险。本课将比较两种扫描方式,并通过 Unity 实验验证差异。
学习目标
- 理解射线扫描、球体扫描和胶囊体扫描的几何差异。
- 根据物体尺寸和移动方向选择合适的检测方式。
- 使用 Unity 的
Physics.SphereCast与Physics.CapsuleCast验证空间通过性,并识别初始重叠等边界情况。
为什么一条中心射线可能漏掉障碍
普通 Raycast 沿一条没有厚度的线寻找交点。只要射线本身没有穿过碰撞体,即使角色的肩部或侧边即将撞墙,查询仍可能返回未命中。
例如,宽度为 0.8 个世界单位的角色从门口中心向前发射射线。如果门洞只有 0.6 个单位宽,中心射线可以穿过门洞,但角色实际上无法完整通过。
体积扫描解决的是不同的问题:如果让某种形状沿指定方向移动一段距离,它会不会在途中接触障碍物?
| 查询方式 | 扫描形状 | 更适合的任务 |
|---|---|---|
Raycast |
无厚度直线 | 视线、瞄准、精确指向 |
SphereCast |
固定半径的球体 | 球形物体前方探测、带宽度的近地检测 |
CapsuleCast |
固定半径和长度的胶囊体 | 直立角色移动、通道通过性检测 |
它们都属于主动物理查询,而不是自动运动或自动碰撞响应。查询发现障碍之后,游戏逻辑仍需要决定停止、减速、滑动或改变方向。
球体与胶囊体怎样沿路径扫描
Sphere Cast 从指定球心开始,沿方向移动一个半径固定的球体。扫描所覆盖的空间相当于球体沿路径形成的体积,因此能检测到没有穿过中心线、但接触球体边缘的障碍。
Capsule Cast 则使用两个球心和一个半径定义胶囊形状。两个球心之间形成主体轴线,两端具有半球形轮廓。扫描时整个胶囊保持形状不变,沿给定方向平移。
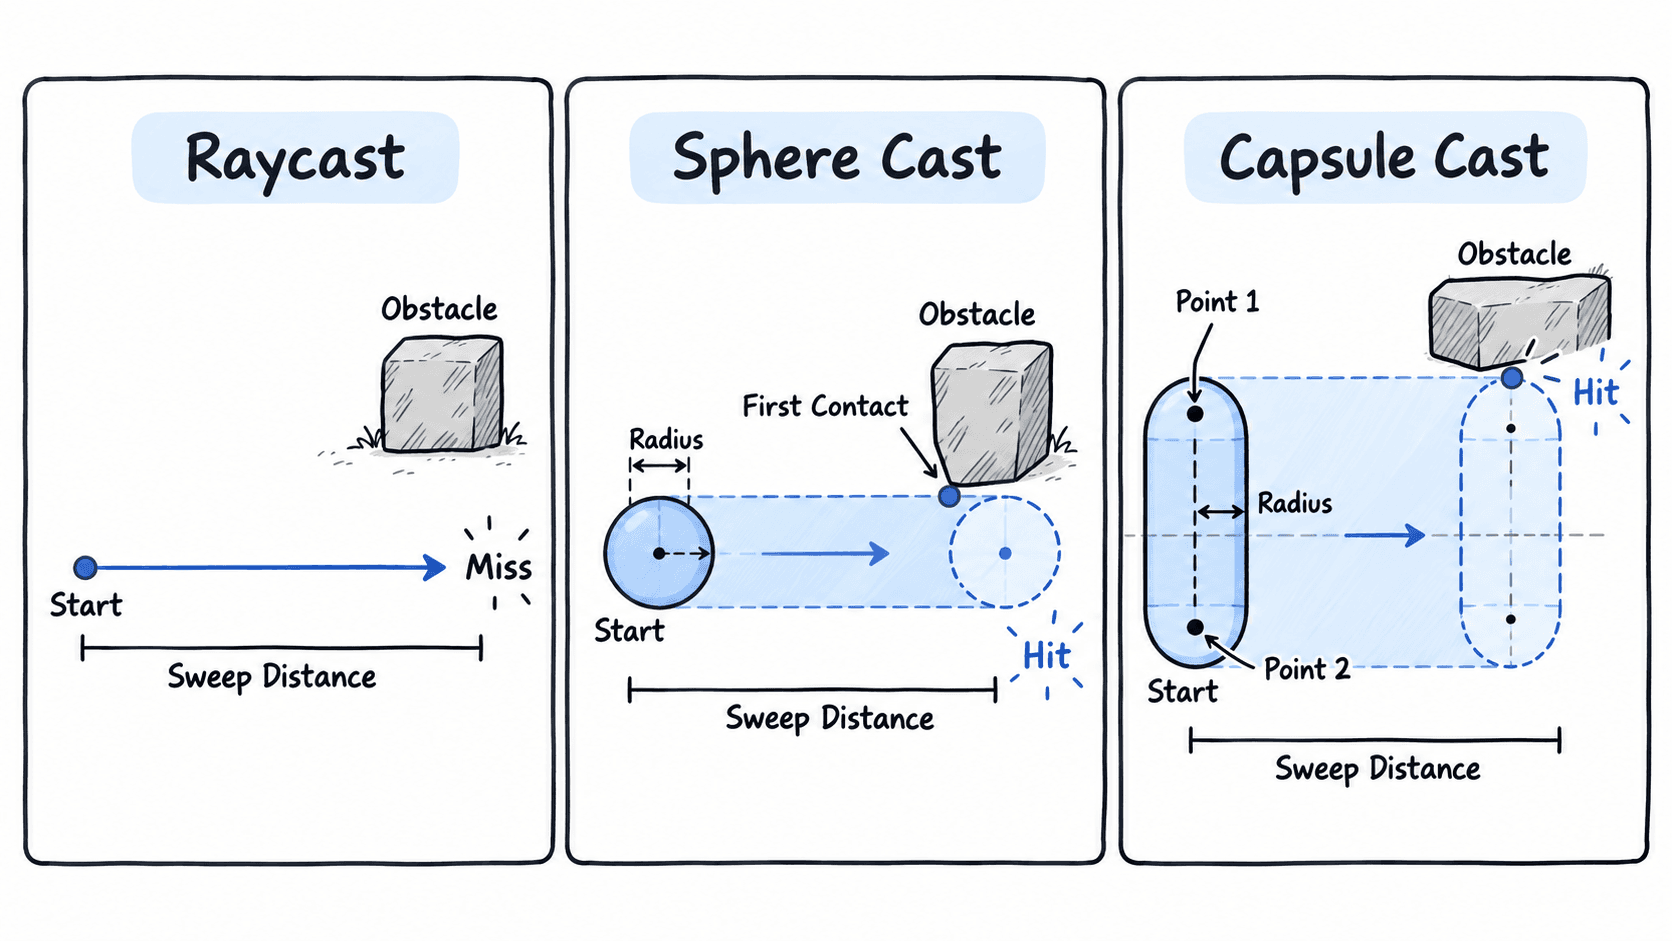
Sphere Cast 的 origin 是起始球体的球心,而不是球体表面上的点。Capsule Cast 的 point1 和 point2 是两端半球的球心,不是胶囊最顶部和最底部的位置。
两种扫描的 maxDistance 都表示形状沿方向最多平移多远,不是最终接触点到起点的直线距离。命中结果中的 hit.distance 对应形状发生首次接触前的扫掠位移。
在 Unity 中验证扫描差异
下面使用 Unity 3D 物理 API 构造一个低高度球体无法碰到、但较高胶囊体可以碰到的障碍物。
先按以下步骤准备场景:
- 创建一个没有额外碰撞体的空 3D 场景。
- 创建
Cube,将其命名为Ledge,位置设为(0, 1.6, 3),缩放设为(1, 0.4, 1),保留默认BoxCollider。 - 创建空 GameObject,并挂载脚本
CastShapeDemo.cs。脚本使用固定世界坐标,不依赖该 GameObject 的摆放位置。 - 保证扫描范围内没有其他碰撞体,Ledge 使用默认物理层,且不是 Trigger。
using UnityEngine;

public sealed class CastShapeDemo : MonoBehaviour
{
    private void Start()
    {
        const float radius = 0.3f;
        const float distance = 5f;
        Vector3 direction = Vector3.forward;

        // 球体中心高度为1,上边界只有1.3
        bool sphereHit = Physics.SphereCast(
            new Vector3(0f, 1f, 0f), radius, direction,
            out _, distance, Physics.DefaultRaycastLayers,
            QueryTriggerInteraction.Ignore);

        // 胶囊顶部高度为1.8,可以覆盖较高的障碍
        bool capsuleHit = Physics.CapsuleCast(
            new Vector3(0f, 0.5f, 0f),
            new Vector3(0f, 1.5f, 0f),
            radius, direction, out RaycastHit hit,
            distance, Physics.DefaultRaycastLayers,
            QueryTriggerInteraction.Ignore);

        Debug.Log($"SphereCast: {sphereHit}");
        Debug.Log($"CapsuleCast: {capsuleHit}");
        if (capsuleHit)
            Debug.Log($"Collider: {hit.collider.name}");
    }
}
预期输出:按照指定场景运行后,Console 显示:
SphereCast: False
CapsuleCast: True
Collider: Ledge
这是因为障碍物的垂直范围约为 1.4 到 1.8,而 Sphere Cast 扫描球体的最高点只有 1.3,两者之间保留了间隙。Capsule Cast 的顶部达到 1.8,在向前移动的过程中会接触障碍物。
可以把 Ledge 的 Y 坐标改为 1.0,重新进入 Play Mode。此时障碍物位于球体的扫描高度范围内,两种查询都应返回 True。这一修改能够验证命中结果确实由几何形状决定,而非方法名称决定。
怎样让扫描形状匹配实际角色
用于角色移动的 Capsule Cast 应尽量依据实际碰撞体计算端点,而不是使用固定的世界坐标。假设直立角色胶囊高度为 ,半径为 ,并且满足 ,则两端半球球心沿胶囊轴线的间距为:
如果角色底部位于局部坐标原点、胶囊竖直放置,下端球心可以设在距底部 的高度,上端球心可以设在距底部 的高度。实际项目还需要考虑胶囊的中心偏移、角色旋转和碰撞体缩放。
选择扫描形状时,可以遵循以下原则:
- 球形弹丸:使用接近弹丸碰撞半径的 Sphere Cast,沿本次预期位移检测前方障碍。
- 直立人物角色:使用接近角色碰撞胶囊的 Capsule Cast,判断整个人体是否可以前进。
- 较宽的地面接触区:使用短距离 Sphere Cast 可以比单条中心射线覆盖更多接触位置。
- 需要精确表面指向:优先使用 Raycast,避免因为扫描半径扩大而过早命中旁侧对象。
对于一次计划位移,通常先计算移动向量,再用其单位方向作为 direction,用向量长度作为 maxDistance。如果检测到障碍,可以根据命中距离和预留安全间隙限制实际位移。
高速物体尤其需要这样处理。仅仅调用 Sphere Cast 并不会自动阻止穿透;如果移动代码仍然直接把物体放到原定终点,检测结果就没有真正参与运动约束。
起始重叠与其他检测边界
Physics.SphereCast 和 Physics.CapsuleCast 都不能可靠地报告扫描开始时已经与查询形状重叠的碰撞体。因此,未命中不一定代表起点所在空间完全空闲。
如果目标是检查一个位置是否已经被占用,应使用重叠检测,例如 Physics.CheckSphere、Physics.CheckCapsule、Physics.OverlapSphere 或 Physics.OverlapCapsule。如果既要验证起点合法性,又要预测前方移动,则可以组合重叠检查和体积扫描。
还需要注意三个常见边界:
- 查询半径不能为零:不要通过向 Sphere Cast 或 Capsule Cast 传入零半径来模拟普通 Raycast,Unity 对这种输入不保证与 Raycast 等价。
- 必须处理自身碰撞体:角色自身若处于查询范围内,应使用物理层过滤、合理的查询起点或结果过滤,避免把自身当作前方障碍。
- 法线不总是几何表面法线:特别是 Sphere Cast,
hit.normal可能反映接触点到扫描球心的方向。如果需要真实表面朝向,应结合额外的 Raycast 等方法验证。
对于角色通道检测,Capsule Cast 通常比中心 Raycast 更符合实际占用空间;对于球形物体或需要一定容错宽度的探测,Sphere Cast 更直接。关键不是始终选择更大的扫描形状,而是让查询几何、移动位移和最终的运动处理保持一致。