
游戏客户端架构 / 系统课时
连续碰撞检测怎么降低漏判
连续碰撞检测怎么降低漏判
高速刚体在两个离散物理步之间可能穿过很薄的障碍。连续碰撞检测(Continuous Collision Detection,CCD)通过预测步内可能发生的接触来降低漏判。本课解释两类常见 CCD 机制,并使用 Unity 3D 配置高速球体,让读者观察检测模式对穿墙现象的影响。
学习目标
- 理解扫掠式 CCD 与预测式 CCD 如何识别物理步之间的潜在接触。
- 区分 Unity 3D 的常见碰撞检测模式及其适用对象。
- 配置高速 Rigidbody,并通过可重复场景验证碰撞结果。
CCD 如何找到两个采样位置之间的接触
离散检测重点判断物体在物理采样位置是否发生接触。CCD 则考虑物体在当前物理步内将经过的空间,尝试提前发现仅靠终点检测可能遗漏的碰撞。
其中,扫掠式 CCD(Sweep-based CCD) 会沿刚体预计的线性运动方向移动其碰撞形状进行检测。如果扫掠路径上出现障碍,算法会计算预计的首次接触时刻,即 Time of Impact(TOI)。
求得 TOI 后,物理引擎可以将刚体推进至接触时刻,处理碰撞约束,并根据需要计算剩余时间内的运动。这样就不必等物体已经到达墙壁另一侧才判断是否发生接触。
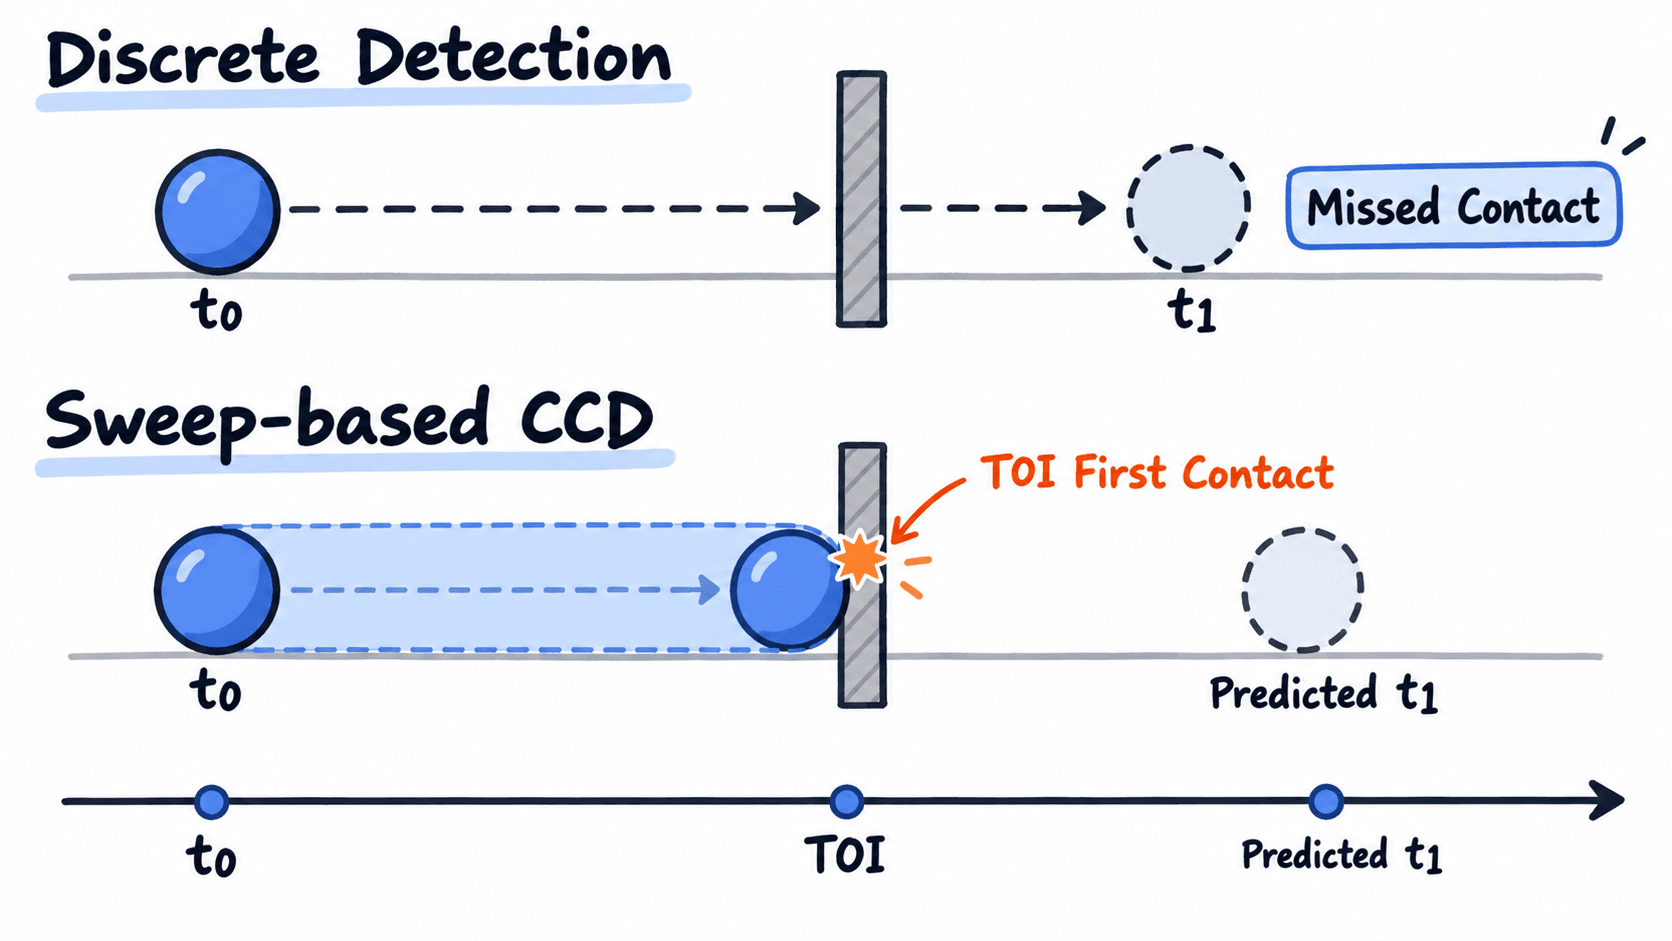
另一种方式是预测式 CCD(Speculative CCD)。它根据刚体在当前物理步内的线性运动和角运动扩展候选检测范围,预先寻找可能发生的接触,并将接触约束交给物理求解器。
扫掠式方法更关注沿运动轨迹发生的首次接触,预测式方法则提前收集可能影响下一步运动的接触。两者都能降低部分高速漏判,但工作机制和误差特征并不相同。
在 Unity 中选择合适的检测模式
Unity 3D 的 Rigidbody.collisionDetectionMode 可以配置刚体的碰撞检测方式。常见选择如下:
| 检测模式 | 核心机制 | 典型适用对象 |
|---|---|---|
Discrete |
离散碰撞检测 | 速度较低的普通刚体 |
Continuous |
线性运动扫掠 | 主要与静态障碍碰撞的高速刚体 |
ContinuousDynamic |
支持动态刚体碰撞的扫掠 CCD | 可能撞击移动动态刚体的高速物体 |
ContinuousSpeculative |
预测潜在接触并交给求解器 | 高速平移或高速旋转的物体 |
通常先使用成本较低的 Discrete。出现可复现的高速漏判后,可以尝试 ContinuousSpeculative;如果预测式检测仍有遗漏或出现不合理接触,再根据碰撞对象考虑 Continuous 或 ContinuousDynamic。
在 Unity 内置 3D 物理系统中,CCD 主要支持 Box、Sphere 和 Capsule 碰撞形状。扫掠式 CCD 主要处理线性运动,对于只有高速旋转而没有明显平移的物体,例如弹球机挡板,不能依赖线性扫掠覆盖全部接触。
预测式 CCD 能考虑角运动,但也可能产生 Ghost Collision(幽灵碰撞):算法预测了实际上不应阻挡物体的接触,导致物体异常弹起、滑动或提前受阻。
创建可复现的高速碰撞场景
下面使用 Unity 3D 的内置物理系统搭建一个最小实验。场景只有高速球体和一堵静态薄墙,便于排除其他碰撞对象的影响。
- 新建 3D 场景,创建 Cube,命名为
Wall,位置设置为(0, 0, 2),缩放设置为(2, 2, 0.1),保留默认 Box Collider,不添加 Rigidbody。 - 创建 Sphere,命名为
Projectile,位置设置为(0, 0, 0),旋转保持默认,缩放设置为(0.1, 0.1, 0.1),保留 Sphere Collider。 - 为
Projectile添加 Rigidbody,确保 Sphere Collider 的 Is Trigger 关闭。 - 新建脚本
FastProjectileCcd.cs,粘贴下面的代码并挂载到Projectile。 - 将项目的 Fixed Timestep 设为
0.02秒,脚本的 Launch Speed 保持40,Mode 选择ContinuousDynamic,然后进入 Play 模式。
using UnityEngine;

[RequireComponent(typeof(Rigidbody), typeof(SphereCollider))]
public class FastProjectileCcd : MonoBehaviour
{
    [SerializeField] private float launchSpeed = 40f;
    [SerializeField] private CollisionDetectionMode mode =
        CollisionDetectionMode.ContinuousDynamic;

    private Rigidbody body;

    private void Awake()
    {
        body = GetComponent<Rigidbody>();
        body.useGravity = false;
        body.isKinematic = false;

        // 从 Inspector 选择检测模式,便于进行对照实验。
        body.collisionDetectionMode = mode;
    }

    private void Start()
    {
        // 用速度变化模式发射,避免质量影响初始速度。
        body.AddForce(transform.forward * launchSpeed,
            ForceMode.VelocityChange);
    }

    private void OnCollisionEnter(Collision hit)
    {
        Debug.Log($"Hit: {hit.collider.name}");
    }
}
预期结果:球体沿自身前方,即世界坐标的正 Z 方向高速运动,并在薄墙前发生碰撞。Unity Console 中会出现:
Hit: Wall这个实验中,球体实际半径约为 0.05 米,墙壁厚度为 0.1 米,速度为每秒 40 米。固定物理步长为 0.02 秒时,球体每步移动约 0.8 米,明显超过接触区间的长度。
将 Inspector 中脚本的 Mode 改为 Discrete,停止并重新进入 Play 模式,就可以对比两种检测结果。离散模式下可能发生穿墙且没有命中日志;重新选择 ContinuousDynamic 后,应能更稳定地检测到墙壁。
CCD 为什么仍然可能无法阻止穿透
CCD 是降低漏判的技术手段,而不是适用于所有运动方式的绝对保证。实际项目中需要重点检查以下边界。
- 直接传送物体:反复修改
transform.position造成瞬间跨越时,不能假设物理 CCD 会把每次跨越都还原成受约束的连续运动。 - 碰撞模式不匹配:扫掠式 CCD 对高速旋转导致的接触可能无效,需要评估预测式检测或专门的形状查询。
- 碰撞形状和过滤规则:CCD 不会自动修复缺失的 Collider、被禁用的层间碰撞或不适用的碰撞形状。
- Trigger 与实体阻挡:触发器用于重叠通知,不应期望仅修改 CCD 模式就让触发器产生实体阻挡响应。
- 计算成本:大量高速刚体同时使用扫掠 CCD,可能增加碰撞预测和子步计算的开销。
对于高速子弹命中判定,如果业务只关心路径上首先击中的对象,而不需要完整的刚体反弹或接触响应,可以考虑使用 Raycast、SphereCast 或其他形状扫掠查询实现命中逻辑。
对于需要真实物理接触的运动物体,则应结合 CCD 模式、固定步长、碰撞体几何与物理性能分析共同调试。模式的具体适用范围也可以对照 Unity 官方碰撞检测模式文档。
判断 CCD 是否合适的核心标准是:物体是否通过物理系统连续运动、是否确实存在离散检测漏判,以及新增计算成本能否换来必要的碰撞可靠性。对于普通低速物体,维持离散检测往往仍是更合适的选择。