
游戏客户端架构 / 系统课时
刚体、碰撞体和物理世界怎么分工
刚体、碰撞体和物理世界怎么分工
制作一个能够落地、撞墙并推动其他物体的游戏角色时,往往需要同时使用刚体、碰撞体和物理世界。它们并不是三个名字不同的碰撞功能,而是分别承担运动状态、几何形状和模拟管理等职责。本课通过组件关系与碰撞处理链路,建立可直接用于场景设计的物理系统认知。
学习目标
- 区分刚体、碰撞体和物理世界的职责,理解它们如何协作。
- 能为动态角色、静态地面和脚本驱动物体选择合理的物理组件。
- 理解碰撞检测、触发事件与物理响应之间的关系。
三种对象分别管理什么
刚体(Rigid Body)表示参与物理模拟的运动实体。它通常保存位置、朝向、线速度和角速度,并根据刚体类型管理质量、惯量以及受力后的运动变化。动态刚体可以受到重力、外力和碰撞冲量影响。
碰撞体(Collider 或 Collision Shape)描述物体参与碰撞时采用的几何边界。常见形状包括圆形、球体、盒体、胶囊体和多边形。碰撞检测通常使用这些形状,而不是直接使用角色的可视模型或贴图。
物理世界(Physics World)是运行物理模拟的环境与管理器。它负责管理物理对象、空间查询、碰撞候选筛选、接触生成以及求解过程,并提供重力、碰撞过滤等场景级设置。
| 组成部分 | 核心职责 | 典型数据 |
|---|---|---|
| 刚体 | 保存运动状态并参与动力学计算 | 速度、质量、受力、运动类型 |
| 碰撞体 | 提供碰撞检测所需的形状与属性 | 几何尺寸、偏移、过滤规则、材质 |
| 物理世界 | 组织物理更新与接触求解 | 重力、对象集合、碰撞对、求解设置 |
需要特别注意:碰撞体不一定拥有独立的运动状态,刚体也不是几何形状本身。具体引擎可能把二者做成两个组件,也可能通过刚体对象管理一个或多个形状,但概念职责依然可以分开理解。
不同场景应该怎样组合组件
一个会被重力拉下、落地后停住的箱子,通常需要动态刚体和碰撞体。刚体负责速度、质量和受力,碰撞体负责提供盒形边界。物理世界检测箱子与地面的接触,并通过求解器改变箱子的运动状态。
地面、固定墙壁等环境物体通常只需要静态碰撞几何,具体可以采用独立静态碰撞体,也可以由静态刚体承载。这类对象一般不参与动态速度积分,但仍然可以阻挡动态刚体。
由脚本控制运动的平台则适合考虑运动学刚体(Kinematic Body)及其碰撞体。平台的运动由游戏逻辑决定,而不是由受力积分决定;动态物体与平台之间如何产生接触及被带动,取决于引擎的运动学交互规则。
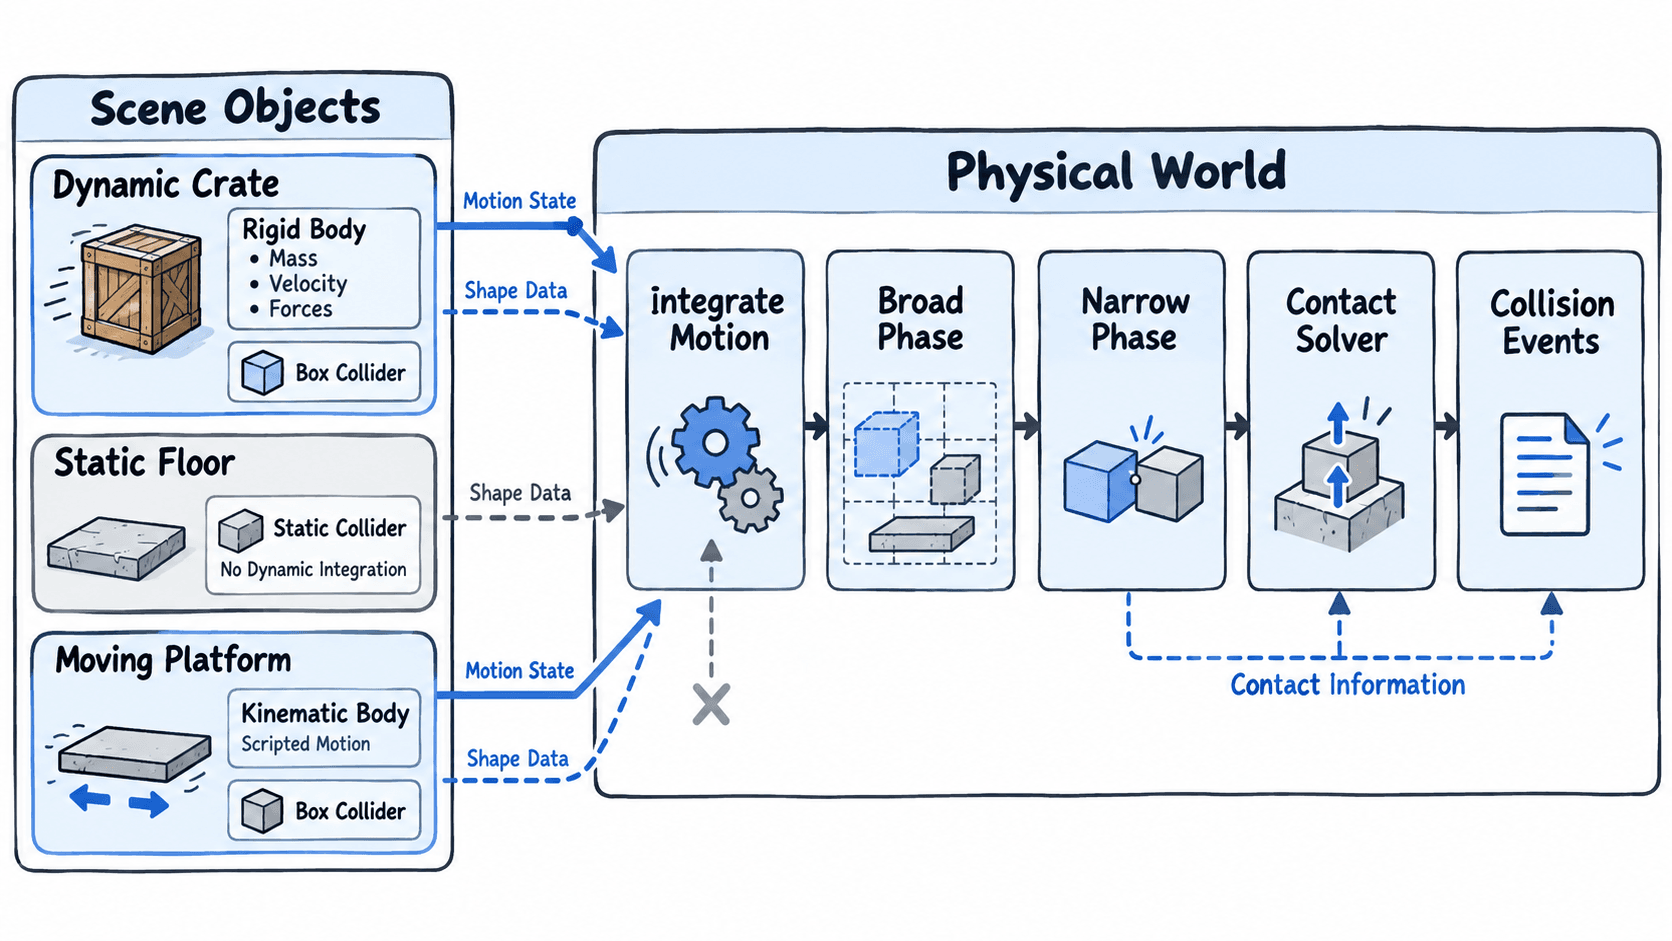
由此可以建立一个实用判断:物体需要按照受力运动时,考虑动态刚体;物体只需要作为障碍物时,使用静态碰撞几何;物体需要由脚本精确控制运动,同时与其他物理对象交互时,考虑运动学刚体。
一次碰撞如何经过物理世界
以动态箱子落到静态地面为例,物理世界在固定物理更新中完成一系列协作。不同引擎的内部调度顺序可能有所差异,但核心职责通常包含以下过程。
- 更新运动状态:根据重力、外力及当前速度推进动态刚体,获得参与本次求解的运动状态。
- 粗阶段筛选:利用碰撞体的包围盒或空间结构,排除明显不可能相交的对象组合。
- 窄阶段检测:针对候选碰撞体进行精确检测,生成接触点、法线和穿透信息等接触数据。
- 接触约束求解:结合刚体质量、速度、接触法线和材质参数,计算冲量或位置修正,减少穿透并处理摩擦、反弹等效果。
- 通知游戏逻辑:按照引擎提供的事件机制,把接触开始、持续或结束等信息交给需要响应的系统。
这里最重要的分工是:碰撞体提供检测几何,刚体提供运动状态与动力学属性,物理世界负责发现接触并组织求解。检测到两个形状相交,不代表它们已经自动完成了正确的物理响应。
例如,两个物体都设置为不移动的静态对象时,即使碰撞形状重叠,也通常不会像两个动态刚体一样被求解器主动推开。因为它们不具备同样的动态响应条件。
触发器与真实碰撞为什么不同
许多引擎允许把碰撞体设置成触发器(Trigger)或传感器(Sensor)。这种形状仍然参与相关的重叠检测或查询,但通常不会像普通实体碰撞那样产生阻挡运动的接触响应。
例如,角色进入一个拾取区域时,区域碰撞体只需要报告角色进入,并不需要把角色弹开。因此,触发器适合拾取检测、任务区域、交互范围和关卡切换入口。
普通碰撞体则适合墙壁、地板、物理箱子等需要实际阻挡或产生接触响应的对象。碰撞事件是否被派发、哪些对象会收到事件,以及传感器之间能否相互检测,仍可能受到刚体类型、碰撞层和引擎规则的影响。
物理材质同样需要放在正确的职责位置。摩擦系数和恢复系数等属性可以关联到碰撞形状或物理材质,但实际的摩擦、反弹效果通常由接触求解器利用这些属性计算,而不是碰撞体自己移动物体。
在场景中验证组件分工
可以在任意支持二维或三维刚体物理的游戏引擎中建立最小测试场景,使用一个箱子、一个地面和一个触发区域观察不同组件的行为。具体组件名称以所用引擎为准。
- 创建固定地面并添加静态碰撞形状,不启用动态运动。
- 在地面上方创建箱子,为它添加动态刚体与匹配尺寸的碰撞体,并确保重力生效。
- 启动物理模拟,确认箱子下落、与地面接触,最终在合理条件下停止继续穿透。
- 在箱子下落路径旁创建触发区域,启用对应的触发检测规则,并通过事件回调记录进入或离开。
- 将箱子改为静态对象或关闭其动态模拟,再观察它是否仍由重力推动。
预期结果是:动态箱子由物理世界推进并受到地面接触约束;静态地面提供阻挡几何而自身不下落;触发区域可以报告符合过滤条件的重叠,却不应仅凭触发检测把箱子推开。若触发消息没有出现,需要检查引擎的刚体参与条件、碰撞层和事件配置。
实际开发中,不要通过给所有对象添加动态刚体来解决碰撞问题。这会增加不必要的计算,并可能引入物体漂移和接触不稳定。先明确对象是否需要受力运动,再决定刚体类型;随后选择合适的碰撞体形状,最后由物理世界统一处理检测与响应,才能得到结构清晰且容易排查的碰撞系统。