
游戏客户端架构 / 系统课时
台阶与小障碍怎么顺畅跨越
台阶与小障碍怎么顺畅跨越
角色撞上矮台阶时,简单抬高坐标可能让头顶穿墙,直接向前则又会卡住。本节把跨台阶拆成上方净空、抬高后的前进和落点支撑三个验证,明确何时提交新位置、何时保留原来的滑动结果。
学习目标
- 建立有限高度的台阶尝试流程。
- 同时验证整个碰撞壳与最终支撑面。
- 防止跨台阶逻辑覆盖跳跃或跨过悬崖。
只有受阻且有支撑时尝试
跨台阶通常适用于接近地面的角色:本步期望水平位移被低矮障碍阻挡,但角色仍有有效地面支撑。角色正在跳起、自由下落或主动蹲下时,应使用对应运动规则,不能看到前方障碍就抬高位置。
最大台阶高度应是世界单位中的玩法参数,例如 0.3 米,而非模型缩放比例。另设很小的接触容差;台阶高度和容差不是同一东西。实际可跨高度还受角色半径、障碍边缘、坡度限制与头顶净空影响。
三段查询通过后才提交
先用完整角色形状向上扫掠,检查抬高路径是否有顶棚。再从抬高后的姿态沿本步剩余水平位移扫掠,确认前方能通过。最后向下查询落点,要求命中可行走表面、落点高度不超过限制,并在提交前确认最终形状没有重叠。
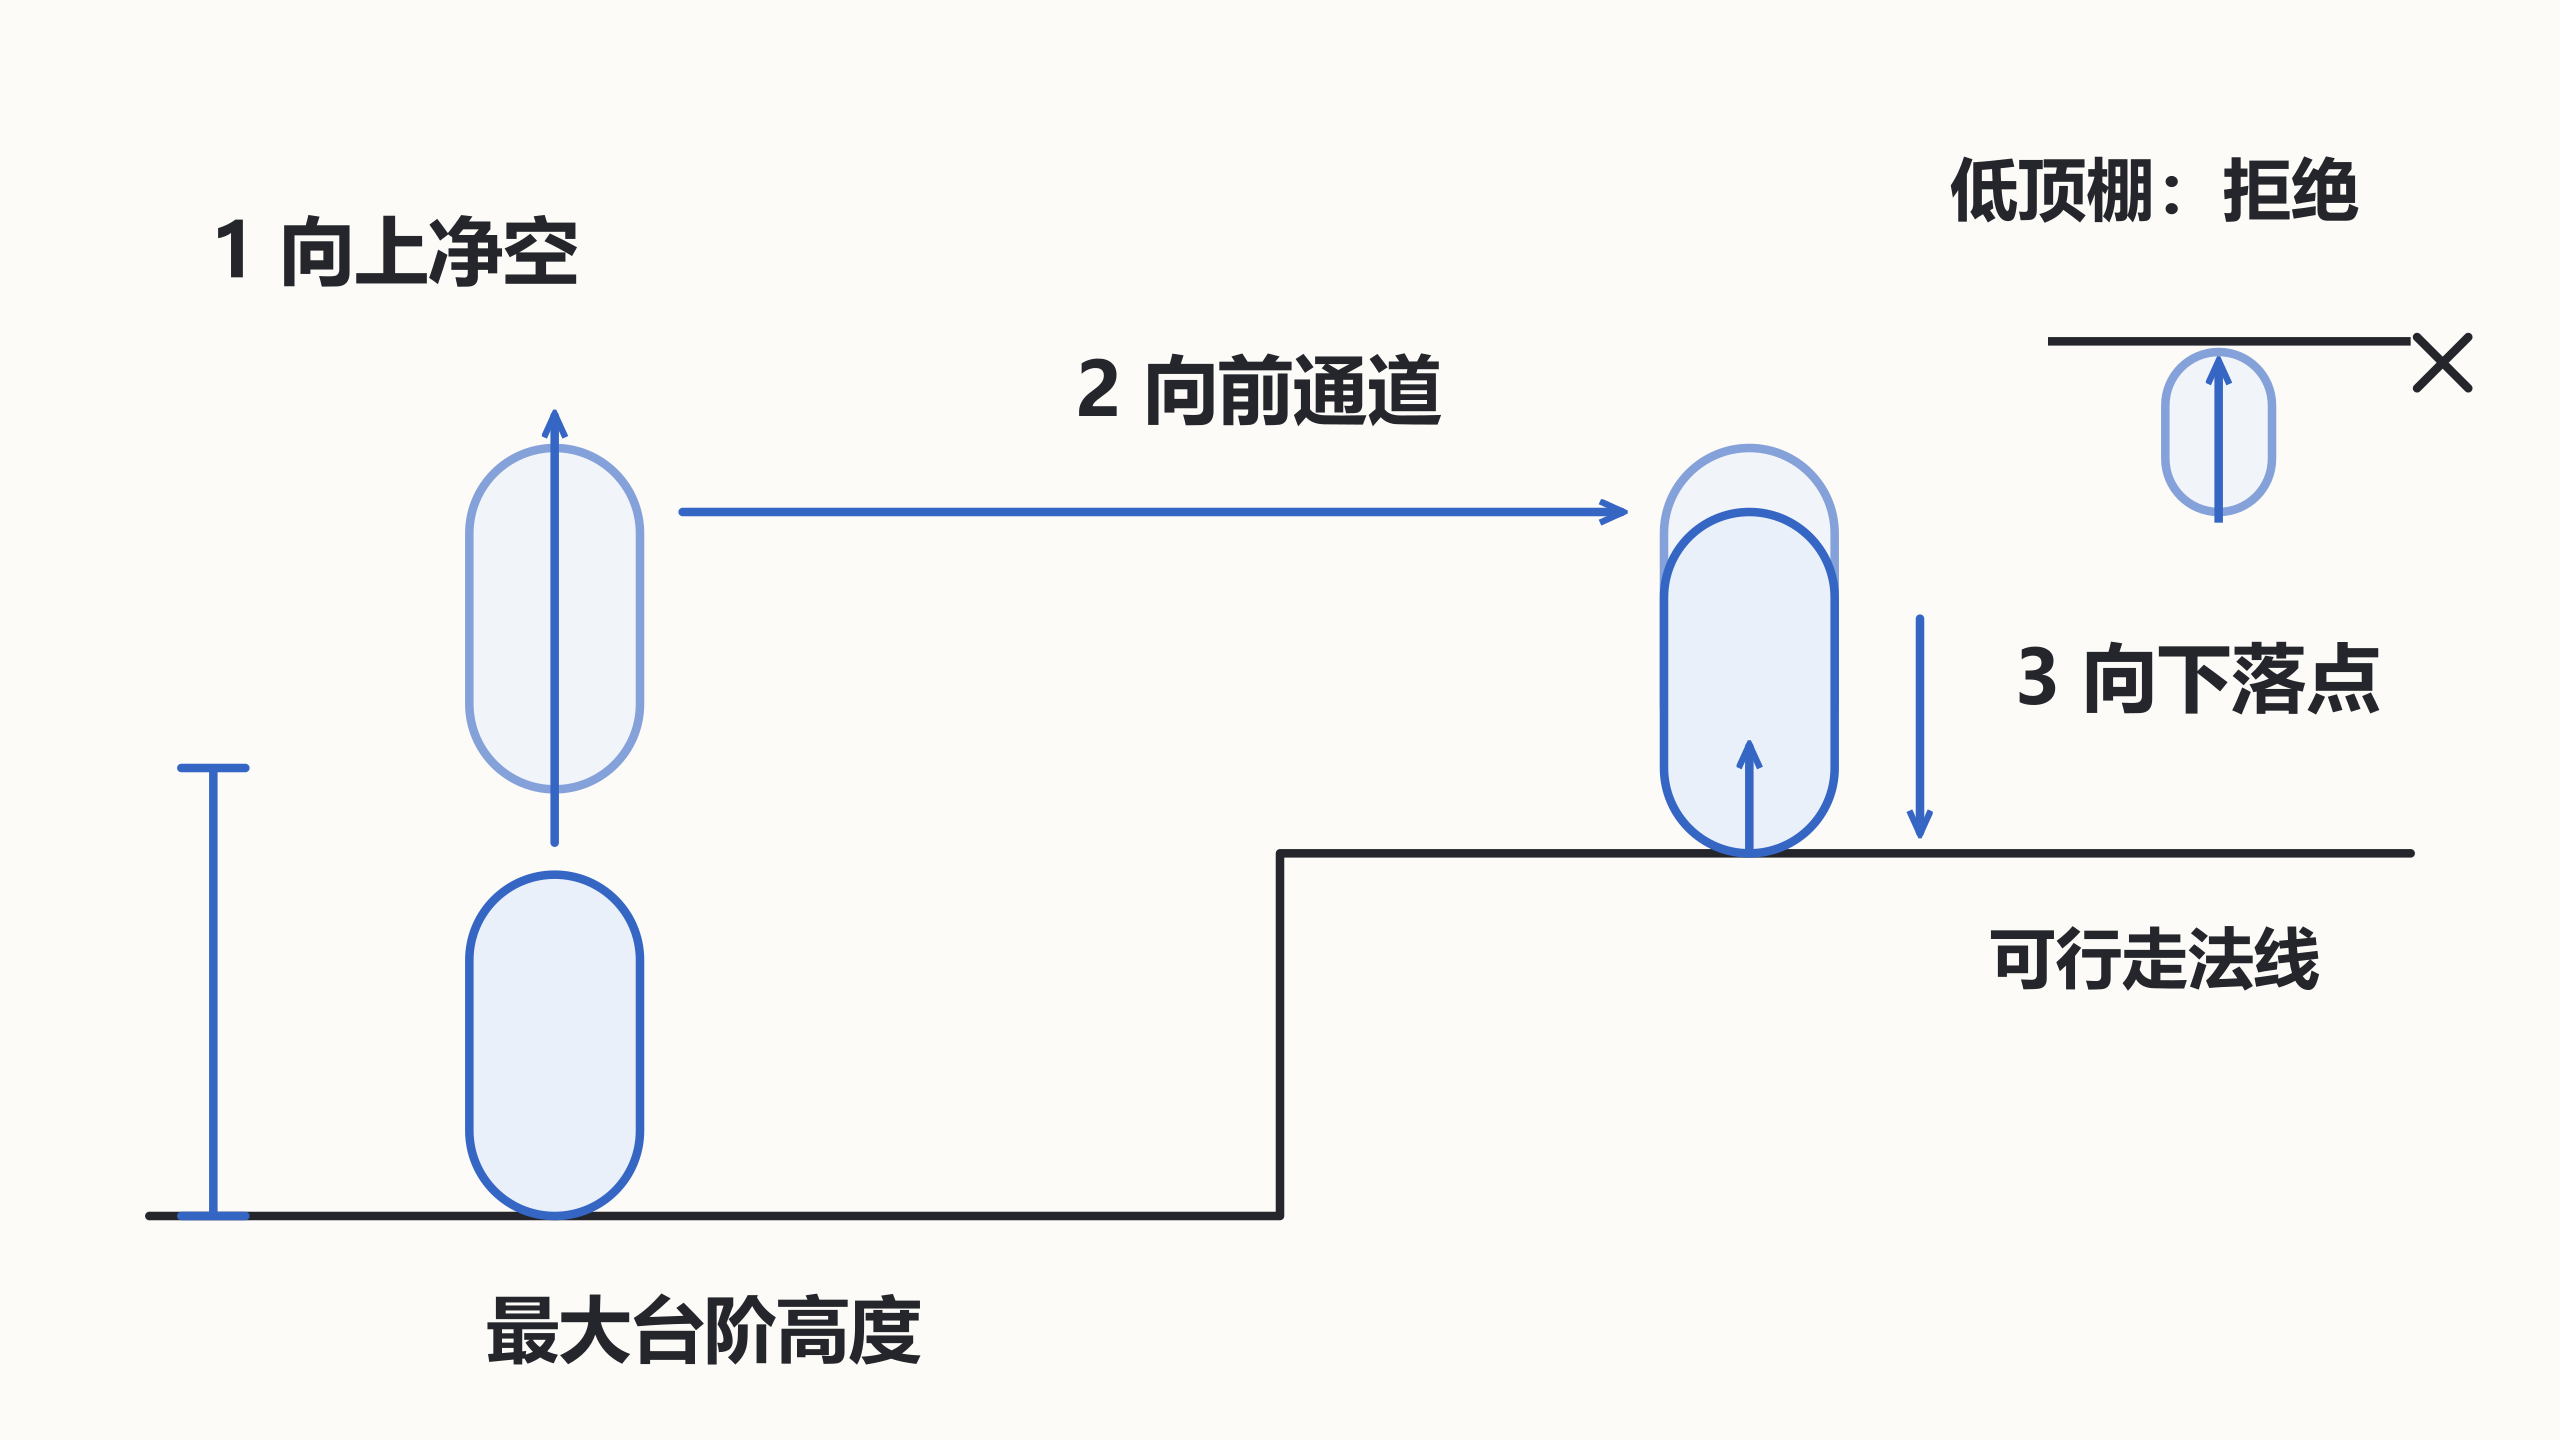
任何一个阶段失败,都应放弃这次尝试,返回常规碰撞移动结果。不要先修改真实位置,再在失败时只回滚一部分;地面身份、插值缓存或网络状态可能已被其他逻辑读取。查询阶段尽量操作临时姿态,提交阶段一次完成。
用决策模型验证拒绝条件
以下 Python 3 程序不实现形状查询,而是对查询系统提供的结果执行台阶策略。up_clear、forward_clear、final_clear 代表三处净空检测;drop 是抬高后向下到落点的距离,normal_y 为单位落点法线的 Y 分量。
from math import cos, radians

def can_step(up_clear, forward_clear, final_clear, drop, normal_y):
    max_step = 0.30
    # 向上抬高 max_step 后,向下落得更远意味着落点低于起点。
    if not (up_clear and forward_clear and final_clear):
        return False
    if not 0.0 <= drop <= max_step:
        return False
    return normal_y >= cos(radians(45))

cases = [
    (True, True, True, 0.10, 1.0),   # 上升 0.20 米的台阶
    (False, True, True, 0.10, 1.0),  # 头顶有障碍
    (True, True, True, 0.50, 1.0),   # 远处低落点,不能当台阶
    (True, True, True, 0.10, 0.4),   # 陡面不可站立
]
print([can_step(*case) for case in cases])
预期输出:
[True, False, False, False]此策略有意拒绝低于起点的落点,下楼由正常下坡吸附处理。若游戏需要跨小沟,应设计独立的跨越规则,而非不断加长台阶的下探距离。三段查询还应使用相同碰撞过滤,排除自己并明确是否包含移动平台。
验收高度和速度边界
用略低于、等于、略高于最大高度的三个台阶测试慢走与高速冲刺。记录每段扫掠形状、距离、命中对象和拒绝原因,确认高台阶被挡住,低台阶没有可见悬空,低顶棚不会穿头。
跨阶成功后,动画可以平滑脚步与相机,但碰撞壳应位于已验证的最终姿态。不要用视觉平滑把碰撞壳重新插回障碍。移动台阶还需在同一物理快照中计算相对运动;查询后长时间等待再提交,会使原本有效的落点过期。