
游戏客户端架构 / 系统课时
Sleep 怎么减少无效计算
Sleep 怎么减少无效计算
箱子已经停在地上,仍然让求解器反复处理它的运动没有多少价值。休眠机制会暂时减少静止刚体的模拟工作,同时保留被碰撞和重新唤醒的能力。本节说明它与禁用对象的区别,以及为什么微小脚本操作会破坏休眠效果。
学习目标
- 区分休眠、静态刚体和禁用碰撞。
- 解释稳定时间、能量阈值及关联对象的作用。
- 检查休眠后的查询与受力唤醒行为。
休眠保留了可交互身份
休眠刚体仍是物理世界中的对象,形状一般仍能参与空间查询,也能与活跃物体交互;只是引擎减少了对其运动和约束的重复处理。禁用碰撞则可能让对象从查询与碰撞中消失,改成静态体又改变了它是否能响应力。三者不能互换。
引擎通常根据速度或能量阈值、持续稳定时间以及相连对象的状态决定休眠。具体算法和唤醒条件应查当前引擎版本;不能用一个通用线速度阈值覆盖旋转、质量差异和关节连接的影响。接触与关节组成的关联组可能共同影响休眠决策。
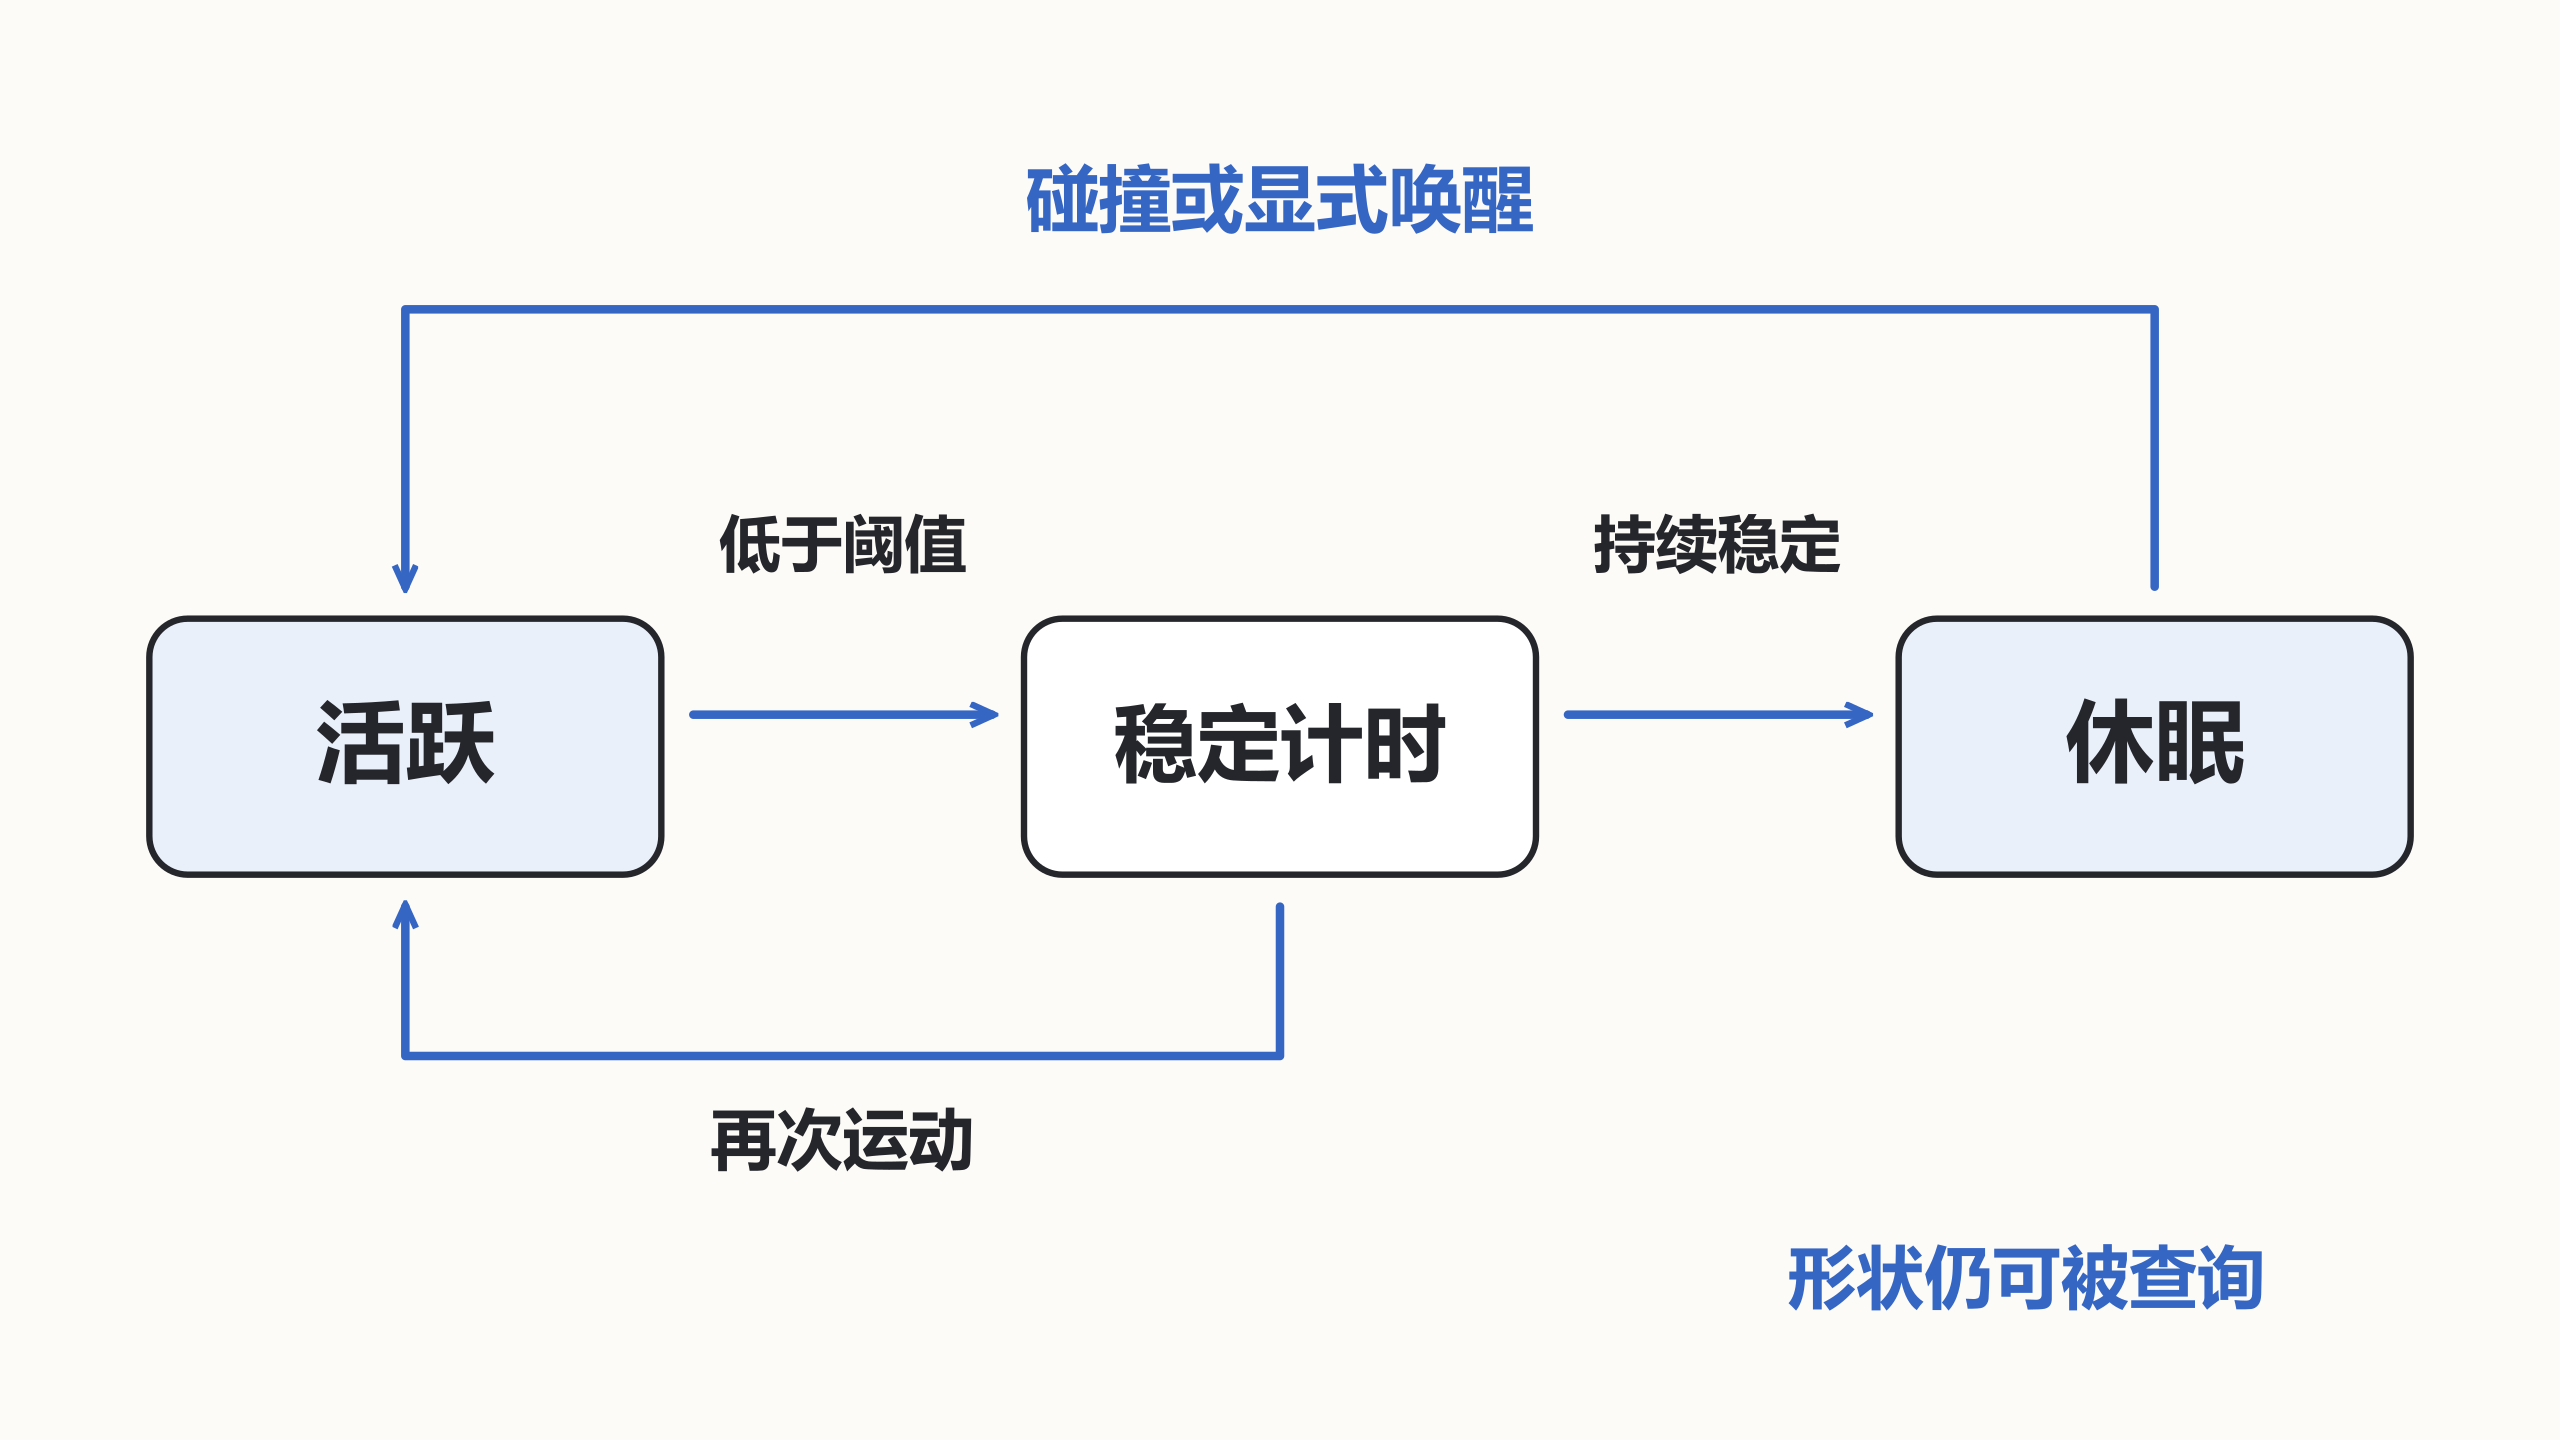
稳定时间避免一瞬间误睡
一个弹起的球经过最高点时,线速度可能接近零,但不应立刻休眠。以下 Python 3 示例用连续低速时间解释这个区别。它是教学状态机,未实现重力、角速度或引擎的休眠判据,不应用来替代引擎实现。
class SleepGate:
    def __init__(self):
        self.quiet = 0.0
        self.sleeping = False

    def tick(self, speed, dt):
        if not self.sleeping:
            # 一次明显运动就重新累计稳定时间。
            self.quiet = self.quiet + dt if speed < 0.05 else 0.0
            self.sleeping = self.quiet >= 0.5

    def wake(self):
        self.quiet = 0.0
        self.sleeping = False

gate = SleepGate()
gate.tick(0.0, 0.1)
print(gate.sleeping)
for _ in range(5):
    gate.tick(0.01, 0.1)
print(gate.sleeping)
gate.wake()
print(gate.sleeping)
预期输出:
False
True
False
真实项目应优先使用引擎自然休眠,并在确实需要交互时调用正确的唤醒接口。对还在下落或支撑不断变化的物体强制休眠,可能把错误状态冻结。手动休眠更适合已验证静止状态的初始化等明确场景。
找到持续唤醒的来源
物体看起来静止却一直活跃时,先检查每步施力、重复设置速度或姿态、动画驱动碰撞体、抖动接触及运动中的关节邻居。不要直接把阈值调得很高;先暂停可疑脚本,观察活跃刚体数量是否下降。
反复创建、销毁接触或移动支撑物也可能让箱堆难以稳定。可以记录最后一次受力、姿态写入与接触变化的物理步编号,将它们和唤醒时刻对齐。具体操作是否唤醒物体依赖 API,必须通过状态读取确认,不能只看画面。
验证性能和唤醒都有效
在同一箱堆中等待稳定,确认活跃数量与物理耗时下降;随后向箱子发射物体或执行受力交互,确认它能恢复运动。休眠期间再做一次射线命中测试,确认碰撞形状仍存在。最后测试移动支撑和关联关节,避免只有孤立箱子正常。
性能比较应保留相同的对象总数和布局,只改变是否允许自然休眠。这样才能把成本下降归因于减少无效模拟,而非对象被错误删除或碰撞被禁用。