
游戏客户端架构 / 系统课时
薄物体该用什么碰撞策略
薄物体该用什么碰撞策略
子弹上一帧在墙前、下一帧在墙后,两次采样都没有重叠,碰撞体再精细也可能漏检。本节从每步位移和对象形状出发,为薄墙、细长武器及投射物选择检测方案,并用一个可运行模型验证漏检条件。
学习目标
- 用相对位移判断离散检测的风险。
- 区分线性扫掠、旋转攻击检测和形状加厚的用途。
- 建立包含最薄障碍与最低帧率的回归场景。
先比较位移与有效厚度
固定物理步长为 0.02 秒、速度为每秒 100 米时,一步跨过 2 米。厚度只有 0.1 米的墙容易落在两个采样位置之间。真正应比较的是物体与目标的相对运动,而非渲染画面的帧率;两个迎面移动的目标会进一步增大相对位移。
有效厚度还包含投射物本身的尺寸。下面是一维模型:墙占据区间,球在轴上的投影也占据区间。它不实现三维求解器,只验证“终点不相交,路径却相交”这个事实。保存为 thin_wall.py,使用 Python 3 运行。
python
def overlaps(x, radius, left, right):
    return x + radius >= left and x - radius <= right

def sweep_fraction(start, end, radius, left, right):
    # 将墙扩张为球心的禁入区间,转成线段求交。
    lo, hi = left - radius, right + radius
    if lo <= start <= hi:
        return 0.0  # 初始重叠需要单独处理,而非当作正常飞行。
    delta = end - start
    if delta == 0:
        return None
    entry, exit_ = sorted(((lo - start) / delta, (hi - start) / delta))
    if max(0.0, entry) <= min(1.0, exit_):
        return max(0.0, entry)
    return None

start, end, radius = 0.0, 2.0, 0.05
print("终点重叠:", overlaps(end, radius, 0.9, 1.0))
print("首次接触比例:", sweep_fraction(start, end, radius, 0.9, 1.0))
预期输出:
text
终点重叠: False
首次接触比例: 0.425
接触时球心位于 0.85 米,球的前缘刚到墙面。实际引擎还要处理法线、碰撞过滤、接触偏移及剩余时间,不能仅把这个比例用于完整刚体响应。
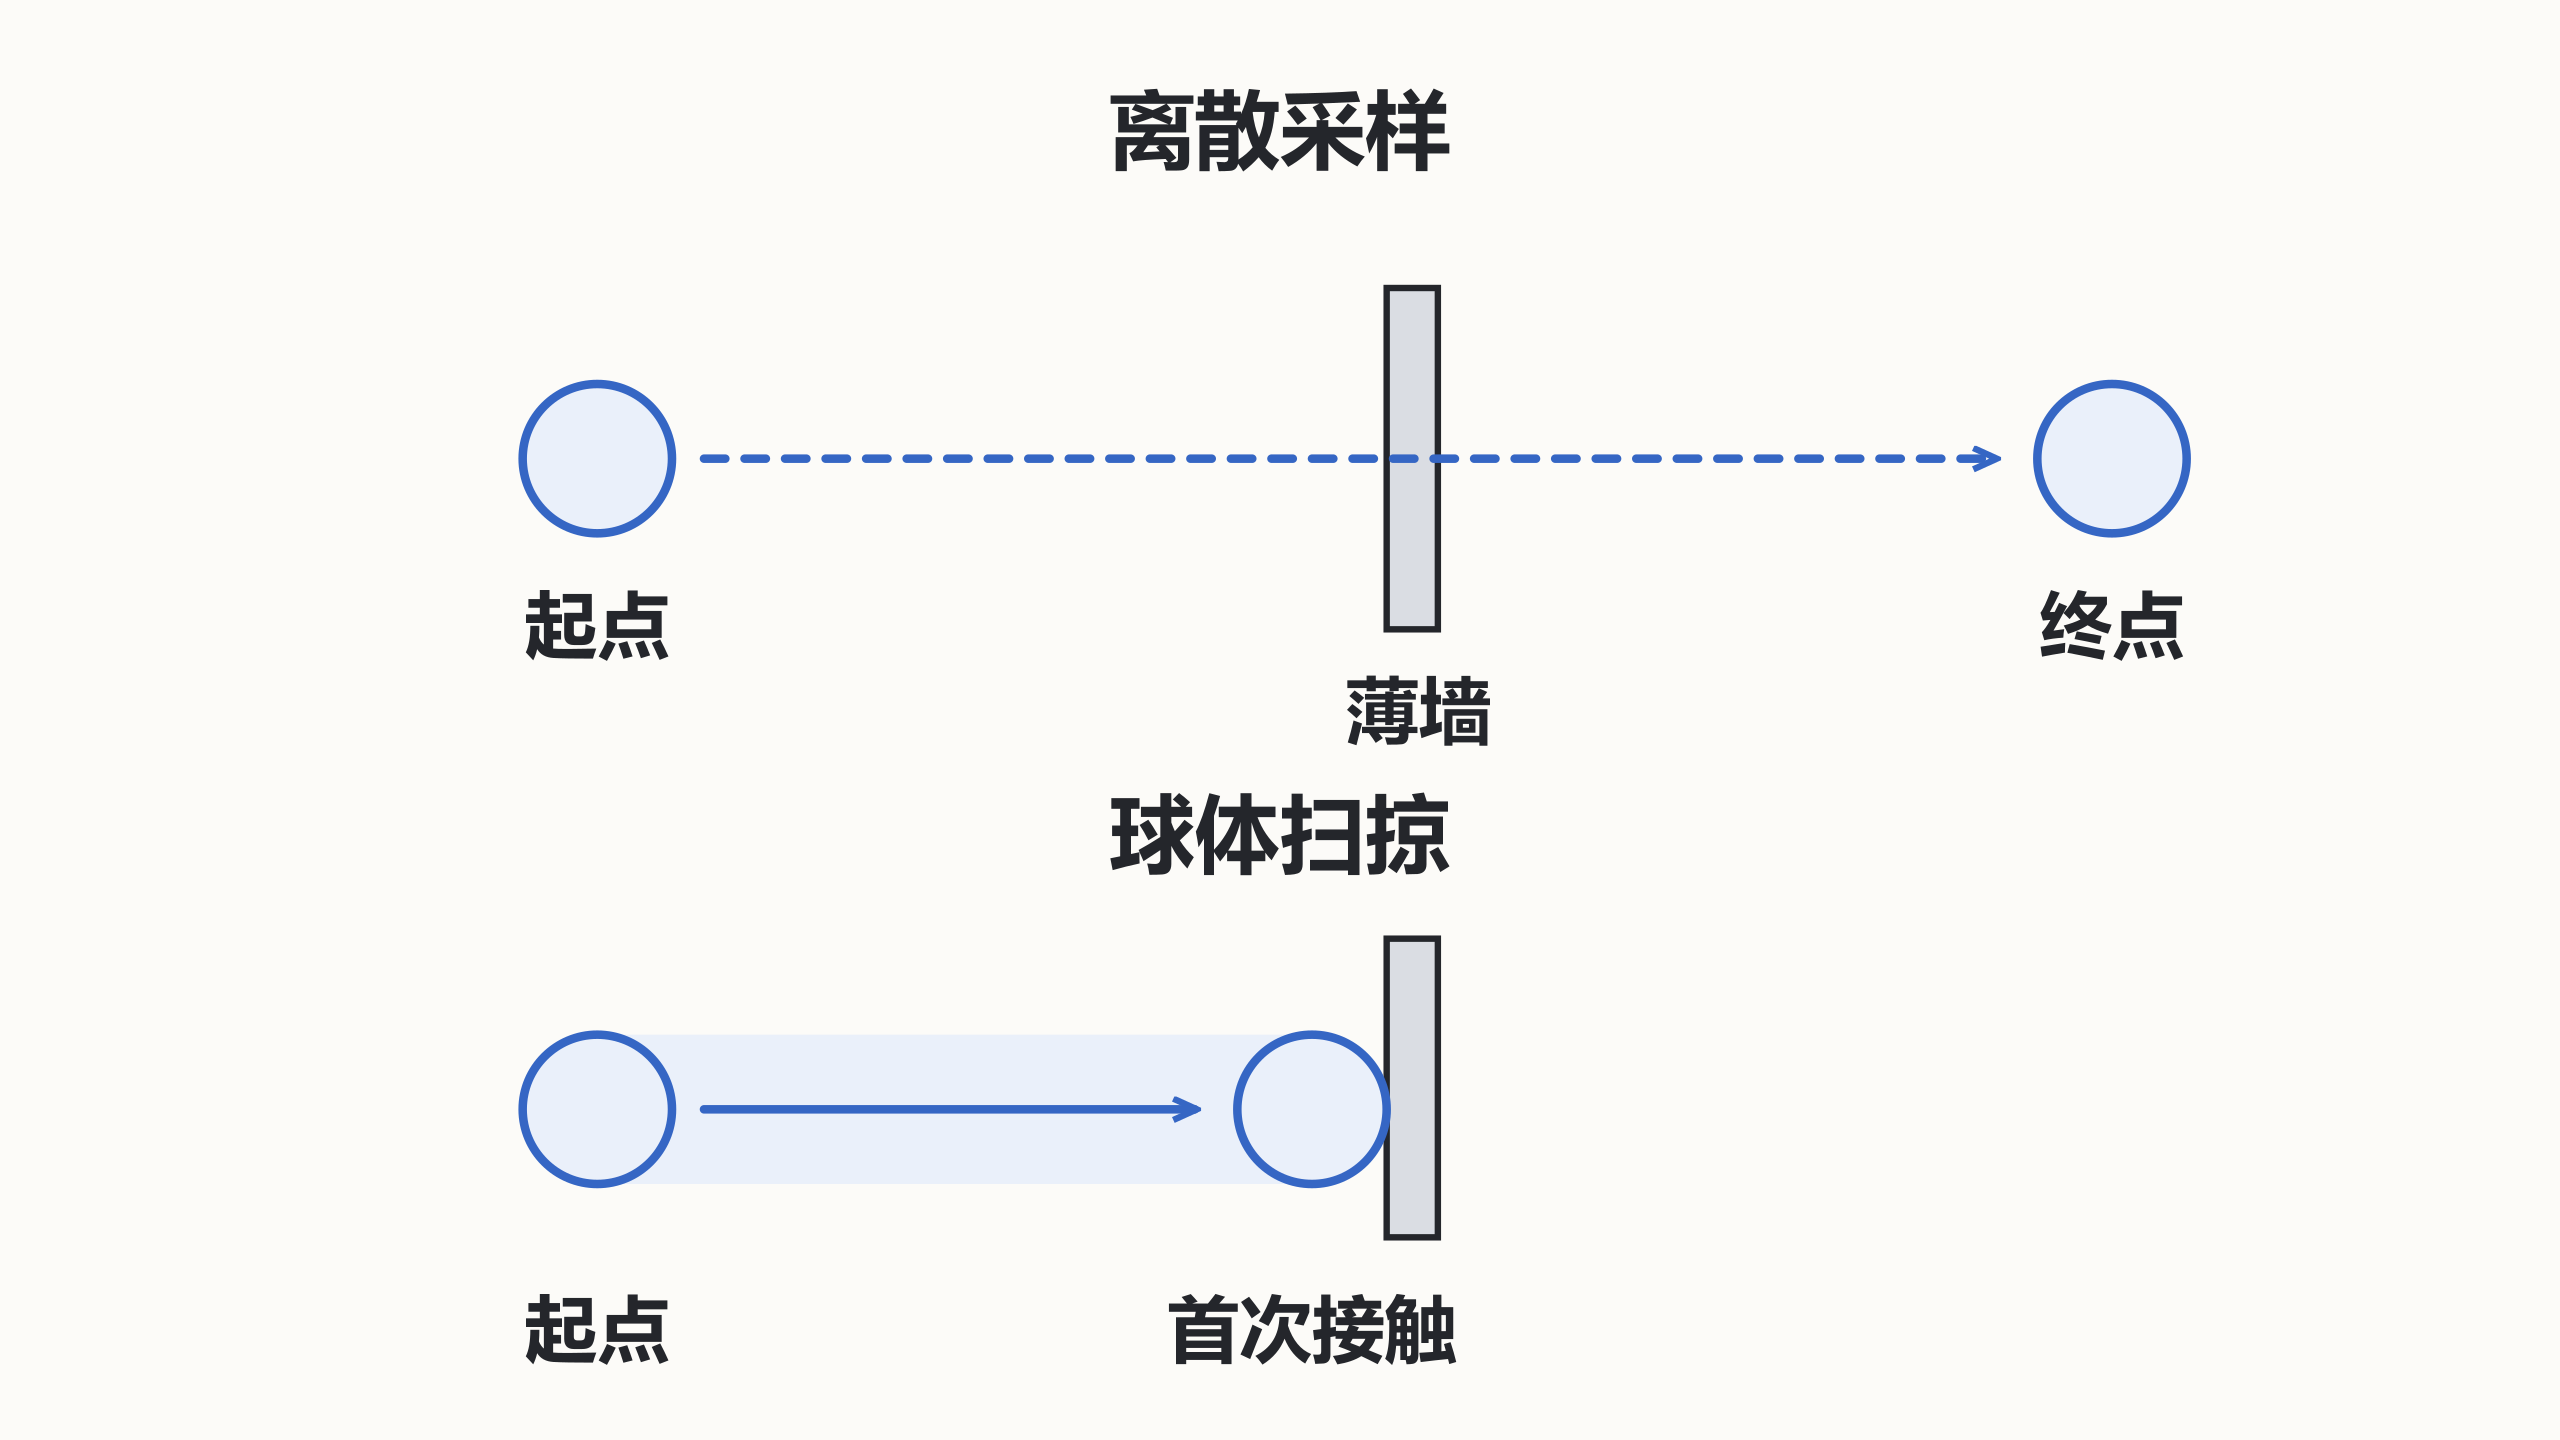
按运动方式选方案
| 对象 | 优先考虑 | 必须检查的边界 |
|---|---|---|
| 没有实体飞行需求的枪弹 | 射线命中查询 | 射程、遮挡、目标过滤 |
| 有半径的直线投射物 | 球体或胶囊体扫掠 | 初始重叠、移动目标、最近命中 |
| 需要真实反弹的刚体 | 合适的 CCD 模式 | 支持形状、双方模式与速度范围 |
| 绕手部旋转的长武器 | 多段轨迹采样与有体积查询 | 刀尖圆弧、角速度及一次挥击去重 |
细长武器即使重心几乎不移动,刀尖也能高速扫过目标。只扫掠重心的线性位移不能覆盖旋转弧线;只连刀尖两帧位置也会用弦替代弧。应根据最大角位移细分姿态,并覆盖武器宽度,而非无限增加一条射线的长度。
Unity 6 的扫掠 CCD 说明明确区分线性扫掠与旋转运动的限制。切换模式后,仍要用自己的武器轨迹验证,不把 CCD 当作任意运动的保证。
加厚之后仍要验证
适当加厚不可见碰撞壳能减少薄面和模型接缝问题,但会改变可通行空间及命中范围。应记录允许的视觉误差;不要把原本可穿越的门缝也封住。零厚度三角面还涉及背面检测,不等价于有实体厚度的墙。
回归测试至少覆盖最高速度、最低物理频率、斜向擦边、迎面移动目标、旋转刀尖和出生即重叠。记录每步起终点、查询形状及命中比例。只有漏检率下降且命中范围符合设计,才说明策略奏效。
按自己的节奏,确认真正理解。