
游戏客户端架构 / 系统课时
物理开销到底花在哪里
物理开销到底花在哪里
物理模块耗时升高,并不一定是刚体数量过多;大量射线、频繁事件回调或一帧内补跑多个物理步也会拖慢游戏。本节建立从阶段耗时到业务来源的测量方法,让优化动作对应可观察的证据。
学习目标
- 区分碰撞候选、接触生成、约束求解及脚本回调。
- 同时记录每物理步耗时和每渲染帧步数。
- 用受控实验确认优化究竟减少了哪项成本。
先拆开物理工作链路
粗检测利用空间结构找出可能相交的碰撞对;窄检测对具体形状生成接触;求解器处理接触和关节约束,更新速度与姿态。游戏还会主动发起射线或形状查询,收到事件后执行伤害、音效与日志。各引擎的并行方式和分析器标记不同,不能把这些概念阶段直接当成固定调用栈。
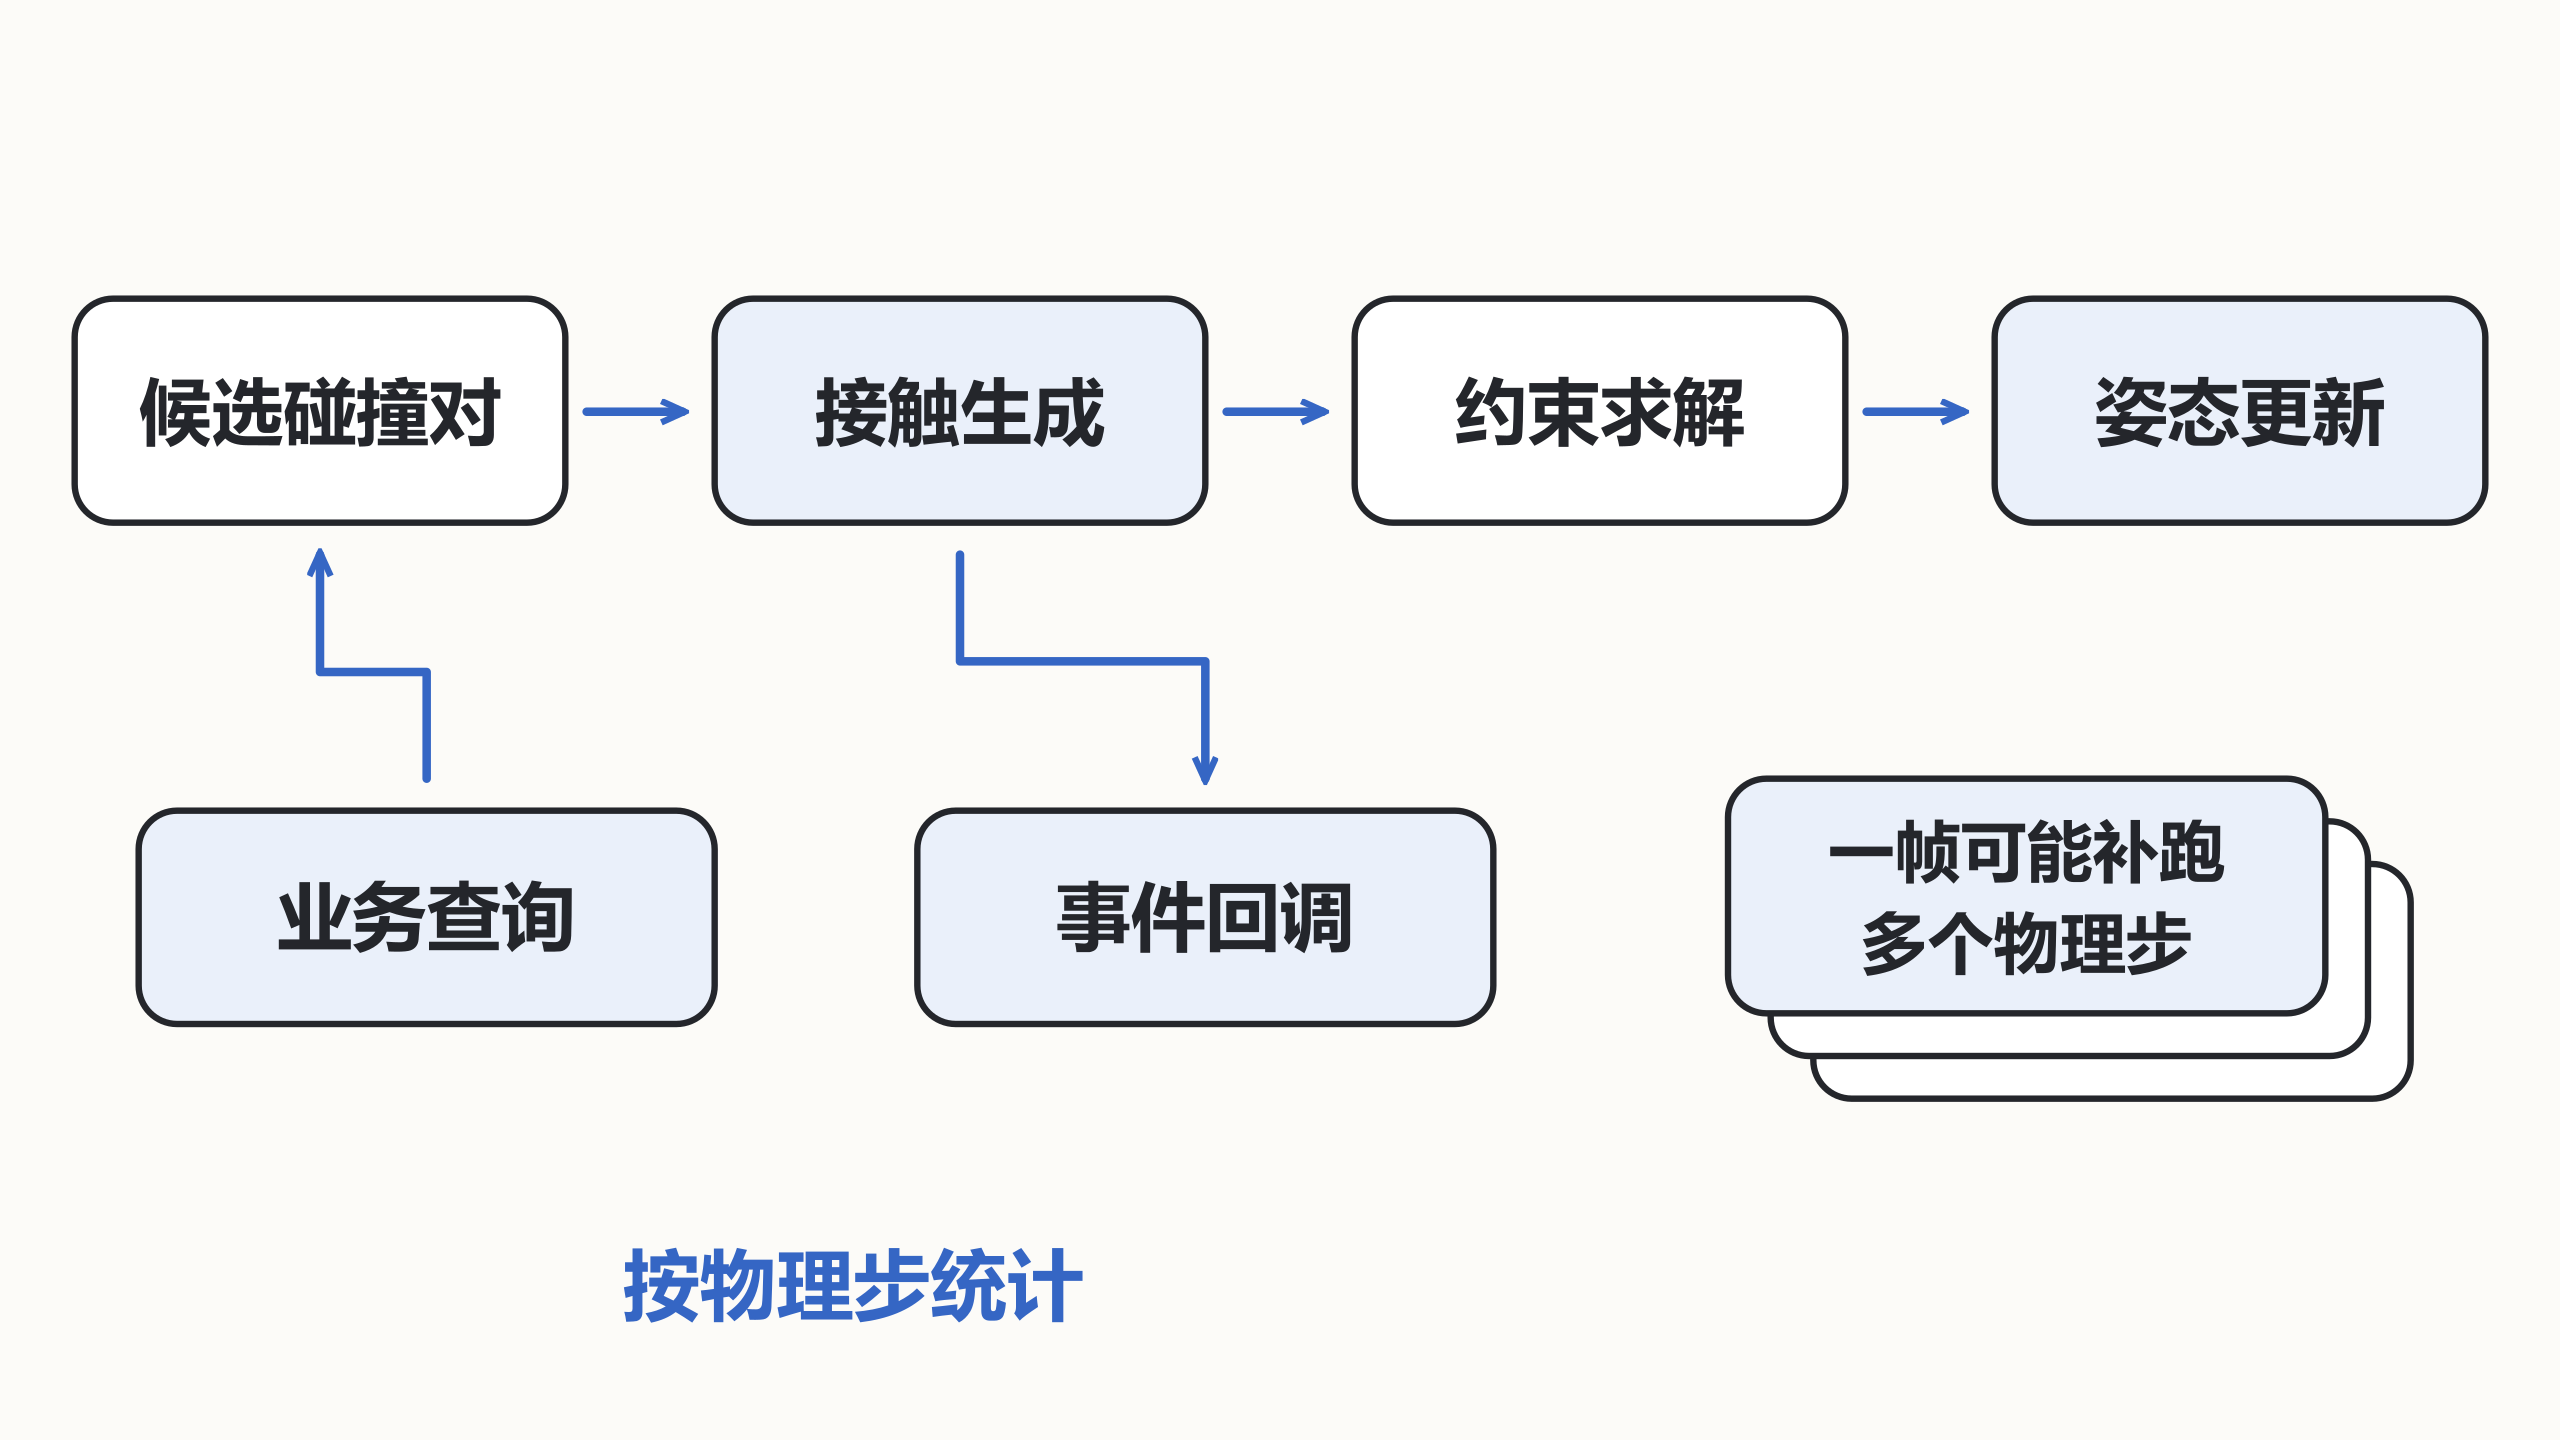
分析时至少采集活跃刚体数、接触对数、约束数、查询次数、事件次数和物理步数。睡眠刚体与活跃刚体成本不同,十个复杂复合碰撞体也可能比几百个互不接触的小球更昂贵。对象总数只能提供背景,不能单独解释原因。
不把嵌套采样重复相加
分析器的父采样通常已经包含子采样;把父级模拟耗时再加上内部接触与求解耗时,会重复计费。应查看同层、互不包含的阶段,或使用独占时间。等待工作线程完成的时间也可能表现为主线程等待,不能直接归因于那个等待函数本身。
Unity 6 的分析器标记参考列出了 Physics.ProcessReports 等阶段。实际定位应展开当前版本采样,而不是仅凭“Physics”总条目决定关闭碰撞。
从记录计算每帧物理压力
下面是 Python 3 离线分析示例。数据是假设的教学记录,simulate_ms 与 callbacks_ms 被定义为互不重叠的耗时,不代表任何引擎默认统计字段。生产项目应将它们替换成实测记录。
from collections import defaultdict

# 每条记录对应一个物理步,一帧可能补跑多步。
rows = [(100, 2.0, 0.2), (101, 2.1, 0.2), (101, 2.0, 0.3)]
frames = defaultdict(lambda: [0, 0.0])
for frame, simulate_ms, callbacks_ms in rows:
    frames[frame][0] += 1
    frames[frame][1] += simulate_ms + callbacks_ms
for frame, (steps, total_ms) in sorted(frames.items()):
    print(f"frame={frame} steps={steps} physics_ms={total_ms:.1f}")
预期输出:
frame=100 steps=1 physics_ms=2.2
frame=101 steps=2 physics_ms=4.6
第二帧的单步成本没有显著增长,但累计工作量翻倍。如果长帧导致补步,补步又让下一帧更长,就需要结合时间步策略及其他模块成本排查。直接把固定步长减半,可能让工作量进一步增加。
让一次实验只回答一个问题
固定场景、相机、随机种子、输入和采样时长,先预热,再比较中位数及尾部耗时。依次尝试关闭业务查询、将回调改为空操作、减少活跃刚体、简化形状;每次只改一项,保留接触正确性的验收场景。
若回调成本下降而模拟成本不变,应继续检查脚本与分配;若接触对数减少后求解耗时下降,应检查过滤和密集堆叠。编辑器调试绘制和逐次打印会改变结果,性能验收应关闭这些诊断功能,并在目标设备上重新测量。