
游戏客户端架构 / 系统课时
速度、加速度和位移怎么串起来
速度、加速度和位移怎么串起来
游戏中的刚体通常不是直接跳到目标位置,而是在连续的物理步中先由加速度改变速度,再由速度累积位移。理解这条更新链,就能解释物体为什么加速、减速,以及为什么相同的运动参数在不同物理步长下可能产生不同的位置误差。
学习目标
- 理解位置、速度、加速度与固定物理步长之间的数量关系。
- 使用半隐式欧拉积分实现一维刚体运动,并验证每一步的计算结果。
- 识别离散积分误差、渲染帧率与碰撞求解之间的边界。
位置、速度和加速度分别负责什么
以一个沿水平直线运动的箱子为例,位置 描述箱子当前在哪里,速度 描述位置每秒变化多少,加速度 描述速度每秒变化多少。这三个量不是同一回事,必须区分它们的物理含义。
采用米作为距离单位时,位置的单位是 m,速度是 m/s,加速度是 m/s²。例如箱子当前速度为 2 m/s,表示如果速度保持不变,经过一秒将移动 2 m,而不是每执行一次更新就移动 2 m。
加速度描述速度的变化趋势。正加速度可能让沿正方向运动的箱子越来越快,负加速度则可能让它减速、停止甚至反向。加速度为零只代表速度不再改变,并不意味着物体停止运动。
对于质量固定的刚体,合力与加速度满足牛顿第二定律:
其中 是沿当前分析方向的合力, 是质量。合力为零时,加速度为零;受到重力、推力、阻力或其他外力时,合力可能改变,速度也随之变化。
每个固定物理步怎样更新状态
计算机通常按离散时间步模拟运动。设每次物理更新经过 秒,当前状态编号为 ,下一次更新后的状态编号为 。例如物理系统每秒更新 50 次,固定步长就是 0.02 s。
半隐式欧拉积分采用先更新速度、再更新位置的顺序。假设一个物理步内加速度近似不变,速度更新公式为:
接着使用更新后的速度计算本步位移:
最后将位移累加到当前位置:
这里的位移是一个时间步内的位置变化量,并非物体的最终坐标。速度需要乘以时间才得到位移,加速度也需要乘以时间才得到速度变化。
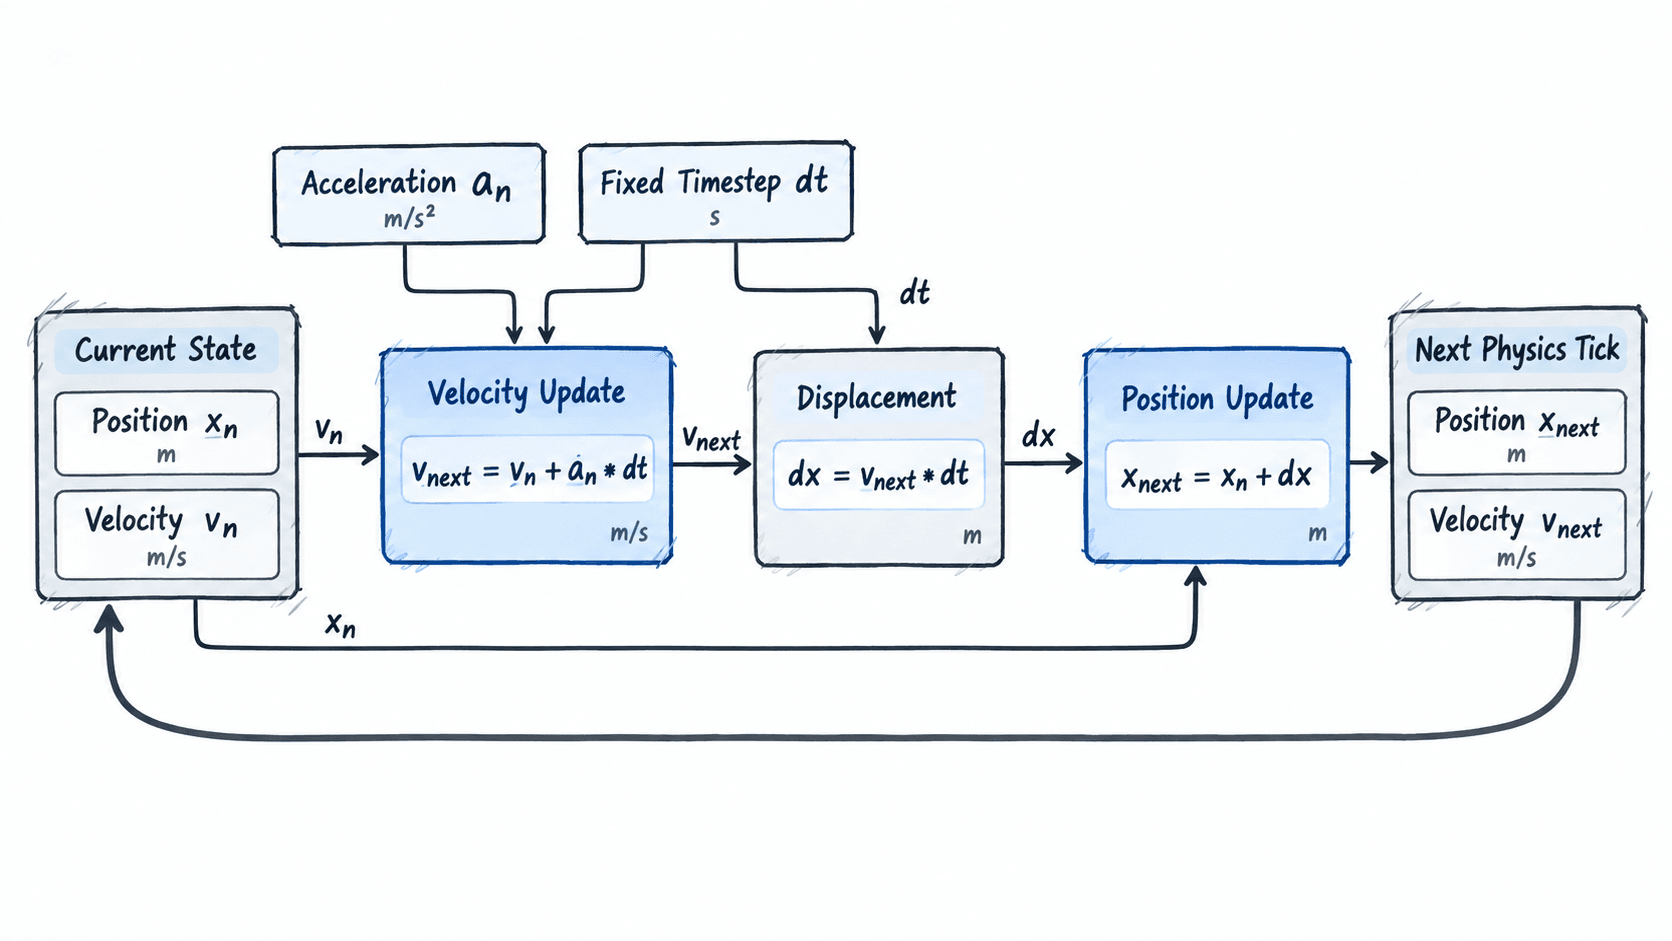
这种更新方式称为半隐式欧拉法。它与先用旧速度计算位置、再更新速度的显式欧拉法不同,在不少游戏物理场景下具有较好的数值稳定性,但两者都只是对连续运动的近似。
图中的流程描述的是刚体自由运动的基本积分关系。实际物理引擎还需要检测接触、求解碰撞约束,并可能修正速度与位置;具体求解顺序由引擎实现决定。
用 Python 验证四个物理步
假设箱子的初始位置为 0 m,初始速度为 2 m/s,持续受到 -1 m/s² 的加速度。为了方便手算,使用 0.5 s 的固定步长,连续模拟四次更新。
下面的程序只使用 Python 标准库。将代码保存为 physics_step.py,使用 Python 3 运行,即可观察速度与位置如何逐步变化。
from dataclasses import dataclass

@dataclass
class Body:
    position: float
    velocity: float

def integrate(body: Body, acceleration: float, dt: float) -> None:
    if dt <= 0:
        raise ValueError("dt must be positive")

    # 半隐式欧拉:先更新速度,再用新速度推进位置。
    body.velocity += acceleration * dt
    body.position += body.velocity * dt

def main() -> None:
    body = Body(position=0.0, velocity=2.0)
    dt = 0.5  # 故意使用较大步长,方便观察离散积分误差。

    for step in range(1, 5):
        integrate(body, acceleration=-1.0, dt=dt)
        print(
            f"t={step * dt:.1f}s  "
            f"v={body.velocity:.2f}m/s  "
            f"x={body.position:.2f}m"
        )

if __name__ == "__main__":
    main()
预期输出:
t=0.5s  v=1.50m/s  x=0.75m
t=1.0s  v=1.00m/s  x=1.25m
t=1.5s  v=0.50m/s  x=1.50m
t=2.0s  v=0.00m/s  x=1.50m
第一步中,速度由 2 m/s 变成 1.5 m/s,因此位移为 0.75 m。第二步速度变成 1 m/s,又移动 0.5 m,累计位置达到 1.25 m。最后一步速度减为零,所以此步没有新增位移。
程序中的 Body 保存位置和速度,integrate 负责一次物理积分。加速度由调用者提供,程序没有实现碰撞检测、摩擦模型或刚体旋转,因此它是一个用于理解积分原理的一维最小模型。
为什么物理步长会影响结果
上面的程序在 2 s 后得到 1.50 m,但对于同样的恒定加速度,连续运动的解析位置公式是:
代入初始位置 0 m、初始速度 2 m/s、加速度 -1 m/s² 和时间 2 s,解析结果是 2.00 m。两者相差 0.50 m,原因是半隐式欧拉积分使用每一步末尾的速度近似计算整个时间步的位移。
如果将步长缩小到 0.02 s,并模拟相同的 2 s,半隐式欧拉法会得到约 1.98 m,更接近解析结果。减小步长通常有助于降低积分误差,但也意味着需要执行更多次物理计算。
还需要区分物理积分与碰撞响应。速度积分只负责计算自由运动趋势;箱子接触地面时,接触约束、反弹和摩擦可能改变最终速度。如果直接按公式更新位置而没有检测碰撞,箱子仍可能穿透地面。
在 Unity、Unreal 或 Godot 等物理引擎中,通常应让物理系统统一管理动态刚体运动,避免一边通过物理接口施加作用,一边又手动修改同一刚体的位置。理解速度、加速度和位移的关系,是分析刚体运动的基础,但不能用简单积分代替完整的碰撞求解。