
FPGA 与数字 IC 设计 / 系统课时
处理同步后的控制信号
处理同步后的控制信号
同步器输出已经进入目的时钟域,并不意味着它可以直接替代所有控制信号。同步后的电平仍有自己的采样语义、延迟和边沿变化方式;如果直接用于事件触发或状态机入口,仍可能出现重复触发、漏检和多位控制不一致等问题。
学习目标
- 区分同步后的电平、边沿和单周期脉冲三种使用方式。
- 能识别同步完成后仍存在的事件语义与时序风险。
- 掌握同步控制信号进入目的域逻辑前的基本处理模式。
同步后的信号具有什么性质
假设异步控制信号经过两级同步后得到 ctrl_sync。从 CDC 角度看,ctrl_sync 已经属于目的时钟域,可以被目的域逻辑采样;但它不会保留原信号的精确变化时刻,也不会自动变成只持续一个周期的脉冲。
如果源域信号保持高电平多个目的时钟周期,同步后的信号也会保持高电平多个周期。反过来,如果源域只产生一个窄于目的域有效采样机会的脉冲,目的域可能完全采不到它。因此,同步解决的是亚稳态传播风险,不能自动保证事件一定被捕获,也不能定义事件应触发几次。
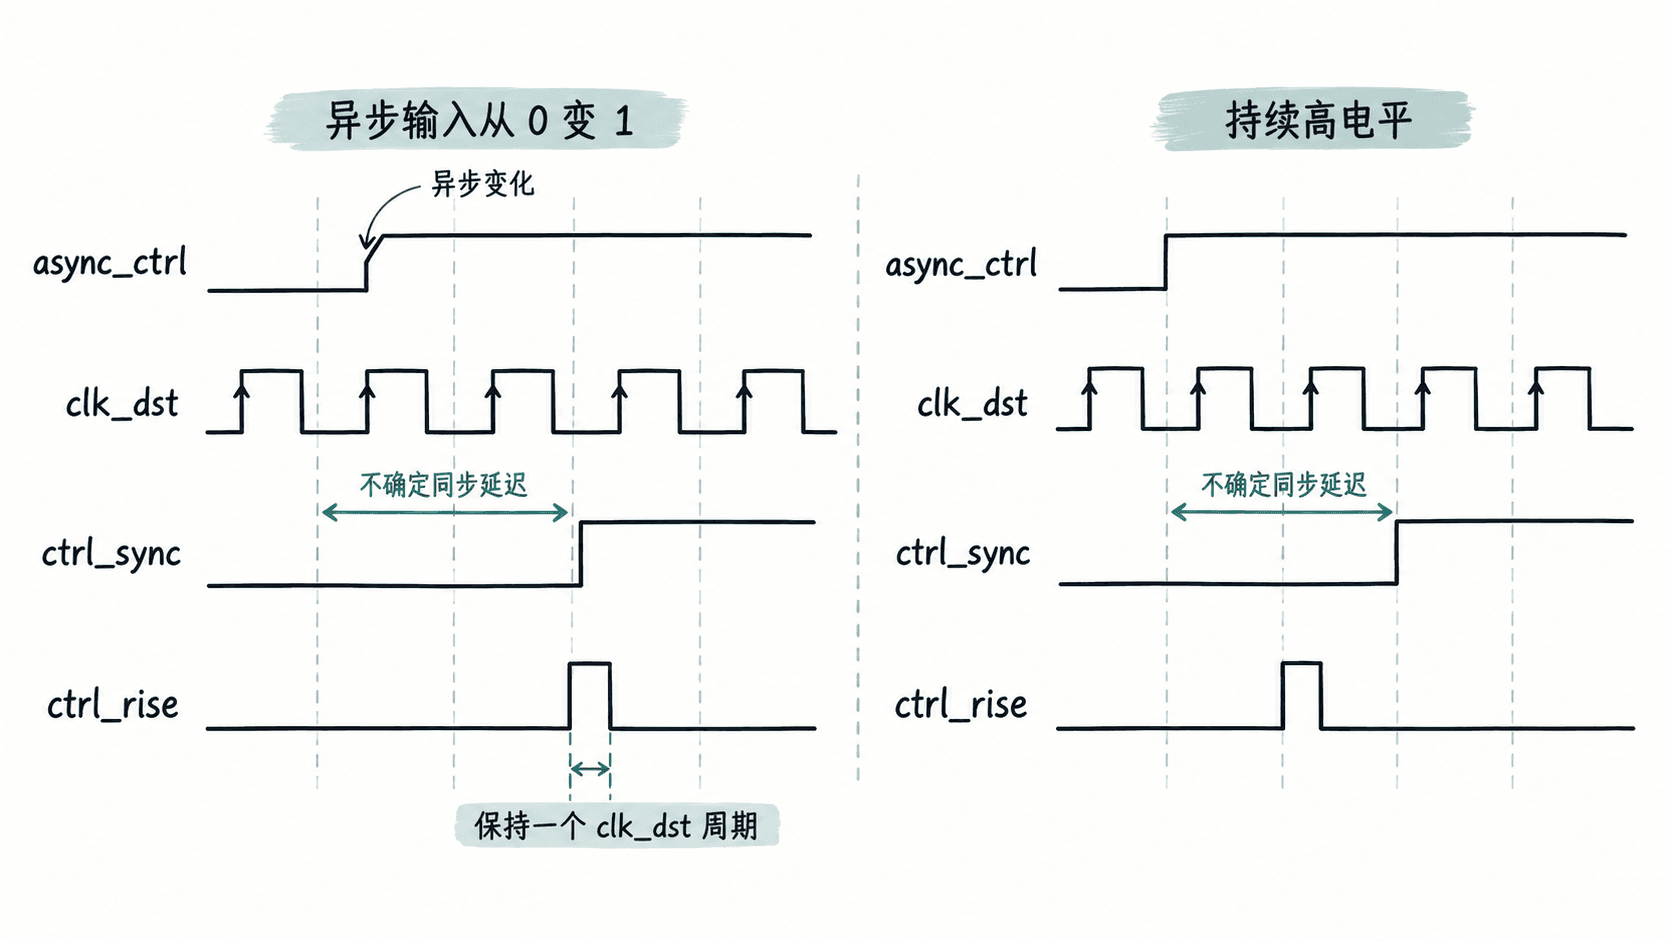
判断同步结果该如何使用,首先要回答一个问题:目的域需要的是持续状态,还是一次事件。如果需要持续状态,可以消费同步后的电平;如果只需要在变化时执行一次,就必须在目的域进一步生成边沿脉冲。
电平与边沿在目的域中的处理
下面用一个完整模块同时展示两种用法:enable_sync 作为持续电平控制计数器运行,ctrl_rise 则把同步后的控制电平转换成单周期上升沿事件。所有功能逻辑只读取目的域寄存后的信号,不再直接读取异步输入。
module synced_control_demo (
    input  logic       clk_dst,
    input  logic       rst_n,
    input  logic       async_enable,
    input  logic       async_ctrl,
    output logic [7:0] level_count,
    output logic [7:0] event_count,
    output logic       ctrl_rise
);
    logic enable_meta;
    logic enable_sync;
    logic ctrl_meta;
    logic ctrl_sync;
    logic ctrl_sync_d;

    always_ff @(posedge clk_dst or negedge rst_n) begin
        if (!rst_n) begin
            enable_meta <= 1'b0;
            enable_sync <= 1'b0;
            ctrl_meta   <= 1'b0;
            ctrl_sync   <= 1'b0;
            ctrl_sync_d <= 1'b0;
        end else begin
            // 两级寄存器降低异步输入的亚稳态向功能逻辑传播的概率。
            enable_meta <= async_enable;
            enable_sync <= enable_meta;
            ctrl_meta   <= async_ctrl;
            ctrl_sync   <= ctrl_meta;

            // 保存上一拍同步值,供目的域中的边沿检测使用。
            ctrl_sync_d <= ctrl_sync;
        end
    end

    assign ctrl_rise = ctrl_sync & ~ctrl_sync_d;

    always_ff @(posedge clk_dst or negedge rst_n) begin
        if (!rst_n) begin
            level_count <= '0;
            event_count <= '0;
        end else begin
            if (enable_sync)
                level_count <= level_count + 1'b1;

            if (ctrl_rise)
                event_count <= event_count + 1'b1;
        end
    end
endmodule
预期结果
async_enable 持续为高 -> enable_sync 同步变高后,level_count 每个 clk_dst 周期递增
async_ctrl 发生一次 0->1 且保持为高 -> ctrl_sync 延迟若干周期变高,ctrl_rise 仅为高 1 个 clk_dst 周期,event_count 只递增 1 次
实际同步延迟取决于异步信号相对 clk_dst 的到达位置,因此不要依赖某个固定的绝对时间点;设计应只依赖“同步结果在目的域时钟边沿上被解释”这一事实。
这种边沿检测只能把已经被同步器采到的电平变化转换成一次事件。它不能补回源域中没有被目的域采到的窄脉冲。需要可靠传递一次短事件时,应考虑脉冲展宽、toggle 同步或握手协议,而不是继续增加普通电平同步级数。
同步后仍要检查的逻辑风险
第一类风险是事件语义错误。若把持续高电平直接写成 if (ctrl_sync),功能逻辑会在每个高电平周期执行一次,而不是只响应一次上升事件。是否需要边沿检测必须由控制信号的业务含义决定。
第二类风险是同步后的时序路径。同步器降低了 CDC 风险,但第二级输出之后仍属于普通同步时序逻辑;如果它经过过深的组合逻辑再驱动寄存器,仍可能出现目的时钟域内的 setup 时序失败,需要按普通 STA 路径继续检查。
第三类风险是多位控制的一致性。多个相关位分别经过独立单比特同步器时,各位可能在不同目的时钟周期完成同步,使目的域短暂观察到源域从未存在过的组合状态。此时不能把“每一位都同步了”当作“整组数据原子传递成功”,应改用编码约束、握手或专门的数据跨域方案。
用同步结果驱动状态机
状态机应只读取目的域中的同步信号,并在 clk_dst 边沿更新状态。若状态转移需要响应一次事件,就让状态机读取目的域生成的 ctrl_rise;若需要根据持续条件决定是否停留或转移,则读取同步后的电平。
工程上最好把 CDC 同步逻辑与功能状态机分开:同步模块负责把异步输入转换成目的域可使用的电平或事件,状态机只消费这些结果。这样既能明确 CDC 边界,也便于静态时序分析和 CDC 工具识别同步结构。
判断一个控制信号是否处理正确,最终要回到它的语义:需要持续电平、一次边沿,还是保证不丢失的一次事件。同步器负责降低亚稳态风险,而事件编码、边沿处理和必要的握手机制才负责保证控制行为本身。