
FPGA 与数字 IC 设计 / 系统课时
判断 FIFO 空与满
判断 FIFO 空与满
异步 FIFO 的关键不是存储阵列,而是让读写两个时钟域分别可靠地判断“还有没有数据可读”和“还能不能继续写”。本节从扩展指针、Gray 编码和跨域同步出发,建立 empty 与 full 的判断规则,并用一个完整示例验证边界条件。
学习目标
- 理解二进制指针、Gray 指针和同步后指针之间的职责关系。
- 掌握 empty 与 full 的判断条件,以及额外高位为什么能区分环绕状态。
- 能正确实现 Gray 指针比较,避免位宽、part-select 和跨域使用错误。
两个时钟域分别完成判断
异步 FIFO 的写域维护写二进制指针和写 Gray 指针,读域维护对应的读指针。两边不能直接把对方的多位二进制指针拿来比较,而应先跨域同步 Gray 指针,再在本时钟域计算下一指针和下一状态。
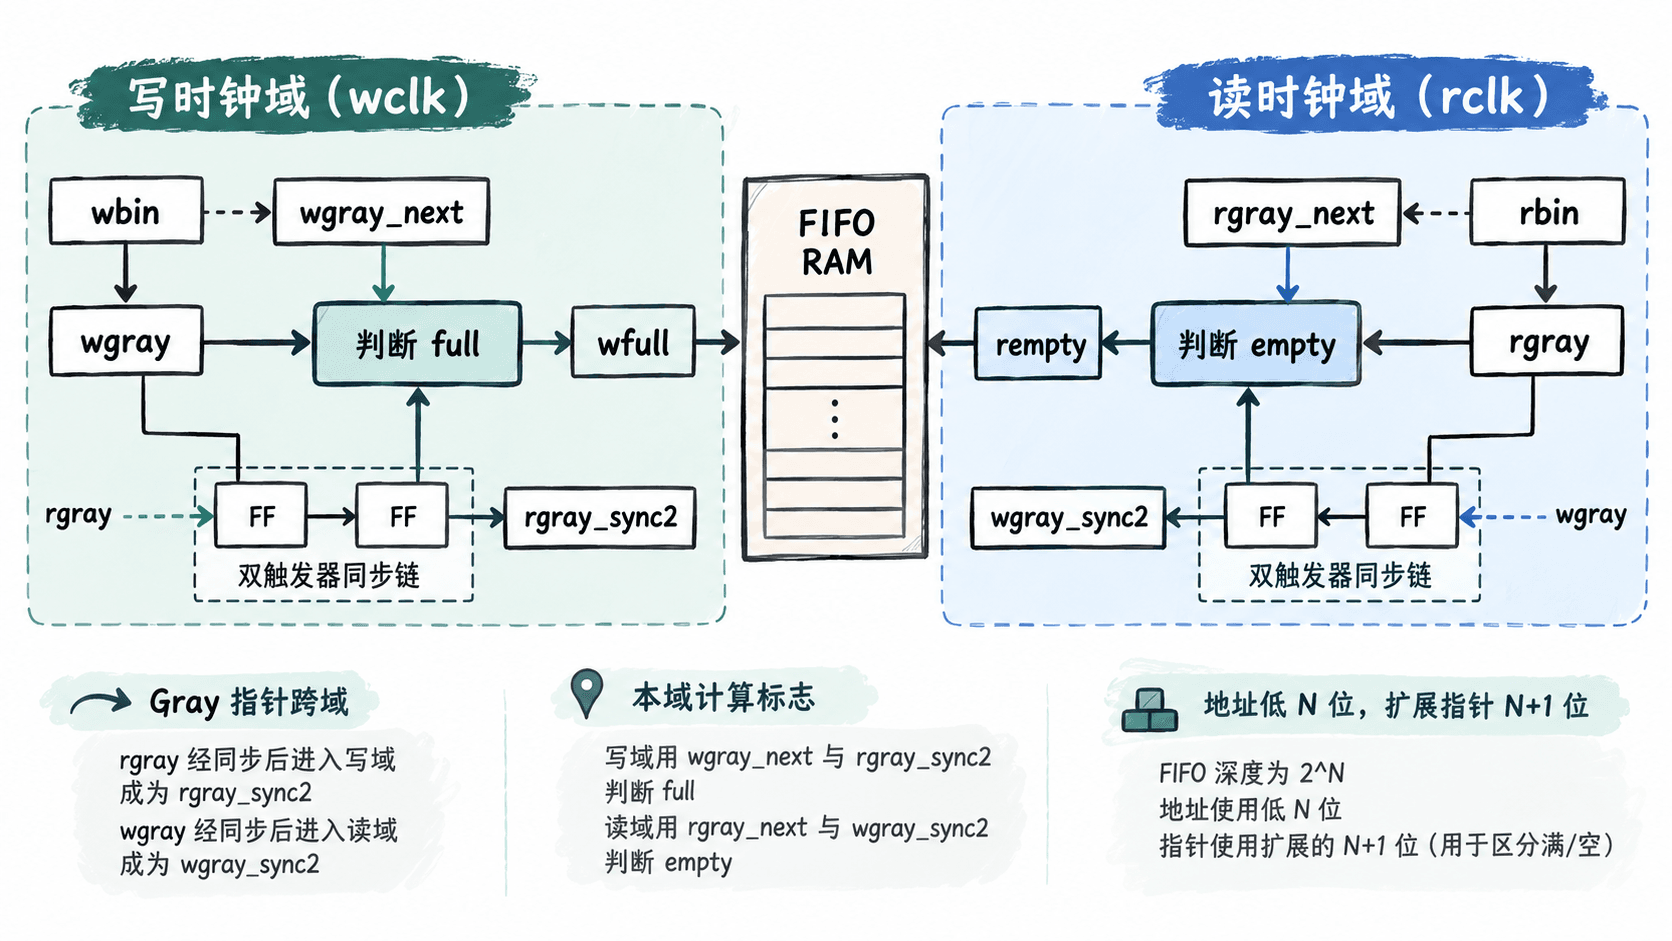
假设 FIFO 深度为 ,RAM 地址只需要 N 位,而读写指针通常使用 N+1 位。低 N 位用于寻址,额外的最高位记录是否已经跨过一整圈,因此相同 RAM 地址仍可以对应不同的环绕状态。
读域判断 empty 时,只需检查下一读 Gray 指针是否等于已经同步到读域的写 Gray 指针。若两者相等,说明执行本周期允许的读操作后,读指针已经追上当前可见的写指针。
写域判断 full 时不能直接比较两组 Gray 指针是否相等。满状态表示下一写指针比同步后的读指针领先恰好一个 FIFO 深度。对于标准二进制转 Gray 编码,这等价于:下一写 Gray 指针与同步读 Gray 指针的最高两位相反,其余位相同。
用完整示例计算 empty 与 full
下面的模块只负责空满标志的组合计算,假设 rgray_sync2 和 wgray_sync2 已经分别经过同步器进入本地时钟域。示例使用深度为 8 的 FIFO,因此 ADDR_W = 3、指针宽度为 4 位。
module async_fifo_flag_calc #(
  parameter int ADDR_W = 3
) (
  input  logic            wr_en,
  input  logic            rd_en,
  input  logic            wfull,
  input  logic            rempty,
  input  logic [ADDR_W:0] wbin,
  input  logic [ADDR_W:0] rbin,
  input  logic [ADDR_W:0] rgray_sync2,
  input  logic [ADDR_W:0] wgray_sync2,
  output logic [ADDR_W:0] wbin_next,
  output logic [ADDR_W:0] wgray_next,
  output logic [ADDR_W:0] rbin_next,
  output logic [ADDR_W:0] rgray_next,
  output logic            wfull_next,
  output logic            rempty_next
);
  localparam int PTR_W = ADDR_W + 1;

  always_comb begin
    // 写指针只在写请求有效且当前未满时前进。
    wbin_next  = wbin + (wr_en && !wfull);
    wgray_next = (wbin_next >> 1) ^ wbin_next;
    wfull_next = (wgray_next == {
      ~rgray_sync2[PTR_W-1:PTR_W-2],
      rgray_sync2[PTR_W-3:0]
    });

    // 读指针只在读请求有效且当前非空时前进。
    rbin_next   = rbin + (rd_en && !rempty);
    rgray_next  = (rbin_next >> 1) ^ rbin_next;
    rempty_next = (rgray_next == wgray_sync2);
  end
endmodule

module tb;
  logic wr_en, rd_en, wfull, rempty;
  logic [3:0] wbin, rbin, rgray_sync2, wgray_sync2;
  logic [3:0] wbin_next, wgray_next, rbin_next, rgray_next;
  logic wfull_next, rempty_next;

  async_fifo_flag_calc #(.ADDR_W(3)) dut (.*);

  initial begin
    wfull = 0;
    rempty = 0;

    // 只剩一个可读元素:读一次后下一读指针追上写指针。
    wr_en = 0;
    rd_en = 1;
    wbin = 1;
    rbin = 0;
    rgray_sync2 = 4'b0000;
    wgray_sync2 = 4'b0001;
    #1 $display("empty_case rempty_next=%0d", rempty_next);

    // 读指针为 0,写指针从 7 前进到 8,正好领先一个深度。
    wr_en = 1;
    rd_en = 0;
    wbin = 7;
    rbin = 0;
    rgray_sync2 = 4'b0000;
    wgray_sync2 = 4'b0100;
    #1 $display("full_case wfull_next=%0d", wfull_next);

    $finish;
  end
endmodule
预期输出
empty_case rempty_next=1
full_case wfull_next=1
full 比较式中的 [PTR_W-1:PTR_W-2] 是合法的 SystemVerilog part-select,代码块内不应为冒号添加 Markdown 转义反斜杠。该公式还要求 PTR_W >= 3;对于常见的 深度异步 FIFO,应让深度、地址位宽和指针位宽作为同一组参数约束。
为什么 full 要翻转最高两位
二进制指针比 RAM 地址多一位。当写指针比读指针领先一个深度时,相当于二进制扩展指针的最高位发生变化,而低地址位保持相同。经过 gray = (bin >> 1) ^ bin 转换后,这种关系会表现为 Gray 指针最高两位同时反转。
因此 full 的比较目标是 {~rgray_sync2[PTR_W-1:PTR_W-2], rgray_sync2[PTR_W-3:0]},而不是只翻转最高一位,也不是只比较低地址位。少翻一位、翻错位或丢掉扩展位,都可能造成提前报满或永远无法报满。
empty 则没有这个变换:当下一读指针真正追上同步后的写指针时,两组完整 Gray 指针直接相等,因此可直接比较 rgray_next == wgray_sync2。
同步延迟与验证边界
同步后的远端指针天然比真实远端状态晚若干个本地时钟周期,因此 empty 和 full 都可能短暂保持在较保守的状态。例如写入已经发生后,读域可能仍看到 empty;读出已经释放空间后,写域也可能暂时仍看到 full。这会降低瞬时吞吐,但不会让本地逻辑越过安全边界。
验证时至少覆盖空 FIFO 连续读、满 FIFO 连续写、写满后读一个再写一个,以及读写指针多次绕环。观察重点应包括本地二进制指针、本地 Gray 指针、两级同步后的远端 Gray 指针以及 empty/full 状态,确认每次标志变化都能由对应的指针关系解释。
实现异步 FIFO 空满判断时应始终保持三个约束:RAM 地址只负责定位存储单元,扩展指针负责区分环绕状态,跨时钟域比较只使用已经同步到本域的 Gray 指针。