
FPGA 与数字 IC 设计 / 系统课时
设计请求应答握手
设计请求应答握手
本课解决“事件不能丢,而且发送端还要知道目的端已经接收”的 CDC 场景。通过 request/acknowledge 双向握手,让请求跨域后在目的域只执行一次,再把确认返回源域,形成“发送—确认—撤销—释放”的完整闭环。
学习目标
- 理解 request/acknowledge 四阶段握手及其状态约束
- 能实现带双向同步器的基本握手事件通路
- 能判断握手吞吐瓶颈,并避免在确认返回前重复发送
四阶段握手如何闭环
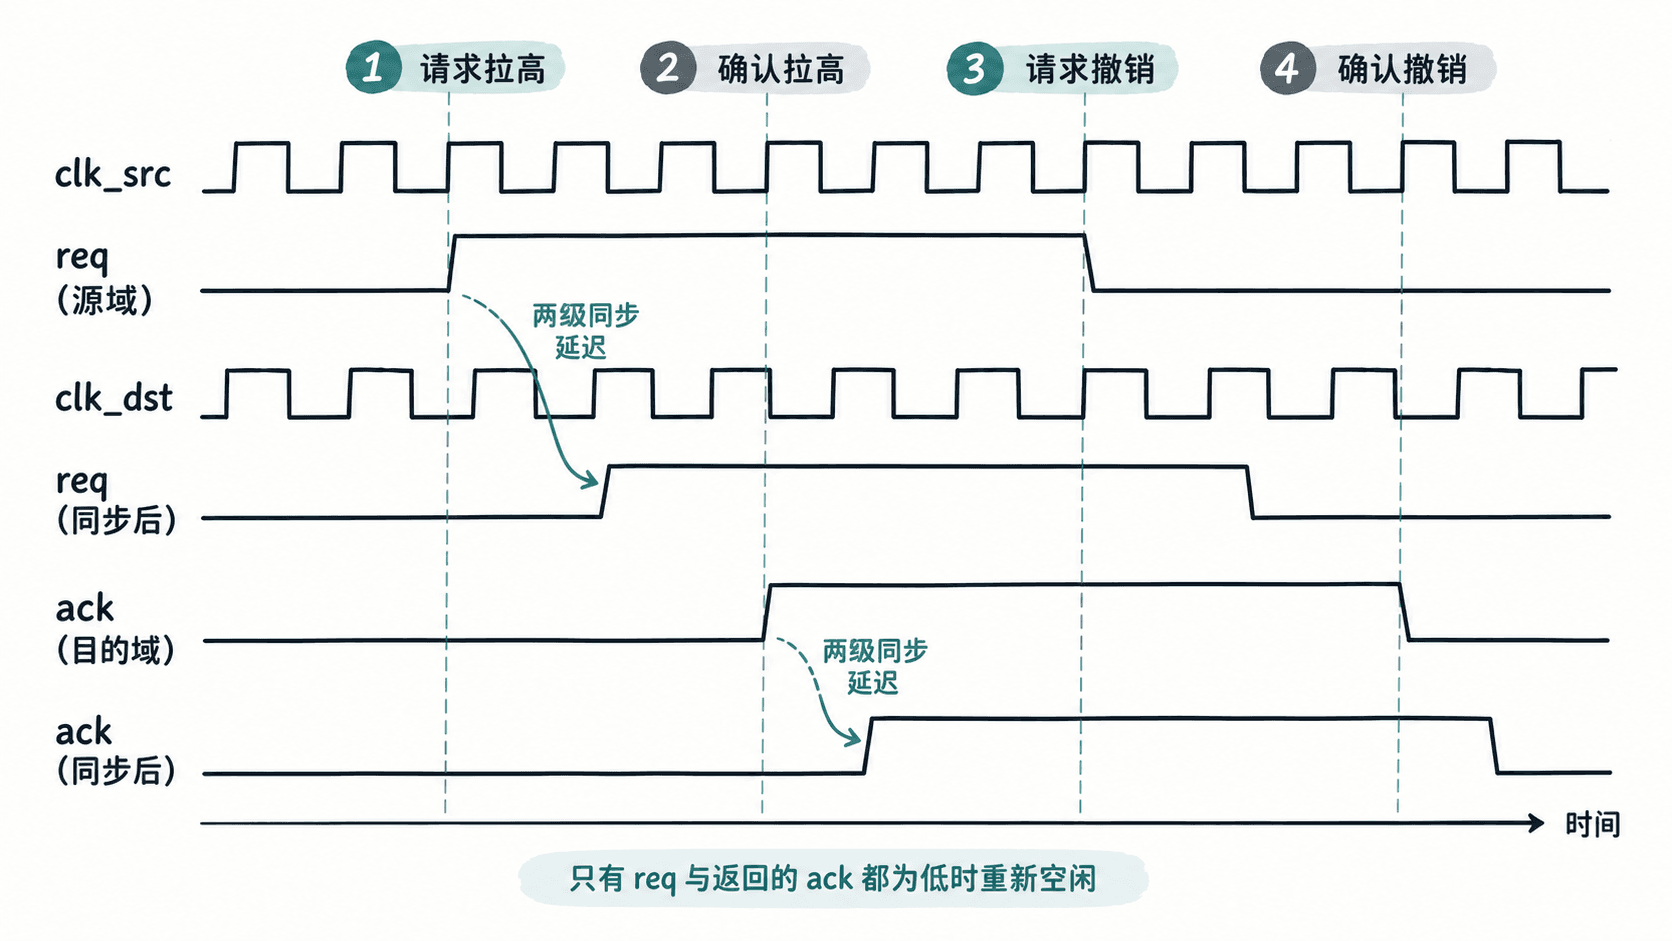
一次完整握手通常经历四个阶段:源域拉高 req;目的域同步到请求并拉高 ack;源域同步到确认后拉低 req;目的域再次同步到请求撤销后拉低 ack。只有 req=0 且返回源域的 ack=0 时,接口才重新进入空闲状态。
与 Toggle 相比,握手增加了反馈路径。发送端不会在事件发出后继续盲目发送,而是等待上一笔事务真正完成,因此协议边界更清晰,但往返延迟也会直接限制吞吐。
最小实现与状态约束
下面把四阶段握手写成一个可仿真的最小实现。req_src 与 ack_dst 分别只在各自时钟域修改;跨域后的请求与确认都经过两级同步器。目的域只在同步请求的上升沿产生一次 event_dst,源域则用 busy_src 阻止上一笔握手结束前再次发送。
`timescale 1ns/1ps

module req_ack_cdc (
    input  logic clk_src,
    input  logic clk_dst,
    input  logic rst_n,
    input  logic start_src,
    output logic busy_src,
    output logic event_dst
);

    logic req_src;
    logic ack_dst;
    logic req_ff1, req_ff2, req_ff2_d;
    logic ack_ff1, ack_ff2;

    // 源域:发起请求,并在确认返回后撤销请求。
    always_ff @(posedge clk_src or negedge rst_n) begin
        if (!rst_n) begin
            req_src <= 1'b0;
        end else if (start_src && !req_src && !ack_ff2) begin
            req_src <= 1'b1;
        end else if (req_src && ack_ff2) begin
            req_src <= 1'b0;
        end
    end

    // 目的域:同步请求,并保持确认直到请求撤销。
    always_ff @(posedge clk_dst or negedge rst_n) begin
        if (!rst_n) begin
            req_ff1   <= 1'b0;
            req_ff2   <= 1'b0;
            req_ff2_d <= 1'b0;
            ack_dst   <= 1'b0;
        end else begin
            req_ff1   <= req_src;
            req_ff2   <= req_ff1;
            req_ff2_d <= req_ff2;

            if (!ack_dst && req_ff2) begin
                ack_dst <= 1'b1;
            end else if (ack_dst && !req_ff2) begin
                ack_dst <= 1'b0;
            end
        end
    end

    // 源域:同步返回的确认信号。
    always_ff @(posedge clk_src or negedge rst_n) begin
        if (!rst_n) begin
            ack_ff1 <= 1'b0;
            ack_ff2 <= 1'b0;
        end else begin
            ack_ff1 <= ack_dst;
            ack_ff2 <= ack_ff1;
        end
    end

    // req_ff2 的上升沿只转换成一个目的域时钟周期的事件脉冲。
    assign event_dst = req_ff2 & ~req_ff2_d;
    assign busy_src  = req_src | ack_ff2;

endmodule

module tb;
    logic clk_src = 1'b0;
    logic clk_dst = 1'b0;
    logic rst_n = 1'b0;
    logic start_src = 1'b0;
    logic busy_src;
    logic event_dst;
    int event_count = 0;

    always #5 clk_src = ~clk_src;
    always #7 clk_dst = ~clk_dst;

    req_ack_cdc dut (
        .clk_src,
        .clk_dst,
        .rst_n,
        .start_src,
        .busy_src,
        .event_dst
    );

    always @(posedge clk_dst) begin
        if (event_dst) begin
            event_count <= event_count + 1;
        end
    end

    initial begin
        #30 rst_n = 1'b1;
        @(posedge clk_src);
        start_src <= 1'b1;
        @(posedge clk_src);
        start_src <= 1'b0;

        wait (busy_src == 1'b1);
        wait (busy_src == 1'b0);
        repeat (3) @(posedge clk_dst);

        if (event_count != 1) begin
            $fatal(1, "event_count=%0d", event_count);
        end

        $display("PASS: one request produced one destination event");
        $finish;
    end
endmodule
预期输出
PASS: one request produced one destination event示例中的复位判断使用完整的 if (!rst_n) begin,可以直接通过 SystemVerilog 语法检查。这里为了突出握手逻辑,两个时钟域共用异步复位输入;工程实现若采用异步复位,应分别保证每个时钟域中的复位释放满足本域的同步释放策略,避免复位解除本身引入新的 CDC 风险。
如果请求还携带多位 payload,不能把每一位独立双触发同步后再假设它们同时到达。常见做法是先在源域稳定 payload,再发起 req_src,并在目的域完成采样、返回确认之前保持数据不变;数据通路与握手控制必须作为同一个协议验证。
吞吐为什么低于单向 Toggle
握手必须等待确认往返,还要完成 req 和 ack 的撤销,因此一笔事务的最短间隔包含两条跨域同步路径以及协议状态转换时间。两侧时钟越慢、同步级数越多,单笔事务占用的周期越长。
它换来的好处是发送端拥有明确的 busy_src:当 busy_src=1 时,新事件必须等待或由上层缓存,不能直接覆盖当前请求。需要更高吞吐时,应增加缓冲槽位或改用异步 FIFO,而不是删除 busy 约束。
常见错误与验证重点
最常见错误是允许 start_src 在 busy_src 为高时继续触发,这会把多个业务事件压缩成一个请求。除非接口明确允许事件合并,否则上层必须等待空闲,或在源域增加队列保存后续事件。
第二类错误是只同步 req,却把 ack 直接组合反馈到源域。req 与 ack 都是跨域信号,都必须在各自目标时钟域完成同步后再参与时序逻辑;同步器的第一级触发器也不应直接驱动业务判断。
第三类错误是复位后两侧状态不一致。验证应覆盖空闲复位、握手进行中复位以及复位释放后的首次发送,并检查每个被接口接受的 start_src 最终恰好对应一次 event_dst,且下一笔发送只能发生在上一笔握手完全回到空闲之后。
请求应答握手的关键不是某一组固定 RTL,而是四个关系必须闭环:请求被目的域观察到、确认返回源域、源端在确认前保持请求、目的端在请求撤销后才释放确认。只要这四个约束成立,就能在不同时钟域之间建立可验证的事件传输边界。