
FPGA 与数字 IC 设计 / 系统课时
选择多比特 CDC 架构
选择多比特 CDC 架构
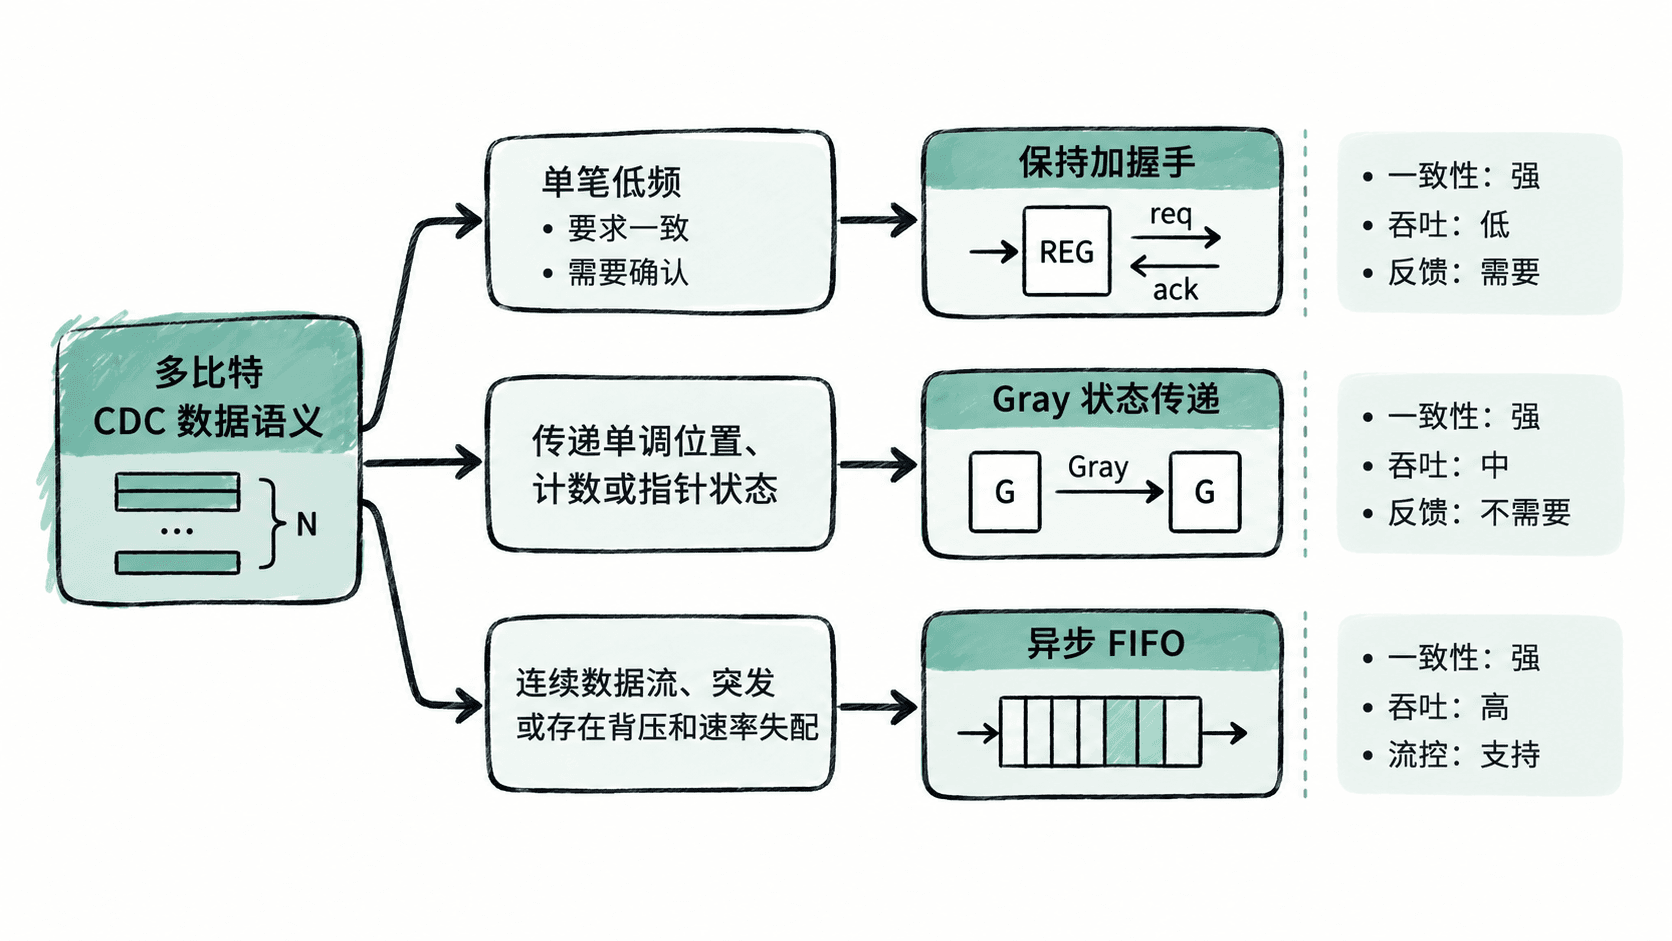
多比特 CDC 没有一种结构能覆盖所有场景。选型首先看数据语义:接收端是否必须得到同一组比特的一致快照、数据是偶发还是连续、能容忍多少延迟、是否需要反向确认,以及两端速率失配时是否需要缓存。本课用保持加握手、Gray 状态传递和异步 FIFO 建立一套可直接应用的判断方法。
学习目标
- 能区分保持加握手、Gray 状态传递和异步 FIFO 各自解决的问题。
- 能按一致性、吞吐、延迟和流控需求选择多比特 CDC 架构。
- 能解释为什么“逐位两级同步”不能保证多比特数据的一致性。
三类架构解决的问题不同
保持加握手适合低频、单笔且必须完整交接的数据。发送端先锁存数据并在握手期间保持不变,再把请求信号跨域;接收端看到同步后的请求后采样整组稳定数据,并把确认信号返回源域。它用往返延迟换取明确的一致性边界。
Gray 状态传递适合“当前位置、进度或累计数量”这类单调状态,例如异步 FIFO 指针。相邻 Gray 码只改变一位,可降低二进制多位同时翻转时的跨域采样歧义,但它不是任意业务总线的安全快照方案,也不能保证目标域观察到每一个中间状态。
异步 FIFO 适合连续数据流、突发流量或两端速率不一致的场景。数据保存在双口存储体中,真正跨域的是 Gray 编码后的读写指针;写端依据同步后的读指针判断满,读端依据同步后的写指针判断空,因此 CDC、缓存和流控可以一起解决。
| 架构 | 典型场景 | 一致性 | 吞吐特征 | 反馈与流控 | 主要代价 |
|---|---|---|---|---|---|
| 保持加握手 | 配置值、命令、低频控制字 | 可保证单笔一致 | 每笔受往返握手限制 | 容易做双向确认 | 延迟较高 |
| Gray 状态传递 | 进度、计数、FIFO 指针 | 适合单调状态 | 可高频更新,但允许漏看中间状态 | 通过状态差观察进度 | 需处理回绕和位间时序 |
| 异步 FIFO | 连续多笔数据流 | 可保证数据按 FIFO 语义交接 | 高 | 天然提供空满流控 | 逻辑、存储和验证成本更高 |
保持加握手的核心是数据稳定窗口
不要把多比特总线的每一位分别接两级同步器后再拼起来。各位同步链可能在不同目标时钟沿完成收敛,目标域因此可能看到源域从未产生过的组合值。保持加握手改为只同步握手控制信号,并要求数据总线在整个交接窗口内保持稳定。
下面保留一个源端四相握手片段说明这个约束。它是片段示例,依赖目标域完成请求同步、数据采样以及确认返回;ack_sync 必须是已经同步回源域的确认电平。源端不仅要等待确认拉高,还要等待确认重新拉低后才能开始下一笔,否则上一笔残留的高电平可能被误认为新请求的确认。
logic [31:0] data_hold;
logic        req;

typedef enum logic [1:0] {
    IDLE,
    WAIT_ACK_HIGH,
    WAIT_ACK_LOW
} state_t;

state_t state;

always_ff @(posedge src_clk or negedge rst_n) begin
    if (!rst_n) begin
        data_hold <= '0;
        req       <= 1'b0;
        state     <= IDLE;
    end else begin
        case (state)
            IDLE: begin
                if (send && !ack_sync) begin
                    // 从这里开始,data_hold 必须保持到本笔确认完成。
                    data_hold <= data_in;
                    req       <= 1'b1;
                    state     <= WAIT_ACK_HIGH;
                end
            end
            WAIT_ACK_HIGH: begin
                if (ack_sync) begin
                    req   <= 1'b0;
                    state <= WAIT_ACK_LOW;
                end
            end
            WAIT_ACK_LOW: begin
                // 等待对端确认撤销,避免把旧 ack 当成下一笔确认。
                if (!ack_sync)
                    state <= IDLE;
            end
            default: state <= IDLE;
        endcase
    end
end
预期结果
send 在 IDLE 状态被接受后,data_hold 锁存本笔 data_in,req 拉高;
ack_sync 拉高后,源端撤销 req,但不会立即接受下一笔;
只有 ack_sync 再次拉低并回到 IDLE 后,下一次 send 才能启动新传输。
目标域应在同步后的请求到达后采样稳定的数据总线,源域在本笔握手结束前不得覆盖 data_hold。这种结构的限制来自协议往返延迟,因此适合配置字、命令和低频控制信息,不适合持续高速数据流。
Gray 状态传递的是位置而不是负载
当目标域只需要知道“源域已经推进到哪里”,Gray 编码通常比逐笔握手更自然。源域先更新二进制计数,再转换为 Gray 码并跨域同步;目标域可以把同步后的 Gray 值转换回二进制,用于比较位置、计算占用量或判断进度。
这里有两个重要边界。第一,目标域可能漏掉若干中间 Gray 状态,因此它适合观察当前状态,不适合要求“每次加一事件都必须被逐个消费”的协议。第二,计数器回绕可能产生模数歧义;如果接收端可能落后一整圈,仅凭有限位宽的计数差就无法恢复真实事件数。
物理实现也不能忽略位间时序。虽然理想 Gray 序列相邻状态只改变一位,但如果跨域各位路径延迟差过大,目标域仍可能在采样窗口中观察到不符合预期的组合,因此实现阶段通常还要对 Gray 总线施加合适的位间最大延迟或偏斜约束。
连续数据流优先考虑异步 FIFO
当数据可能连续到达、两端平均速率不同,或者接收端会短时停顿时,异步 FIFO 通常是最直接的方案。写端只在非满时写入并推进写指针,读端只在非空时读出并推进读指针;双方根据同步后的对端 Gray 指针生成空满状态。
关键区别在于,RAM 中的负载数据不是逐位经过同步器后再拼接,而是由本地域访问稳定的存储单元;跨域同步的是“写到哪里”和“读到哪里”的指针状态。这样既避免多比特负载被异步逐位采样,也能用 FIFO 深度吸收短时间的速率差和背压。
用数据语义反推架构
选型时先判断四件事:传的是单笔数据还是连续流;目标域是否必须得到同一笔数据的一致快照;发送端是否需要确认本笔已经被接收或消费;系统是否需要吸收两端速率差。
如果答案是“单笔、低频、必须一致并需要确认”,优先保持加握手;如果传递的是单调进度、地址或指针状态,优先 Gray 状态传递;如果是持续数据流、存在突发或背压需求,则优先异步 FIFO。把总线每一位都接两级同步器,只能降低单个位亚稳态继续传播的概率,不能替代任何一种多比特交接协议。
验证时也应围绕协议边界,而不是只检查同步器级数。保持加握手要覆盖连续发送尝试、目标域更慢、请求与确认完整往返以及复位交错,并检查确认完成前数据不会变化;Gray 状态传递要覆盖连续推进、漏采中间状态和计数回绕;异步 FIFO 则要覆盖空满切换、指针回绕、跨时钟同时读写以及一端长时间停顿。真正的选型标准是让 CDC 协议直接表达数据语义:单笔控制用握手,单调状态用 Gray,连续数据流用 FIFO。