
FPGA 与数字 IC 设计 / 系统课时
理解异步 FIFO 结构
理解异步 FIFO 结构
异步 FIFO 用一块共享存储体连接两个独立时钟域:写侧只负责写入和推进写指针,读侧只负责读取和推进读指针;数据留在存储体中,跨域同步的是用于判断可读、可写边界的指针状态。
学习目标
- 说清写时钟域、读时钟域、存储体和跨域同步器各自承担的职责
- 理解为什么数据留在存储体中,而跨域只传递指针状态
- 能根据 FIFO 结构判断数据路径与控制路径的 CDC 边界
四个核心组成部分
异步 FIFO 通常由写控制、读控制、双口存储体以及两组跨域同步器组成。写时钟域产生写地址和写指针,读时钟域产生读地址和读指针;存储体允许两个时钟域分别通过各自端口访问,而同步器只把对方的指针状态传入本时钟域。
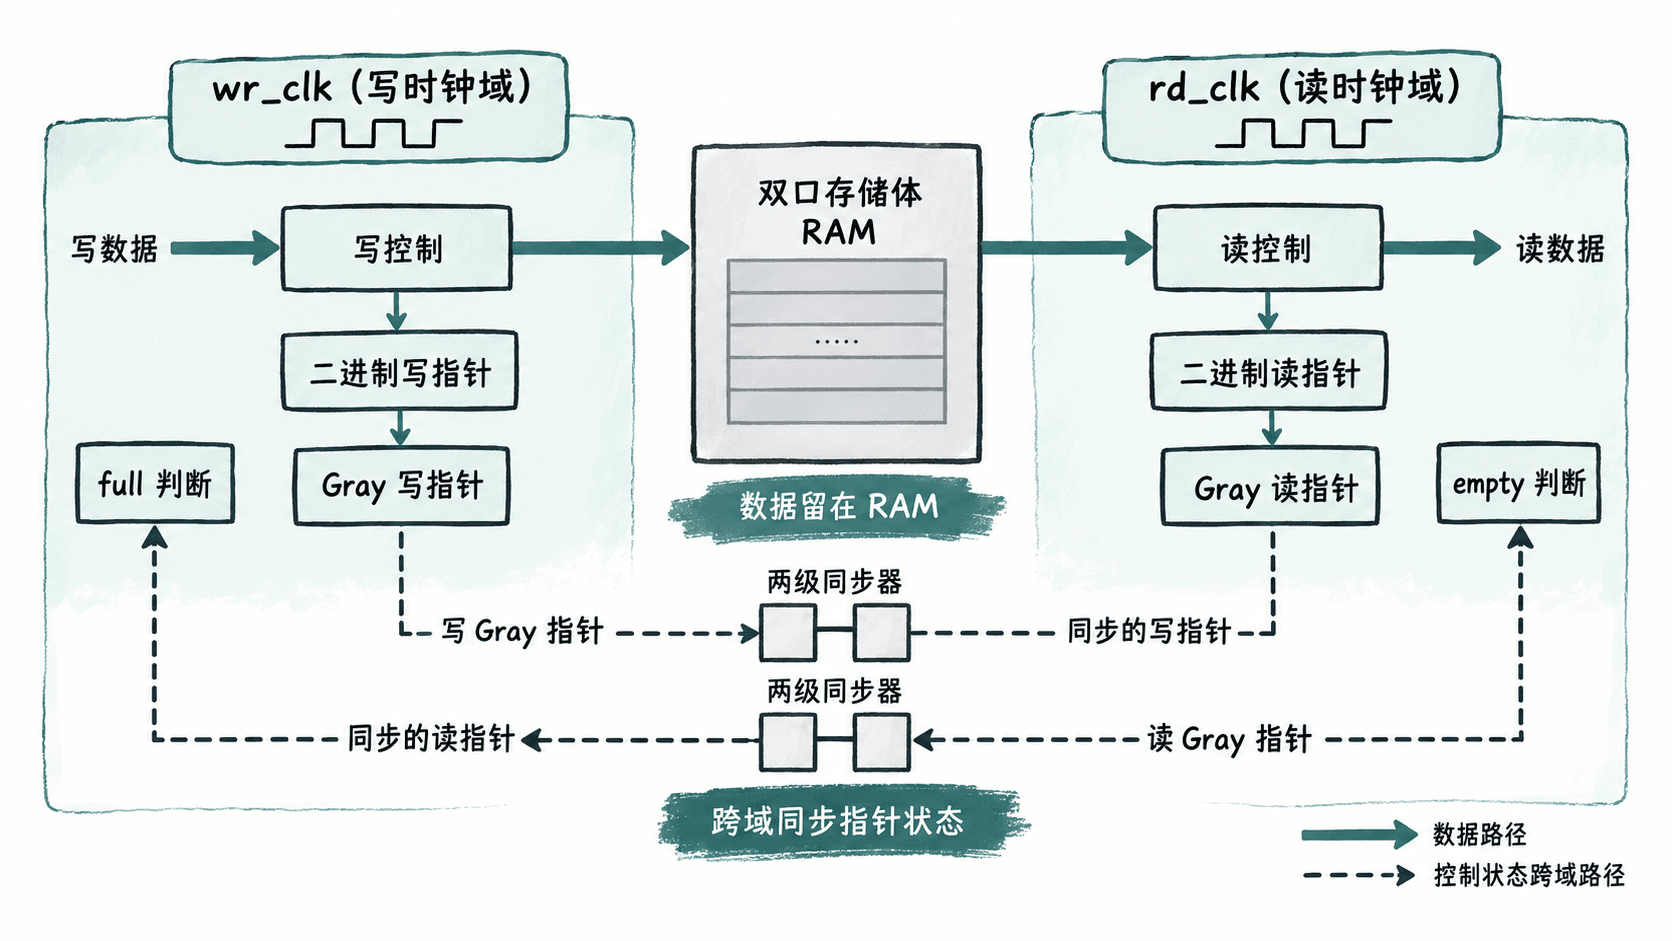
写时钟域与读时钟域
写时钟域以 wr_clk 为基准。它根据 wr_en 判断是否接受一次写入,写地址决定存储体中的写位置,写指针记录当前位置及其环回信息。写侧不能直接读取读时钟域中的原始状态,而应使用同步后的读指针计算 full。
读时钟域以 rd_clk 为基准。它根据 rd_en 判断是否执行读取,读地址决定当前数据位置,读指针记录读侧的位置及环回信息。读侧同样不能直接使用写时钟域产生的原始指针,而应使用同步后的写指针判断 empty。
这种划分的核心是:数据路径与控制路径采用不同的跨域方式。数据本身通过双口存储体从写端口保存、再由读端口取出,不需要把整条数据总线逐位送进同步器;用于描述数据边界的读写指针则属于控制状态,需要先采用适合 CDC 的编码方式,再通过同步器进入对方时钟域。常见实现会把二进制指针转换为 Gray 码后同步,以降低一次指针变化中多位同时翻转带来的采样歧义。
不要把普通寄存器中的多位二进制计数值直接送进另一个时钟域。二进制指针一次递增可能有多个位同时翻转,接收侧若在变化窗口采样,可能得到源端从未稳定存在过的混合编码。
指针为什么要与存储地址分开
FIFO 的地址只需要定位存储体中的具体单元,而指针还必须表达“当前位置属于哪一次环绕”。因此常见设计会让指针宽度比地址多一位:低位用于 RAM 地址,高位参与区分不同环回阶段。
以深度为 的 FIFO 为例,地址通常使用 位,而二进制指针使用 位。多出的最高位不是额外的 RAM 地址,而是为了区分地址相同但相对位置不同的情况,从而为后续的空、满判断提供足够状态信息。
数据路径与控制路径
下面的 RTL 只展示写端口、读端口和本域二进制指针之间的角色关系,省略复位、Gray 编码、两级同步器以及 full、empty 逻辑,因此属于片段示例,不能单独作为完整异步 FIFO 使用。
module async_fifo_core #(
    parameter DATA_W = 8,
    parameter ADDR_W = 4
) (
    input  wire              wr_clk,
    input  wire              rd_clk,
    input  wire              wr_en,
    input  wire              rd_en,
    input  wire [DATA_W-1:0] wr_data,
    output reg  [DATA_W-1:0] rd_data
);

    reg [DATA_W-1:0] mem [0:(1<<ADDR_W)-1];
    reg [ADDR_W:0] wr_ptr_bin, rd_ptr_bin;

    wire [ADDR_W-1:0] wr_addr = wr_ptr_bin[ADDR_W-1:0];
    wire [ADDR_W-1:0] rd_addr = rd_ptr_bin[ADDR_W-1:0];

    always @(posedge wr_clk) begin
        if (wr_en) begin
            mem[wr_addr] <= wr_data;
            // 写侧只在 wr_clk 域推进自己的状态。
            wr_ptr_bin <= wr_ptr_bin + 1'b1;
        end
    end

    always @(posedge rd_clk) begin
        if (rd_en) begin
            rd_data <= mem[rd_addr];
            // 读侧只在 rd_clk 域推进自己的状态。
            rd_ptr_bin <= rd_ptr_bin + 1'b1;
        end
    end

endmodule
预期结果
从结构上可见:wr_clk 驱动写侧状态,rd_clk 驱动读侧状态,mem 是两个时钟域共同访问的存储体;跨域同步路径尚未展开,因此该片段不能单独作为完整异步 FIFO 使用。具体工程中还要确认目标 FPGA 或 ASIC 对双时钟存储体的实现方式;不能仅凭这段行为级数组代码假设所有综合工具都会推导出相同的双口 RAM 结构。
full 与 empty 分别在哪里产生
empty 应在读时钟域内产生,因为“还能不能读”最终由读侧决定。读侧把同步后的写 Gray 指针与本地读指针对应状态比较,以判断是否还有尚未读取的数据。
full 应在写时钟域内产生,因为“还能不能写”由写侧决定。写侧根据下一写指针与同步后的读指针之间的环回关系判断是否即将追上读侧;具体 Gray 码比较形式取决于所采用的异步 FIFO 算法,不能直接拿未同步的远端二进制指针参与组合判断。
因此可以始终遵循一个原则:本时钟域产生的控制信号,只使用本域状态和已经同步进来的远端状态计算。原始跨域指针不能直接进入本域组合逻辑。
结构设计中的常见错误
最危险的错误是把写侧二进制指针直接接到读侧比较逻辑,或者反过来。即使每一位最终都会稳定,多位同时变化期间仍可能被接收域采到混合值;使用 Gray 编码只能降低多位同时翻转造成的不一致风险,跨域后仍需要同步器处理亚稳态传播问题。
另一个常见错误是把 RAM 数据线当成普通 CDC 总线,试图依靠逐位同步器跨时钟传输整字数据。异步 FIFO 的思路不是同步整条数据线,而是利用双口存储体保存数据,并同步“哪些数据已经写入、哪些空间已经释放”的状态信息。
当你能把结构拆成“写域控制、读域控制、共享存储体、两条指针同步路径”四部分时,后续的 Gray 指针、full、empty 和复位设计都会自然落到明确的 CDC 边界上。