
游戏引擎 / 系统课时
分析 Nanite 场景成本
分析 Nanite 场景成本
启用 Nanite 不等于场景从此“几何免费”。Nanite 会改变几何数据的组织、可见性计算和光栅化方式,但材质、像素覆盖、阴影、可见对象规模与流送内存仍然会产生真实成本。本节建立一套从 GPU 时间到几何、可见性、材质和内存逐层定位的方法。
学习目标
- 区分 Nanite 几何处理成本与材质、像素成本
- 用固定镜头和 GPU 统计定位性能变化
- 从可见性、材质和内存三个方向判断 Nanite 是否真正带来收益
先确认瓶颈是不是几何
Nanite最擅长处理高密度静态几何和复杂 LOD 选择,但如果当前瓶颈来自半透明、复杂后处理、阴影或高分辨率像素着色,开启 Nanite 后帧时间可能变化很小。分析时应先看整帧 GPU 时间,再判断几何阶段是否值得继续深挖。
stat GPU预期结果
屏幕会显示 GPU 各主要渲染阶段的耗时统计。
具体阶段名称和毫秒数取决于 Unreal 版本、渲染路径、场景与硬件;应记录同一镜头下启用不同资源方案前后的总 GPU 时间和主要阶段变化。
不要用一次瞬时值下结论。固定相机后观察一段稳定时间,并尽量关闭会引入随机变化的编辑器操作、动态分辨率或不必要后台负载。
把 Nanite 成本拆成四条链路
分析 Nanite 场景时,可以把成本拆成四部分:资源几何被切分并流送为 Nanite 数据;可见性系统决定哪些簇需要继续处理;可见几何进入 Nanite 光栅化;最终像素仍要执行材质和后续光照、阴影等阶段。任何一段都可能成为瓶颈。
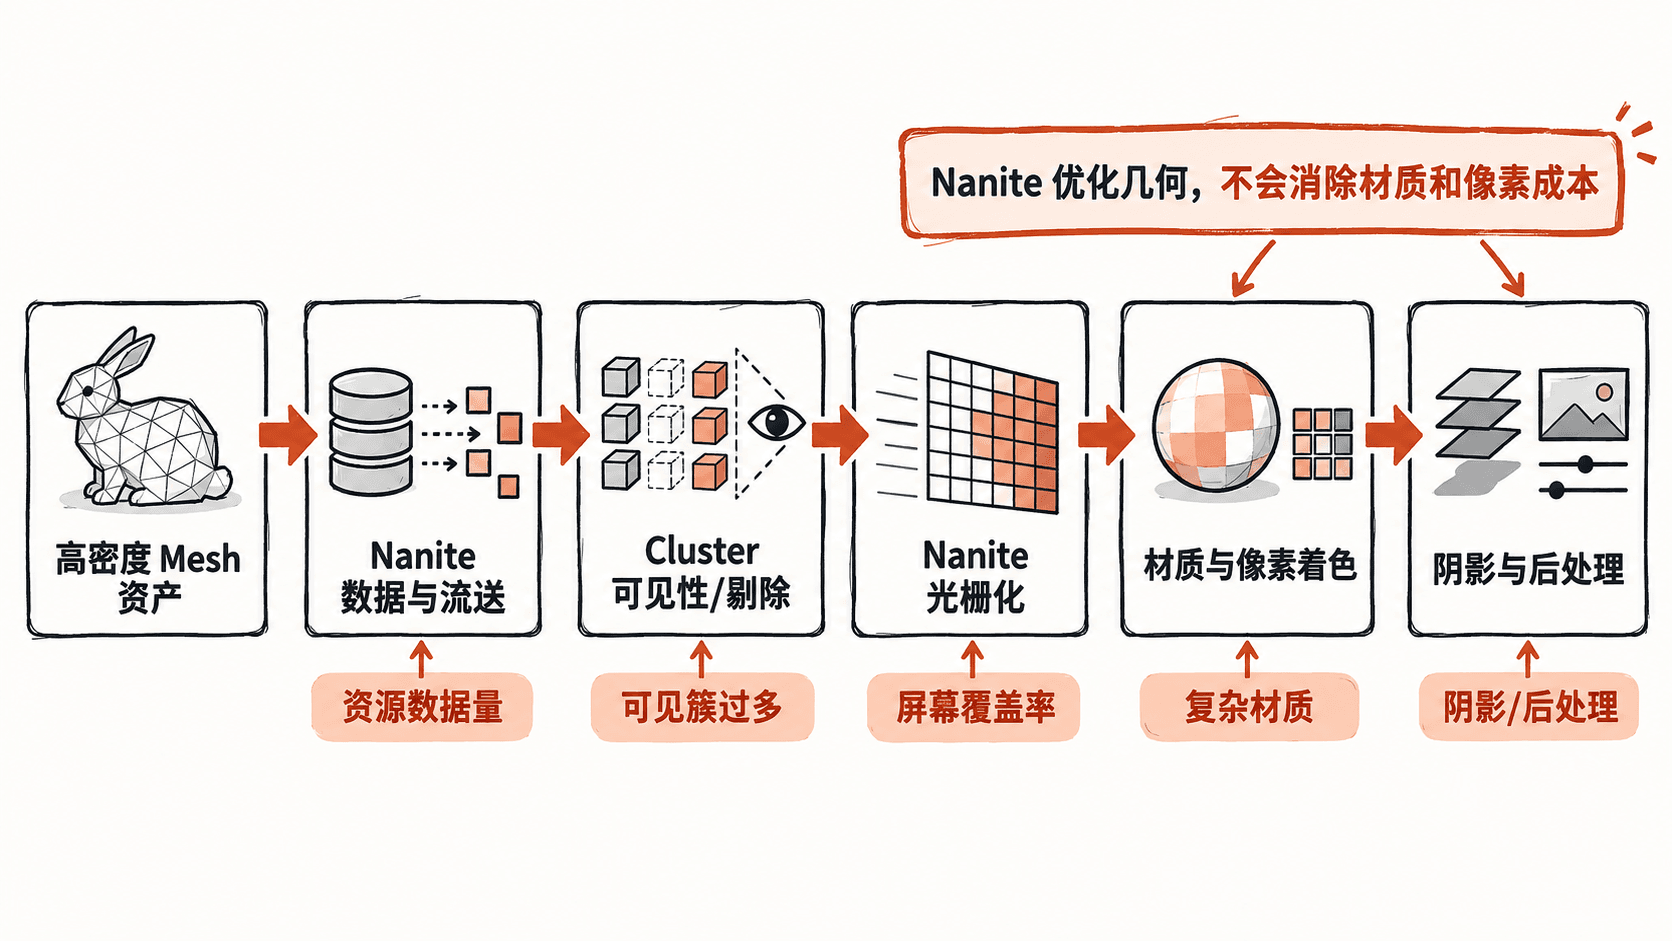
这张拆解图的关键是:Nanite 解决的是几何表示与可见性的一部分问题,不是整个渲染管线。 因此看到“Triangles 很高”不能直接判断性能差,也不能只因为使用了 Nanite 就忽略材质和屏幕覆盖率。
从可见性和屏幕覆盖率找异常
高面数资源如果大部分时间距离相机较远,Nanite 往往能通过簇级选择减少实际处理量;但如果镜头贴近大面积复杂表面,或者同一时间屏幕里出现大量高细节物体,可见簇数量仍可能很高。
还要关注遮挡是否合理。复杂资产被墙体或地形遮住时,可见性系统可以减少后续工作;如果场景布局让大量物体始终暴露在视锥内,Nanite 也无法凭空消除所有可见性成本。测试时可以选择“远景、典型游戏镜头、近距离贴脸”三类固定机位,比较 GPU 时间随可见范围变化的趋势。
材质往往比三角形更先成为瓶颈
Nanite 资源仍然需要执行材质。大面积覆盖屏幕的复杂材质、昂贵纹理采样、复杂分支、World Position Offset 或大量阴影计算,都可能让像素阶段成为主成本。此时继续减少源模型三角形,收益可能远小于简化材质。
可以用同一资源做一个最小对照:保持 Nanite 和镜头不变,只暂时替换成简单材质,再观察 stat GPU。如果 GPU 时间明显下降,优先检查材质和像素成本;如果变化很小,再继续调查几何可见性和其他阶段。
别忽略内存和流送
Nanite 会生成专用几何数据,并依赖流送机制按需提供可见细节。大量超高密度资产同时存在时,磁盘体积、运行时内存、GPU 资源压力和流送行为都需要一起观察。性能目标不仅是平均帧率,还包括转向新区域时是否出现抖动、加载尖峰或短时卡顿。
因此,优化 Nanite 资源时不要只追求“保留最多几何细节”。对几乎看不到差异的隐藏面、重复扫描噪声和异常高密度小特征,仍应在资产阶段清理;对材质复杂度高、覆盖面积大的对象,则把优化重点转向材质和阴影。真正有效的 Nanite 分析,是先确认 GPU 瓶颈,再沿几何、可见性、材质和内存链路逐项排除,而不是把“启用 Nanite”当作优化完成的终点。