
游戏引擎 / 系统课时
压低 AI 与行为树开销
压低 AI 与行为树开销
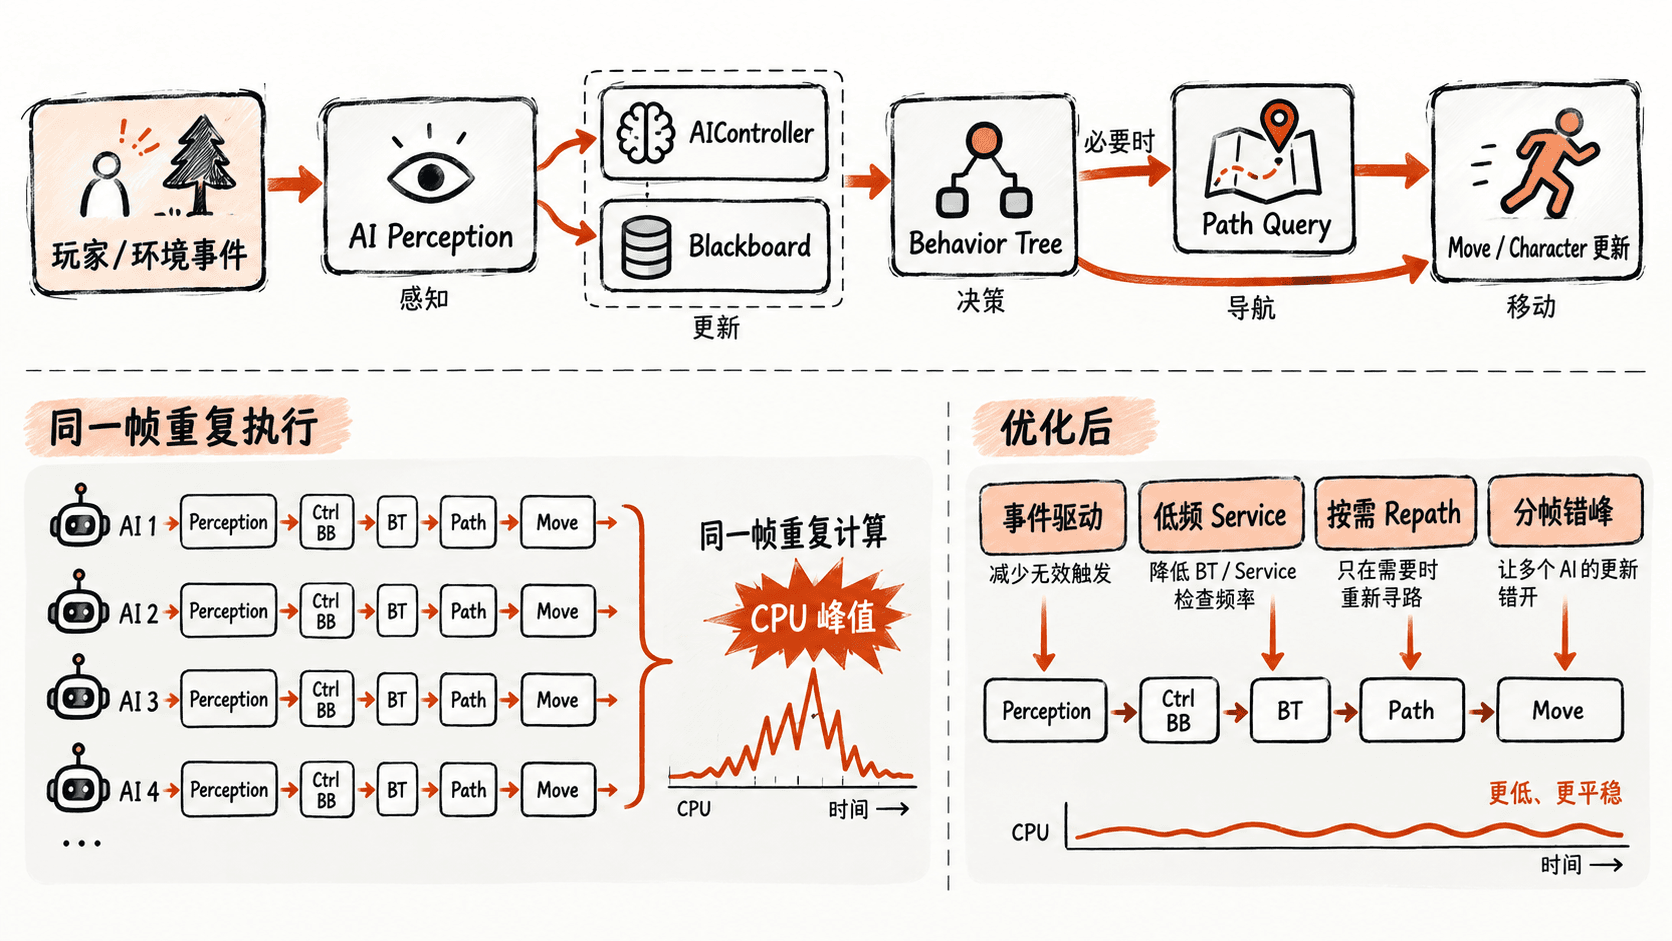
大量 AI 同时运行时,CPU 往往被感知查询、行为树服务、寻路和重复决策逐步吃满。本课不从“减少 AI 数量”这种粗粒度手段入手,而是拆开每个智能体的更新链路,降低调用频率、避免重复计算,并让昂贵工作分散到不同帧执行。
学习目标
- 区分感知、行为树、导航和群体更新产生的 CPU 成本
- 用事件驱动与低频服务减少无效 AI 计算
- 对寻路和群体 AI 做限频、分层与错峰,并用压力场景验证
先把 AI 的 CPU 账单拆开
一个 AI 角色通常同时参与多个系统:感知系统发现目标,AIController 与 Blackboard 保存状态,Behavior Tree 决定动作,移动请求触发导航查询,角色移动和动画随后继续消费 CPU。当几十个智能体在同一帧执行相同步骤时,单次并不昂贵的操作也会叠加成尖峰。
排查时先用 stat unit 与 stat game 确认瓶颈位于 Game Thread,再使用 Unreal Insights 采集目标场景。重点比较 AI 数量变化时的 CPU 事件,而不是只看某一个节点执行了多少微秒。
stat unit
stat game
预期结果:视口显示 CPU/GPU 与 Game Thread 统计。具体数字取决于场景;如果 AI 数量增加时 Game Thread 持续抬升,应继续对感知、行为树和导航调用进行拆分分析。
感知优先使用事件而不是逐帧扫描
一种典型反模式是在每个 AI 的 Tick 中遍历附近 Actor、计算距离,再决定目标是否可见。AI 数量增加后,这种“智能体数量 × 候选目标数量 × 帧率”的查询会迅速放大。
如果已经使用 UAIPerceptionComponent,更合理的方式是响应感知变化事件,只在目标进入、离开或刺激状态变化时修改 Blackboard 或本地状态。下面是一个 片段示例,前提是项目已经为 Perception Component 配置 Sight、Hearing 等 Sense。
// EventDrivenAIController.h
#pragma once

#include "CoreMinimal.h"
#include "AIController.h"
#include "Perception/AIPerceptionTypes.h"
#include "EventDrivenAIController.generated.h"

class UAIPerceptionComponent;

UCLASS()
class AEventDrivenAIController : public AAIController
{
    GENERATED_BODY()

public:
    AEventDrivenAIController();

protected:
    virtual void BeginPlay() override;

private:
    UPROPERTY()
    UAIPerceptionComponent* Perception;

    UFUNCTION()
    void HandlePerceptionUpdated(AActor* Actor, FAIStimulus Stimulus);
};

// EventDrivenAIController.cpp
#include "EventDrivenAIController.h"
#include "Perception/AIPerceptionComponent.h"

AEventDrivenAIController::AEventDrivenAIController()
{
    Perception = CreateDefaultSubobject<UAIPerceptionComponent>(TEXT("Perception"));
    SetPerceptionComponent(*Perception);
}

void AEventDrivenAIController::BeginPlay()
{
    Super::BeginPlay();

    // 只在感知状态发生变化时处理,而不是在 Tick 中扫描所有目标。
    Perception->OnTargetPerceptionUpdated.AddDynamic(
        this,
        &AEventDrivenAIController::HandlePerceptionUpdated);
}

void AEventDrivenAIController::HandlePerceptionUpdated(
    AActor* Actor,
    FAIStimulus Stimulus)
{
    UE_LOG(LogTemp, Display, TEXT("Perception changed: %s, sensed=%d"),
        *GetNameSafe(Actor),
        Stimulus.WasSuccessfullySensed());
}
预期结果:只有目标的感知状态发生变化时才出现日志,而不是每帧打印。Actor 名称由实际关卡对象决定。
LogTemp: Display: Perception changed: <ACTOR_NAME>, sensed=1
LogTemp: Display: Perception changed: <ACTOR_NAME>, sensed=0
事件驱动并不意味着完全没有感知成本,视觉检测本身仍需要系统更新;它解决的是业务层重复扫描和重复决策。对于远距离、非战斗状态或不可见 AI,还可以降低感知需求或直接进入更低更新等级。
给行为树和导航设置更新预算
行为树最容易浪费 CPU 的位置通常不是 Sequence、Selector 这些控制节点,而是高频 Service、复杂 Decorator 查询以及反复发起的移动与环境查询。Service 如果只是检查“目标是否仍然足够近”,往往没有必要每帧更新。
可以根据决策时效设置 Service 的 Interval,并加入少量随机偏移,让一批 AI 不要在同一帧同时执行。战斗中的近距离 AI 可以保持较高频率,远处巡逻 AI 则可以把检查周期放宽到数百毫秒甚至更长。关键不是统一设置一个值,而是根据响应要求建立更新层级。
导航同样应该按条件触发。目标只移动了几厘米时立即重新寻路,通常不会产生可感知收益。更实用的策略是记录上一次寻路目标,仅当目标移动超过阈值、路径失效、角色被阻挡或行为状态改变时才请求新路径。
在群体规模下验证
AI 优化不能只用一个敌人验证。应该准备固定压力场景,例如分别运行 10、50、100 个相同 AI,并保持地图、目标位置和摄像机条件一致。采集修改前后的 Game Thread 时间,同时观察最差帧是否改善。
如果降低 Behavior Tree Service 频率后平均 CPU 下降,但仍存在周期性尖峰,应检查是否所有 AI 在同一时间启动 Timer、Service 或 Repath;加入随机偏移或分批调度通常比继续粗暴降低频率更有效。若导航查询仍占主要成本,则应继续减少无效目标变化和重复路径请求,而不是牺牲整个行为树的响应速度。
最终目标不是让 AI “少思考”,而是让每次昂贵计算都由真实状态变化触发,并让不同重要度的智能体拥有与玩法需求匹配的更新预算。