
图形渲染与 Shader / 系统课时
矩阵怎么把坐标送到屏幕
矩阵怎么把坐标送到屏幕
顶点最初只知道自己在模型里的局部位置,真正显示到屏幕前,还要依次经过模型到世界、世界到相机、相机到裁剪空间的变换。本节用一条完整顶点链路把这些坐标空间串起来,并给出定位矩阵顺序、坐标类型和透视除法错误的方法。
学习目标
- 说清模型、世界、视图、裁剪与屏幕空间之间的关系
- 在顶点着色器中显式完成对象空间到裁剪空间的矩阵变换
- 根据画面异常判断矩阵顺序、
w分量或相机矩阵是否使用错误
从模型坐标走到裁剪空间
模型空间也叫对象空间,顶点坐标以当前模型自身的原点和轴为参照。模型矩阵把它放进世界;视图矩阵把世界改写成“从相机看过去”的坐标;投影矩阵再把相机空间变成裁剪空间。可以把顶点链路概括为 $p_{clip}=PVMp_{local}$。
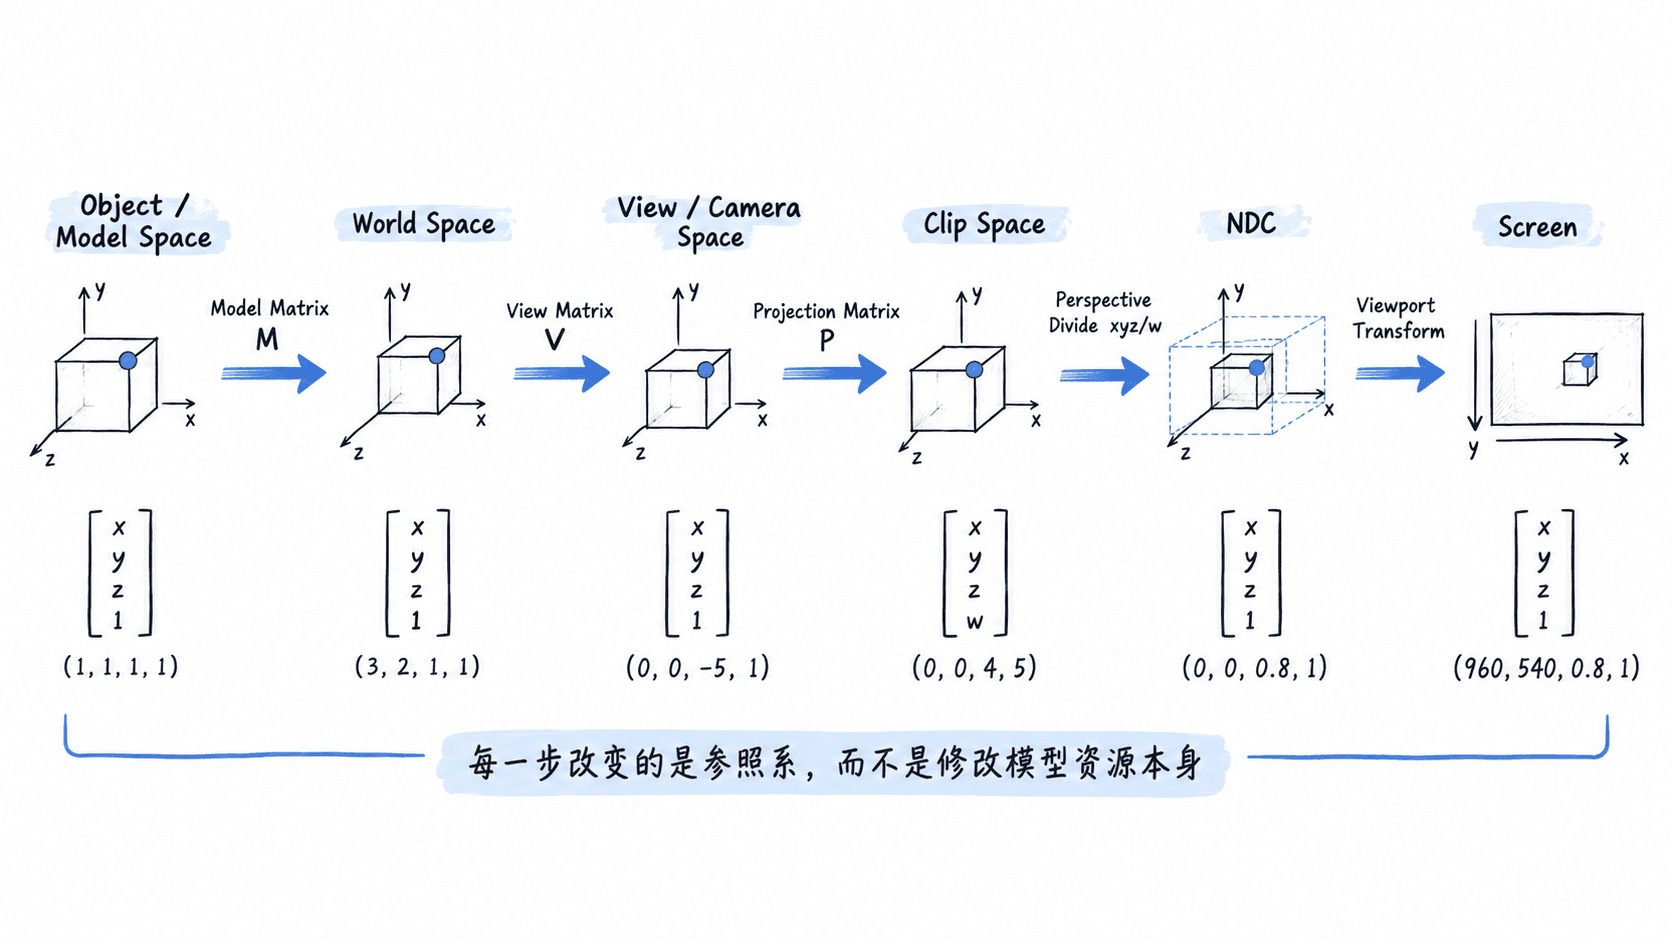
屏幕空间不是顶点着色器直接返回的结果。顶点着色器通常输出裁剪空间坐标,随后 GPU 会执行裁剪、透视除法和视口映射。透视除法把 $x_{clip}$、$y_{clip}$、$z_{clip}$ 分别除以 $w_{clip}$,得到 NDC,再映射到实际像素区域。
w 分量决定位置还是方向
齐次坐标让平移也能写进 4×4 矩阵。一个位置通常写成 (x, y, z, 1),因此模型矩阵中的平移会影响它;一个纯方向通常写成 (x, y, z, 0),平移项不会参与结果。
这一区别会直接影响法线、光照方向和位移计算。把方向误写成 w=1,常见后果是物体一移动,原本固定的方向也跟着产生额外偏移。
在顶点着色器中显式完成三段变换
下面以 Unity Built-in Render Pipeline 的 ShaderLab/Cg/HLSL 写法为例,不使用一步到位的辅助函数,而是把对象到世界、世界到视图、视图到裁剪三段变换分别写出来,方便观察每个中间空间。
Shader "Anystack/MatrixDemo"
{
    SubShader
    {
        Pass
        {
            CGPROGRAM
            #pragma vertex vert
            #pragma fragment frag
            #include "UnityCG.cginc"

            struct appdata
            {
                float4 vertex : POSITION;
            };

            struct v2f
            {
                float4 pos : SV_POSITION;
            };

            v2f vert(appdata v)
            {
                v2f o;

                // 先放入世界,再切换到相机坐标系,最后投影到裁剪空间。
                float4 worldPos = mul(unity_ObjectToWorld, v.vertex);
                float4 viewPos = mul(UNITY_MATRIX_V, worldPos);
                o.pos = mul(UNITY_MATRIX_P, viewPos);

                return o;
            }

            fixed4 frag(v2f i) : SV_Target
            {
                return fixed4(0.2, 0.7, 1.0, 1.0);
            }
            ENDCG
        }
    }
}
预期结果:把该 Shader 赋给场景中的网格材质后,物体应按自身 Transform、当前相机位置和相机投影方式正常显示,并呈现浅蓝色。移动或旋转物体时,世界变换生效;移动相机时,视图变换生效;调整相机 FOV 时,透视效果随投影矩阵变化。
从画面症状定位矩阵错误
如果物体完全消失,先检查顶点最终是否真的处于裁剪体内,再检查矩阵顺序和 w。如果物体位置大致正确但跟随相机方式异常,重点检查视图矩阵;如果远近比例、透视收缩或深度表现异常,则优先检查投影矩阵和透视除法相关约定。
| 现象 | 优先检查 |
|---|---|
| 物体随自身 Transform 变化不正确 | 模型矩阵是否遗漏或重复应用 |
| 相机移动时物体像“粘在屏幕上” | 是否漏掉视图矩阵 |
| 透视远近关系异常 | 投影矩阵类型、FOV、近远裁剪面 |
| 位置受平移影响但本应只是方向 | 齐次坐标 w 是否误设为 1 |
| 结果像被转置或轴混乱 | 当前引擎的向量与矩阵乘法约定 |
排查时最好先保留这条显式三段链路,确认每个空间都正确后,再换成引擎提供的组合矩阵或辅助函数。这样既能减少重复计算,也不会在结果异常时失去定位依据。