
图形渲染与 Shader / 系统课时
黑屏时先检查坐标还是光照
黑屏时先检查坐标还是光照
Shader 黑屏时最浪费时间的做法,是直接修改光照公式猜原因。更稳定的策略是逐层替换最终输出:先证明片元确实被绘制,再检查 UV、法线和深度,最后才进入光照中间量。这样可以快速判断错误究竟发生在几何、坐标还是光照阶段。
学习目标
- 建立从常量颜色到光照中间量的固定排查顺序
- 用可视化输出判断 UV、法线、深度和坐标空间是否合理
- 根据每一层的异常表现缩小 Shader 黑屏的故障范围
第一层先证明片元能够输出
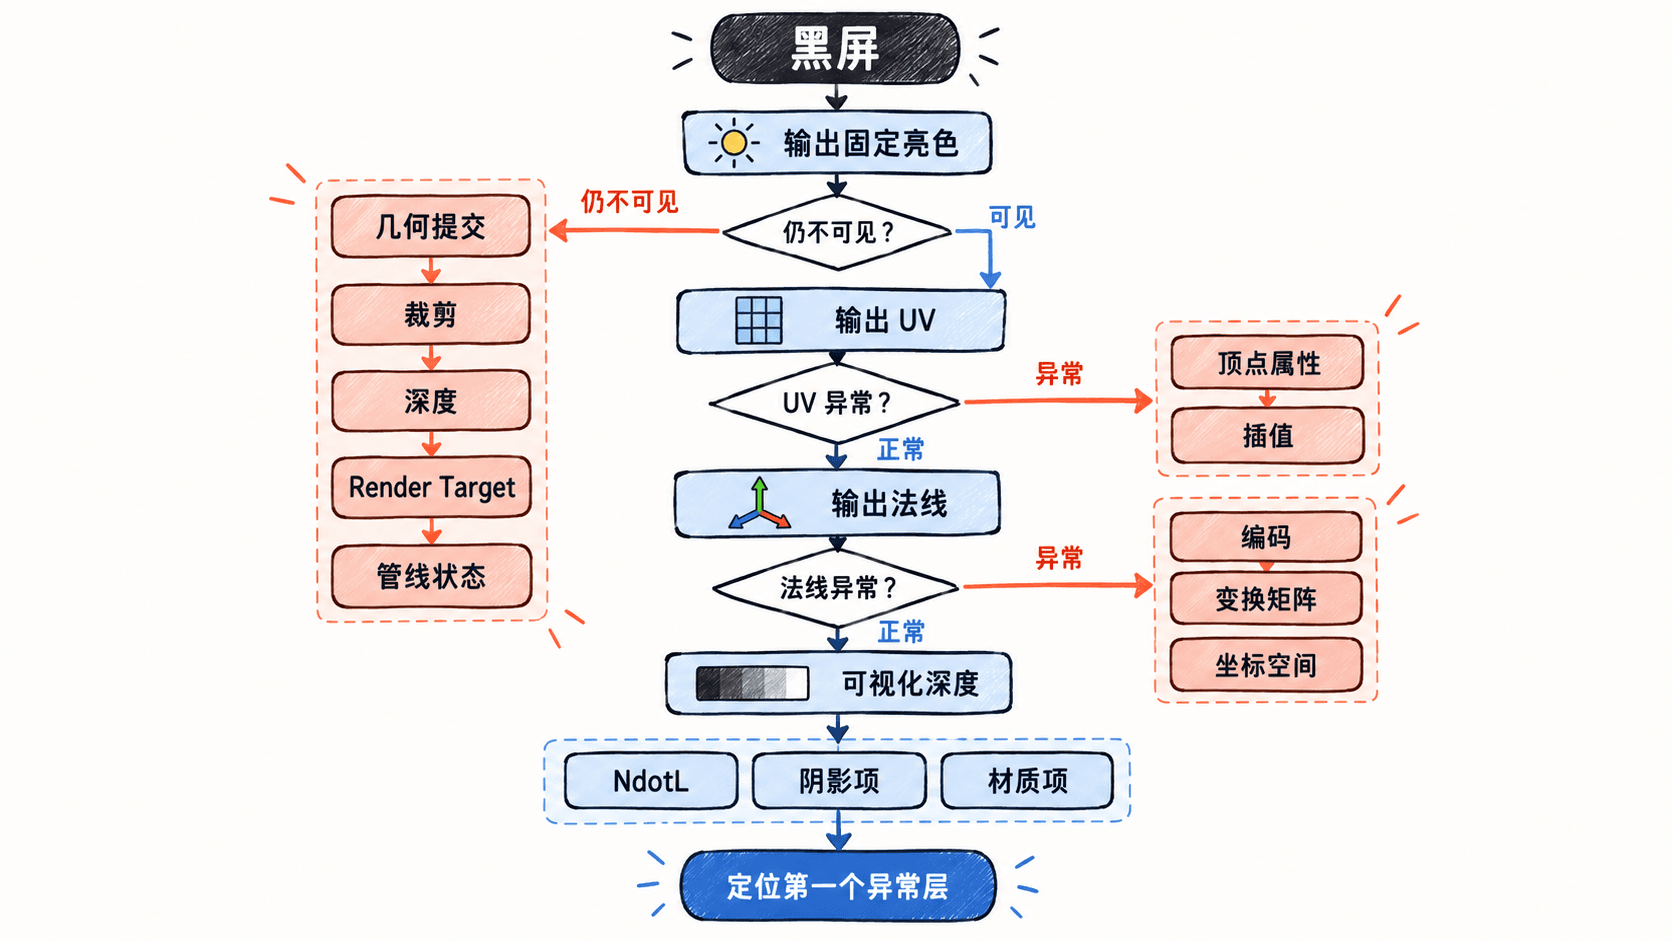
黑屏不等于“光照算成了零”。Shader 没有运行到预期片元、几何被裁剪、Render Target 错误、深度测试挡住物体或管线状态异常,都可能得到相同的黑色结果。
因此第一步应暂时绕开纹理和光照,直接输出一个固定的高辨识度颜色。如果物体仍然不可见,继续研究法线和灯光通常没有意义,应转向绘制调用、裁剪、深度、混合、Framebuffer 或渲染目标等管线问题。
坐标数据要早于光照检查
固定颜色能够显示后,下一步检查的是构成光照输入的数据,而不是完整光照公式。UV、法线、世界空间位置和深度只要有一项不正确,后面的光照结果再复杂也没有调试价值。
UV 最容易观察,可以直接把 u、v 映射到红色和绿色通道。正常模型通常会出现连续渐变;如果全黑、全白、严重断裂或完全不随表面变化,应检查顶点属性绑定、插值变量和 UV 本身。
法线包含负值,不能直接按原值输出到普通颜色缓冲区。常用做法是把 映射到 ,即 normal * 0.5 + 0.5。如果画面出现大片固定颜色、明显跳变或方向与模型表面不一致,应检查法线是否归一化,以及模型空间、世界空间和观察空间是否混用了。
用一个调试 Shader 切换观察层
下面的 GLSL 片段示例依赖顶点着色器提供 vUv 和世界空间法线 vNormalWS。通过修改 uDebugMode 可以逐层观察固定颜色、UV、法线、深度和最基本的漫反射项。
#version 330 core

in vec2 vUv;
in vec3 vNormalWS;
out vec4 FragColor;

uniform int uDebugMode;
uniform vec3 uLightDirWS;

void main() {
    if (uDebugMode == 0) {
        FragColor = vec4(1.0, 0.0, 1.0, 1.0);
        return;
    }

    if (uDebugMode == 1) {
        FragColor = vec4(vUv, 0.0, 1.0);
        return;
    }

    vec3 normalWS = normalize(vNormalWS);

    if (uDebugMode == 2) {
        FragColor = vec4(normalWS * 0.5 + 0.5, 1.0);
        return;
    }

    if (uDebugMode == 3) {
        float depth = gl_FragCoord.z;
        FragColor = vec4(vec3(depth), 1.0);
        return;
    }

    vec3 lightDirWS = normalize(uLightDirWS);
    float nDotL = max(dot(normalWS, lightDirWS), 0.0);
    FragColor = vec4(vec3(nDotL), 1.0);
}预期结果:uDebugMode 为 0 时模型整体呈紫色;为 1 时显示随 UV 连续变化的红绿渐变;为 2 时显示编码后的世界空间法线颜色;为 3 时显示当前深度缓冲对应的非线性深度;其他值显示 N·L 的灰度结果。实际形状、渐变方向和明暗分布取决于模型、相机与灯光。
这里的深度只用于快速确认“深度是否在变化”。gl_FragCoord.z 通常是经过投影和深度范围映射后的非线性值,不能直接把它当成世界空间距离。如果需要检查真实距离,应单独做线性化,但黑屏初查阶段通常没有必要。
最后再拆解光照中间量
只有 UV、法线和深度都合理,才值得继续检查光照。此时不要立刻恢复完整材质,而是把光照公式拆开,将 N·L、阴影系数、衰减、材质颜色等中间量分别送到最终颜色。
如果 N·L 始终为零,优先检查法线与光照方向是否处于同一坐标空间,以及灯光方向的正负约定。如果 N·L 正常但最终仍黑,问题就已经缩小到阴影、材质、曝光、颜色空间或后处理等后续阶段。
遇到闪烁时仍然沿同一顺序定位
如果症状不是持续黑屏而是移动相机时闪烁,同样可以使用这套顺序。固定颜色稳定而法线输出闪烁,通常应检查法线数据、插值或坐标变换;所有几何数据都稳定,只有光照结果闪烁,再检查阴影采样、精度、非法浮点值和时间相关数据。
黑屏排查的核心不是“坐标和光照谁更容易错”,而是先验证更靠前、依赖更少的中间结果。固定颜色、UV、法线、深度、光照量按层推进,可以把一个模糊的整屏故障快速压缩成具体的数据或计算阶段。