
图形渲染与 Shader / 系统课时
用深度纹理判断前后关系
用深度纹理判断前后关系
屏幕特效经常需要知道“当前片元前面有没有别的几何体”。这一节用深度纹理把场景深度与当前对象深度放到同一空间比较,完成软粒子、交界线与深度遮罩,并重点处理线性化和近远裁剪面带来的差异。
学习目标
- 理解深度纹理记录的值为什么不能直接当作世界距离使用
- 能把场景深度与当前片元深度统一后做前后关系判断
- 能用同一套差值逻辑实现软粒子和简单交界线
深度纹理到底记录了什么
深度纹理来自深度缓冲,它保存的是投影之后用于可见性测试的深度值,而不是“摄像机到物体的米数”。在透视投影下,这个值通常还是非线性的:越靠近摄像机,精度越高;越靠近远裁剪面,多个实际距离会被压缩到较窄的数值区间。
因此,最常见的错误就是直接拿深度纹理中的采样值减当前片元的世界空间距离。两者不在同一个空间,结果会随相机参数、平台深度范围甚至反转 Z 配置而改变。
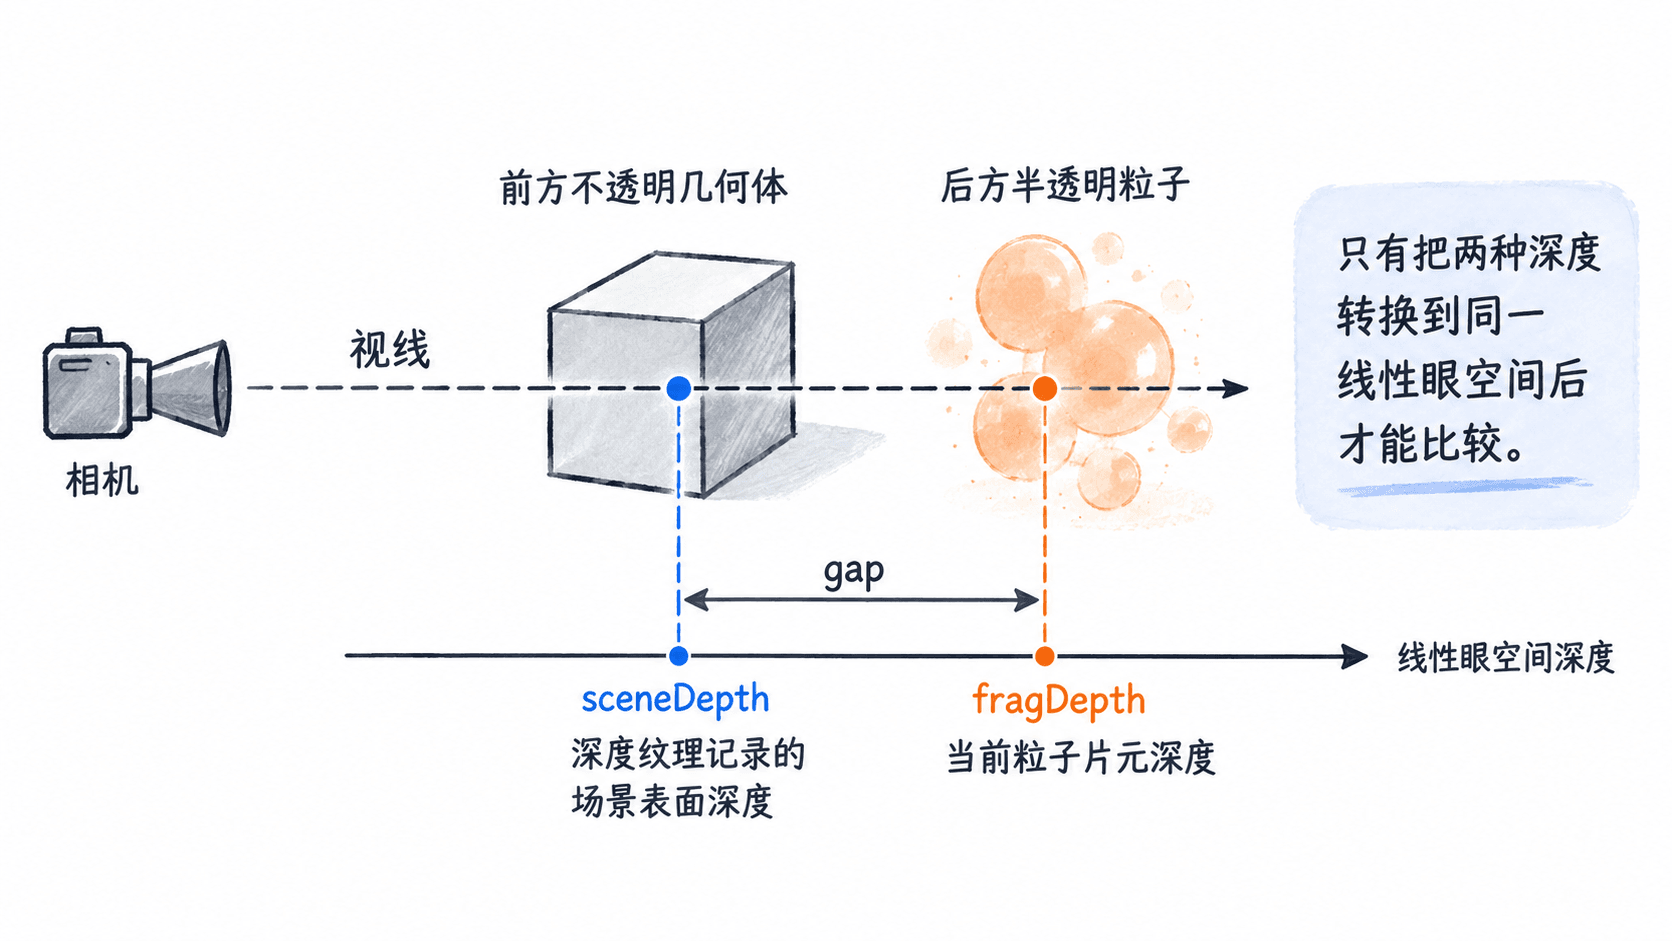
先把两种深度统一到眼空间
片段示例:下面用接近 HLSL 的写法演示核心过程,依赖引擎提供的深度纹理采样与线性化接口。SampleSceneDepth、LinearEyeDepth 和屏幕坐标获取方式会因 Unity、Unreal、自研引擎而不同,但比较思路一致:先采样场景深度,再把它和当前片元都换算成从摄像机出发的线性眼空间深度。
float ComputeDepthGap(float2 uv, float fragEyeDepth)
{
    // 采样深度缓冲中的原始设备深度
    float rawSceneDepth = SampleSceneDepth(uv);

    // 转为与 fragEyeDepth 相同的线性眼空间
    float sceneEyeDepth = LinearEyeDepth(rawSceneDepth);

    return sceneEyeDepth - fragEyeDepth;
}
预期结果
gap > 0  当前片元位于场景表面前方
gap = 0  当前片元与场景表面接近重合
gap < 0  当前片元位于已有场景表面后方
这里最关键的不是函数名,而是“统一空间”。如果你的引擎提供的是反转 Z、NDC 深度范围为 [-1, 1],或者深度纹理经过平台封装,都应该优先使用引擎官方提供的深度线性化函数,而不是手写一组只在某个平台成立的公式。
用深度差做软粒子
软粒子的目标是避免粒子与地面、墙面相交时出现一条生硬切线。做法很简单:当场景表面和粒子之间的线性深度差很小时,逐渐把粒子透明度降下来。下面仍是可嵌入片元着色阶段的片段示例。
float ApplySoftParticle(float alpha, float depthGap, float fadeDistance)
{
    float fade = saturate(depthGap / max(fadeDistance, 1e-5));
    return alpha * fade;
}
预期输出
depthGap 接近 0 时,输出 alpha 接近 0
depthGap 大于 fadeDistance 时,输出 alpha 基本保持原值
fadeDistance 控制软化宽度。值太小仍然会出现硬边,值太大则会让靠近地面的粒子整体变淡。实际项目里通常要按效果尺度调节,而不是把一个固定常数用于所有烟雾、火花和雾气。
同一差值还能做交界线和遮罩
如果不是淡出,而是想突出物体与场景接触的位置,可以反过来利用小深度差。比如取 1 - saturate(abs(depthGap) / width),就能在两者接近时得到较高权重,用来叠加亮色交界线、泡沫边缘或扫描轮廓。
深度遮罩则更直接:当 depthGap < 0 时,说明当前片元在已有场景表面后方,可以丢弃或降低透明度。这样能让某些屏幕空间特效只出现在可见区域,而不会穿过墙体。
排查深度效果时先看中间值
如果软粒子边缘忽明忽暗、远处效果突然失真,最有效的办法不是继续调参数,而是把 sceneEyeDepth、fragEyeDepth 和 depthGap 分别映射到灰度或伪彩色输出。只要两者不在同一尺度,问题会立刻暴露。
调试时还要确认 UV 是否与深度纹理方向一致,以及平台是否启用了反转 Z。把这些空间和约定先统一,之后的软粒子、交界线和深度遮罩,本质上都只是对同一个深度差做不同映射。