
图形渲染与 Shader / 系统课时
为什么单体 LOD 不够用了
为什么单体 LOD 不够用了
单体 LOD 能把远处模型换成更简单的网格,但在超大场景里,几百上千个远景物体仍然各自参与剔除、状态管理和渲染提交。本节重点解释为什么“面数已经很低”仍可能卡,以及 HLOD 要解决的真正问题。
学习目标
- 区分几何复杂度与对象提交成本
- 理解大量独立远景物体为什么仍然昂贵
- 判断什么时候需要从单体 LOD 升级到 HLOD
单体 LOD 只优化单个对象
普通 LOD 的基本单位是一个对象。相机拉远后,建筑、石头、路灯和植被都可以切换到低模,因此顶点和三角形会明显减少。但这些对象通常仍然保持独立的渲染组件、包围盒、材质状态与可见性判断。
这意味着场景里原本有 1000 个独立对象,即使每个对象只剩几十个三角形,引擎仍可能需要处理大量对象级工作。几何成本下降了,对象数量却没有下降。
远景里的成本没有只剩三角形
超大场景的远景成本通常同时来自几何、提交和管理三个层面。单体 LOD 对第一项最直接,对后两项帮助有限。
| 成本 | 单体 LOD 的影响 |
|---|---|
| 顶点与三角形 | 通常明显下降 |
| Draw Call 或渲染提交 | 对象仍独立时可能变化很小 |
| 剔除、变换、Renderer 管理 | 对象数量不变时仍需逐个处理 |
| 材质与状态切换 | 多材质对象仍可能产生额外提交 |
因此,“三角形已经降到很低”并不能证明远景已经便宜。若性能分析显示几何量下降明显,但提交数、Render Thread 时间或对象管理开销仍然很高,就说明瓶颈已经从网格复杂度转向场景组织方式。
大量独立物体为什么仍然贵
设想一片远处城镇由数百栋建筑组成。单体 LOD 会让每栋建筑各自换成低模,但渲染器仍要面对数百个独立对象。HLOD 的思路则是把一组在远距离上几乎不会被单独观察的对象,合并成更粗粒度的代理表示。
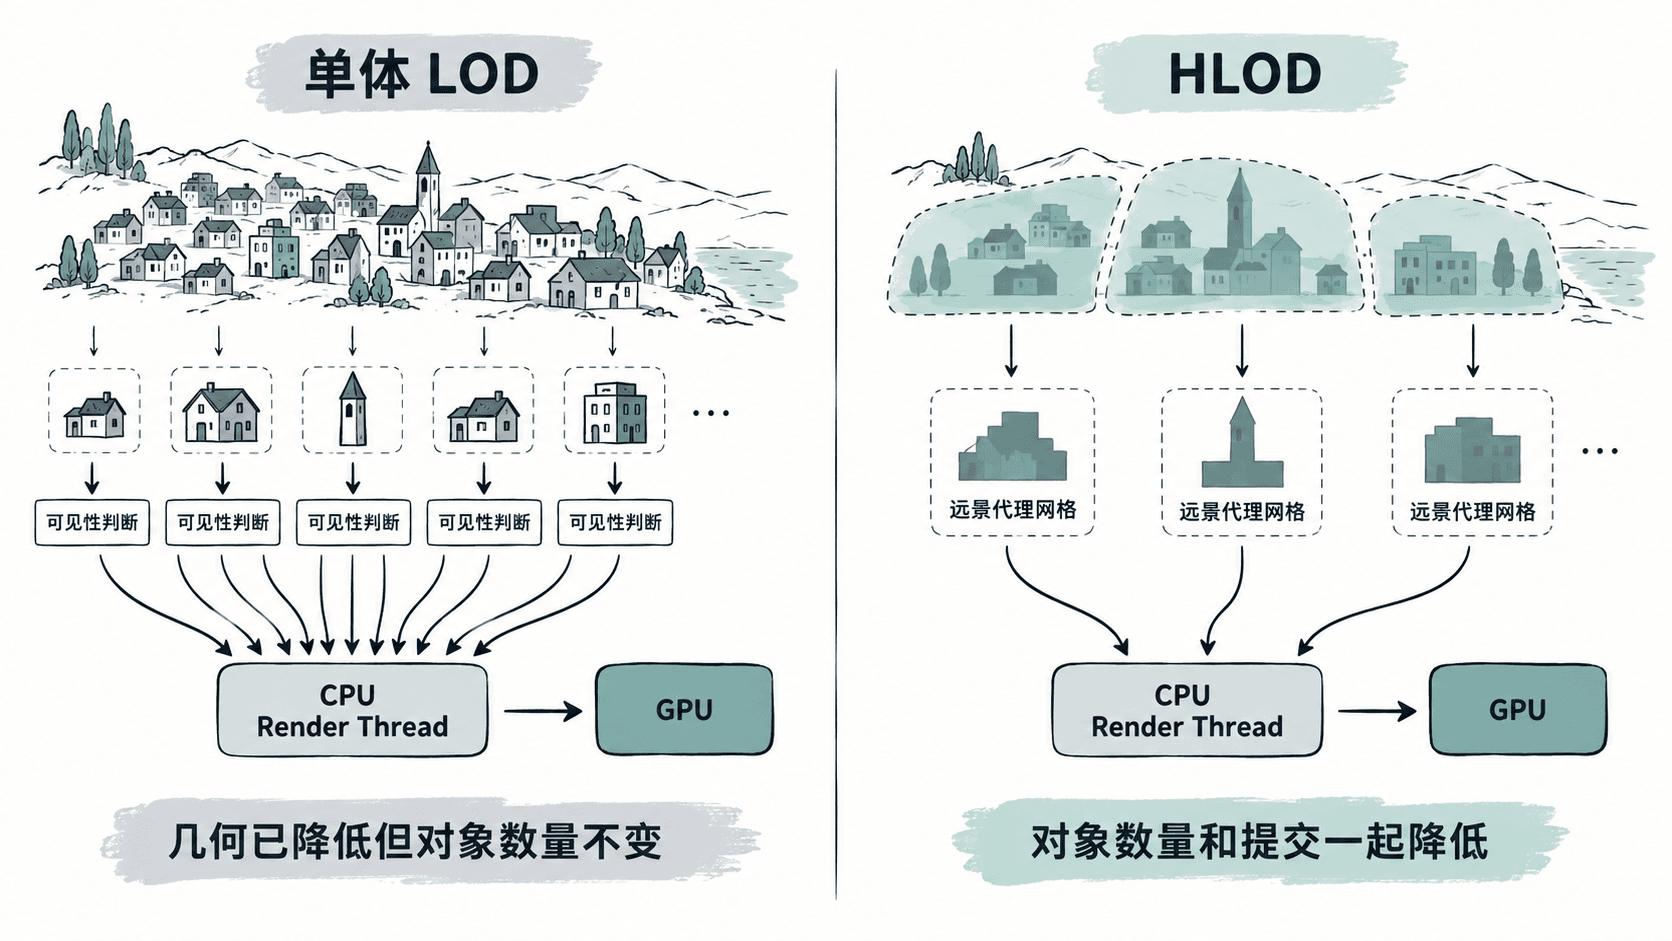
这张对比里最关键的变化不是“每栋楼再少几个面”,而是渲染单位从许多独立对象变成少量场景级代理。对象粒度变粗后,剔除、提交和状态切换都有机会一起下降。
什么时候该考虑 HLOD
当场景中存在大量静态或低频变化的物体,并且它们在远距离上总是成片出现时,就适合评估 HLOD。典型信号包括:LOD 已经把模型降得很轻,但 Draw Call 下降很少;相机拉远后仍有大量 Renderer;CPU 渲染线程比 GPU 几何处理更早成为瓶颈。
反过来,频繁移动、需要独立交互、远距离仍必须单独显示状态的对象,不适合简单并入静态 HLOD。HLOD 也不是单体 LOD 的替代品,而是更高一级的组织方式:近处仍由单体 LOD 保证细节,远处再由场景级代理压缩对象数量。
从模型预算转向场景预算
单体 LOD 关注“一个模型在多远时该有多少面”,HLOD 进一步关注“一个区域在多远时还应该保留多少独立对象和多少次提交”。当大型场景进入这一阶段,优化目标就从单个网格的复杂度,转成整片区域的对象粒度、提交数量和运行时管理预算。