
图形渲染与 Shader / 系统课时
按区域组织 HLOD 层级
按区域组织 HLOD 层级
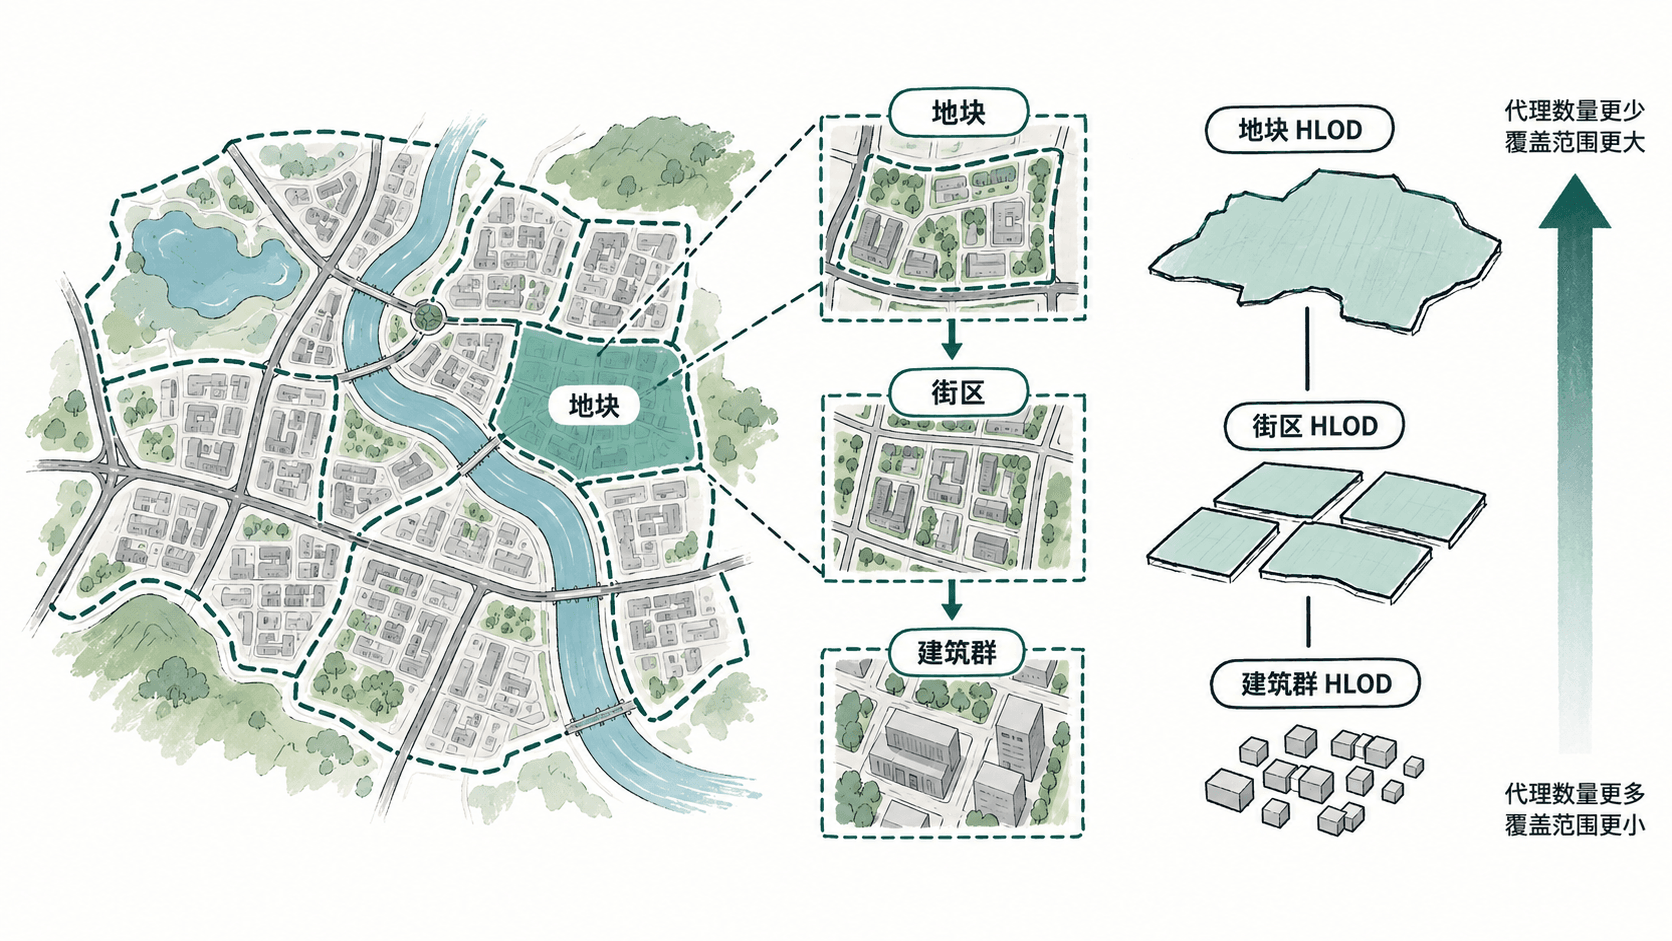
大型地图的 HLOD 如果只按“离得近就合并”,很容易跨街区、跨道路甚至跨地标聚合,导致切换范围不稳定、剔除粒度过粗。本篇用地块、街区、建筑群三层空间边界组织 HLOD,让合并结果既能明显减少远景开销,又不会失去必要的局部控制。
学习目标
- 能按空间语义而不是单纯按对象数量划分 HLOD 聚合范围
- 能设计地块、街区、建筑群之间的层级关系与切换边界
- 能用简单脚本验证聚类是否跨越不该跨越的区域
先从空间边界决定聚合边界
HLOD 的核心不是“尽可能合并”,而是把在相似距离下同时出现、同时消失、同时被遮挡的一组对象归到一起。大型地图里,道路、河流、城墙、山脊这类天然分隔线往往比固定半径更适合作为聚合边界,因为它们与玩家视线和区域加载方式更一致。
常见层级可以是“建筑群 → 街区 → 地块”。建筑群保留院落或建筑组合的局部切换,街区承担主要的远景合并,地块则只在更远距离用于极低成本替代。层级越高,代理模型越少,但单个代理覆盖范围也越大。
给每一级设置明确职责
建筑群级适合处理屋顶、阳台、附属小楼等彼此紧密的对象,应尽量避免跨越道路和明显空地。街区级可以继续合并多个建筑群,但仍应保持可独立剔除。地块级只处理足够远的视距,此时玩家主要感知轮廓和天际线,不再需要细粒度遮挡。
判断某一级是否划得太大,可以观察三个信号:摄像机只看见区域一角时却必须渲染整块代理;某个代理横跨明显遮挡物;一个区域频繁在可见与不可见之间切换。出现这些情况,通常说明聚合边界与实际视线关系不一致。
用规则而不是手工拖对象分组
大型地图对象数量多,最好把区域编号写进场景元数据,再由构建流程生成 HLOD。下面的 Python 示例演示一个最小规则:先按 100 米网格定位对象,再把相邻的 2×2 网格归到同一街区。它不是任何引擎 API,而是可迁移到编辑器脚本或离线构建工具里的分组方法。
import math
from collections import defaultdict
from dataclasses import dataclass

@dataclass(frozen=True)
class Obj:
    name: str
    x: float
    z: float

def build_blocks(objects, cell_size=100.0):
    blocks = defaultdict(list)
    for obj in objects:
        cx = math.floor(obj.x / cell_size)
        cz = math.floor(obj.z / cell_size)
        block = (cx // 2, cz // 2)
        blocks[block].append(obj.name)
    return blocks

objects = [
    Obj("A", 20, 30),
    Obj("B", 140, 40),
    Obj("C", 230, 20),
    Obj("D", 260, 180),
]

for block, names in sorted(build_blocks(objects).items()):
    print(block, names)
预期输出:
(0, 0) ['A', 'B']
(1, 0) ['C', 'D']
真实项目不应只按坐标硬切。道路、河流、加载分区、导航区块等语义边界应参与规则;如果一个自动聚类结果跨过这些边界,就应拆分或调整区域编号。验证脚本的价值在于让错误分组可重复发现,而不是依赖人工逐个检查。
控制层级深度与切换距离
HLOD 层级不是越多越好。层级过浅,远处代理仍然太多;层级过深,则构建时间、代理资源和切换组合都会膨胀。通常只保留能明显改变 Draw Call、可见对象数或流送数量的层级,其他层级没有收益就不要增加。
切换距离应随聚合尺度递增:建筑群在中距离替代原始对象,街区在更远处替代建筑群,地块只负责极远景。相邻区域的切换范围还要避免在边界附近反复抖动,可通过滞回或更平滑的过渡策略降低频繁切换。
用运行时数据验收划分结果
完成区域划分后,不要只看编辑器中的层级树。应在典型高点、街口、长直道路和区域边缘记录代理数量、原始对象数量、Draw Call、三角形数量与切换频率,再对照没有 HLOD 的基线。
一个好的区域层级应该同时满足两点:远处代理数量明显下降,而摄像机只看到局部区域时又不会被迫渲染过大的代理。达到这个平衡,HLOD 才真正从“合并模型”变成可控的大场景预算工具。