
图形渲染与 Shader / 系统课时
先画出场景性能问题地图
先画出场景性能问题地图
大型场景优化最容易失败的原因,是只盯着平均帧率而不知道成本发生在哪里。本节把采样结果按空间区域、资产类型和镜头路径归并,最终得到一张可以直接决定优化顺序的性能问题地图。
学习目标
- 把帧时间、Draw Call、三角形数量等采样指标映射到具体区域与资产。
- 根据镜头经过频率和性能成本计算优化优先级。
- 用统一记录方式复测,判断热点是否真正被消除。
先把采样数据变成可定位的问题
一次测试至少要记录三个维度:镜头经过的区域、当时出现的高成本指标、主要可见资产类型。只记录“某帧 28 ms”没有行动价值,因为你仍然不知道应该改建筑、植被、材质还是可见距离。
建议按固定镜头路线跑完整场景,并给路线上的关键位置编号。每个采样点记录帧时间、Draw Call、可见三角形数和主要资产类型;如果引擎还能稳定提供 GPU Pass 或阴影耗时,也可以追加,但不要为了字段齐全而收集无法解释的数据。
samples = [
    {"zone": "A", "camera_hits": 8, "frame_ms": 24.0, "draw_calls": 1800, "triangles": 3200000},
    {"zone": "B", "camera_hits": 3, "frame_ms": 18.0, "draw_calls": 950, "triangles": 2100000},
    {"zone": "C", "camera_hits": 10, "frame_ms": 27.0, "draw_calls": 1400, "triangles": 2800000},
]

for item in samples:
    # 成本越高、镜头越常经过,优先级越高。
    item["priority"] = round(item["camera_hits"] * item["frame_ms"], 1)

for item in sorted(samples, key=lambda x: x["priority"], reverse=True):
    print(item["zone"], item["priority"])
预期输出
C 270.0
A 192.0
B 54.0
这个简单分数不是最终公式,而是把“严重但几乎看不到”和“经常经过且持续超预算”的区域区分开。真实项目中可把帧时间改成超出预算的部分,避免低于目标预算的区域被误排到前面。
画出区域、资产和镜头路径的关系
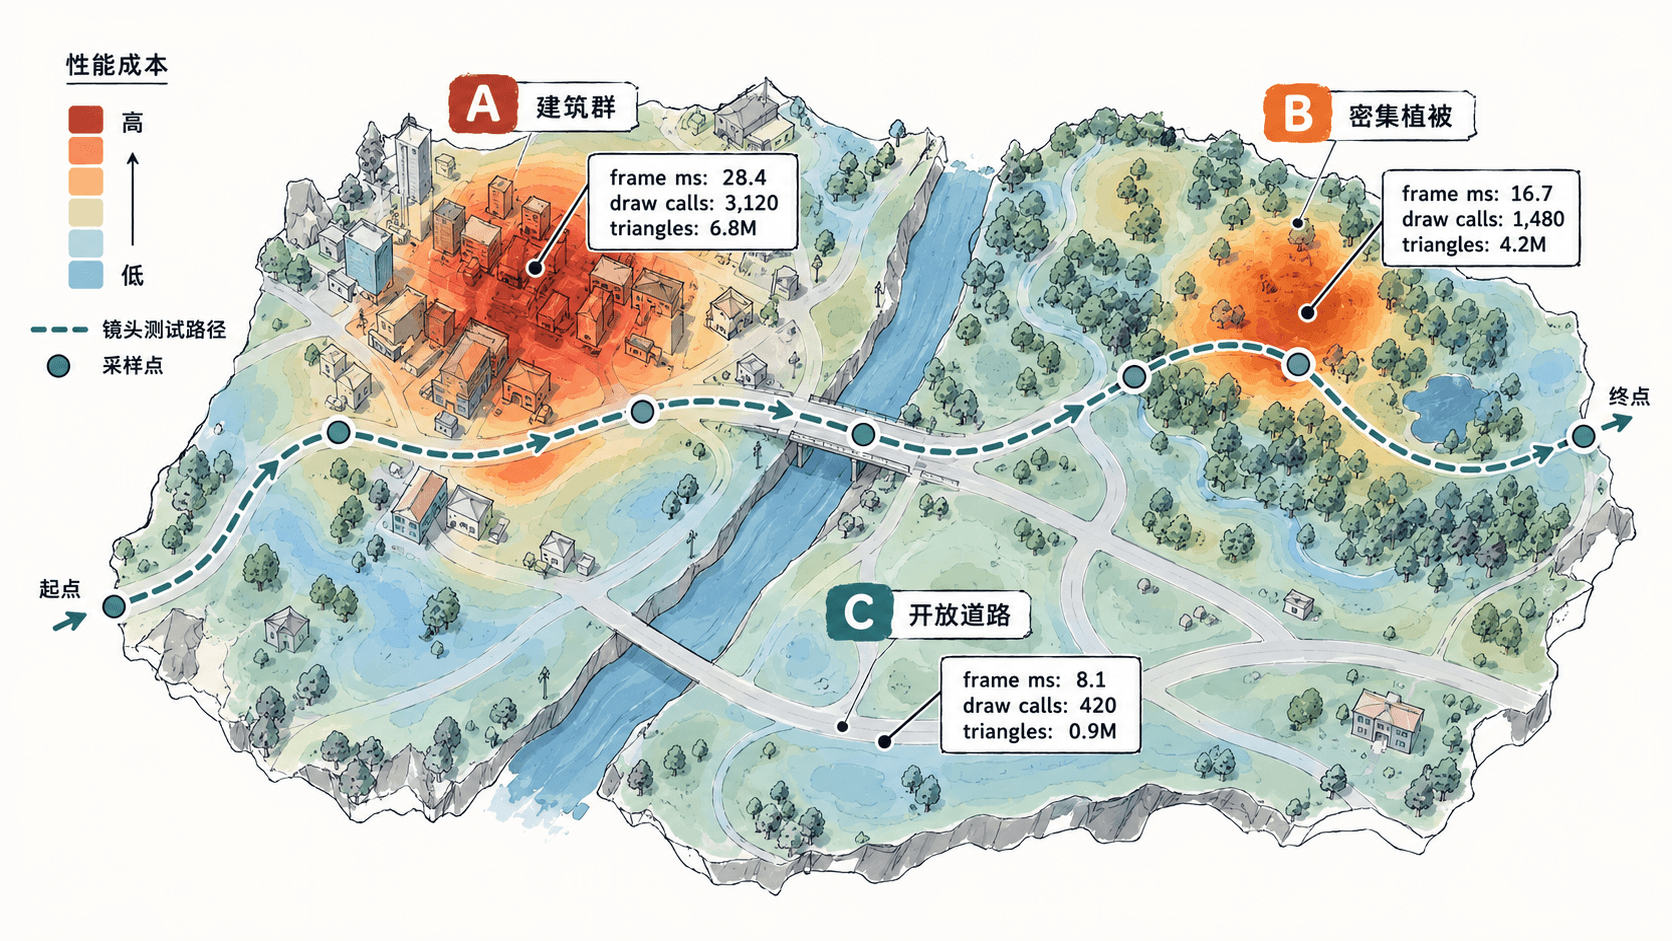
这张图的重点不是做漂亮热力图,而是建立“镜头经过哪里、哪里超预算、那里主要有什么”的对应关系。一个区域如果同时出现高帧时间、建筑批次数量异常和高频镜头经过,就应该优先检查建筑 HLOD、遮挡和材质批次,而不是先去优化远处几乎不会进入镜头的树林。
给问题分配可执行优先级
可以把问题分成三层:第一层是会直接破坏目标帧率、且主路径频繁经过的热点;第二层是偶发但成本很高的区域;第三层是成本可见但对体验影响有限的区域。排序完成后,每个热点只绑定一到两个最可能的资产或系统原因,避免一次开太多优化分支。
用复测关闭热点
优化闭环的结束条件不是“改过了”,而是同一路径、同一画质档位、同一目标平台下,热点指标回到预算内。复测时重点看热点是否下降、相邻区域是否出现新的成本转移,以及镜头路径上是否仍存在连续超预算区间。
当地图上的高成本区域、主要资产和镜头路径能够一一对应时,团队就不再按感觉优化,而是按影响范围和预算缺口推进,这也是后续给建筑和植被分配不同策略的基础。