
游戏客户端架构 / 系统课时
矩阵乘法顺序为何不能换
矩阵乘法顺序为何不能换
“先向右移动,再转身”与“先转身,再沿世界向右移动”会到达不同位置。矩阵乘法顺序决定每一步使用哪一组轴。本节用同一个点和两种顺序证明差异,避免用试错交换矩阵来修复空间问题。
学习目标
- 从列向量约定读出执行顺序
- 计算旋转与平移交换后的不同结果
- 将运算顺序与存储布局分开理解
右侧变换先作用于点
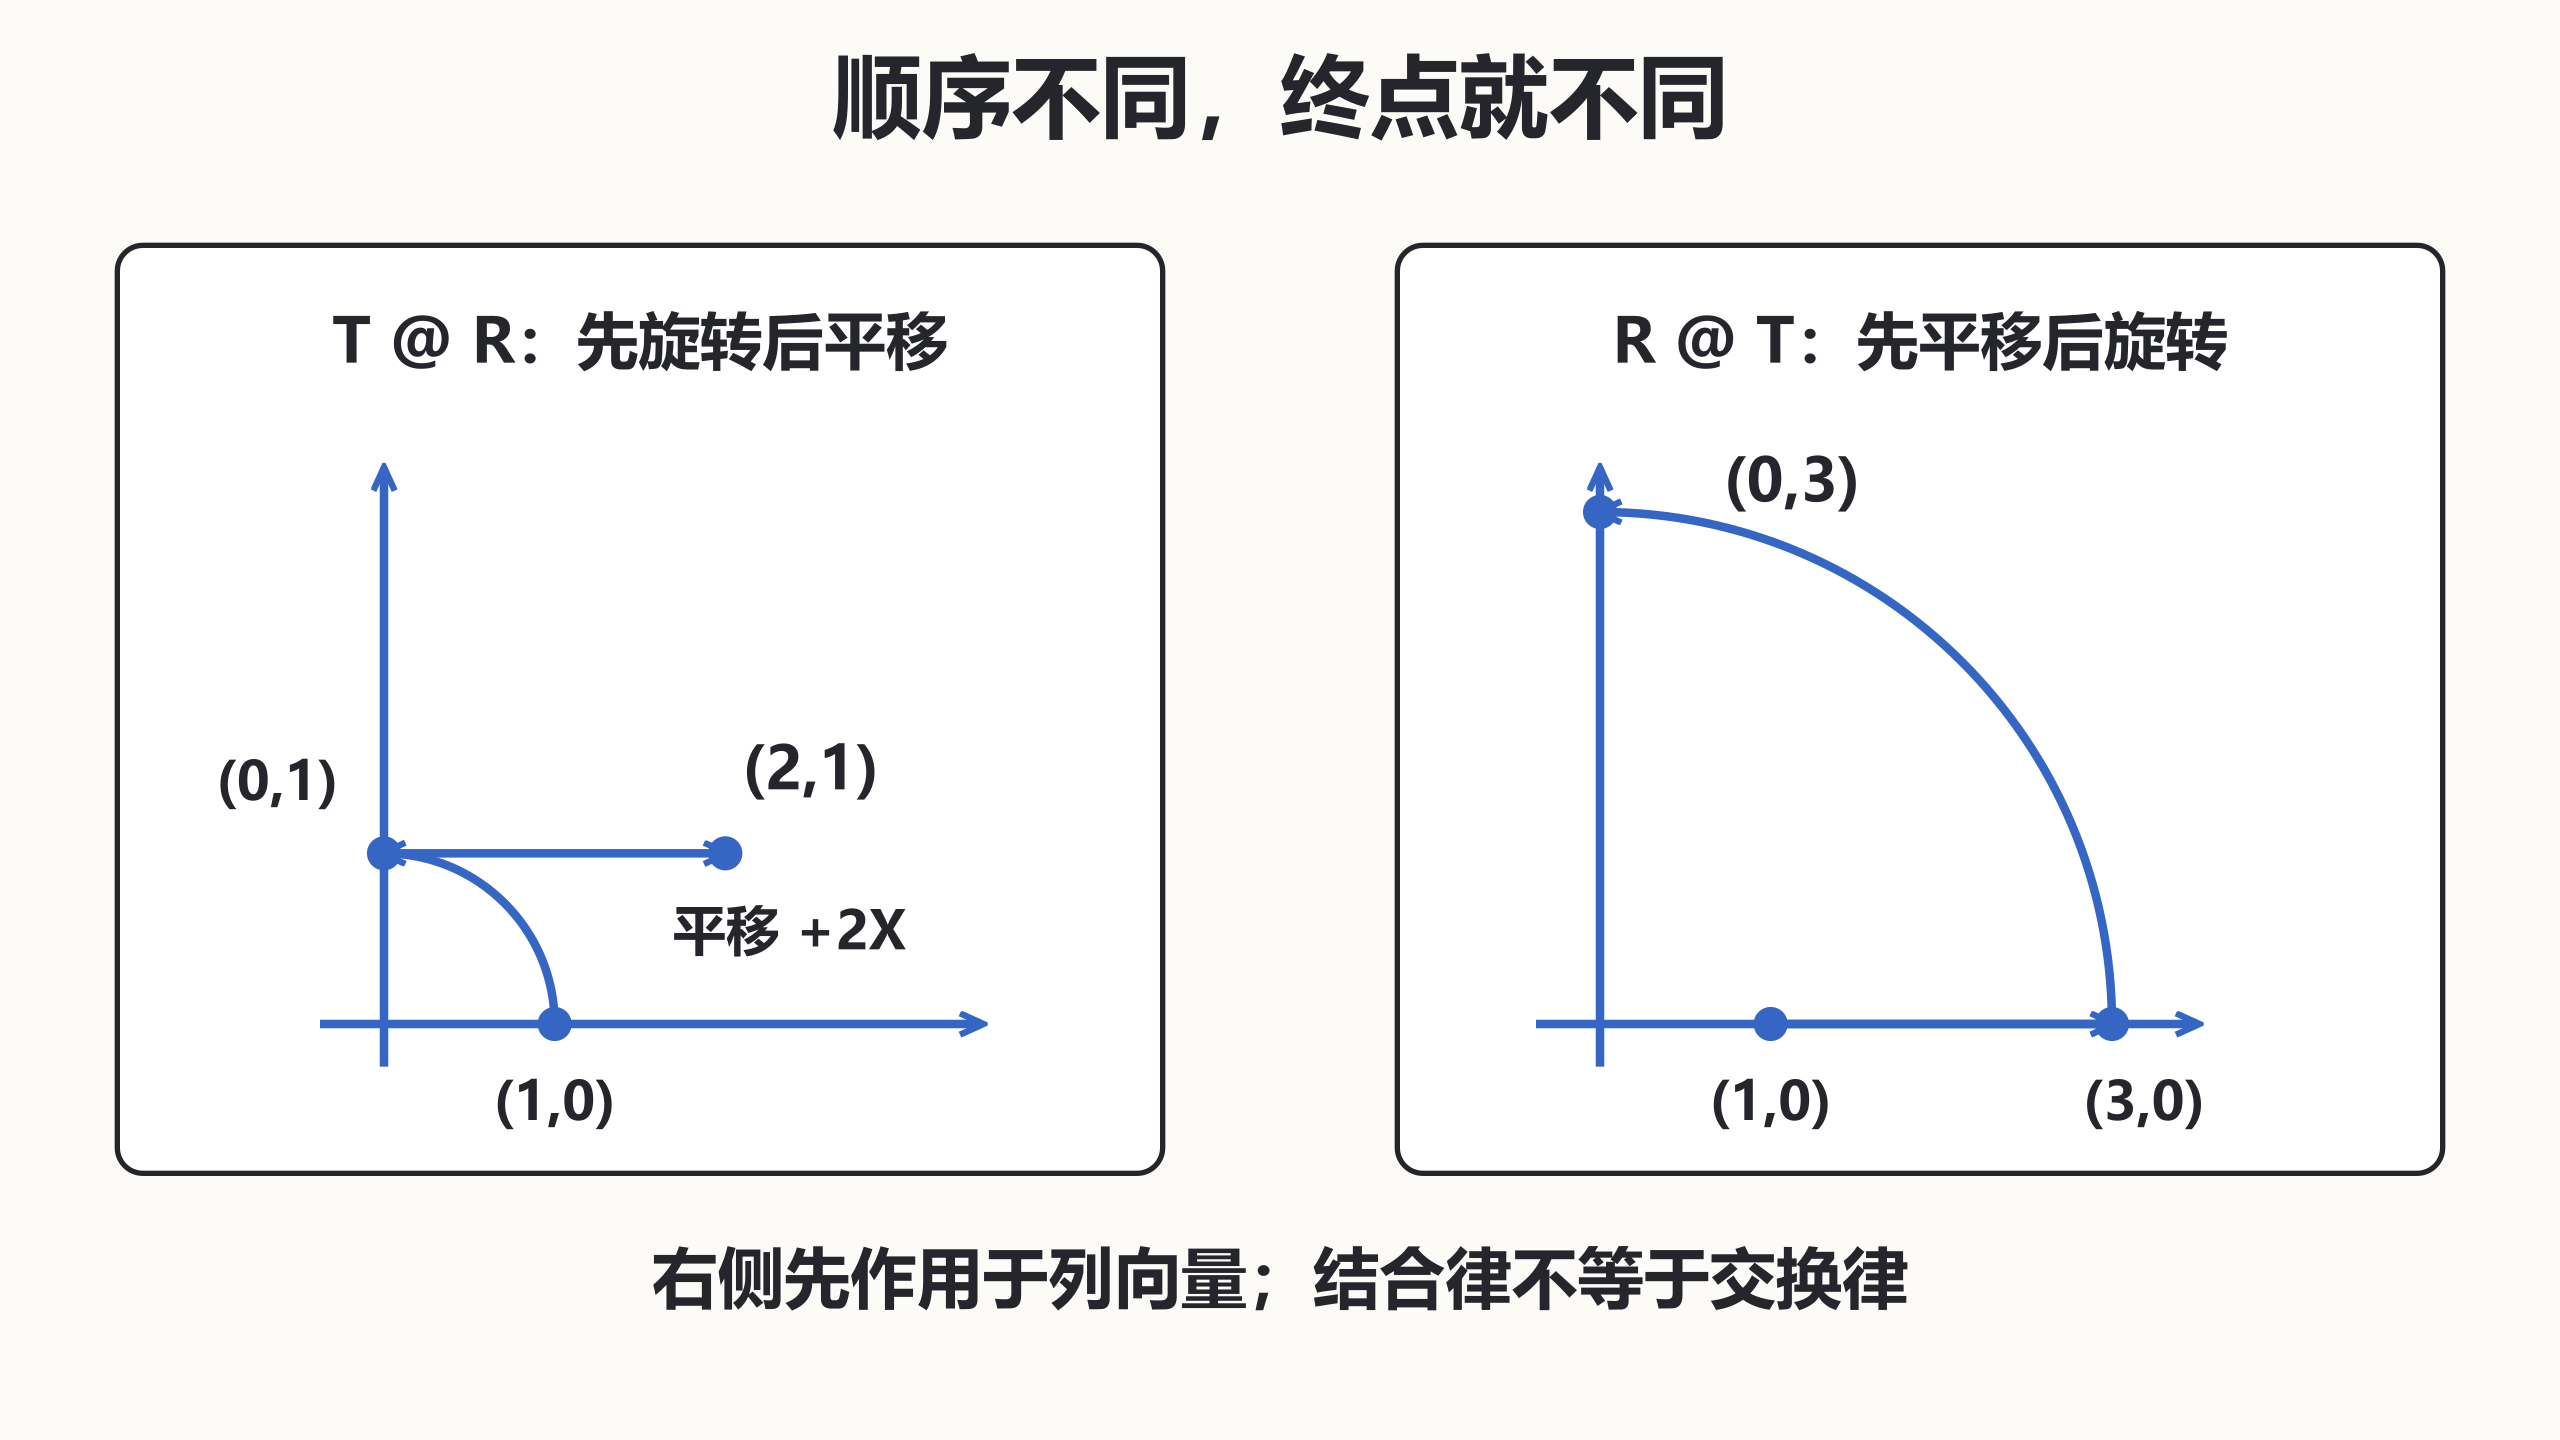
本节采用右手系、主动变换、列向量,表达式 T @ R @ p 先旋转点,再平移。结合律允许先算 T @ R,也允许先算 R @ p,但不允许任意把 T 和 R 对调。结合律改变计算分组,交换律改变操作顺序,它们不是一回事。
取点 (1,0),旋转是绕 Z 正九十度,平移是世界 X 加二。先旋转得到 (0,1),再平移到 (2,1)。反过来先平移到 (3,0),再围绕原点旋转到 (0,3)。平移产生的偏移也会被后续旋转,差异就在这里。
用数值确认顺序
Python 3.12 与 NumPy 2.3.5 可运行下例,保存后执行 python demo.py。点使用四维齐次列向量,平移只放最后一列,不依赖引擎特定矩阵存储布局。
python
import numpy as np

rotation = np.eye(4)
rotation[:3, :3] = [[0, -1, 0], [1, 0, 0], [0, 0, 1]]
translation = np.eye(4)
translation[:3, 3] = [2, 0, 0]
point = np.array([1, 0, 0, 1])
# 右侧先执行:旋转后的点再接收世界平移。
first = translation @ rotation @ point
second = rotation @ translation @ point
print("T_R", first[:3].astype(int).tolist())
print("R_T", second[:3].astype(int).tolist())
assert np.allclose(first, [2, 1, 0, 1])
assert np.allclose(second, [0, 3, 0, 1])
# 结合律可以合并矩阵,但不会交换矩阵位置。
assert np.allclose((translation @ rotation) @ point, translation @ (rotation @ point))
预期输出:
text
T_R [2, 1, 0]
R_T [0, 3, 0]
引擎语法可能采用另一种书写约定
有的库使用行向量,书写时点在矩阵左边,执行顺序的阅读方式也相反。行主序或列主序则描述内存排列,不直接决定向量放哪边。迁移代码时应查乘法接口与变换定义,而不是看数组索引就推断公式。
普通 TRS 在本课程约定下写作 T @ R @ S,先缩放局部几何,再旋转,最后放到世界位置。若要围绕世界枢轴旋转,还需要把枢轴移到原点并移回;把普通 TRS 中两个字母交换,不会自动表达所有枢轴需求。
调试时在纸面或日志中保留每一步中间点。若第一步就偏离预期,应检查该矩阵的空间、角度和单位;若各步单独正确而组合错误,再检查顺序。一次交换多个矩阵虽然可能让单个测试点碰巧正确,却会破坏其他朝向与位置。
按自己的节奏,确认真正理解。