
游戏客户端架构 / 系统课时
旋转插值为什么会走错路
旋转插值为什么会走错路
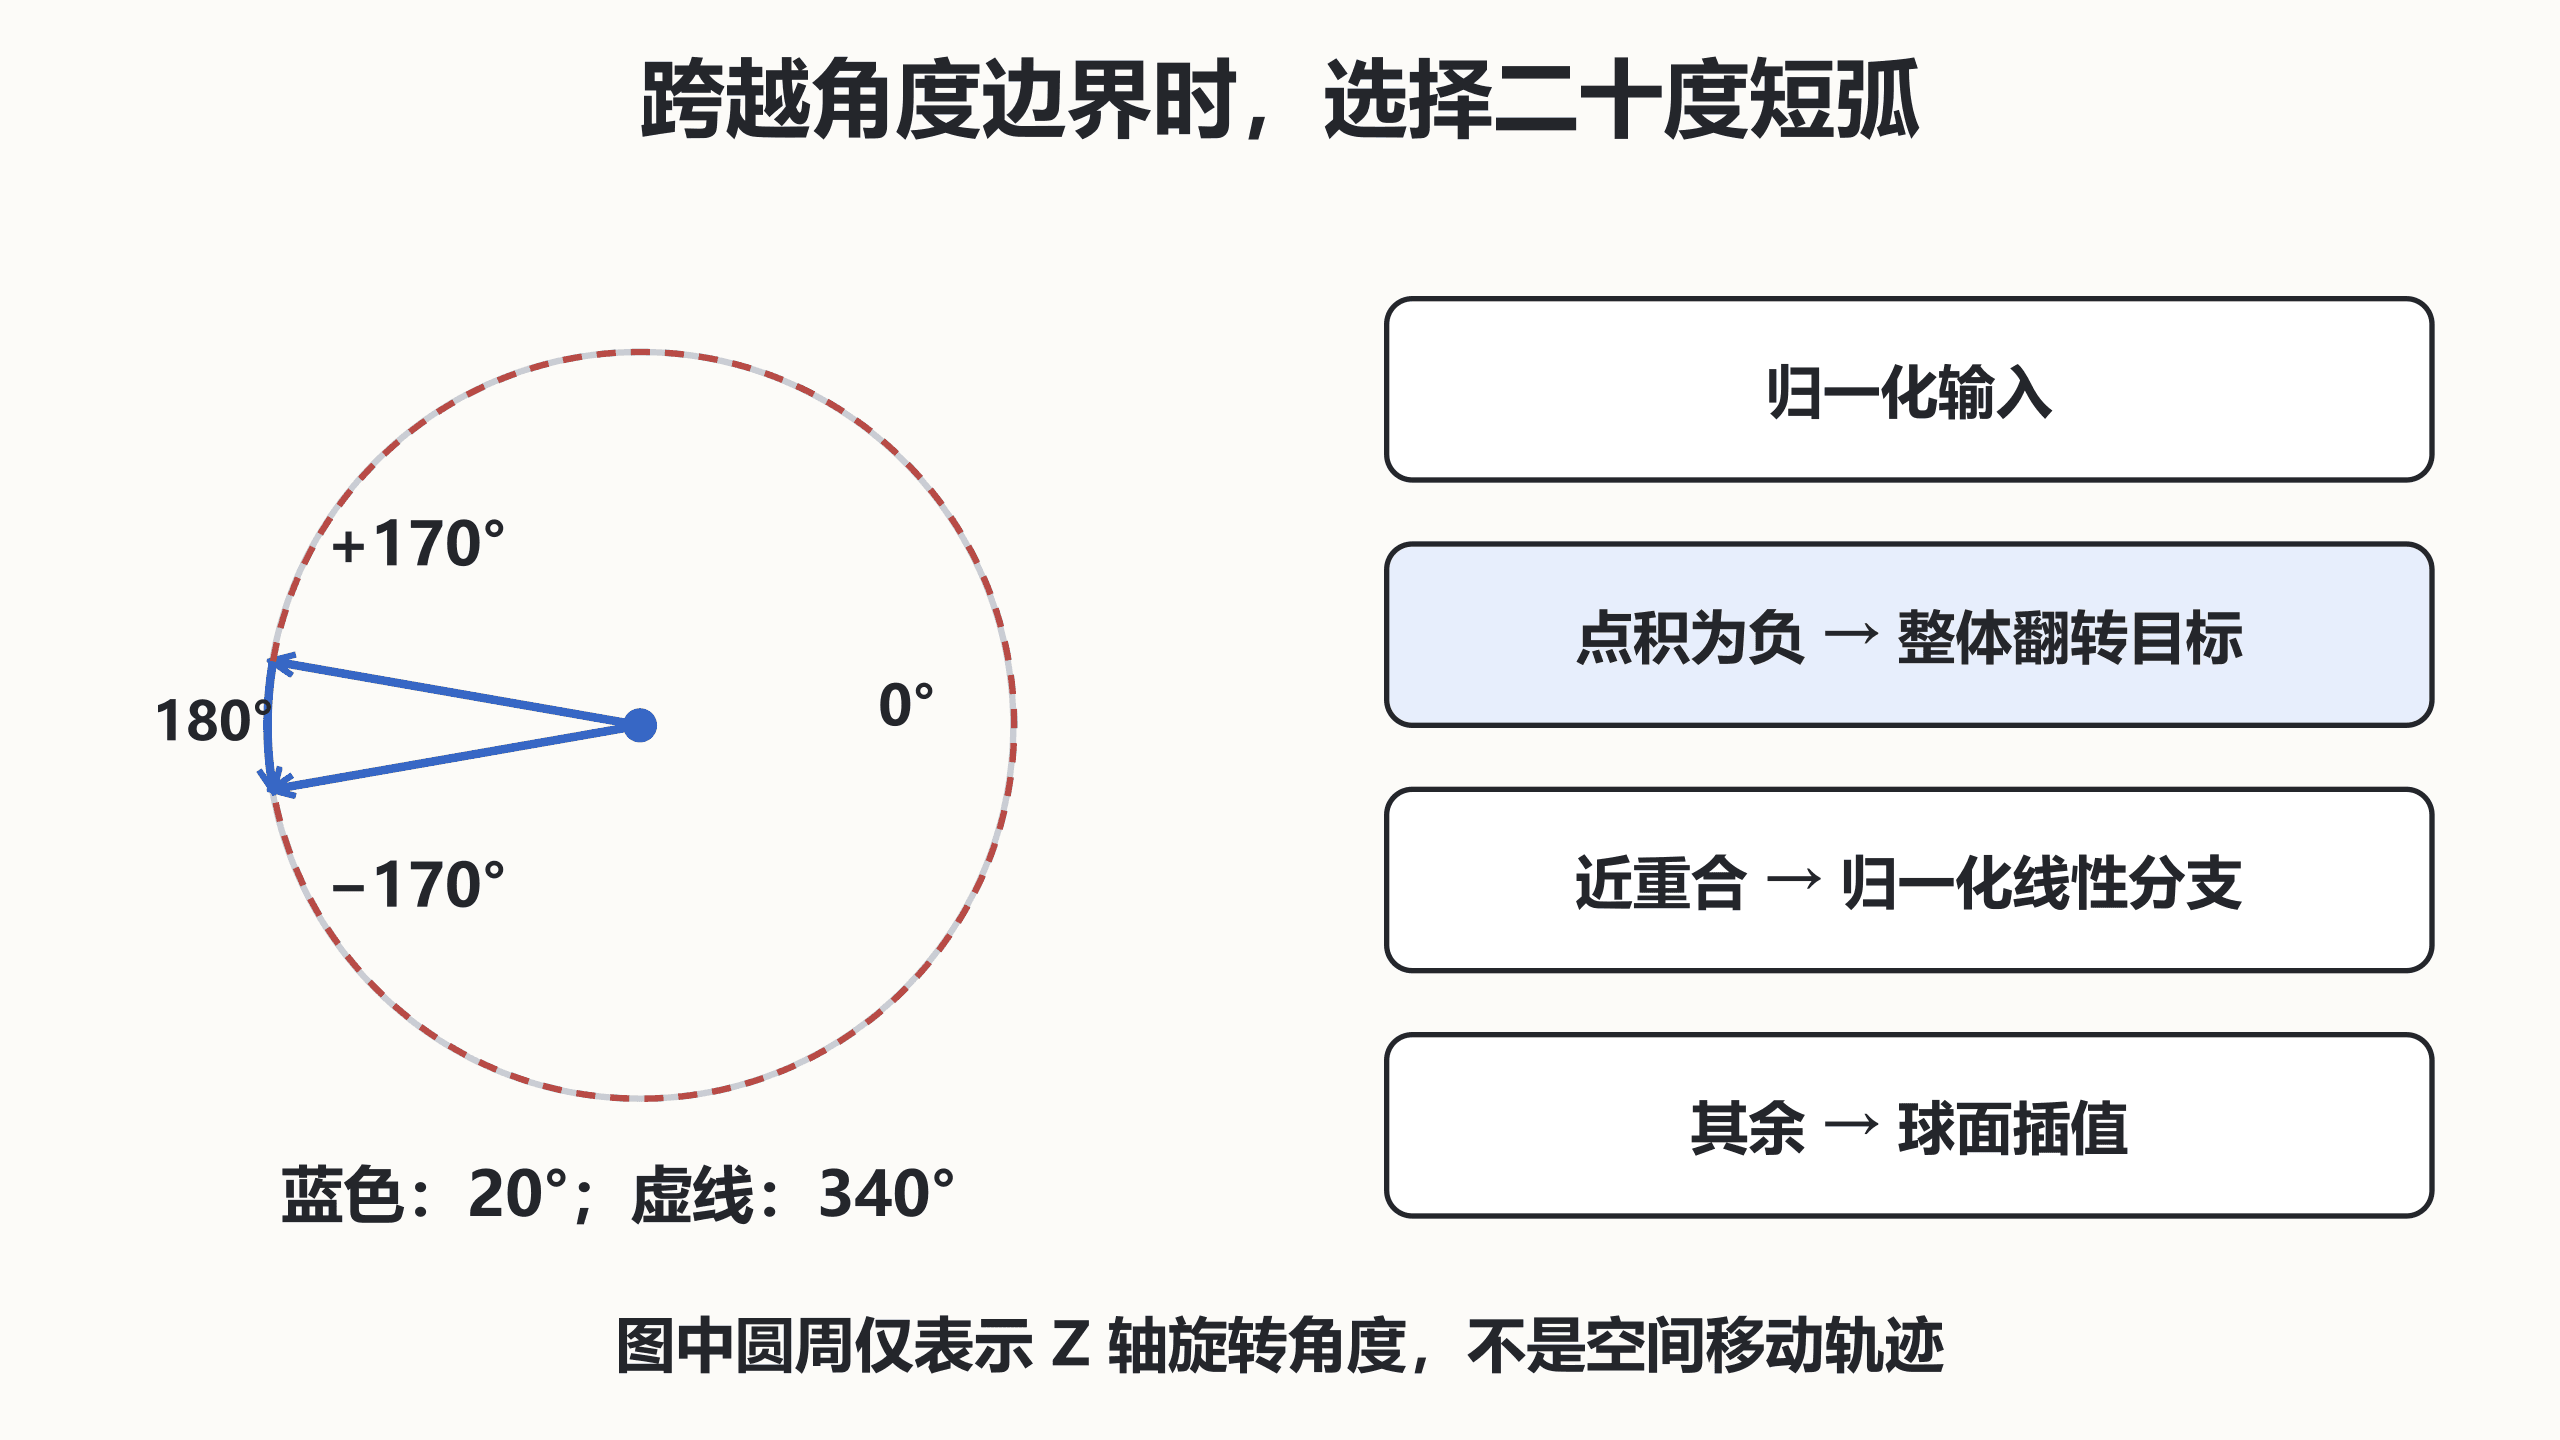
从一百七十度转到负一百七十度,角色应该只经过二十度,却可能绕场景转一大圈。本节用单位四元数的最短路径插值处理跨角度边界、符号相反和近似相同的输入,并明确插值速度的含义。
学习目标
- 在四元数插值前统一符号半球
- 为近似重合旋转选择稳定分支
- 区分固定时长插值与追随平滑
同一个姿态有两种符号
单位四元数 q 与负 q 代表同一旋转。若起终点点积为负,最短路径插值通常先把终点整体取反,使两者位于同一半球。该操作不改变目标姿态,只改变表示方式;逐分量把负值改成正值则完全错误。
球面线性插值使用夹角正弦作为权重。两个旋转非常接近时,分母接近零,应退回归一化线性插值。输入先归一化,点积钳制到合法反余弦范围,避免浮点误差把一点点超过一的值送入反余弦。
可运行的最短路径实现
使用 Python 3.12、NumPy 2.3.5 保存为 demo.py 并执行 python demo.py。示例以 (w,x,y,z) 保存四元数,插值系数限制在零到一;生产引擎可优先调用官方旋转插值接口,并用相同测试验证约定。
python
import numpy as np

def unit(q):
    norm = np.linalg.norm(q)
    if not np.isfinite(norm) or norm < 1e-9:
        raise ValueError("invalid quaternion")
    return q / norm

def slerp(a, b, t):
    a, b = unit(a), unit(b)
    if not np.isfinite(t):
        raise ValueError("invalid interpolation")
    t = float(np.clip(t, 0, 1))
    dot = float(a @ b)
    if dot < 0:  # 同一姿态换符号,选择短弧。
        b, dot = -b, -dot
    dot = float(np.clip(dot, -1, 1))
    if dot > 0.9995:  # 避免近重合时除以很小的正弦。
        return unit((1 - t) * a + t * b)
    angle = np.arccos(dot)
    return unit((np.sin((1 - t) * angle) * a + np.sin(t * angle) * b) / np.sin(angle))

def z_rotation(degrees):
    half = np.radians(degrees) / 2
    return np.array([np.cos(half), 0, 0, np.sin(half)])

middle = slerp(z_rotation(170), z_rotation(-170), 0.5)
print("mid_degrees", round(float(np.degrees(2 * np.arctan2(middle[3], middle[0]))), 6))
q = z_rotation(30)
print("sign_pair", bool(np.allclose(slerp(q, -q, 0.5), q)))
print("unit_length", round(float(np.linalg.norm(middle)), 6))
预期输出:
text
mid_degrees 180.0
sign_pair True
unit_length 1.0
插值参数决定时间行为
固定时长旋转应保留开始姿态与目标姿态,用已过去时间除以总时长得到系数,再对相同两端插值。若每帧用当前姿态与目标插值,得到的是逐渐靠近目标的平滑跟随,通常不会在指定时长精确结束。
需要与帧率相对稳定的追随,可以令每帧混合比例由时间步长与响应常数计算,例如指数衰减比例。若需求是固定角速度,则应按每帧允许转过的角度前进,不能把固定插值比例当作角速度。
严格一百八十度差时存在多条同样短的旋转路径,应用需要确定轴或使用上一帧连续性规则。测试应覆盖系数两端、q 与负 q、非常接近的输入、跨角度边界、非法零四元数,以及插值输出始终为单位长度。单个中点正确还不足以证明整段动画没有跳变。
按自己的节奏,确认真正理解。