
游戏客户端架构 / 系统课时
换引擎后哪些数学代码能复用
换引擎后哪些数学代码能复用
点积、射线求交和矩阵组合看似与引擎无关,但换轴、手性和单位会影响它们的输入解释。本节区分可复用算法与必须适配的边界,用反射换基验证为什么位置转换正确还不足以保证叉积方向正确。
学习目标
- 将纯数学算法与引擎采样边界分离
- 为旋转采用两侧换基
- 在反射换基下验证有向运算
复用的是明确契约下的算法
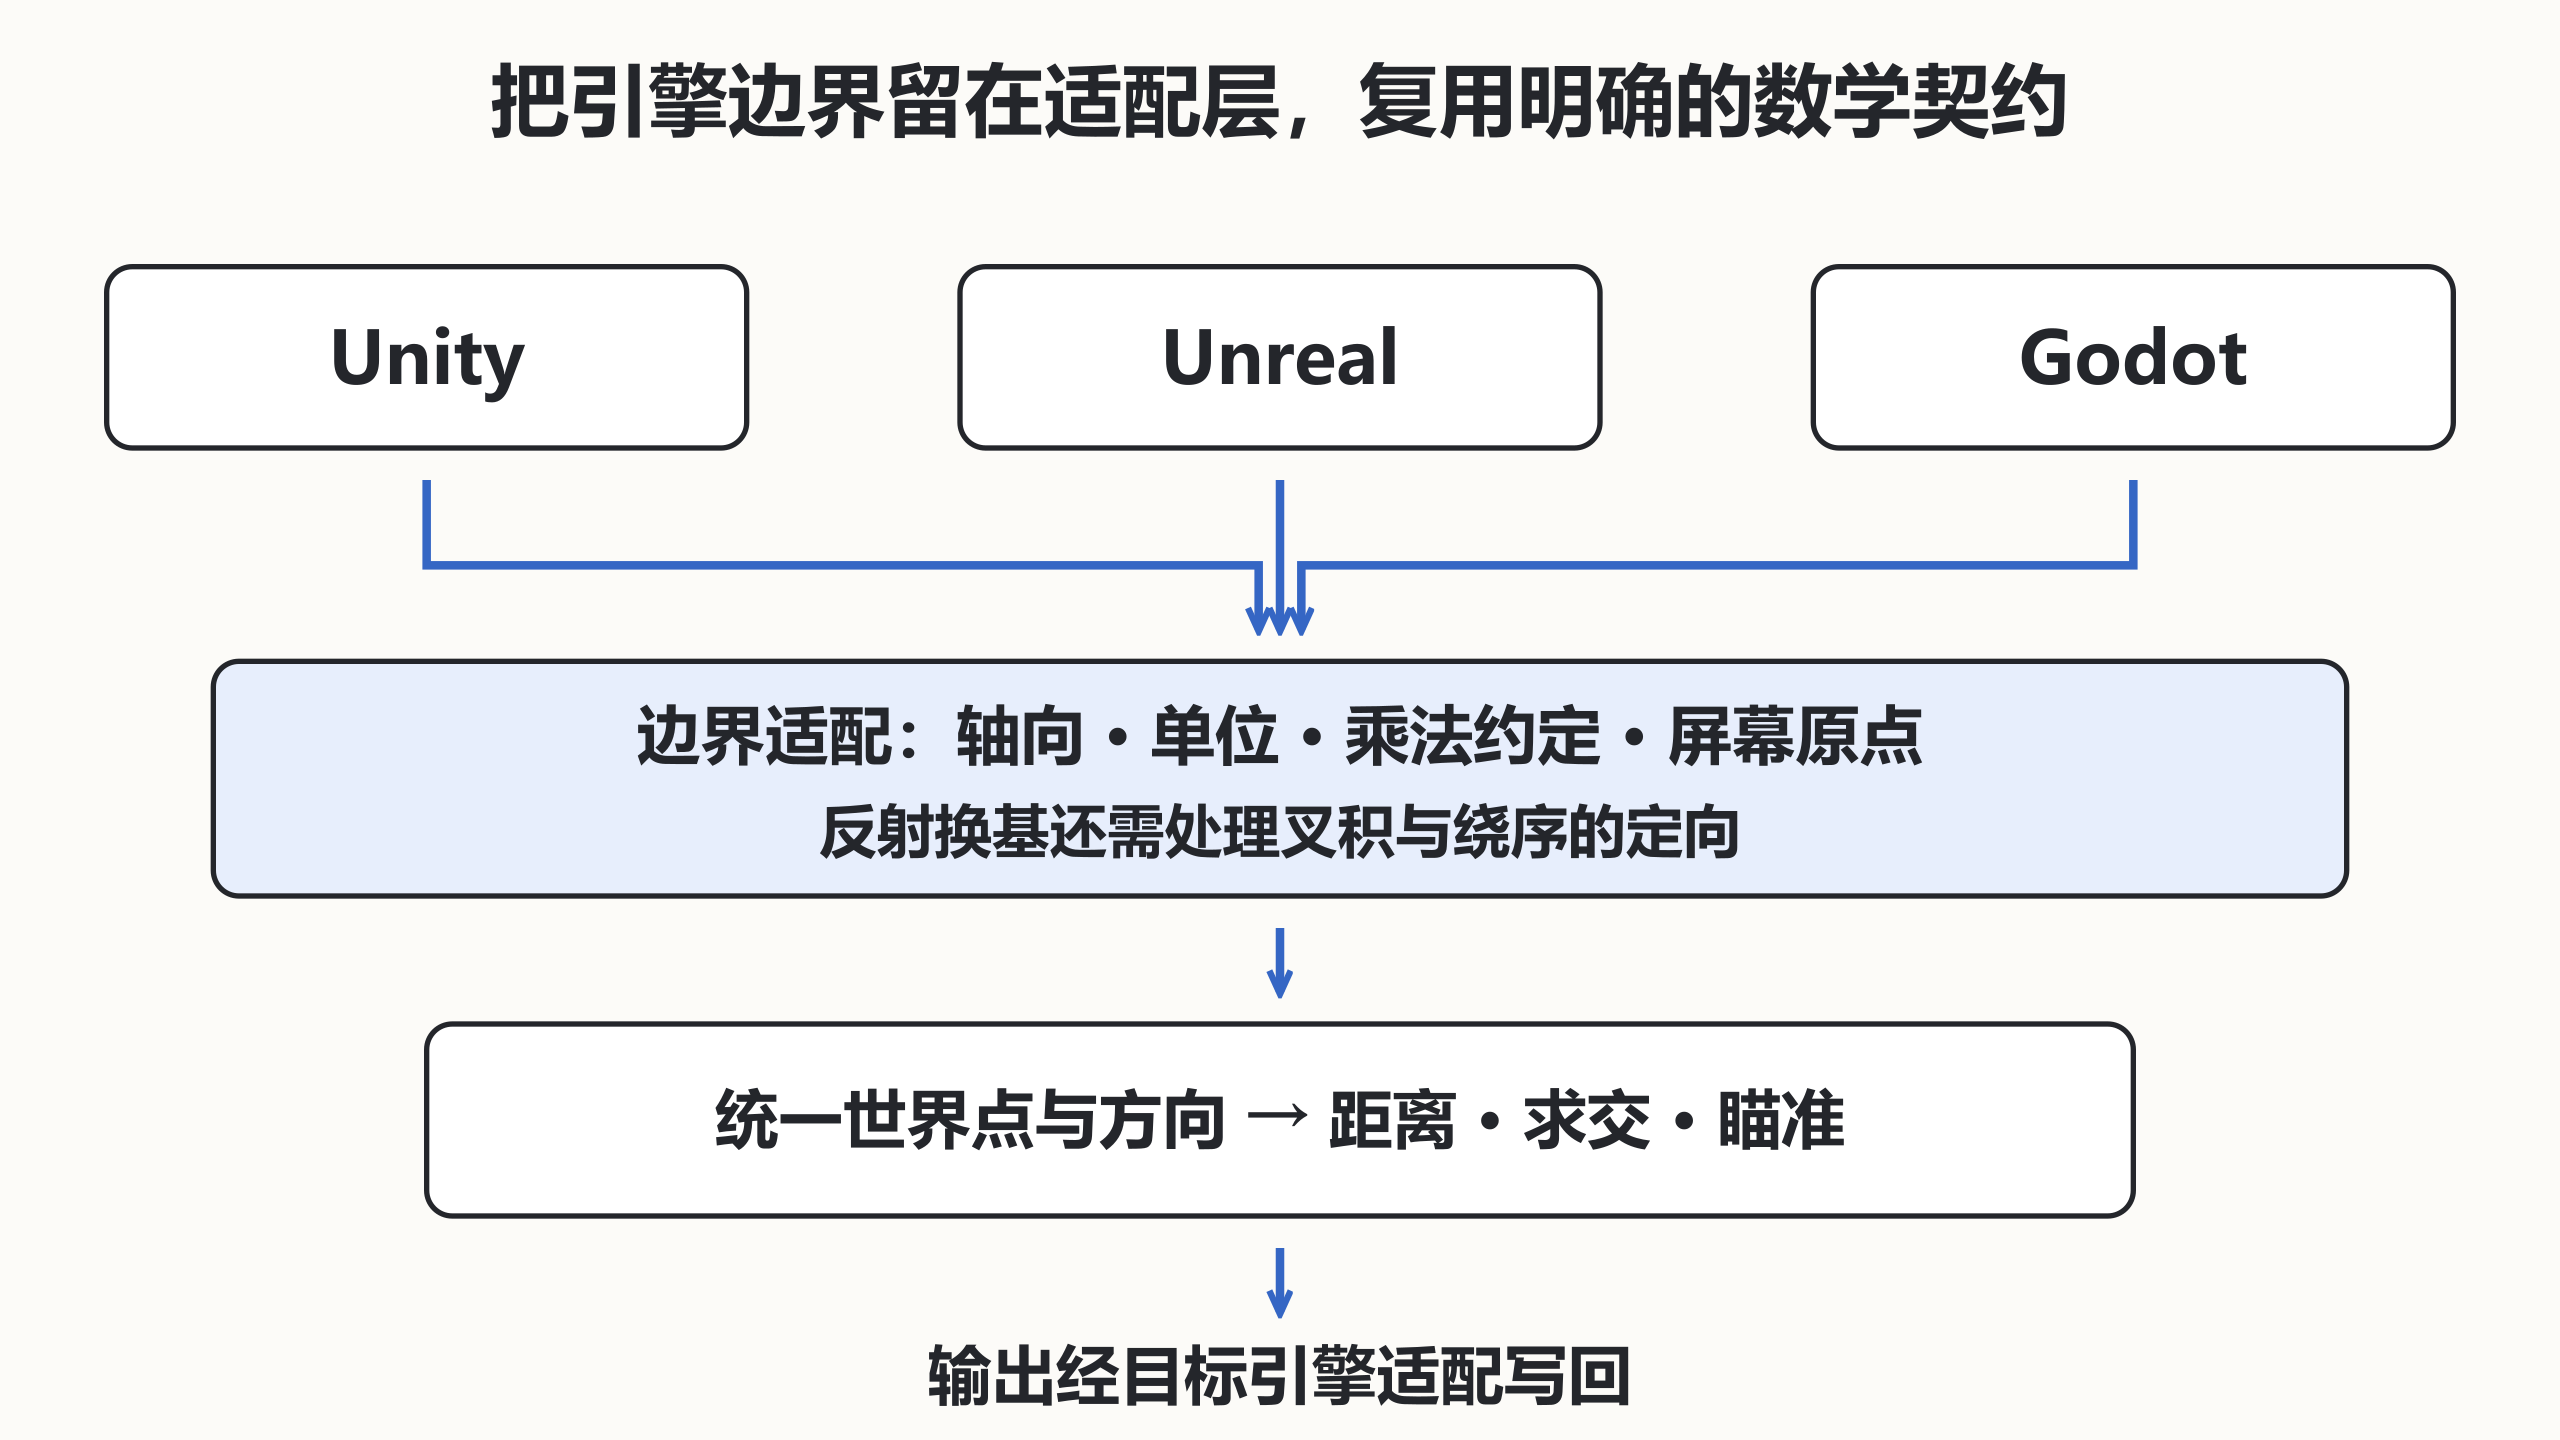
同一正交坐标约定下,点积、距离、归一化、平面求交可以保持代码结构。需要适配的是轴向、长度单位、角度单位、矩阵乘法约定、四元数分量顺序,以及投影深度与屏幕原点。改变引擎不应让业务算法到处出现交换分量的补丁。
单位转换不能只改位置。速度、加速度和距离阈值也携带长度单位;面积与体积按不同幂次变化。单位方向归一化后不携带米或厘米,但仍需换轴。把所有三分量数据都统一除以一百,会把方向与法线也错误缩放。
旋转与叉积各自验证
下例使用 Python 3.12、NumPy 2.3.5,保存并执行 python demo.py。C 取 Unreal 轴向到本课程数学轴向的正交换基,厘米转米单独进行。示例旋转矩阵 R 采用普通右手数值构造,仅用于验证换基代数,不把它当作 Unreal 欧拉 API 的正方向。
python
import numpy as np

c = np.array([[0., 1, 0], [0, 0, 1], [-1, 0, 0]])
source_cm = np.array([100., 200, 300])
print("point_m", (c @ (source_cm / 100)).tolist())
r = np.array([[0., -1, 0], [1, 0, 0], [0, 0, 1]])
destination_r = c @ r @ np.linalg.inv(c)
v = np.array([1., 2, 3])
# 同一物理操作:先源旋转再换基,等于先换基再目标旋转。
print("rotation_consistent", bool(np.allclose(c @ r @ v, destination_r @ c @ v)))
a, b = np.array([1., 0, 0]), np.array([0., 1, 0])
left = c @ np.cross(a, b)
right = np.cross(c @ a, c @ b)
print("det", round(float(np.linalg.det(c)), 1))
print("naive_cross", bool(np.allclose(left, right)))
# 正交反射矩阵的叉积还携带定向符号。
print("oriented_cross", bool(np.allclose(left, np.linalg.det(c) * right)))
预期输出:
text
point_m [2.0, 3.0, -1.0]
rotation_consistent True
det -1.0
naive_cross False
oriented_cross True
保留两组测试才能放心迁移
纯数学核心保留已知夹具,例如地面交点和旋转往返;各引擎适配再验证三条基轴、单位长度、父子世界位置和屏幕中心。前一组证明算法自身,后一组证明边界解释。只有往返测试而没有已知地标,一对互相抵消的错误也可能通过。
碰撞后端的过滤规则、更新时序、法线朝向和结果排序不是纯数学定理,需要独立适配与运行验证。投影矩阵也应从当前引擎相机读取,不能在迁移时沿用另一后端的深度公式。
迁移时先让最小夹具通过,再接完整角色和动画。保留单位与空间的日志字段,使失败能落到边界或核心的具体一侧。能复用的是定义清楚的数学含义,而非原样复制一组名称相似的引擎调用。
按自己的节奏,确认真正理解。