
游戏客户端架构 / 系统课时
逆矩阵怎样把结果变回来
逆矩阵怎样把结果变回来
已知一个世界命中点,想判断它落在模型的哪个局部区域,需要沿原变换链返回。逆矩阵不是把每个数取负,而是撤销整个映射。本节用往返测试验证逆变换,并拒绝零缩放导致的不可逆情况。
学习目标
- 按相反顺序撤销组合变换
- 识别奇异矩阵与数值不稳定
- 用误差而非完全相等判断往返结果
撤销时顺序也要反过来
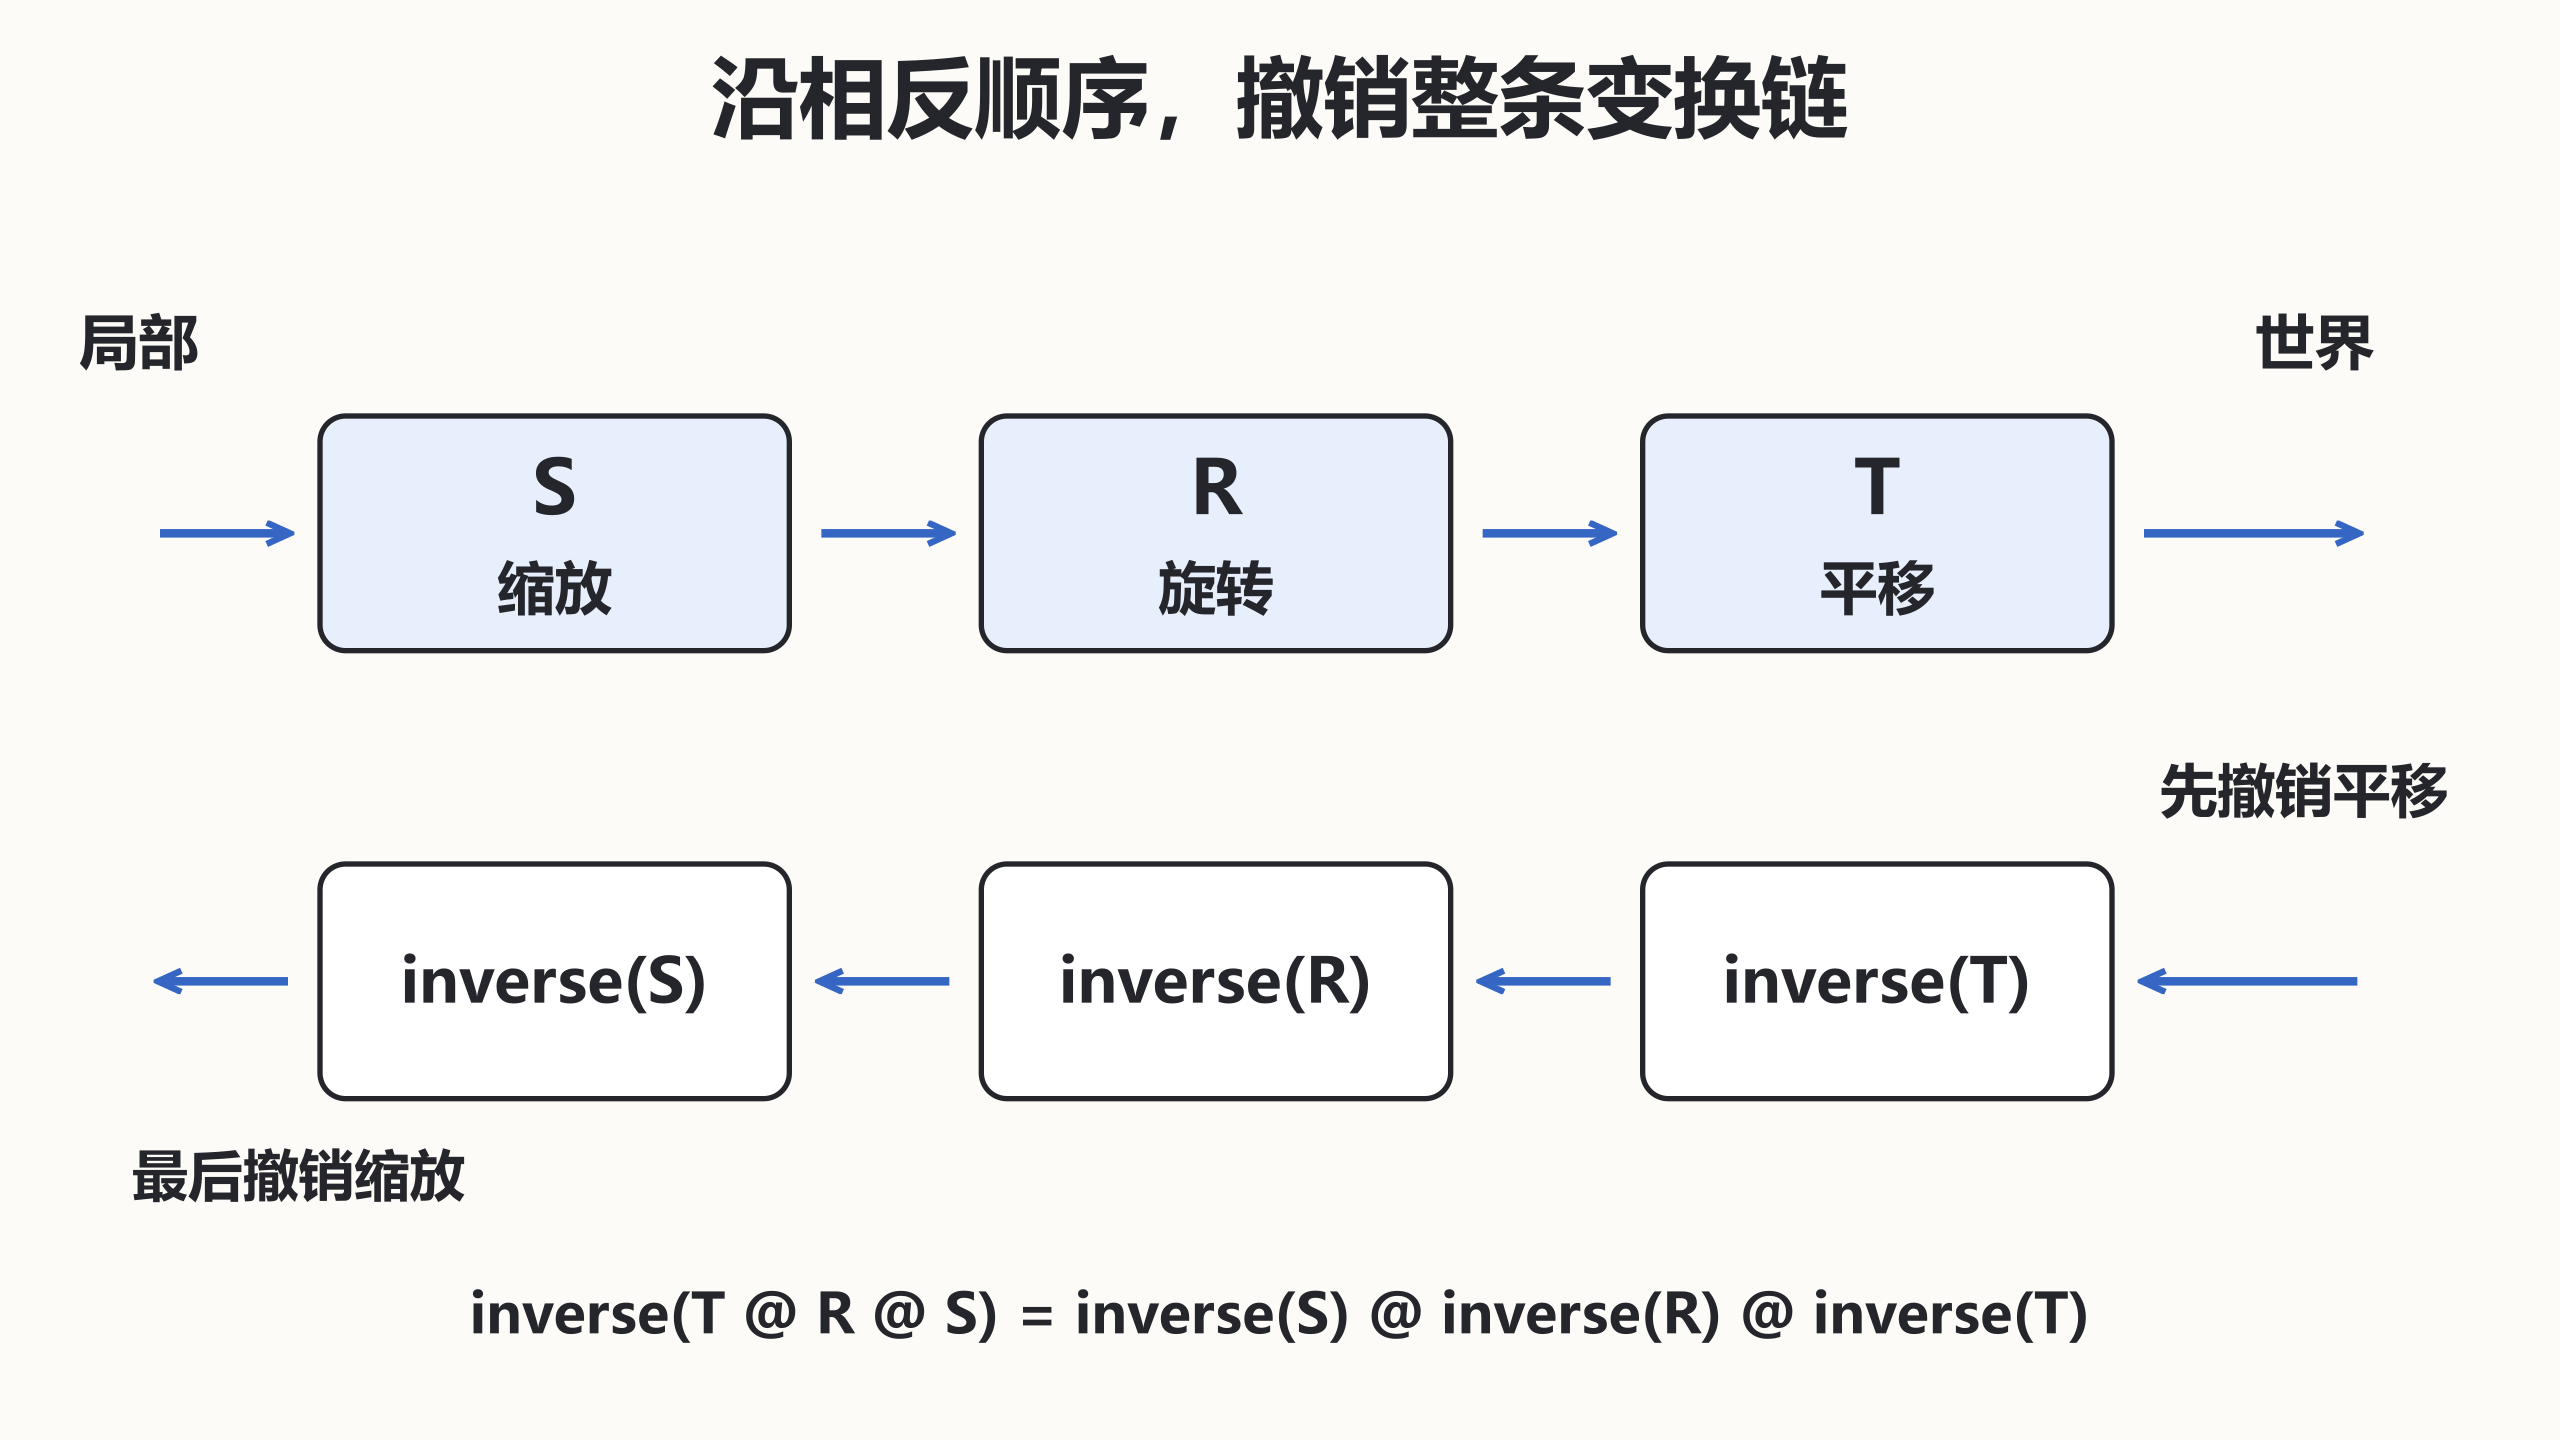
列向量约定下,模型矩阵 T @ R @ S 先缩放、再旋转、最后平移。回到局部时应先撤销平移,再撤销旋转,最后撤销缩放,因此逆矩阵为 inverse(S) @ inverse(R) @ inverse(T)。仅把平移取负不能撤销旋转与缩放。
纯旋转的逆等于转置,因为旋转基正交。含缩放或剪切的完整线性部分通常不满足这个条件;直接转置整个模型矩阵尤其错误,因为平移会被搬到最后一行,破坏仿射结构。
同时验证正常和拒绝路径
下例用 Python 3.12、NumPy 2.3.5,保存并执行 python demo.py。条件数限制是演示接口的数值政策,具体项目应按坐标尺度与允许误差设置,不能把某个固定阈值当作数学定义。
python
import numpy as np

def inverse_checked(matrix):
    # 非数值和过度病态矩阵都不进入下游计算。
    if not np.all(np.isfinite(matrix)) or np.linalg.cond(matrix) > 1e10:
        raise ValueError("non-invertible or ill-conditioned")
    return np.linalg.inv(matrix)

matrix = np.diag([2., 3, 1, 1])
matrix[:3, 3] = [5, -2, 0]
local = np.array([1., 2, 3, 1])
world = matrix @ local
restored = inverse_checked(matrix) @ world
print("world", world[:3].tolist())
print("roundtrip", bool(np.allclose(local, restored)))
try:
    # 零缩放把一整个维度压扁,信息已丢失。
    inverse_checked(np.diag([0., 1, 1, 1]))
except ValueError:
    print("zero_scale", "rejected")
预期输出:
text
world [7.0, 4.0, 3.0]
roundtrip True
zero_scale rejected
小行列式不能独自决定可靠性
可逆是数学条件,可靠则还取决于数值误差。某个轴缩放极小但非零时,求逆可能放大输入误差。单独比较行列式绝对值不容易适应不同尺度,工程中还应观察条件数、输入范围与往返误差。
大量点反复使用同一个矩阵时,可以缓存该帧的逆矩阵;节点或祖先变换改变后必须失效。若只要求解一次 M @ x = b,线性求解接口通常比显式求逆更合适。对于四阶场景矩阵,优先使用引擎提供且语义明确的转换接口。
验证逆变换要包含原点、非对称点、旋转与非均匀缩放。断言使用绝对与相对容差,并记录误差上限。若只在原点附近验证,可能遗漏远离原点后的精度损失;若存在不可逆输入,应明确返回失败、跳过交互或禁用节点,而不是把异常坐标继续写回场景。
按自己的节奏,确认真正理解。