
游戏客户端架构 / 系统课时
世界坐标怎样进入相机空间
世界坐标怎样进入相机空间
世界里的物体没动,相机一转,画面位置就改变,因为同一个点改用相机的原点和轴描述。本节把相机世界变换求逆得到视图矩阵,验证相机正前方的点在相机空间中应落在哪里。
学习目标
- 区分相机世界变换与视图矩阵
- 将世界点转换到相机参考系
- 用相机原点和前向检查结果
视图矩阵是相机变换的逆
相机世界矩阵 C 描述相机局部空间怎样进入世界,而视图矩阵 V 描述世界怎样进入相机,故 V = inverse(C)。把相机世界矩阵直接乘到世界点上,会再次把点向相机的世界位置偏移,方向完全相反。
本节数学相机使用右手系、Y 向上、观察方向为局部负 Z,采用列向量。相机前方的点在相机空间中 Z 为负;这是本节约定,不代表所有引擎所有 API 返回的深度符号都相同。适配时应读相机接口的空间契约。
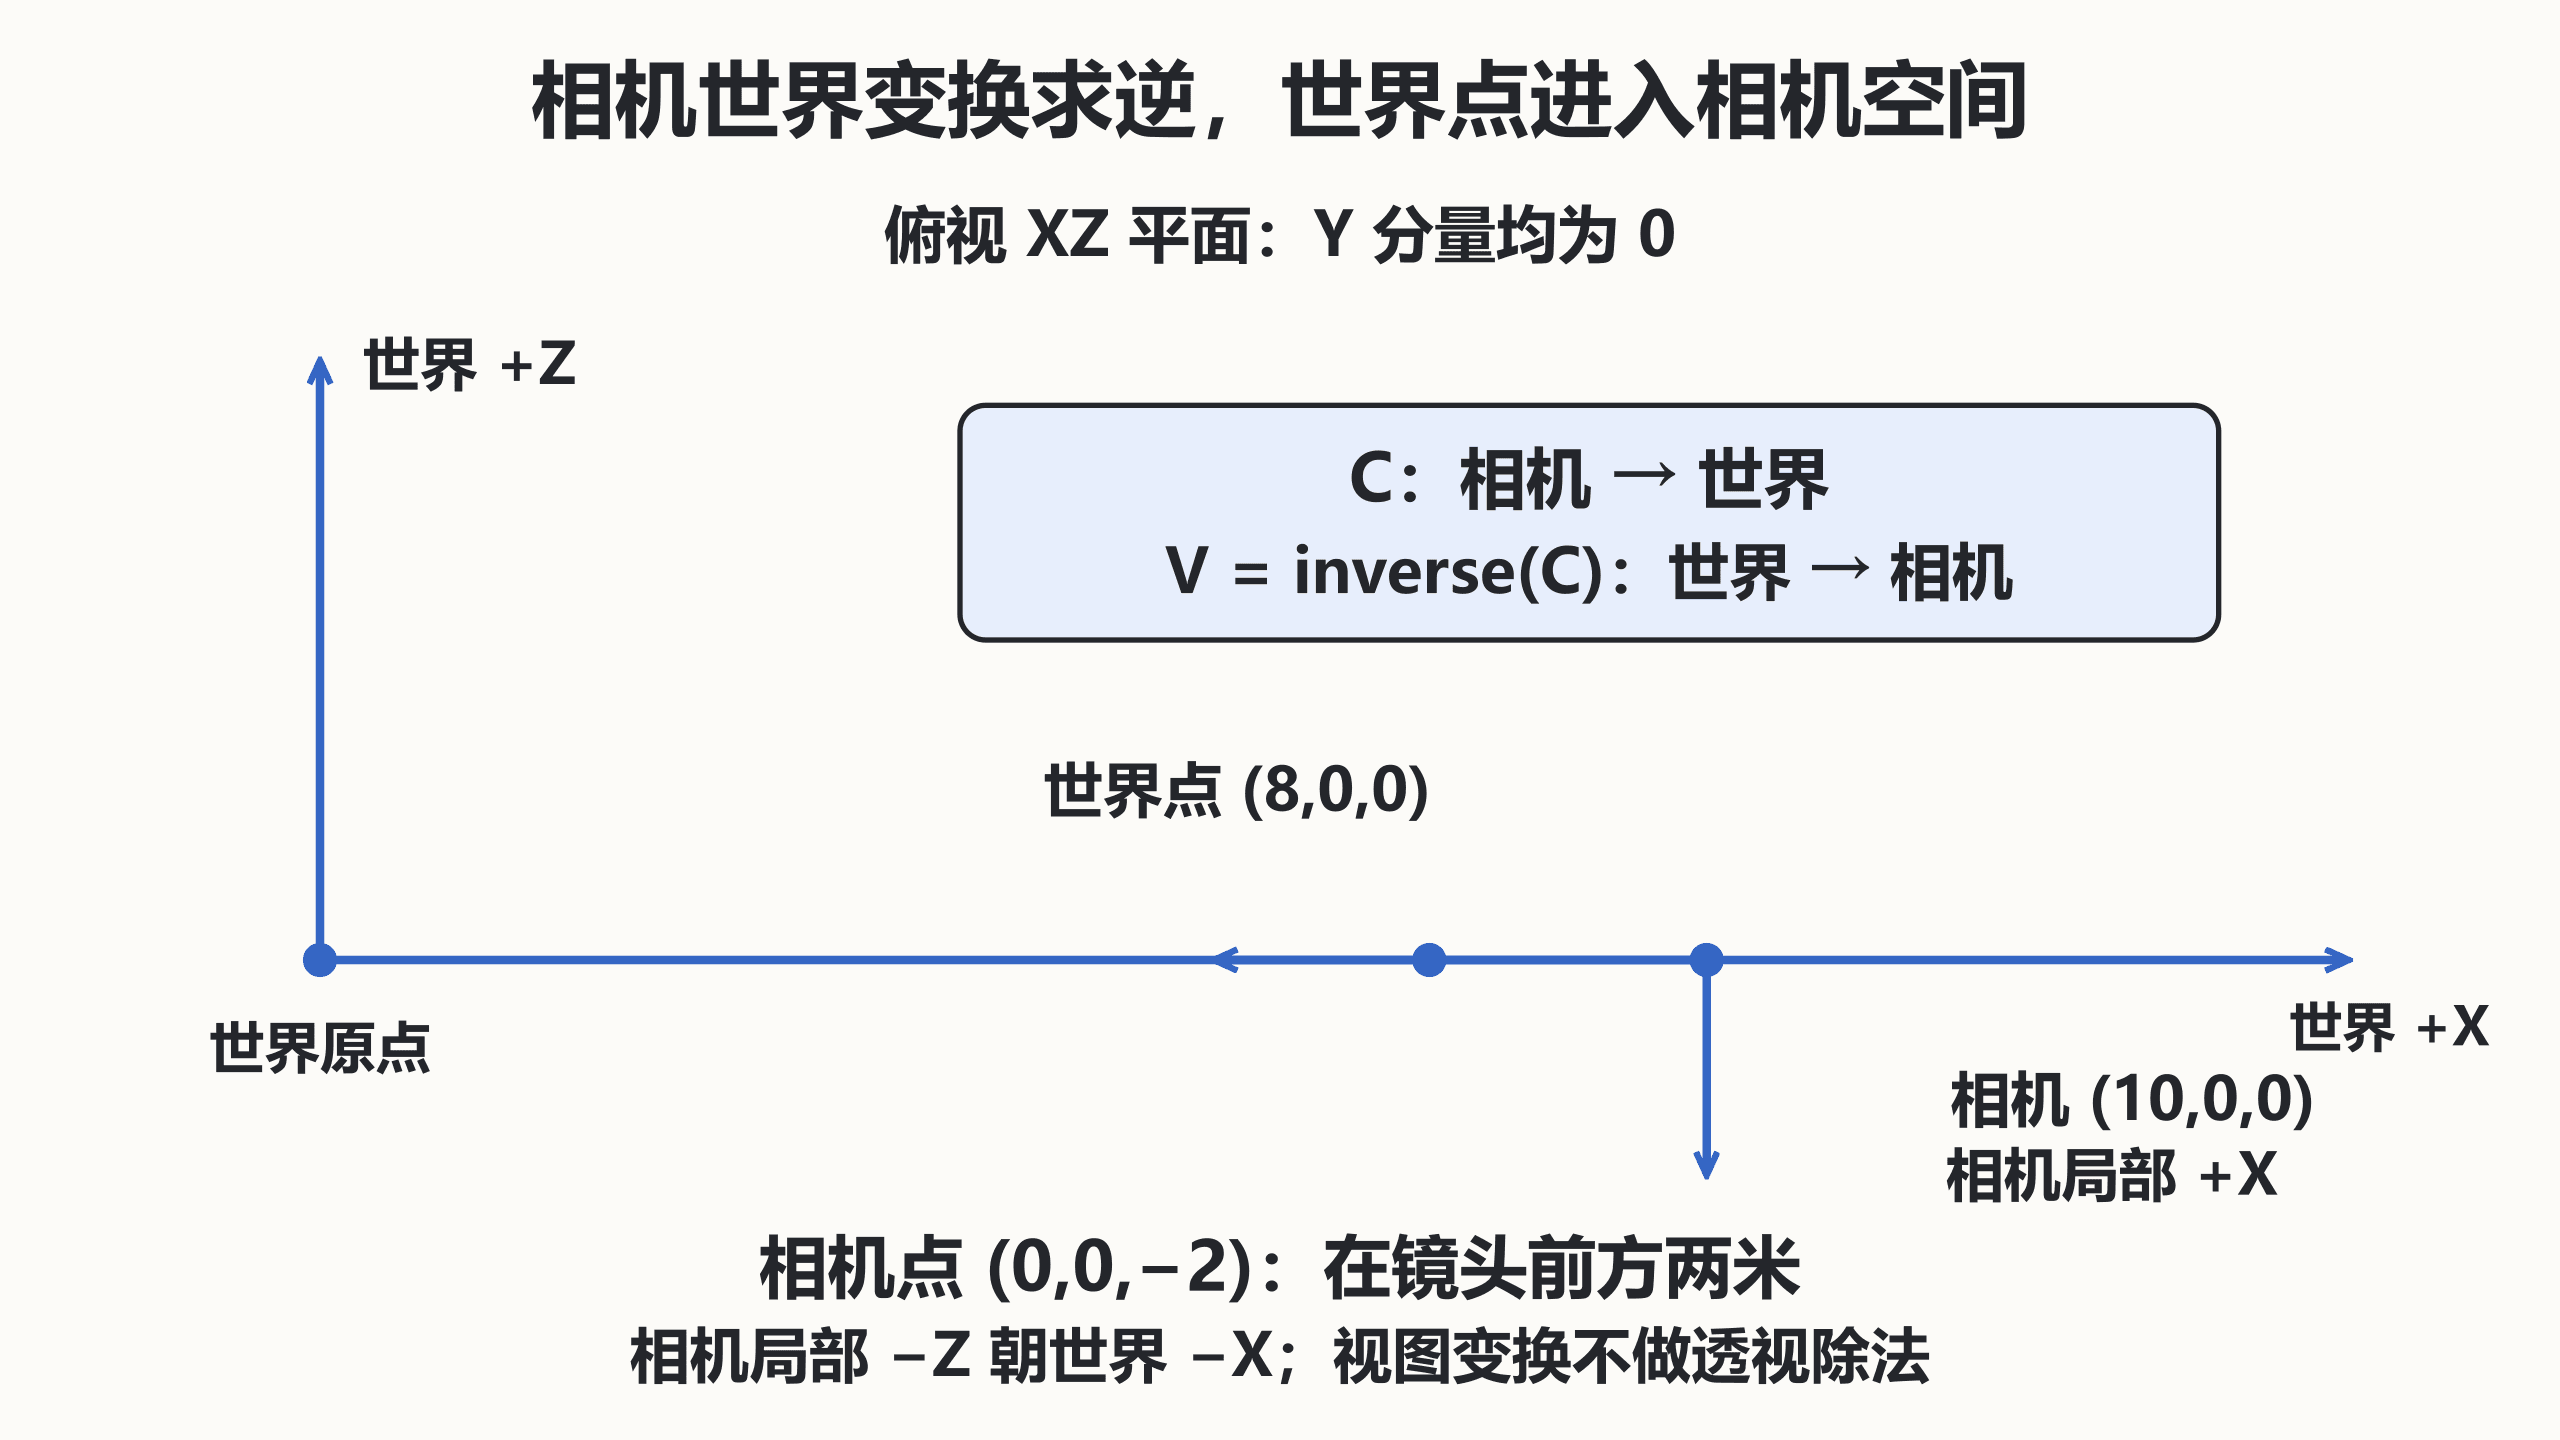
验证前方点和相机自身
使用 Python 3.12、NumPy 2.3.5,将代码保存为 demo.py 后执行 python demo.py。相机转过九十度后朝世界负 X,故 (8,0,0) 位于其前方两米。
python
import numpy as np

camera_world = np.eye(4)
camera_world[:3, :3] = [[0, 0, 1], [0, 1, 0], [-1, 0, 0]]
camera_world[:3, 3] = [10, 0, 0]
view = np.linalg.inv(camera_world)
world_point = np.array([8., 0, 0, 1])
camera_point = view @ world_point
# 相机自己的世界原点,应转换成相机空间零点。
camera_origin = view @ [10, 0, 0, 1]
print("camera_point", camera_point[:3].astype(int).tolist())
print("camera_origin", camera_origin[:3].astype(int).tolist())
assert np.allclose(camera_point, [0, 0, -2, 1])
# 视图转换本身不进行透视除法。
assert np.isclose(camera_point[3], 1)
预期输出:
text
camera_point [0, 0, -2]
camera_origin [0, 0, 0]
世界运动和视图变化要分开记录
相机跟随角色时,角色世界位置可能快速变化,相机空间位置却接近不变。判断跟随误差应比较两者相对位置,不能仅凭世界坐标是否变化判断画面是否稳定。反之,相机抖动也可能来自视图采样时机,而非角色世界位置错误。
普通相机姿态通常只包含旋转和平移。若相机继承非均匀缩放,直接把完整祖先矩阵求逆可能扭曲空间,且引擎可能主动忽略该缩放。数学实现与引擎输出不一致时,应先确认相机究竟采用哪些祖先属性。
验证视图矩阵的顺序是相机世界原点归零、前方点落负 Z、右侧点落正 X、上方点落正 Y。四个地标通过后,再接投影矩阵;不要用投影参数修补本来属于视图矩阵的正负号错误。
按自己的节奏,确认真正理解。