
游戏客户端架构 / 系统课时
拖动物体时为什么会抖
拖动物体时为什么会抖
鼠标拖动看似只是不断设置位置,但每帧改变拖拽平面、丢失抓取偏移或混用父级空间都会造成跳动。本节固定拖拽约束,在按下时记录偏移,验证世界目标如何转换为正确的局部位置。
学习目标
- 在拖拽开始时固定参考平面与抓取偏移
- 将世界目标转换到物体父级空间
- 区分空间错误与更新时序抖动
按下时保存约束,不要每帧重新猜
开始拖拽时,记录鼠标射线在选定平面上的命中,以及物体世界位置与命中的差值。这个差值保证抓住物体边缘时不会瞬间把物体中心吸到鼠标下。平面可以是地面或面向相机且经过初始抓取点的平面,但选择后应保持契约稳定。
若每帧用物体当前姿态重新定义拖拽平面,物体移动又改变下一帧求交条件,容易形成反馈。相机也移动时,要明确平面固定在世界还是随相机更新;两种交互都可以实现,但不能无意中混合。
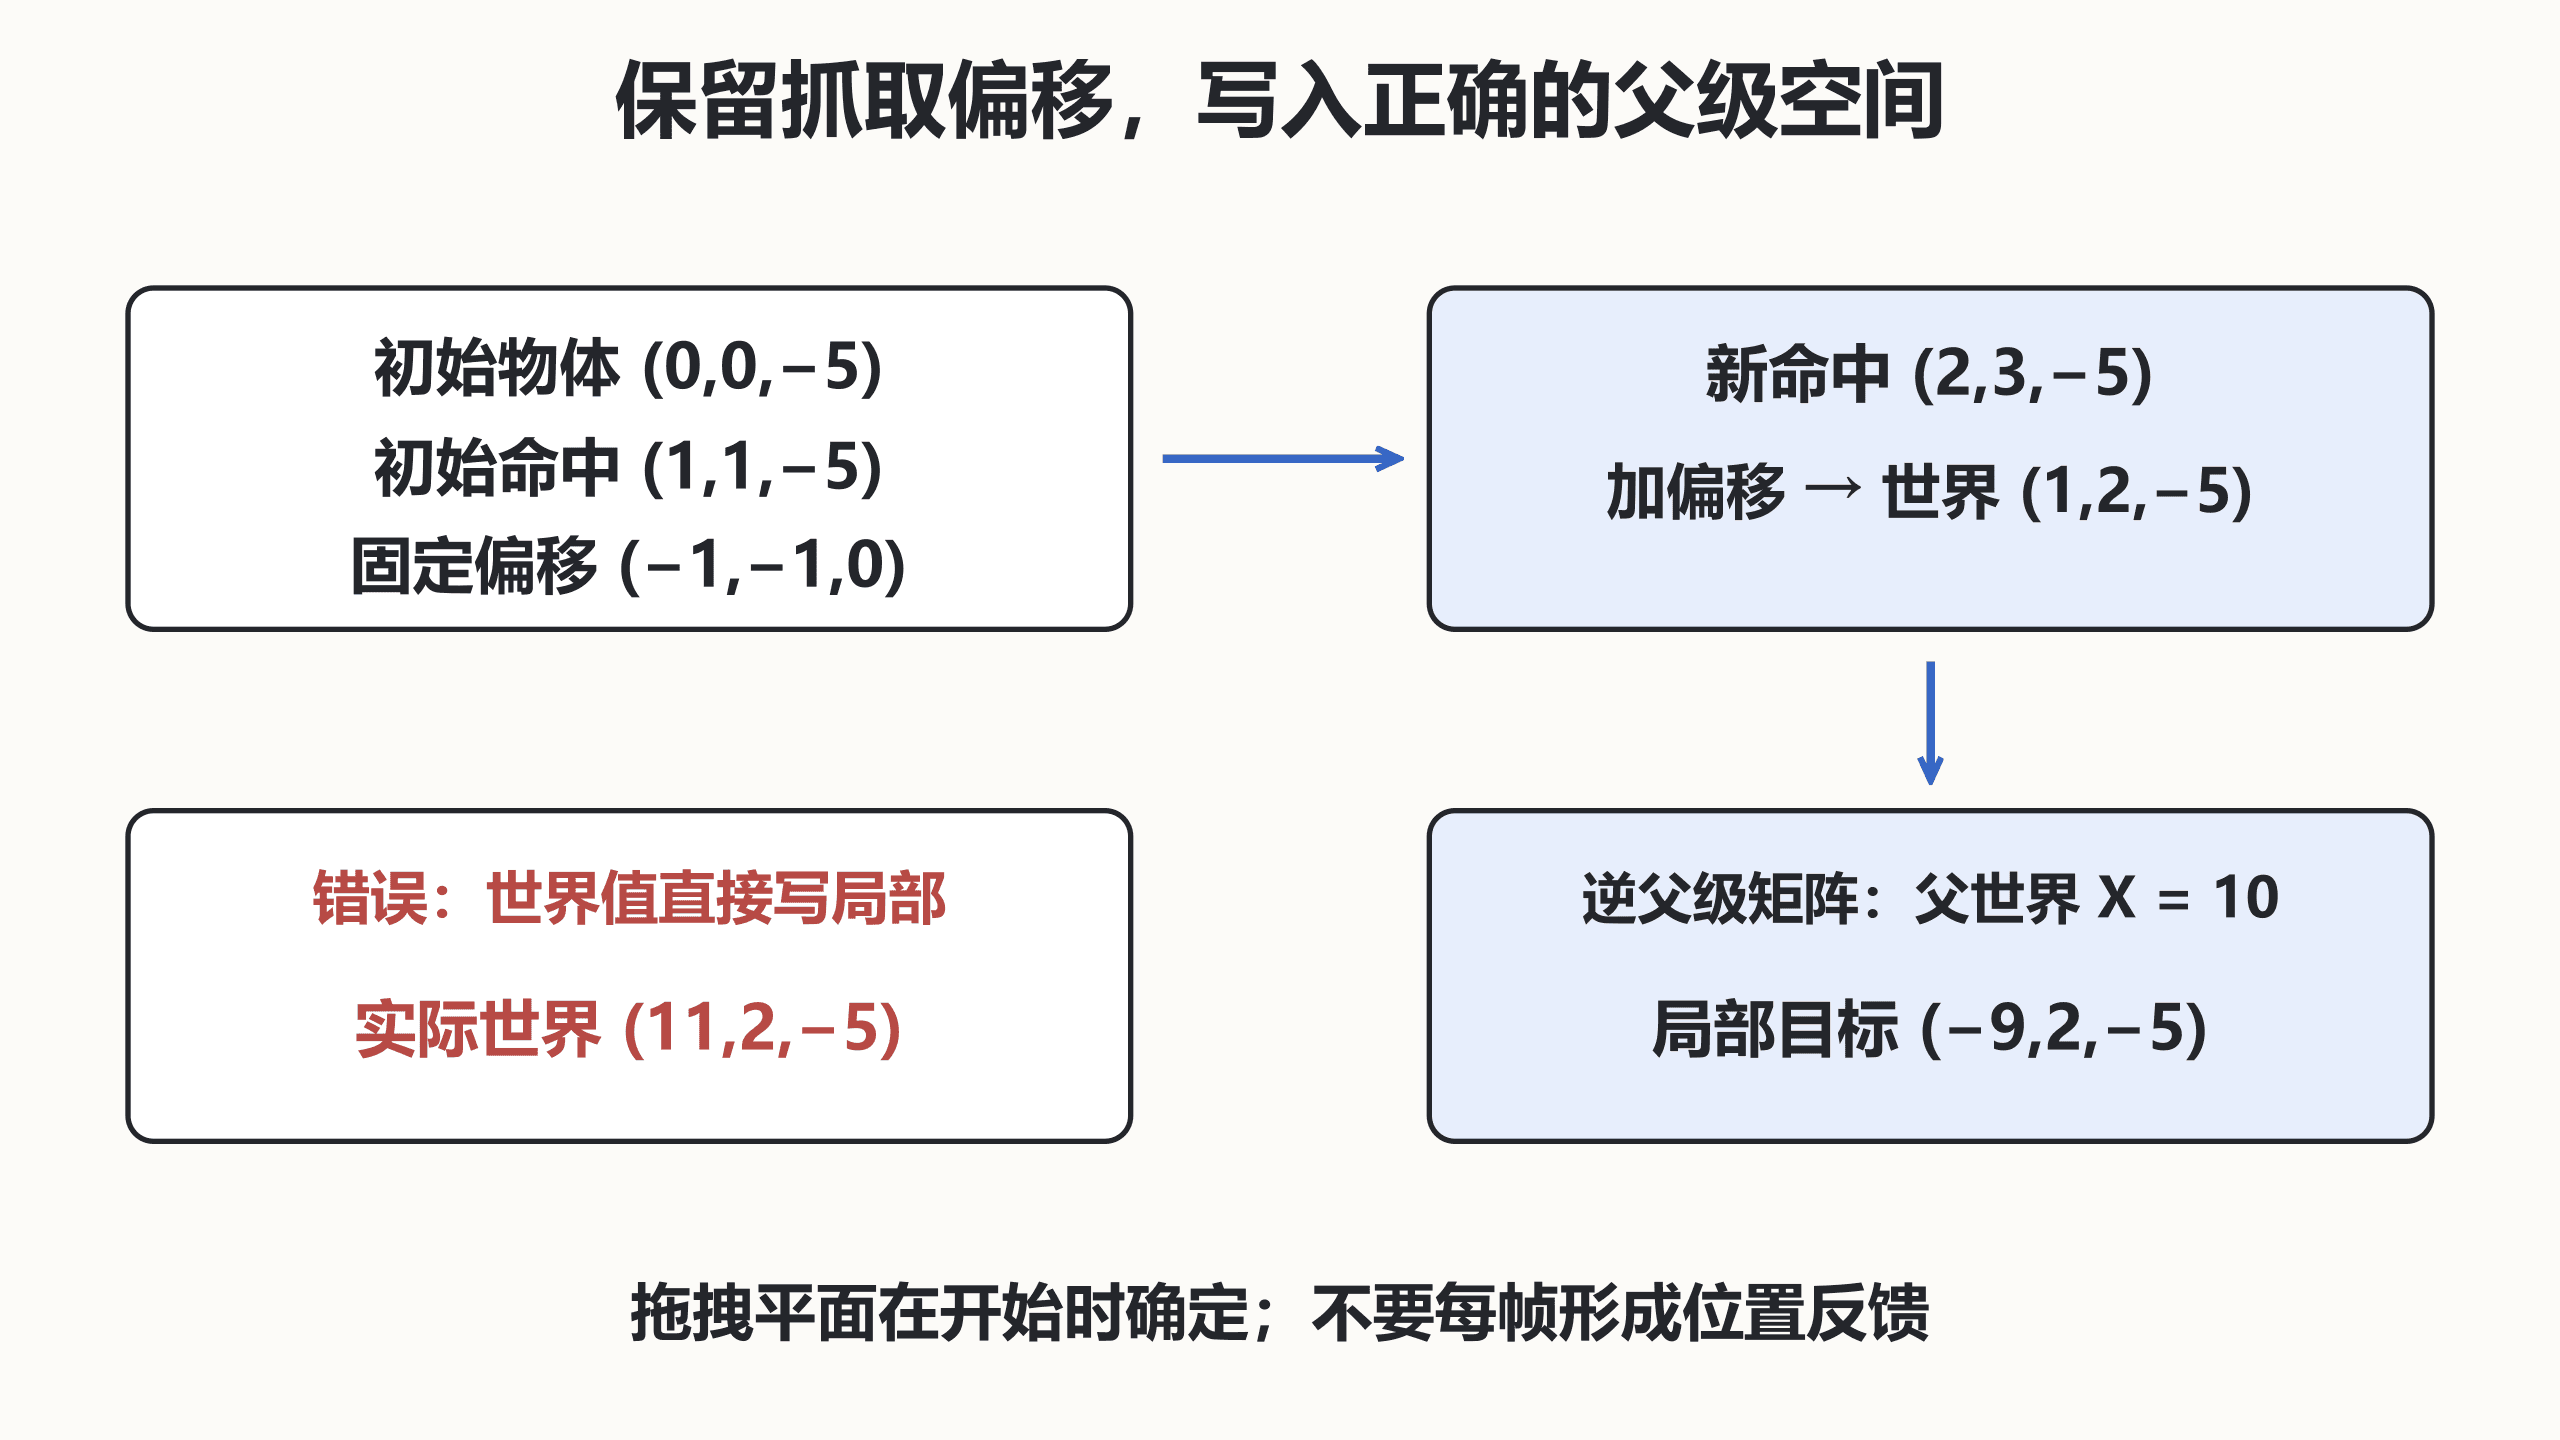
固定平面并保留抓取偏移
示例使用 Python 3.12、NumPy 2.3.5,保存为 demo.py 后执行 python demo.py。相机在原点,拖拽平面固定为世界 Z 负五;输入点用来定义鼠标观察射线,不依赖真实窗口事件。
python
import numpy as np

def pick_on_plane(point):
    direction = np.asarray(point, dtype=float)
    if np.linalg.norm(direction) < 1e-9 or direction[2] >= -1e-9:
        raise ValueError("ray misses drag plane")
    # 固定 z=-5,不能随着物体的新位置重建平面。
    return direction * (-5 / direction[2])

object_start = np.array([0., 0, -5])
grab_start = pick_on_plane([1, 1, -5])
offset = object_start - grab_start
world_target = pick_on_plane([2, 3, -5]) + offset
parent_world = np.eye(4)
parent_world[:3, 3] = [10, 0, 0]
# 写局部位置之前,先撤销父级世界变换。
local_target = np.linalg.inv(parent_world) @ np.append(world_target, 1)
wrong_world = parent_world @ np.append(world_target, 1)
print("world_target", world_target.tolist())
print("local_target", local_target[:3].tolist())
print("wrong_world", wrong_world[:3].tolist())
assert np.allclose((parent_world @ local_target)[:3], world_target)
预期输出:
text
world_target [1.0, 2.0, -5.0]
local_target [-9.0, 2.0, -5.0]
wrong_world [11.0, 2.0, -5.0]
静态正确后再检查时序
先让相机与父节点静止,验证拖拽没有跳到中心,也没有重复加父级位置。随后移动父级,确保每帧使用当前父世界矩阵的逆;若矩阵缓存不失效,物体会逐渐漂移。父级矩阵不可逆时应暂停拖拽并返回失败,不能写入无限值。
动态刚体不宜同时被物理系统与普通位置脚本控制。选择合适的物理移动入口,并把输入目标传递到相应更新阶段。相机、鼠标和物体姿态若来自不同帧,即使空间公式正确也可能抖动;应在同一明确阶段采样,避免两条系统交替覆盖位置。
拖拽开始后还要持续接收移出控件边界的指针事件,并处理释放、失焦与取消。射线平行或错过固定平面时,可保持上一次有效目标,不能回退到原点。平滑应在位置契约与采样顺序都正确后添加,否则只会让错误变慢。
按自己的节奏,确认真正理解。