
游戏客户端架构 / 系统课时
坐标轴方向为什么会影响结果
坐标轴方向为什么会影响结果
同样写成三个数字的“向前一米”,放进不同引擎可能变成向上或向后。本节先建立明确的轴向契约,再把 Unity、Unreal、Godot 的位置转换到同一个数学空间,用数值验证转换没有靠猜。
学习目标
- 写清上方向、前方向、手性与长度单位
- 用基变换解释跨引擎坐标交换
- 验证方向与距离在转换后符合约定
三个分量必须附带坐标约定
一个位置包含参考原点、三条基轴和长度单位。脱离这些信息,数组的第一项并不天然代表“右”。手性描述三条轴的定向关系,不能只根据画面中箭头朝哪边判断;观察视角也会改变投影后的视觉印象。
本课程数学示例统一使用列向量,右手系,X 向右、Y 向上,场景前方取负 Z,长度用米。它是计算契约,不是要求三个引擎修改自身世界坐标。后续引擎适配都在边界完成,避免业务代码到处交换分量。
| 系统 | 上 | 常用前向 | 约定 |
|---|---|---|---|
| Unity | +Y | +Z | 左手系 |
| Unreal | +Z | +X | 左手系,默认距离厘米 |
| Godot 3D | +Y | 相机朝 −Z | 右手系,通常一单位一米 |
这些约定可对照 Unity 坐标说明、Unreal 坐标说明、Godot 3D 说明。模型资产的脸朝向还可能单独定义,不能把相机前向直接当成所有网格的前向。
用转换矩阵代替零散的换轴
从源坐标到目标坐标的矩阵,每一列表示源的一条单位轴在目标空间中的分量。Unity 的示例转换翻转 Z;Unreal 的示例把右、上、前重新排列并换成米。只有前提和表格一致时,下列转换才适用。
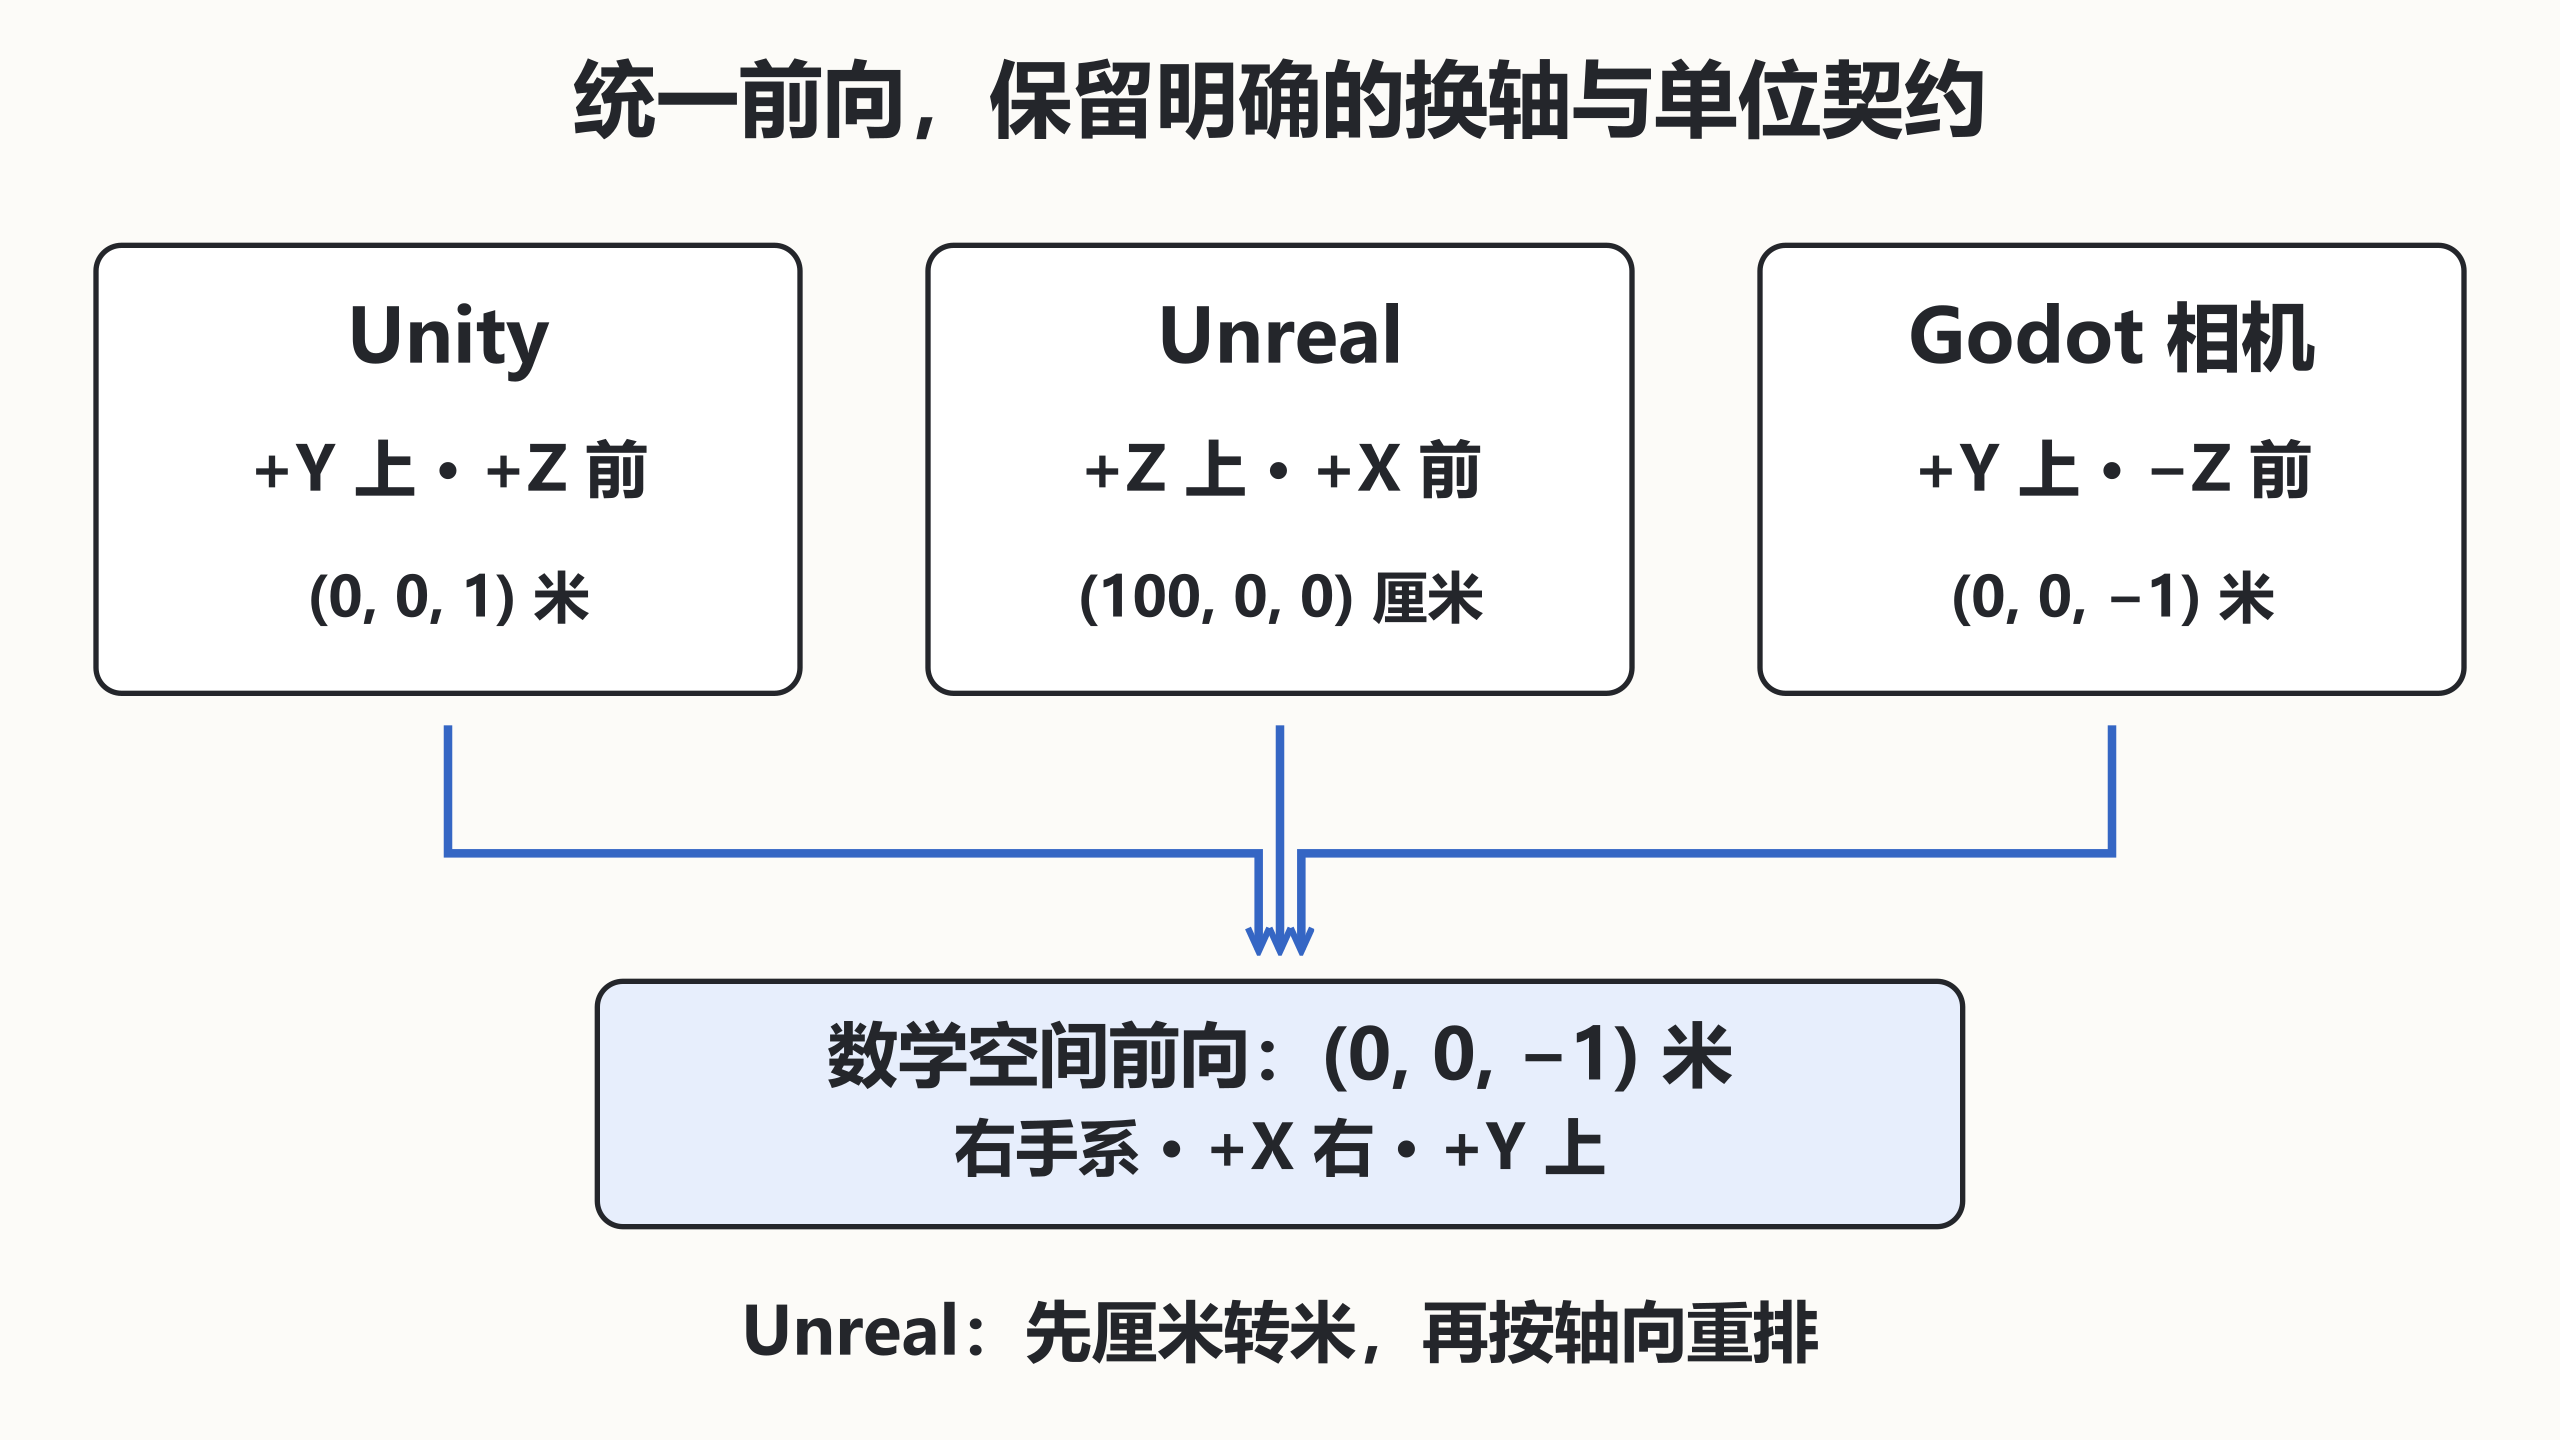
示例使用 Python 3.12 与 NumPy 2.3.5;安装 NumPy 后将代码保存为 demo.py,执行 python demo.py。
python
import numpy as np

# 所有输入均表示来源空间中向前一米的位置。
unity_to_math = np.diag([1.0, 1.0, -1.0])
unreal_to_math = np.array([[0, 1, 0], [0, 0, 1], [-1, 0, 0]])
sources = [
    ("Unity", unity_to_math, np.array([0, 0, 1])),
    ("Unreal", unreal_to_math, np.array([100, 0, 0]) / 100),
    ("Godot", np.eye(3), np.array([0, 0, -1])),
]
for name, basis, point in sources:
    result = basis @ point
    assert np.allclose(result, [0, 0, -1])
    print(name, result.astype(int).tolist())
# 换轴矩阵应保长;厘米转米在矩阵外单独处理。
assert np.allclose(unreal_to_math.T @ unreal_to_math, np.eye(3))
print("length_m", float(np.linalg.norm(result)))
预期输出:
text
Unity [0, 0, -1]
Unreal [0, 0, -1]
Godot [0, 0, -1]
length_m 1.0
位置转换正确还不代表旋转正确
位置可以直接换轴,旋转矩阵则需要两侧换基:目标旋转为 C @ R @ inverse(C)。只给欧拉角交换分量通常会同时破坏旋转顺序与正方向。若转换矩阵行列式为负,它包含反射,叉积与三角形绕序也要按新的定向解释。
上线前至少验证原点、三条基轴和一个非对称位置,例如源坐标的三项均不相同。仅测试零点或等分量向量,错误的换轴也可能碰巧通过。距离单位统一一次即可,重复除以一百会让位置正确方向却缩小到原来的百分之一。
按自己的节奏,确认真正理解。