
游戏客户端架构 / 系统课时
旋转和缩放该怎样表示
旋转和缩放该怎样表示
角色面向右侧并被拉长时,朝向和尺寸是两件事。把缩放混进旋转,会让移动速度、法线和插值都变得难以解释。本节用一组正交基表示旋转,用三个比例表示缩放,并观察组合后的轴为什么可能不再是单位长度。
学习目标
- 从矩阵的列读出变换后的局部轴
- 区分纯旋转与旋转加缩放
- 说明非均匀缩放组合的限制
旋转保持长度和夹角
本节采用右手数学空间、列向量和主动变换。旋转矩阵的每一列是原来一条单位轴旋转后的方向。纯旋转满足转置乘自身为单位矩阵,行列式为正一,因此不会把一个单位球变成椭球,也不会把空间镜像。
缩放矩阵的对角线分别控制局部 X、Y、Z 轴的比例。三个比例相等是均匀缩放;不相等时,不同朝向的向量会产生不同长度变化。缩放比例为零会压扁一个维度,使逆变换失效;负比例则引入镜像,需要进一步考虑定向。
用轴长检查组合结果
设旋转为绕 Z 正向九十度,缩放为 X 两倍、Y 一倍、Z 半倍。R @ S 表示先沿局部轴缩放,再旋转。其列仍互相垂直,但长度分别为二、一、半,不能直接把它当作纯旋转用于四元数转换。
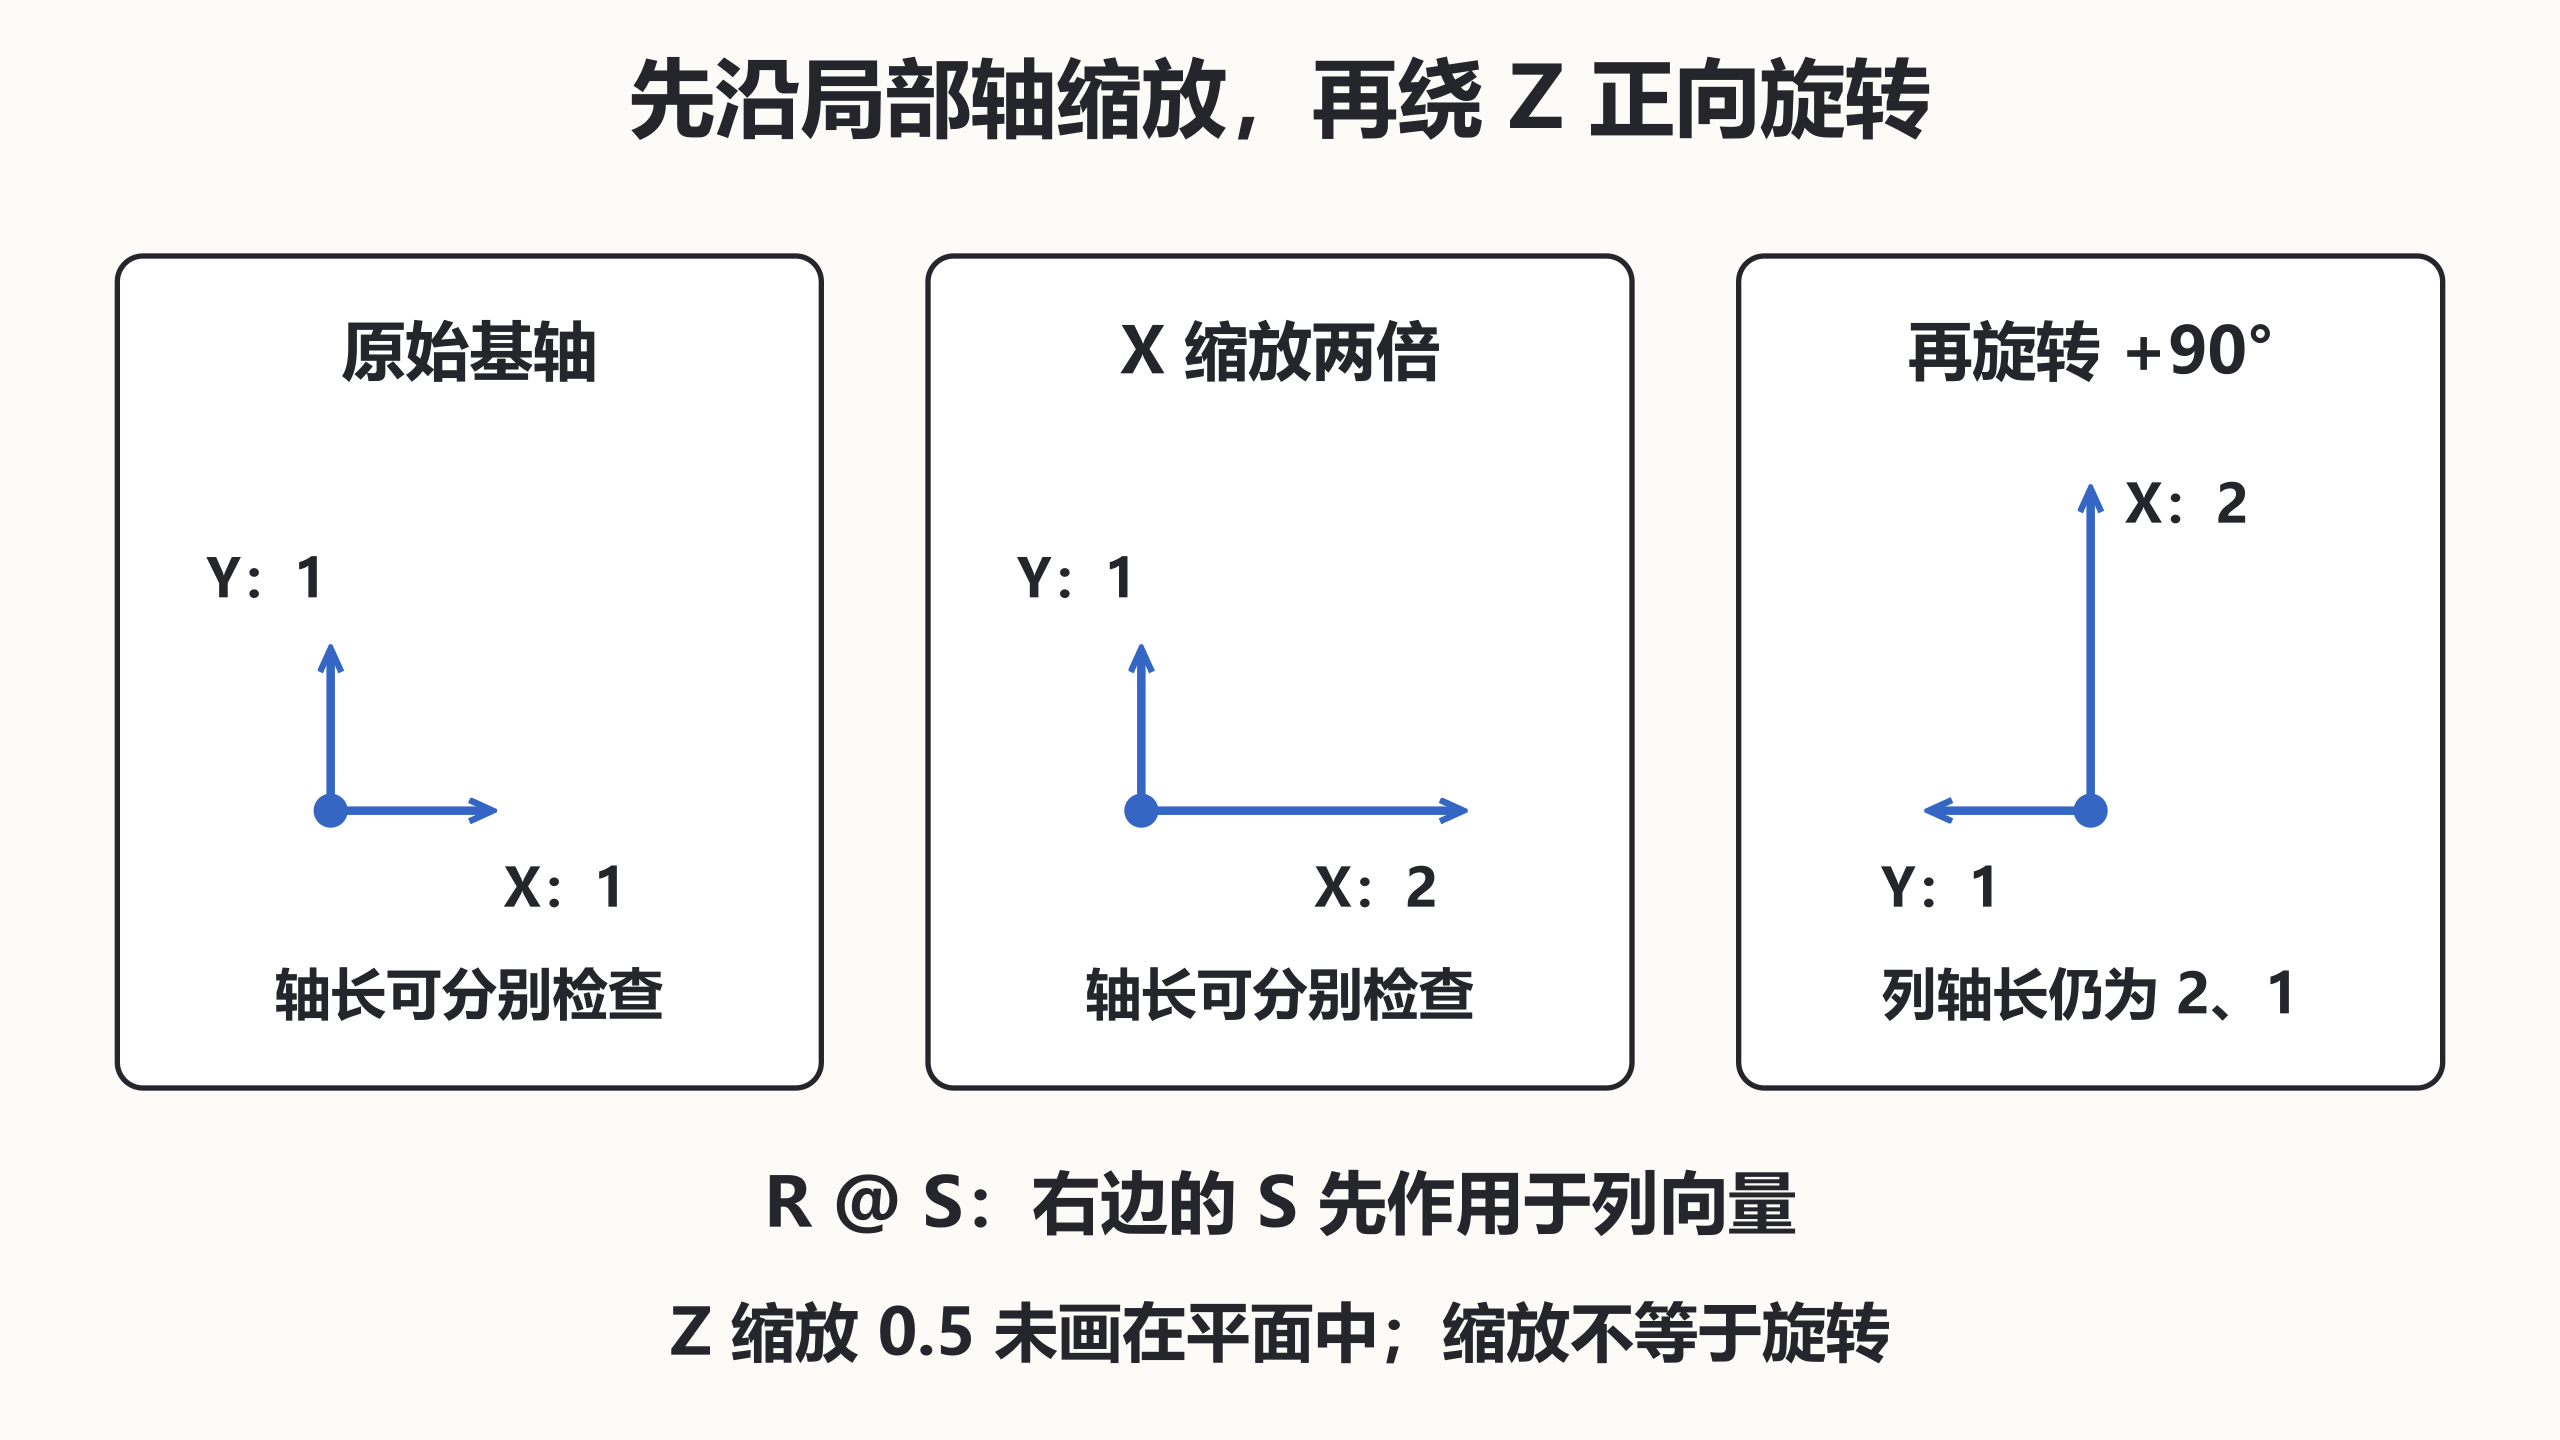
以下代码使用 Python 3.12、NumPy 2.3.5,保存后运行 python demo.py。
import numpy as np

# 正90度绕Z,X轴转向Y轴;矩阵作用于列向量。
rotation = np.array([[0., -1, 0], [1, 0, 0], [0, 0, 1]])
scale = np.diag([2.0, 1.0, 0.5])
linear = rotation @ scale
assert np.allclose(rotation.T @ rotation, np.eye(3))
print("rotated_x", (rotation @ [1, 0, 0]).astype(int).tolist())
print("axis_lengths", np.linalg.norm(linear, axis=0).tolist())
# 逆转置检测能区分旋转矩阵与包含缩放的矩阵。
print("pure_rotation", bool(np.allclose(linear.T @ linear, np.eye(3))))
print("determinant", round(float(np.linalg.det(linear)), 3))
预期输出:
rotated_x [0, 1, 0]
axis_lengths [2.0, 1.0, 0.5]
pure_rotation False
determinant 1.0
行列式为一并不足以证明是旋转
示例中的缩放乘积恰好为一,因此组合矩阵的行列式也为一,但它仍改变长度。判断纯旋转要同时检查正交性与定向,不能只检查一个标量。浮点计算使用容差,直接比较小数完全相等容易产生误判。
单个节点的平移、旋转、缩放通常可以用 TRS 保存;多个带非均匀缩放的层级相乘,特别是父子旋转轴不一致时,可能出现剪切。此时完整矩阵仍能描述结果,却未必能无损拆成一个旋转和三个比例。需要稳定朝向时,应让负责运动的节点保持单位缩放,把外观尺寸放到独立的模型子节点。
欧拉角适合人工编辑但依赖旋转顺序,四元数适合组合和插值;二者都只描述旋转,不能代替缩放。遇到“读取旋转后再写回,模型变形了”,应先检查是否把包含剪切的世界矩阵强行拆成了简单 TRS。