
游戏客户端架构 / 系统课时
四元数解决了什么问题
四元数解决了什么问题
自由相机需要连续组合旋转,仅保存三项欧拉角容易碰到顺序与奇异姿态问题。单位四元数提供紧凑的旋转表示和稳定的组合基础。本节从轴角构造四元数,并证明符号相反的两个四元数代表同一旋转。
学习目标
- 从单位轴和角度构造旋转四元数
- 理解单位长度与双重表示
- 说明四元数没有解决的输入退化
四个分量带有约束
本节用 (w,x,y,z) 顺序保存四元数,采用右手主动旋转。绕单位轴旋转角度时,标量部分为半角余弦,向量部分为轴乘半角正弦。库的分量顺序可能是 (x,y,z,w),适配前应查文档,不能仅凭四个数字猜顺序。
单位四元数的长度必须为一。归一化能修正累计乘法带来的小误差,但零长度或包含非数值的输入没有合法旋转含义,应拒绝。四元数也不能表示镜像和非均匀缩放,把这类矩阵直接塞进旋转接口会丢失信息。
相反符号代表同一姿态
四元数 q 与负 q 旋转出的向量完全相同,因此比较姿态不能直接逐分量比较。插值时若忽略这种双重表示,相邻姿态可能被误判为相距很远。这里先验证旋转等价,再讨论保存和更新规则。
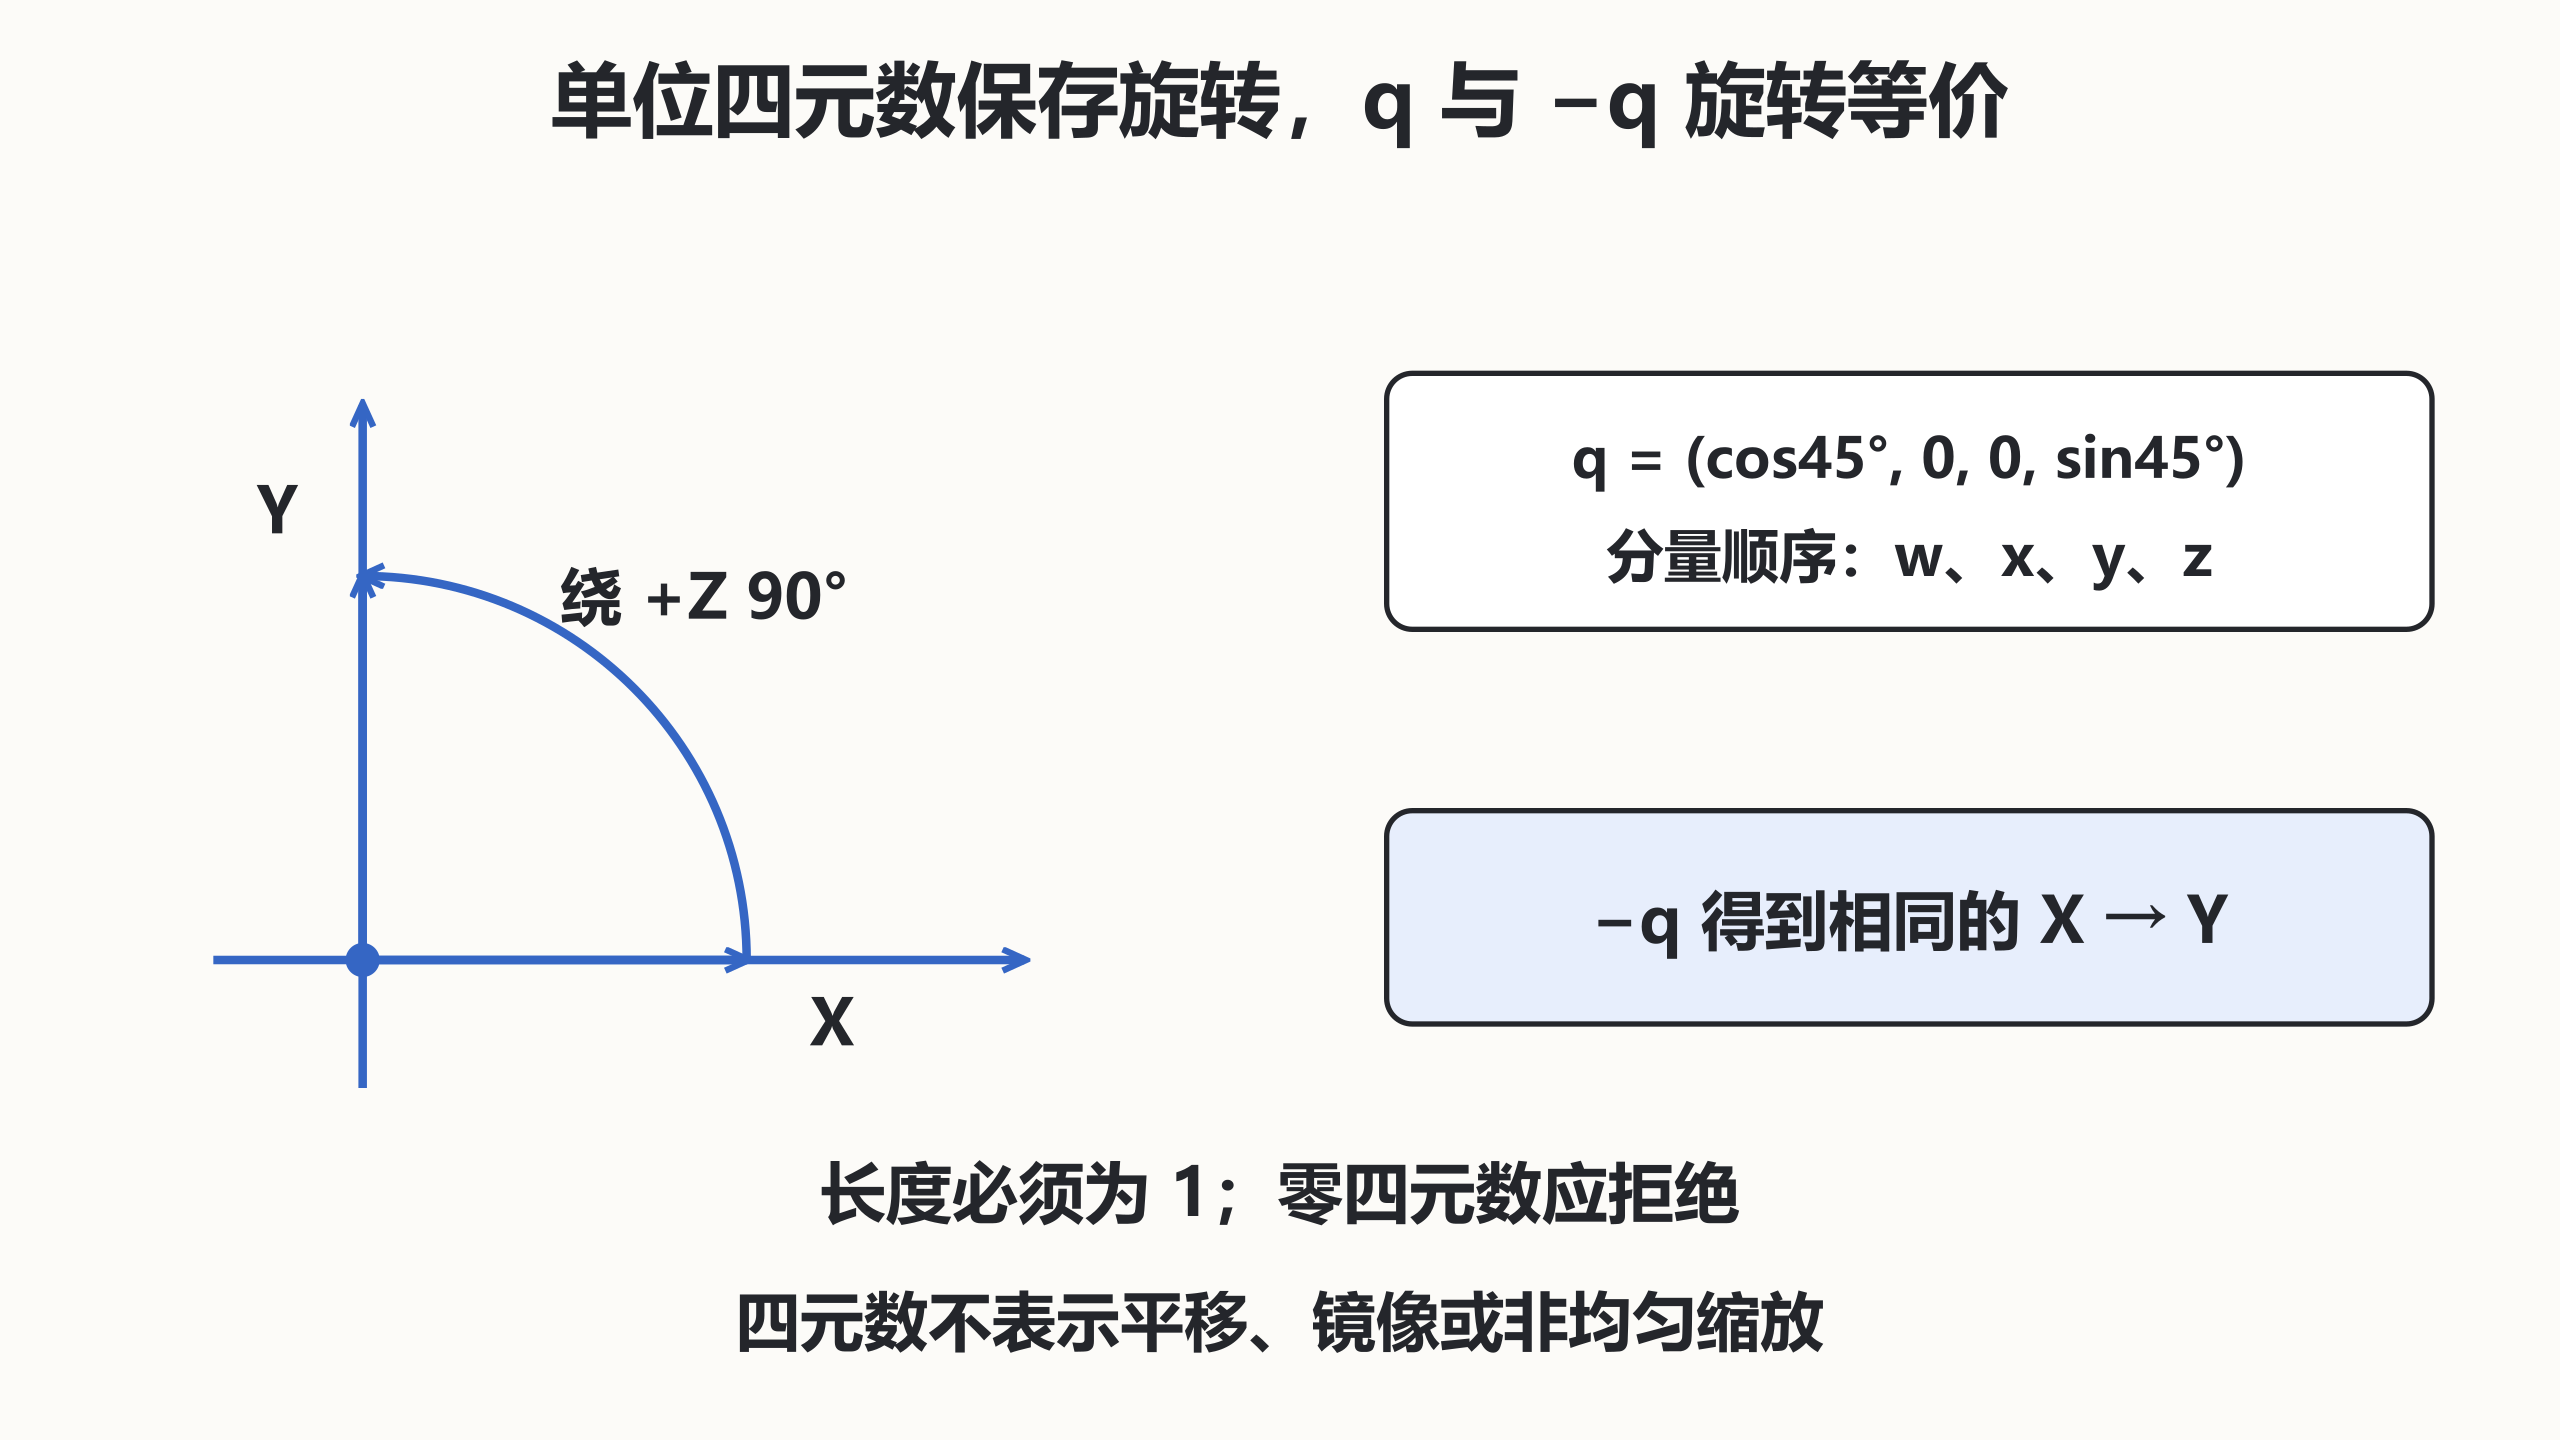
使用 Python 3.12、NumPy 2.3.5,保存并执行 python demo.py。旋转公式利用叉积展开,未依赖未定义的引擎辅助函数。
python
import numpy as np

def rotate(q, vector):
    norm = np.linalg.norm(q)
    if not np.isfinite(norm) or norm < 1e-9:
        raise ValueError("invalid quaternion")
    w, x, y, z = q / norm
    axis_part = np.array([x, y, z])
    # 单位四元数旋转公式,q 与 -q 的二次作用相同。
    cross = np.cross(axis_part, vector)
    return vector + 2 * w * cross + 2 * np.cross(axis_part, cross)

half_angle = np.radians(90) / 2
q = np.array([np.cos(half_angle), 0, 0, np.sin(half_angle)])
vector = np.array([1., 0, 0])
result = rotate(q, vector)
print("rotated", np.rint(result).astype(int).tolist())
print("same_sign_pair", bool(np.allclose(result, rotate(-q, vector))))
# 纯旋转应该保留长度。
print("length", round(float(np.linalg.norm(result)), 6))
预期输出:
text
rotated [0, 1, 0]
same_sign_pair True
length 1.0
组合仍然有顺序
连续旋转通常通过四元数乘法组合,乘法同样不满足交换律。需要区分在世界轴上追加旋转与在对象局部轴上追加旋转;各库运算约定应与矩阵测试对应。不能因为换成四元数,就省略空间与执行顺序的定义。
四元数避免了欧拉角参数化中的万向节锁,但无法决定零方向应该朝哪里,也无法为前向与上向平行的输入自动选择唯一姿态。构造朝向前仍需检查长度、夹角与备用上向。
工程中保存完整旋转状态,使用库提供的归一化和插值接口。只有确实需要人工编辑或受限角度控制时才转成欧拉角。判断两姿态接近,可以使用单位四元数点积绝对值对应的角差,避免把 q 与负 q 当成两个不同目标。
按自己的节奏,确认真正理解。