
游戏客户端架构 / 系统课时
点击地面怎样得到世界位置
点击地面怎样得到世界位置
屏幕点击转换成射线后,还要与地面求交才能获得移动目标。本节使用任意平面公式计算世界命中,处理平行、背向与距离限制,避免鼠标靠近地平线时生成极远目标或错误的原点位置。
学习目标
- 根据射线和平面计算交点参数
- 将无交点作为正常结果处理
- 验证交点同时位于射线与平面上
地面可以用一点和一个法线定义
平面由平面上的点 p0 与法线 n 定义,满足 n 与“点减 p0”的点积为零。射线写成起点 o 加方向 d 乘参数 t,代入平面约束,得到 t 等于 dot(n, p0 - o) / dot(n, d)。方向为单位长度时,t 才是世界长度。
分母接近零表示射线与平面接近平行。即便能算出一个巨大数字,也不适合直接作为移动目标。t 为负说明交点在射线起点后方;超过最大交互距离同样应拒绝。无命中是可预期状态,不应让角色突然跑到零点。
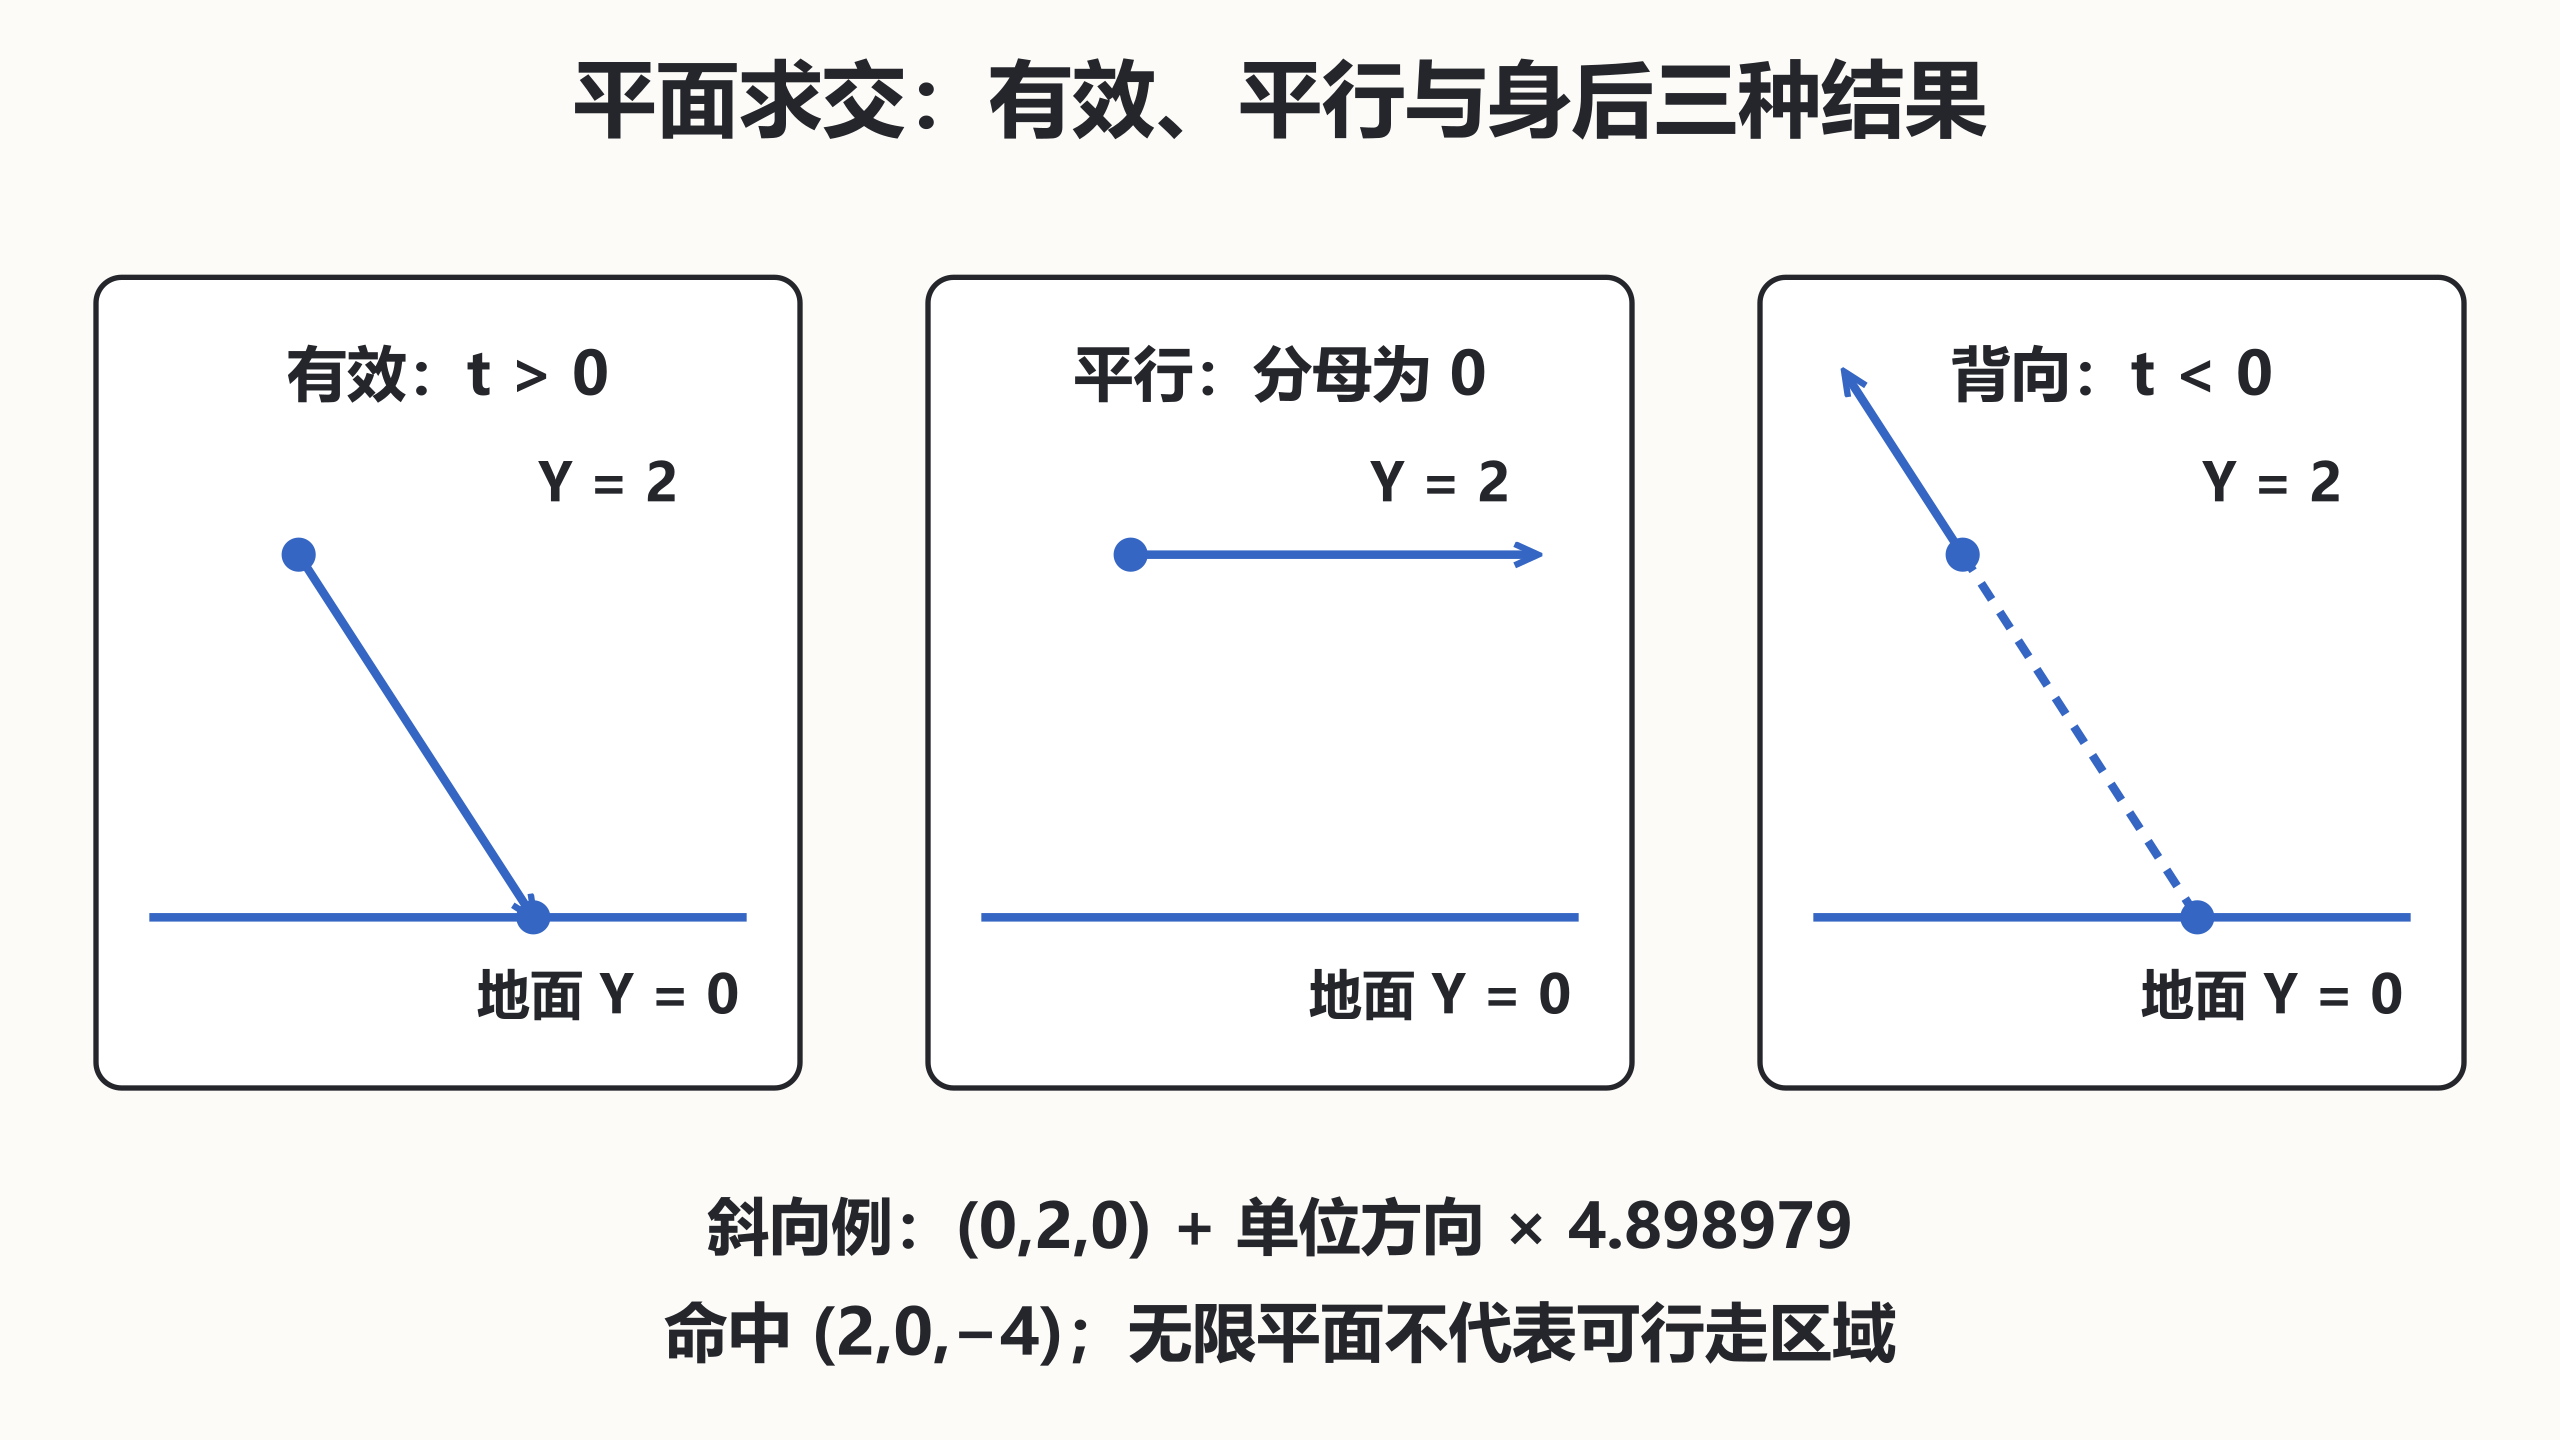
将拒绝条件写进求交接口
Python 3.12 与 NumPy 2.3.5 可运行下例,保存为 demo.py 执行 python demo.py。点和方向都使用世界空间米,平面 Y 为零。
python
import numpy as np

def intersect(origin, direction, plane_point, normal, max_distance=100.):
    o, d, p, n = [np.asarray(v, dtype=float) for v in (origin, direction, plane_point, normal)]
    lengths = [np.linalg.norm(d), np.linalg.norm(n)]
    if not all(np.all(np.isfinite(v)) for v in (o, d, p, n)) or min(lengths) < 1e-9:
        raise ValueError("invalid geometry")
    if not np.isfinite(max_distance) or max_distance < 0:
        raise ValueError("invalid range")
    d, n = d / lengths[0], n / lengths[1]
    denominator = float(n @ d)
    if abs(denominator) < 1e-8:  # 平行或近乎平行不生成远处目标。
        return None
    distance = float(n @ (p - o) / denominator)
    if distance < 0 or distance > max_distance:
        return None
    return o + distance * d, distance

hit, distance = intersect([0, 2, 0], [1, -1, -2], [0, 0, 0], [0, 1, 0])
print("hit", np.round(hit, 6).tolist())
print("distance", round(distance, 6))
print("parallel", intersect([0, 2, 0], [1, 0, 0], [0, 0, 0], [0, 1, 0]))
print("behind", intersect([0, 2, 0], [0, 1, 0], [0, 0, 0], [0, 1, 0]))
assert np.isclose(hit[1], 0)
预期输出:
text
hit [2.0, 0.0, -4.0]
distance 4.898979
parallel None
behind None
无限平面不等于可行走区域
此算法与一个无限平面相交,不能证明目标在真实地形、导航区域或障碍物之外。平地编辑器可以采用固定平面;起伏地形应使用物理查询或导航采样,并检查命中的碰撞层和对象类型。点击桥面时,简单 Y 零平面可能选到桥下。
若平面本身有父级变换,要先把平面点和法线转换到世界,或把射线整体变到平面局部求交。非均匀缩放下法线使用逆转置,不能与点用同一种转换。整个求交过程必须选定一个统一空间。
验收包含垂直向下、斜向命中、平行、背向、起点位于平面、超过最大距离以及零方向拒绝。还要检查输出点到平面的残差接近零,并用起点加单位方向乘距离重建命中。两条独立约束都通过,才能排除仅 Y 值碰巧正确的错误结果。
按自己的节奏,确认真正理解。