
游戏客户端架构 / 系统课时
完成角色瞄准与点击定位
完成角色瞄准与点击定位
本节把屏幕射线之后的世界定位、角色朝向、挂点与攻击段接成一个最小实战。目标是每一步都有明确空间,最后能用数值证明角色前方、枪口和点击目标共线,而不是靠画面大致对齐。
学习目标
- 将世界射线命中转成角色瞄准目标
- 用正交基构造角色的水平姿态
- 验证挂点世界位置与攻击段长度
固定最小需求与约定
采用右手世界、Y 向上、米为单位、列向量,角色局部前方为负 Z。地面是世界 Y 零平面,角色根在原点。本例输入是一条已经由鼠标反投影得到的世界射线;窗口输入和引擎物理移动由适配层负责,不在数学核心里假装调用。
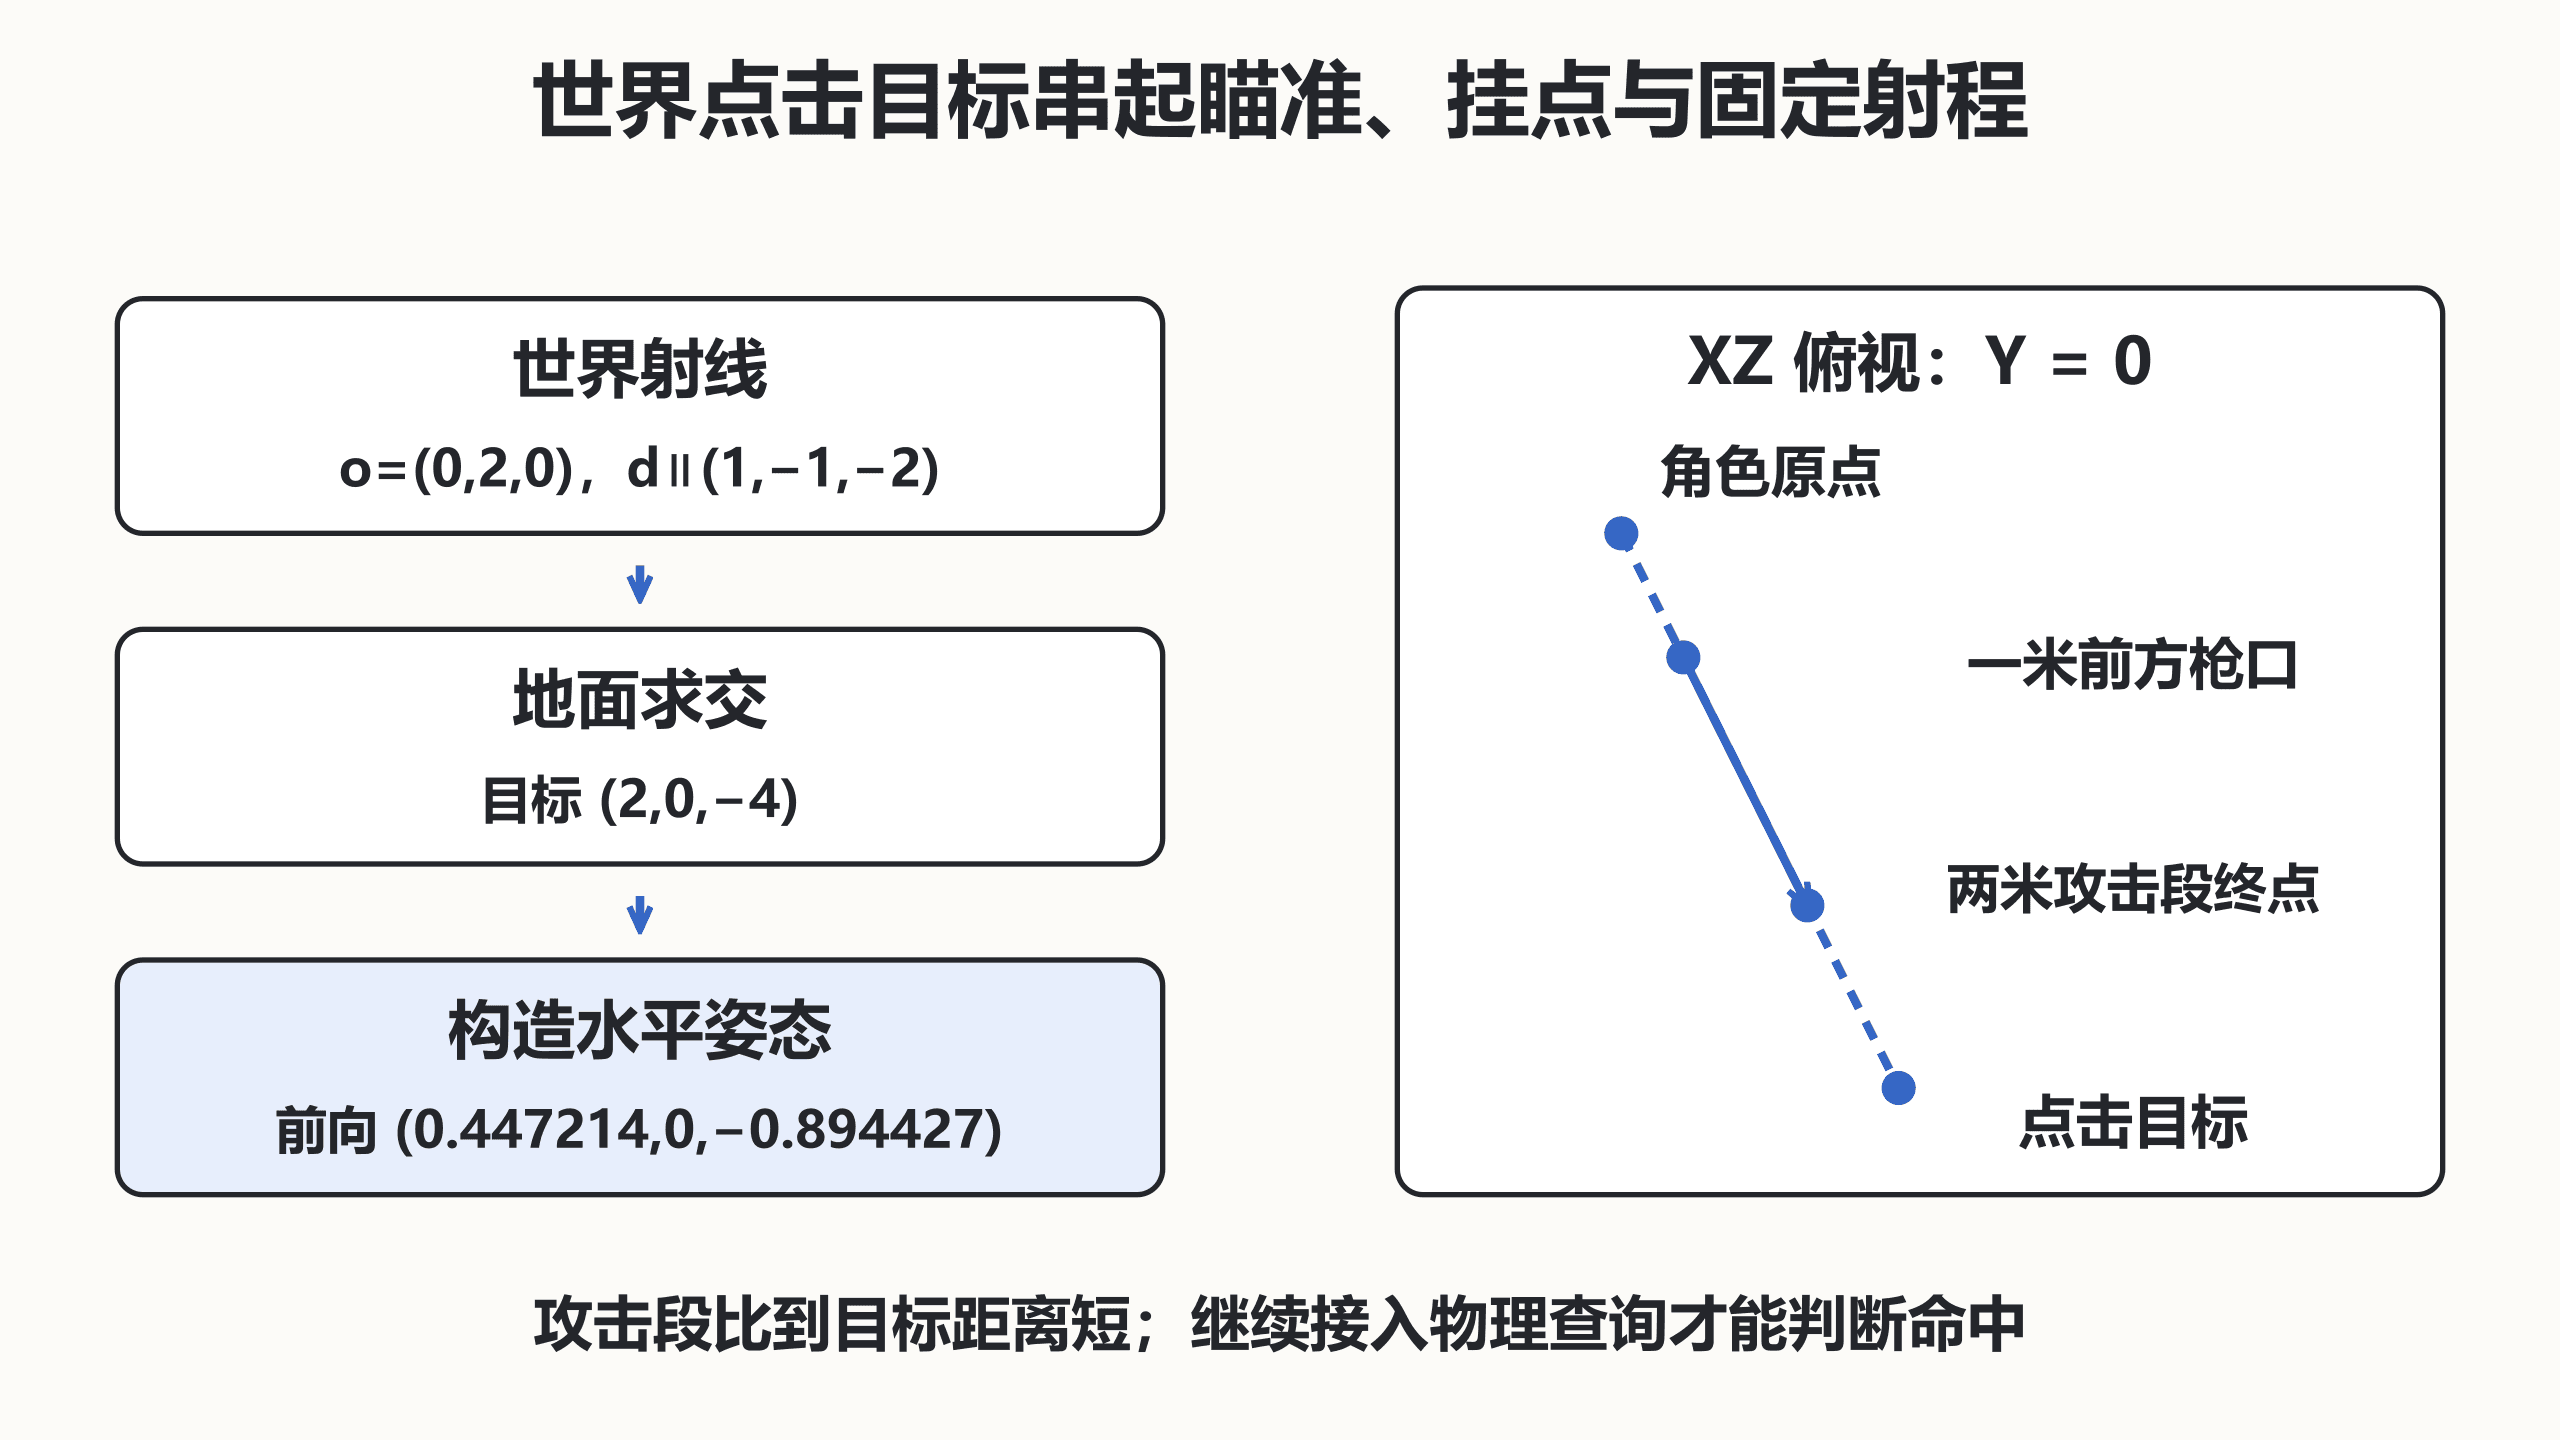
点击命中后,目标减角色位置得到瞄准位移,将 Y 清零形成水平前向并归一化。用前向与上向叉积得到右向,再用右向与前向得到上向;矩阵列依次为右、上、后。后向是前向的相反数,因为角色约定前方为负 Z。
实现命中、瞄准与挂点转换
使用 Python 3.12、NumPy 2.3.5 保存为 demo.py,执行 python demo.py。这是完整可运行的数学核心,未依赖未展示的其他课时文件。
import numpy as np

def unit(value):
    length = np.linalg.norm(value)
    if not np.isfinite(length) or length < 1e-9:
        raise ValueError("invalid direction")
    return value / length

def ground_hit(origin, direction):
    d = unit(np.asarray(direction, dtype=float))
    o = np.asarray(origin, dtype=float)
    if not np.all(np.isfinite(o)) or abs(d[1]) < 1e-8:
        return None
    t = -o[1] / d[1]
    return None if t < 0 or t > 100 else o + t * d

def clean(value):
    # 避免显示接近零的浮点残差,断言仍使用原始值。
    return np.round(np.where(np.abs(value) < 1e-8, 0., value), 6).tolist()

target = ground_hit([0, 2, 0], [1, -1, -2])
if target is None:
    raise ValueError("no target")
character = np.array([0., 0, 0])
flat_delta = target - character
flat_delta[1] = 0
forward = unit(flat_delta)
right = unit(np.cross(forward, [0, 1, 0]))
up = unit(np.cross(right, forward))
rotation = np.column_stack([right, up, -forward])
world = np.eye(4)
world[:3, :3], world[:3, 3] = rotation, character
# 枪口是一米前方的局部点,不是世界方向。
muzzle = (world @ [0, 0, -1, 1])[:3]
attack_end = muzzle + forward * 2
local_target = (np.linalg.inv(world) @ np.append(target, 1))[:3]
print("target", clean(target))
print("forward", clean(forward))
print("muzzle", clean(muzzle))
print("attack_end", clean(attack_end))
print("target_local", clean(local_target))
assert np.allclose(rotation.T @ rotation, np.eye(3))
assert np.isclose(np.linalg.det(rotation), 1)
assert np.isclose(np.linalg.norm(attack_end - muzzle), 2)
assert np.allclose(unit(target - muzzle), forward)
预期输出:
target [2.0, 0.0, -4.0]
forward [0.447214, 0.0, -0.894427]
muzzle [0.447214, 0.0, -0.894427]
attack_end [1.341641, 0.0, -2.683282]
target_local [0.0, 0.0, -4.472136]
接入引擎时保留四个边界
鼠标边界把窗口位置转成该相机的视口坐标;相机边界给出世界射线;查询边界返回有效世界目标;姿态边界把数学旋转与位置写入引擎。三大引擎的前轴与单位不同,应在这四处适配,核心算法继续使用统一契约。
示例枪口位于地面且与角色前轴共线,便于独立核算。真实武器有高度和侧向偏移时,角色可以只做水平转向,但枪口瞄准方向应重新取目标减枪口并归一化,或者加入明确的俯仰控制。不能继续假定角色前向一定穿过目标。
固定两米攻击段没有到达本例目标,因此它只验证起点、方向和射程,不能宣称实际命中。接物理查询后,使用完全相同的枪口、方向和距离,并检查碰撞层与遮挡。移动目标所需的寻路与碰撞移动也应由运动系统处理。
验收先检查当前夹具,再将目标放到角色左右、身后和当前位置。重合时应保留朝向或取消动作;射线无命中时不更新目标。最后移动父节点、开启动画和相机跟随,确保输入与挂点来自同一更新阶段,再加入平滑与视觉效果。