
图形渲染与 Shader / 系统课时
深度测试解决了什么问题
深度测试解决了什么问题
同一个屏幕像素可能被多个三角形覆盖,真正应该显示的是离相机更近且通过可见性规则的片元。深度测试用一份与屏幕位置对应的深度记录完成比较,让 GPU 不必依赖绘制顺序手工判断大多数不透明物体的前后遮挡。
学习目标
- 理解深度缓冲保存什么,以及它如何决定片元是否可见
- 区分深度比较与深度写入两个独立动作
- 能用一个最小示例解释前后片元竞争同一像素时的结果
遮挡问题的本质
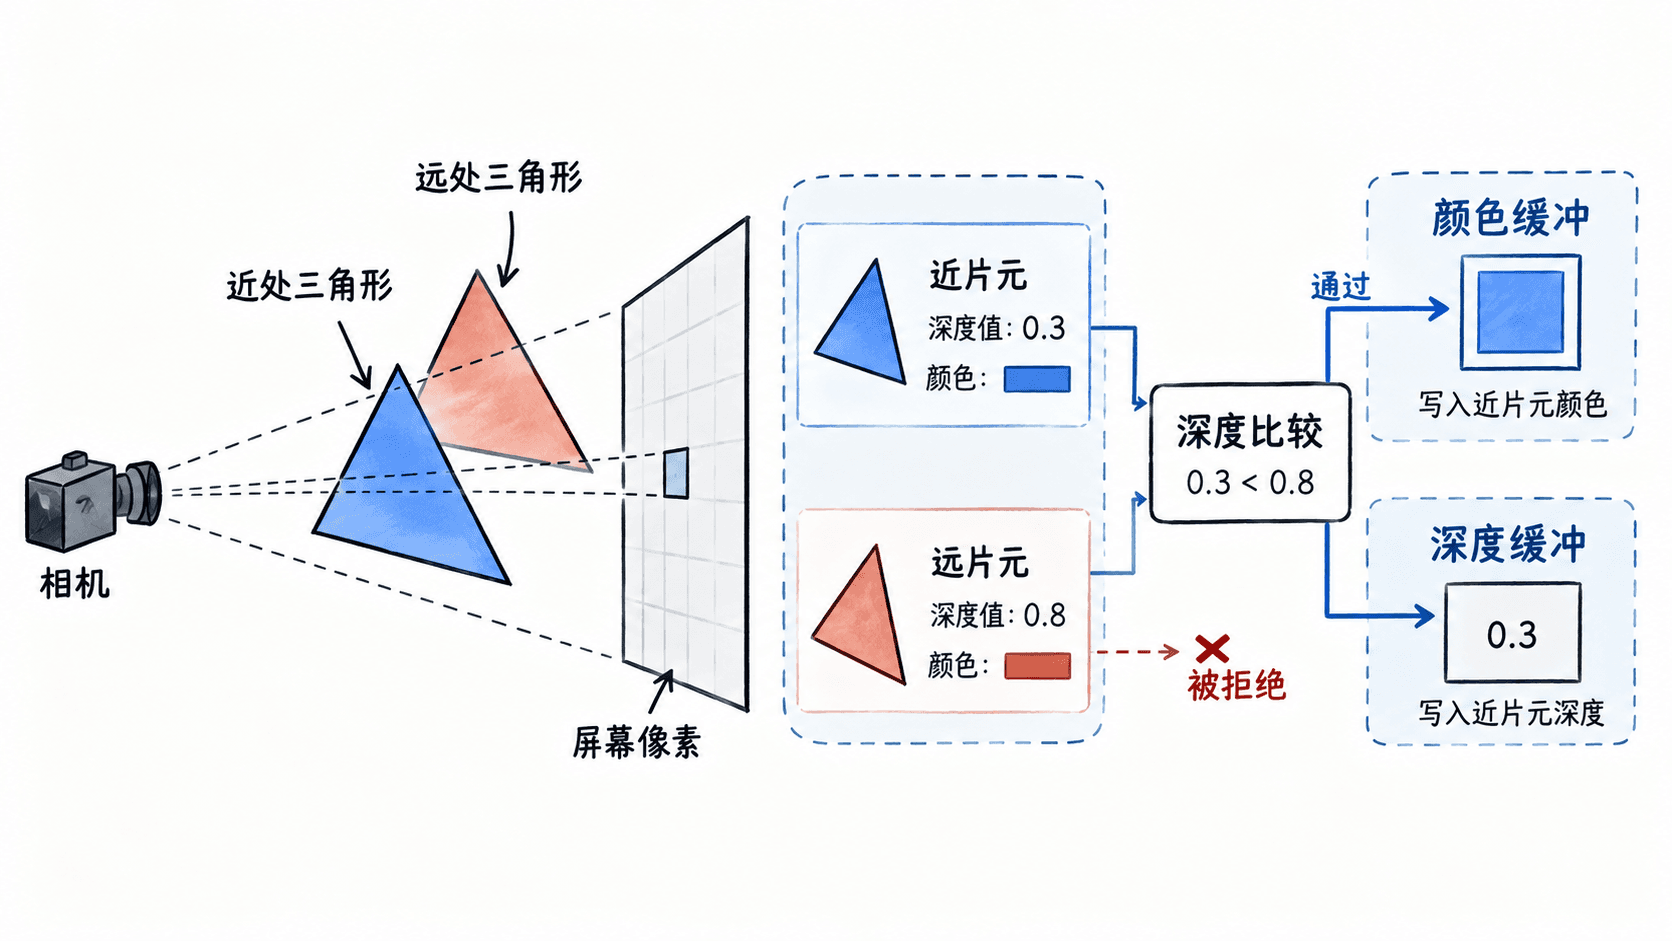
光栅化后,一个三角形会产生许多候选片元。不同三角形可能在同一个屏幕坐标产生片元,例如远处墙面和近处角色同时覆盖像素 (x, y)。如果只是按提交顺序覆盖颜色,后绘制的物体就会盖住先绘制的物体,即使它实际上更远。
深度测试为这个像素额外维护一个深度值。新的片元到达时,不先假设它可见,而是把它的深度与当前深度缓冲中的值比较。比较通过,片元才有资格更新最终颜色;比较失败,它不会成为该像素的可见表面。
深度缓冲怎么工作
深度缓冲通常为每个像素位置保存一个用于比较的深度值。帧开始时,它会被清除到代表最远端的值;随后片元不断参与比较。常见规则是“新深度小于已保存深度则通过”,不过具体方向取决于图形 API 的深度范围、投影方式以及是否采用反向深度等方案。
深度测试包含两个容易混淆的动作:深度比较决定当前片元是否通过,深度写入决定通过后的深度是否覆盖缓冲中的旧值。测试开启并不意味着必须写深度,例如某些透明物体会保留深度测试而关闭深度写入。
用一次比较模拟深度测试
下面的 Python 程序只模拟一个像素。它依次处理远、中、近位置的候选片元,并采用较小深度通过的规则。程序不是 GPU 实现,但完整保留了“读取旧深度 → 比较 → 通过后写颜色和深度”的核心行为。
def depth_test(incoming_depth: float, stored_depth: float) -> bool:
    # 模拟常见的 LESS 比较:更靠近观察者的片元通过。
    return incoming_depth < stored_depth


def main() -> None:
    depth_buffer = 1.0
    color_buffer = "background"
    fragments = [
        ("far", 0.7, "blue"),
        ("near", 0.3, "red"),
        ("middle", 0.5, "green"),
    ]

    for name, depth, color in fragments:
        passed = depth_test(depth, depth_buffer)
        if passed:
            # 通过测试后同时更新该像素的颜色和最近深度。
            depth_buffer = depth
            color_buffer = color
        state = "pass" if passed else "fail"
        print(f"{name}: {state}, depth={depth_buffer:.1f}, color={color_buffer}")


if __name__ == "__main__":
    main()
预期输出
far: pass, depth=0.7, color=blue
near: pass, depth=0.3, color=red
middle: fail, depth=0.3, color=red
第三个片元虽然最后到达,但它的深度 0.5 比缓冲中已经保存的 0.3 更远,因此不能覆盖红色近片元。这正是深度测试解决遮挡关系的关键:最终结果由深度比较决定,而不是简单由提交先后决定。
深度写入的边界
不透明几何通常既做深度测试,也在测试通过后写入深度,这样后续更远的表面会被挡住。若关闭测试,几何就可能按绘制顺序互相覆盖;若保留测试却关闭写入,当前物体能够被已有物体遮挡,却不会阻止后续片元通过同一位置。
因此排查遮挡错误时,应分别检查深度缓冲是否正确清除、比较函数是否符合当前深度约定,以及深度写入是否按材质类型启用。把“比较”和“写入”拆开理解,才能进一步看懂 Early-Z、透明渲染和深度预处理等优化。