
图形渲染与 Shader / 系统课时
为什么看见的像素不等于三角形
为什么看见的像素不等于三角形
屏幕最终只有像素,但场景最初提交的是三角形。两者之间还要经过裁剪、剔除、投影、光栅化和可见性测试,因此三角形数量既不能直接换算成像素数量,也不能单独代表一帧的渲染成本。
学习目标
- 解释三角形如何经过光栅化产生片元并影响屏幕像素
- 区分几何数量、屏幕覆盖率和最终可见像素
- 用过度绘制等现象判断像素阶段为何可能比几何阶段更昂贵
三角形先变成屏幕覆盖区域
顶点经过变换后,三角形会被投影到屏幕空间。完全位于视锥体之外的几何可以被裁掉,面向规则不符合要求的三角形还可能被背面剔除。真正进入光栅化阶段的三角形,才会根据它在屏幕上的覆盖范围产生候选片元。
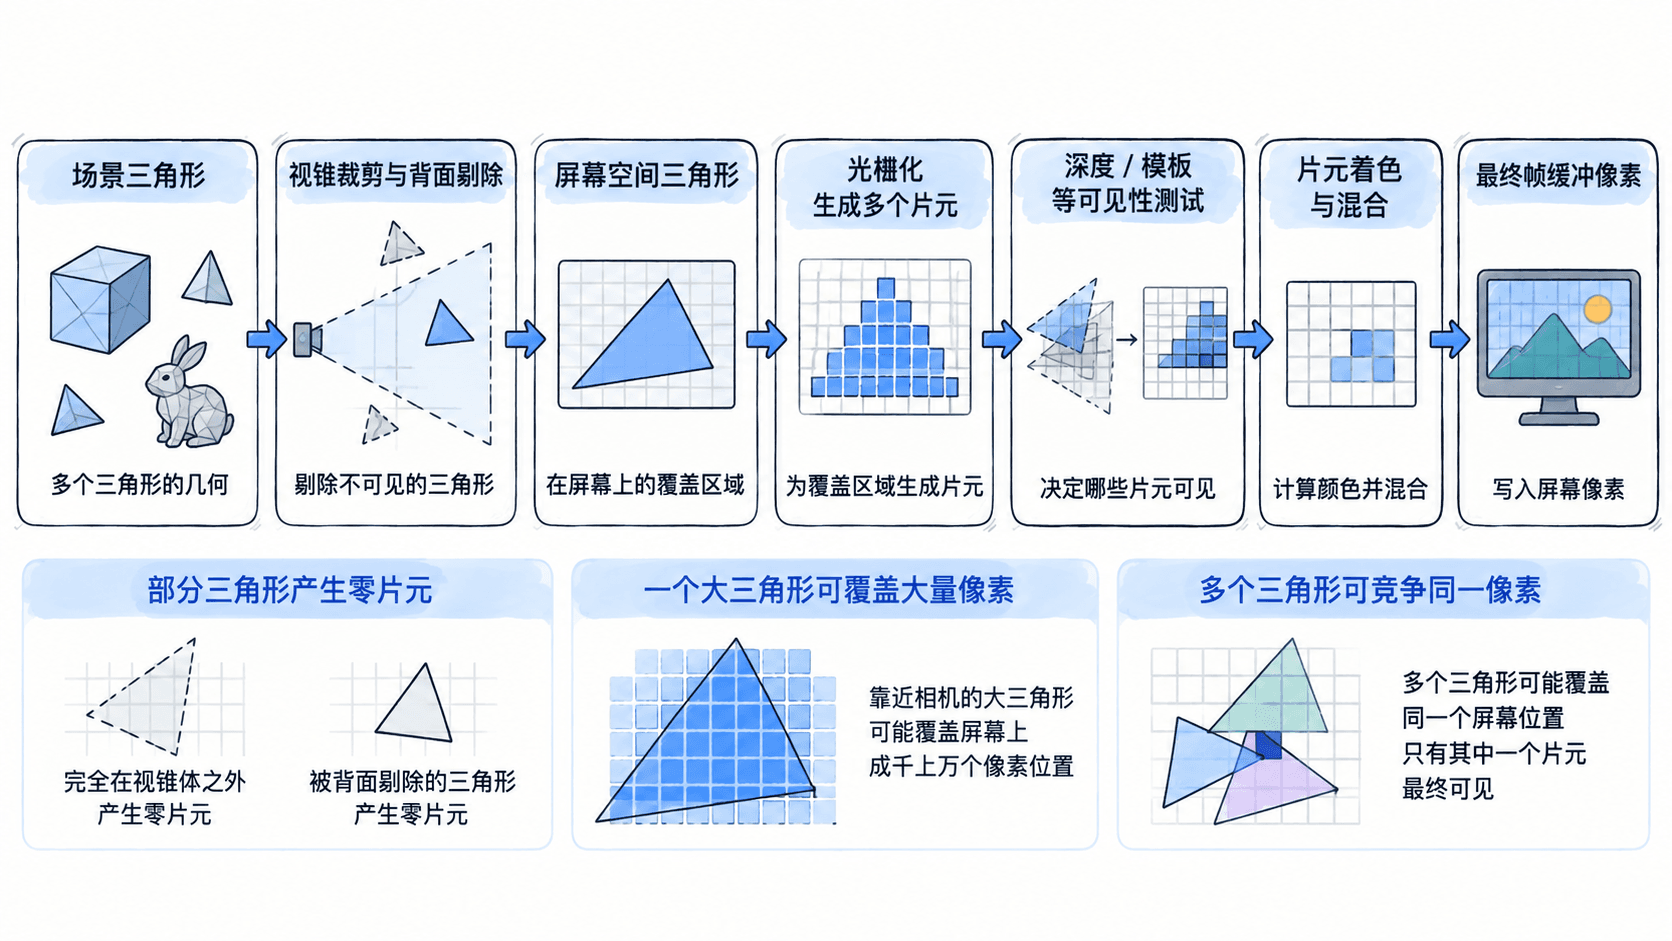
光栅化关注的是覆盖关系,而不是“一个三角形对应一个像素”。一个远处的小三角形可能小到几乎不覆盖像素;一个贴近相机的大三角形则可能覆盖屏幕上成千上万个像素位置。
光栅化产生的是片元
三角形覆盖某个像素位置时,光栅化阶段会为该覆盖产生片元候选。片元携带经过插值的数据,例如纹理坐标、法线相关数据或其他从顶点着色阶段传递下来的属性,供后续片元着色使用。
片元不能直接等同于最终像素,因为多个三角形可能覆盖同一个屏幕位置。它们产生的片元还要经历深度、模板等测试,并根据混合规则决定是否以及如何修改帧缓冲。
因此,同一个最终像素在一帧里可能完全没有被几何覆盖,也可能先后处理多个片元,最后只有其中一个表面保持可见。
三角形数量和像素成本是两条维度
考虑两个极端场景。第一个场景拥有大量极小三角形,但它们只占屏幕很小区域,此时顶点处理、图元装配等几何工作可能突出。第二个场景只有少量巨大的全屏三角形,却运行复杂片元着色器,此时像素相关工作反而可能更重。
所以分析成本时至少要分开观察:
- 几何工作量:需要处理多少顶点和图元,以及多少几何能在早期被剔除。
- 屏幕覆盖率:通过光栅化后总共产生多少片元或采样工作。
- 片元复杂度:每个片元需要多少纹理访问、运算以及后续写入。
三角形数量只能较直接地描述几何输入规模,不能说明这些三角形最终覆盖了多大屏幕区域。
重叠会产生过度绘制
当多个表面投影到同一屏幕区域时,会出现过度绘制。比如从相机看过去,前景墙体完全遮住后方物体,但如果后方几何仍进入较晚的渲染阶段,就可能为最终看不见的内容付出部分处理成本。
深度测试和硬件的早期可见性优化可以减少许多无效片元工作,但具体能够提前避免多少成本,与着色器行为、透明渲染方式、绘制顺序以及硬件实现有关。因此不能简单认为“有深度测试就不存在过度绘制”。
透明物体尤其不同:为了正确混合,多个透明表面往往都需要参与颜色计算。即使最终只看到一个屏幕像素,这个位置也可能执行多次片元着色与混合。
判断瓶颈时看覆盖关系
如果降低模型细分后性能明显改善,问题可能偏向几何处理;如果降低渲染分辨率后帧时间大幅下降,则往往说明像素相关工作占比较高。性能分析工具中的顶点、图元、片元调用量和过度绘制视图,也能进一步验证判断。
因此,“场景有多少三角形”和“屏幕最终显示多少像素”应该作为不同指标理解。真正连接二者的是投影后的覆盖关系,以及覆盖之后发生的可见性测试、着色和混合工作;只有沿着这条路径观察,才能知道一帧究竟把时间花在几何还是像素上。