
电机与电力电子 / 系统课时
判断三种电气制动方式
判断三种电气制动方式
直流电机减速时,关键不是简单地“断电”,而是要让电磁转矩与原来的旋转方向相反。不同接线方式会改变电枢电流、能量流向和制动强度。本节用电流方向与能量去向作为统一判断依据,区分能耗制动、反接制动和回馈制动。
学习目标
- 根据电枢电流和电磁转矩方向判断电机是否处于制动状态。
- 区分能耗制动、反接制动和回馈制动的电路条件与能量流向。
- 根据制动速度、能量利用和控制要求选择合适的方式。
判断制动先看转矩方向
在磁通方向不变时,直流电机电磁转矩满足
因此只要电枢电流方向改变,电磁转矩方向也会改变。若转子仍按原方向旋转,而电磁转矩已经反向,电机就处于电气制动状态。
另一个重要判断量是反电势。旋转中的电机仍会产生
三种电气制动的差别,本质上就是外部电路怎样利用这个反电势来建立反向电磁转矩,以及机械能最终流向哪里。
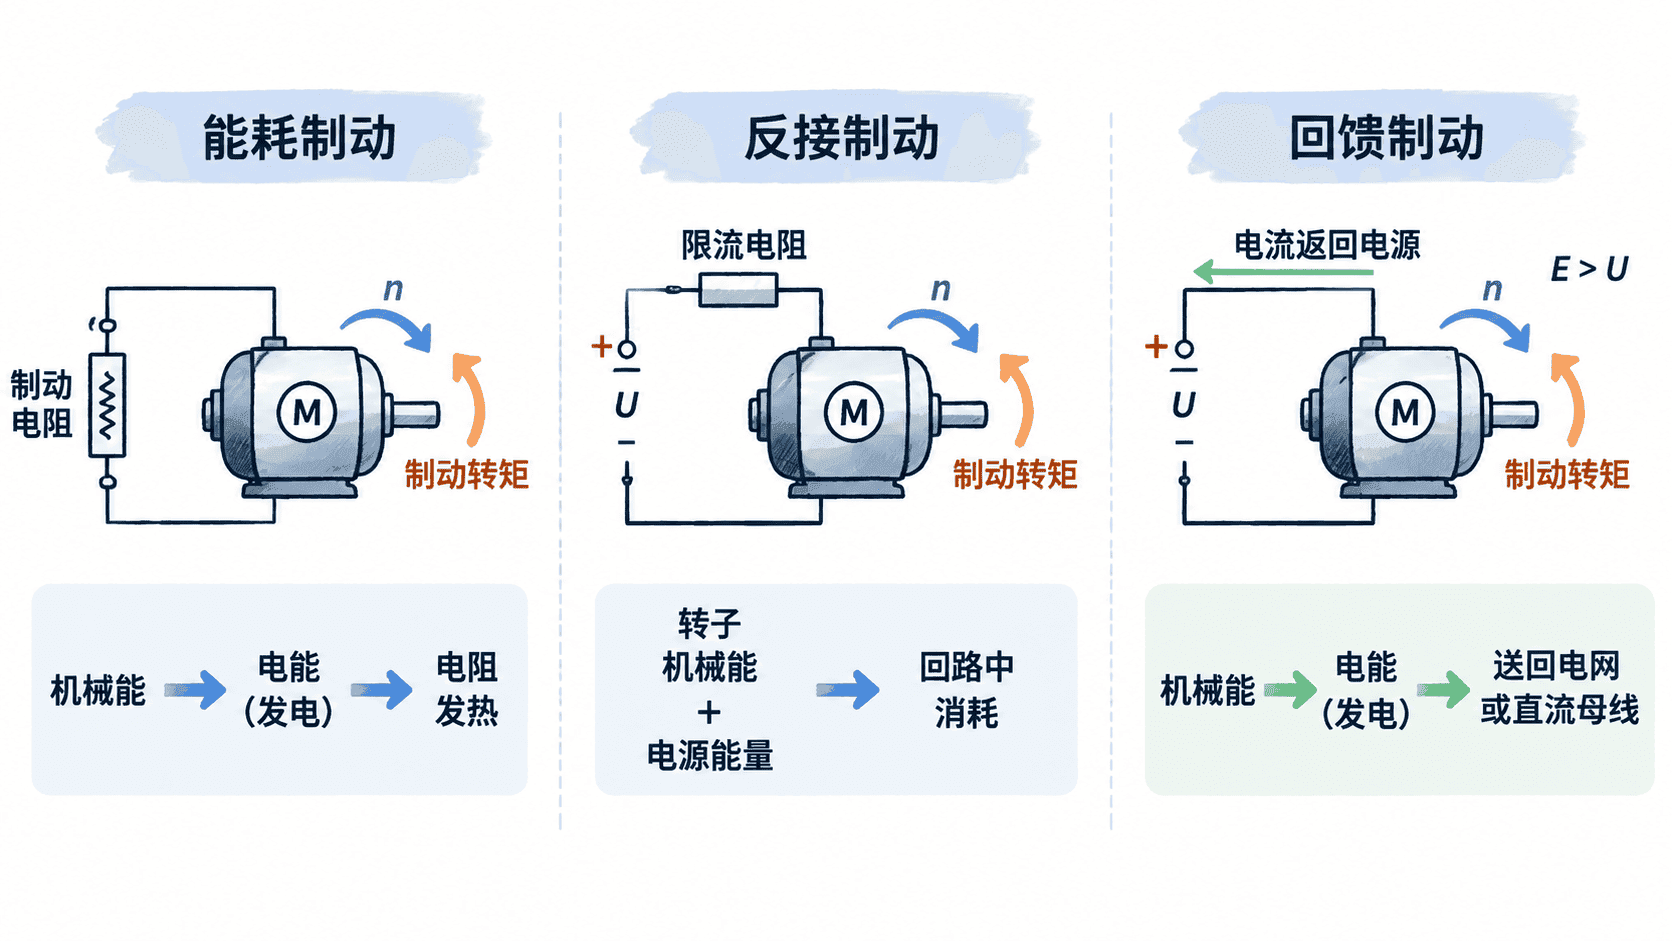
能耗制动把动能耗在电阻上
能耗制动时,先将电枢与原直流电源断开,再接到制动电阻 上。转子依靠惯性继续旋转,因此仍产生反电势 。此时电机相当于一台发电机,电枢电流近似为
这个电流形成与转速方向相反的电磁转矩,使转子减速。转子的机械能经电磁转换后,主要在电枢电阻和外接制动电阻中转化为热量。
能耗制动的优点是电路直观、不会把能量送回电源,而且制动力矩可通过制动电阻控制。缺点是随着转速下降,反电势 变小,制动电流和制动力矩也同步减小,因此接近零速时制动作用较弱。
反接制动追求快速停车
反接制动通过改变电枢电压极性,或者在某些接线条件下改变励磁与电枢的相对方向,使电磁转矩迅速反向。若只考虑典型的电枢反接,转子尚未改变旋转方向时,原有反电势与新的电源电压会在回路中同向推动电流,电流大小近似由
决定。
因为分子由 变成了 ,电流可能非常大,所以反接制动通常必须串入限流电阻。它能够产生很强的制动力矩,适合要求迅速停车或频繁正反转的机械。
反接制动期间,不仅转子的机械能需要被处理,电源还继续向回路输入能量,因此效率较低、热负荷较大。它的优势主要是制动快,而不是节能。
回馈制动把机械能送回电源
回馈制动仍保持电机与电源连接,但要求反电势高于电源电压,即
此时
电枢电流方向相对于电动状态反转,电磁转矩也随之反向。电机进入发电状态,将轴上的机械能转换为电能并送回直流电源或具备吸收能力的直流母线。
回馈制动的突出优点是能量可以回收,特别适合电动车、电梯、起重设备下放以及频繁减速的电气传动系统。但它必须满足电源或变流器能够接收反向功率这一条件;普通不可逆整流电源往往不能直接吸收回馈能量。
用三个问题快速选择
判断一种制动方式时,可以依次问三个问题:电枢是否仍接电源、反电势与电源电压是什么关系、机械能最终去了哪里。
| 制动方式 | 典型电气条件 | 能量去向 | 主要特点 |
|---|---|---|---|
| 能耗制动 | 电枢脱离电源并接制动电阻 | 转化为电阻热 | 简单可靠,低速制动力下降 |
| 反接制动 | 改变电压与原反电势的相对方向 | 机械能和电源能量主要转化为热 | 制动强、停车快,但损耗大 |
| 回馈制动 | 保持连接且 | 返回电源或直流母线 | 节能,但要求电源可吸收功率 |
需要简单可靠、允许能量变成热时可选能耗制动;要求尽快停车时可选反接制动并严格限流;系统具备双向能量流能力且存在较多可回收机械能时,回馈制动通常更合适。无论采用哪一种,最终判断都应回到同一条主线:转子仍向原方向运动,而电磁转矩必须与它相反。