
电机与电力电子 / 系统课时
判断制动与反转过程
判断制动与反转过程
异步电机从正转切到停车、反转或降速时,最容易混淆的是“转速方向”和“电磁转矩方向”。本节用转矩方向、转差率和能量流向建立统一判断方法,并区分反接制动、再生制动与能耗制动的主要风险。
学习目标
- 根据转速与旋转磁场方向判断电磁转矩是驱动还是制动
- 区分反接制动、再生制动和能耗制动的能量去向
- 判断直接反转时的电流、机械冲击和控制风险
先看转矩是否阻碍当前运动
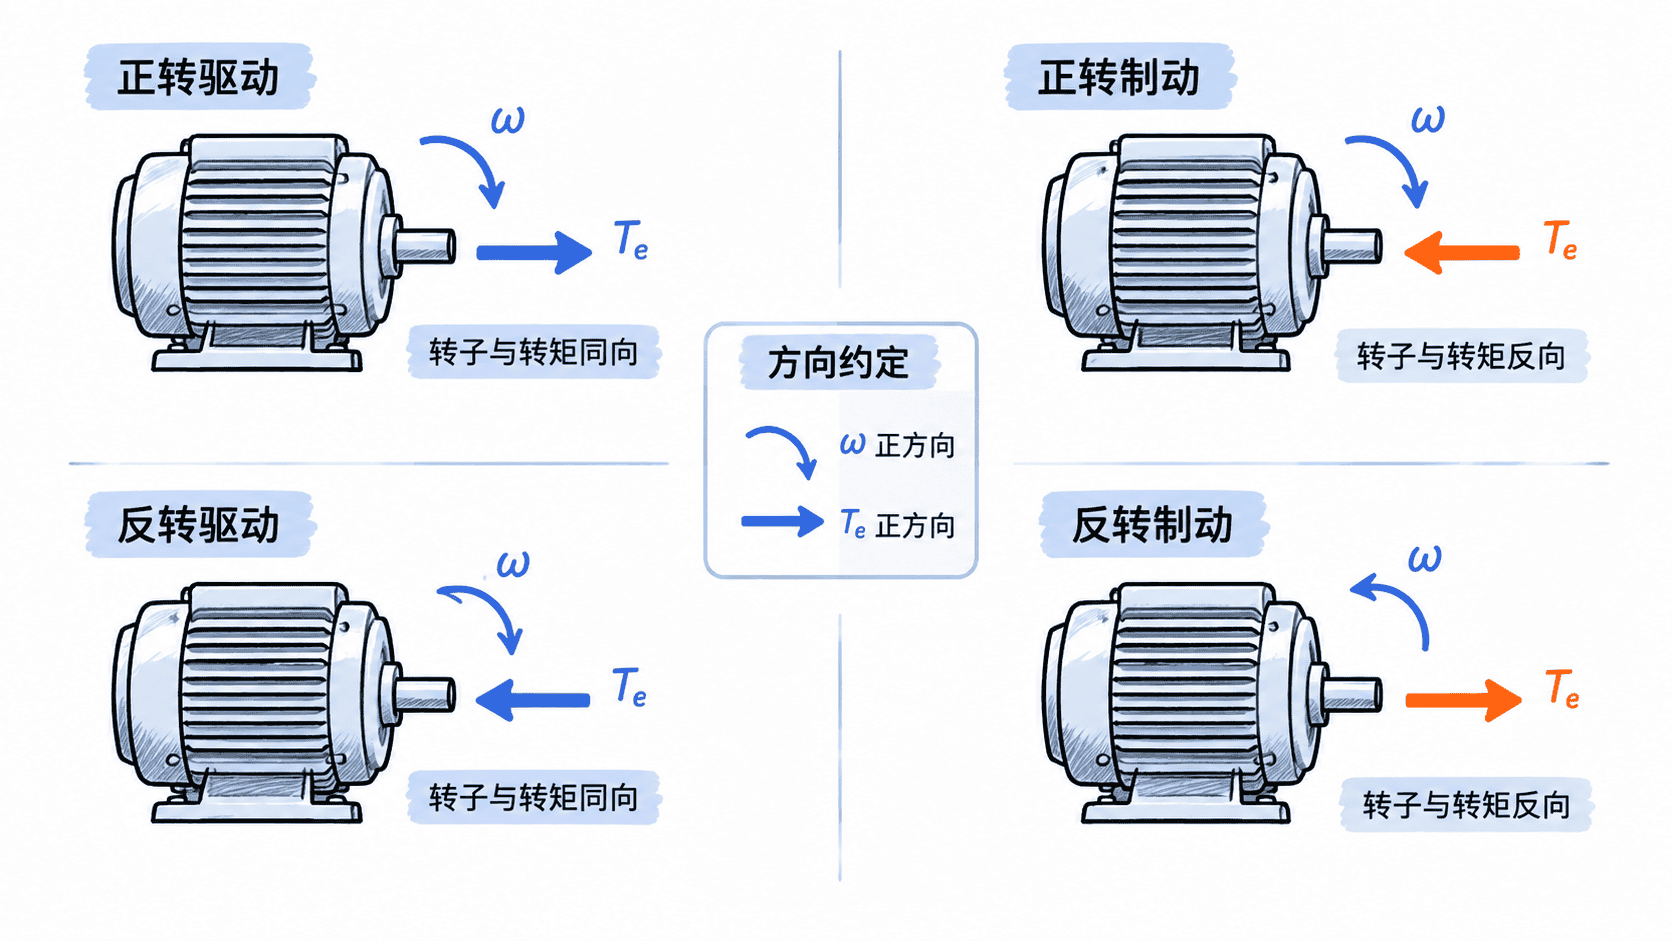
判断制动最稳妥的方法不是先背名称,而是先比较机械转速方向与电磁转矩方向。若电磁转矩与转子当前转动方向相同,电机处于驱动状态;若两者相反,电磁转矩在降低转速,就是制动状态。
以正转为例,可把机械角速度记为 。若电磁转矩 ,电机继续正向加速或克服负载运行;若 ,电磁转矩与正向运动相反,电机进入制动。反转时同样适用,只需同时改变方向符号。
用转差率判断电磁状态
三相异步电机同步转速由电源频率和极对数决定。设同步角速度为 、转子机械角速度为 ,转差率可写为:
正常电动运行时,转子与旋转磁场同向且略慢于同步速度,因此 。如果外部机械系统把转子拖得比旋转磁场更快,即 ,则 ,电磁转矩会转为制动方向,同时机械能被转换成电能,这就是再生制动的基本条件。
若运行中直接交换任意两相,使定子旋转磁场突然反向,而转子由于惯性仍按原方向旋转,此时转子与新磁场相向运动,等效转差非常大。产生的转矩会猛烈反向,因此能快速制动,但电流和机械冲击也显著增大。
三种电气制动的能量去向
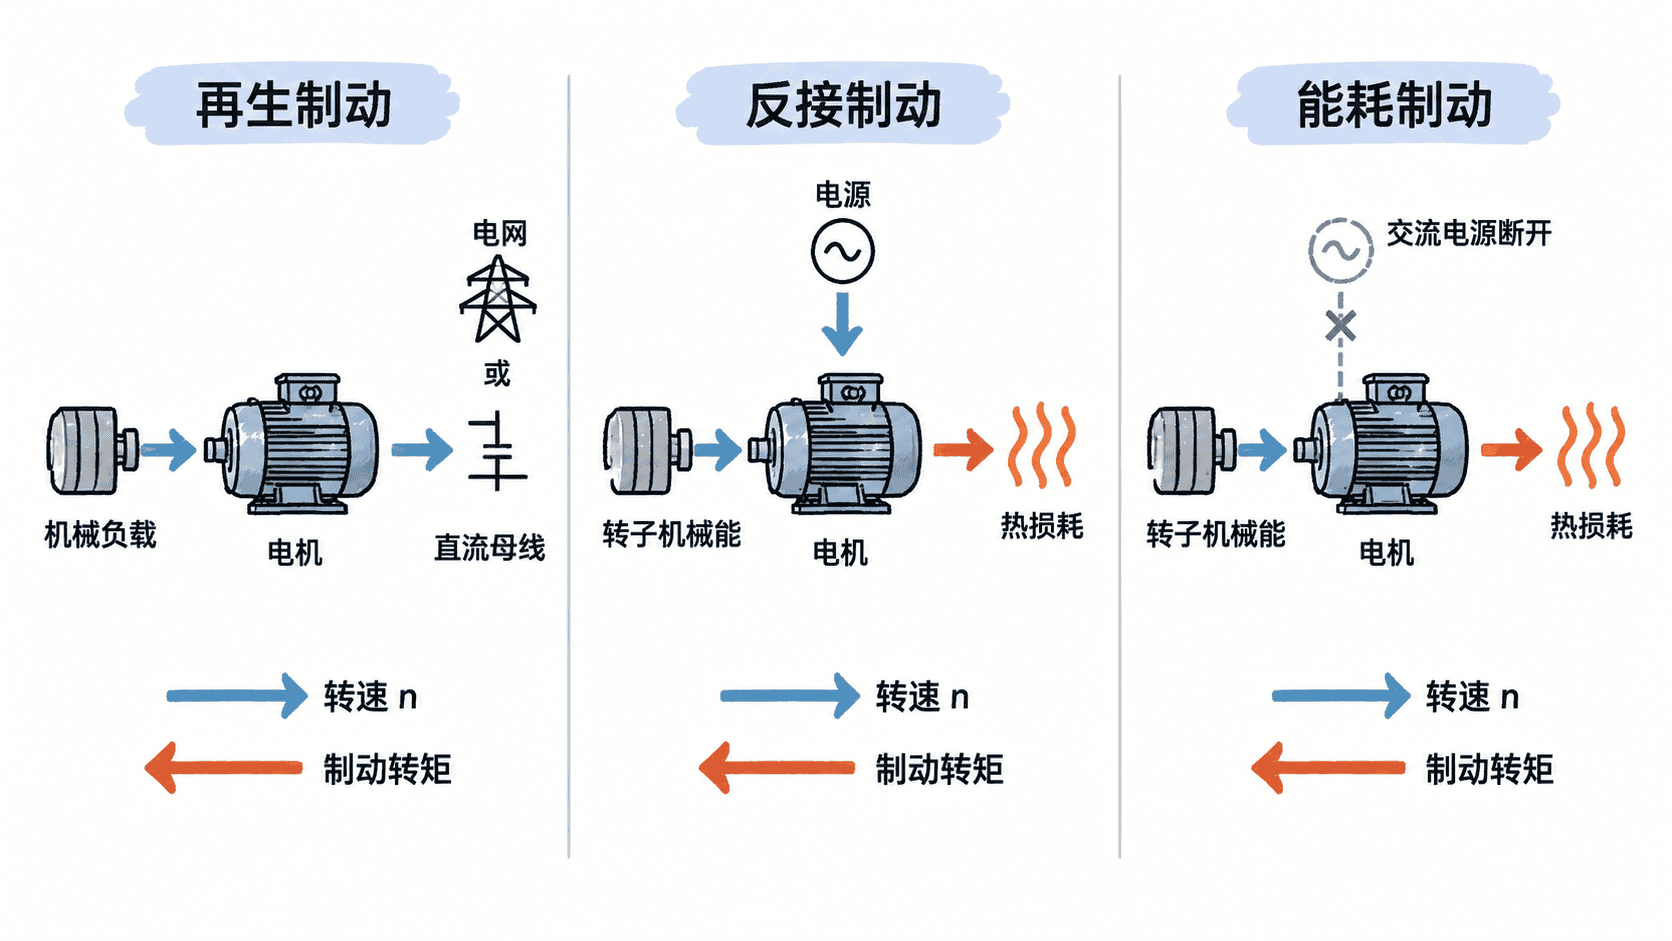
再生制动发生在转子转速超过当前同步转速时。电磁转矩阻碍运动,机械能通过电机回送到电源或直流母线。变频器驱动中,如果前端不能吸收回馈能量,直流母线电压会升高,需要回馈单元或制动电阻处理。
反接制动通过改变定子旋转磁场方向,使电磁转矩迅速与当前转速反向。此时电机不仅吸收转子的机械能,还会继续从电源吸收电能,两部分能量主要转化为损耗,因此发热和电流都较大。转速降到零附近后必须及时切除反向供电,否则电机会直接反向加速。
能耗制动常见做法是在切断交流电源后向定子注入直流,建立静止磁场。旋转中的转子切割静止磁场并产生制动力矩,转子的动能最终主要转化为电机内部损耗。它不会把能量回送电网,但制动力矩会随转速下降而减弱。
判断反转过程不能只看接线
把电源相序交换后,旋转磁场立即反向,但转子的机械速度不会瞬间变号。真正的反转过程通常经历“正转减速到零,再沿反方向加速”两个阶段。因此,刚换相的瞬间属于制动,而不是已经完成反转。
直接反接适合需要快速反转且机械系统允许较大冲击的场合,但必须限制电流并设置零速附近的切换逻辑。大惯量负载、频繁启停设备或机械间隙明显的传动系统,若直接反接,容易出现过流、过热、齿轮冲击或联轴器损伤。
用统一顺序判断实际工况
遇到任何制动或反转问题,可以按以下顺序判断:先确定转子的实际转动方向,再确定定子旋转磁场方向,然后比较电磁转矩与转速是否同向,最后判断能量是流向机械负载、回到电源,还是转化为损耗。
只要抓住“制动时电磁转矩与当前转速相反”这一条主线,再结合转差率和能量流向,就能避免把反转、再生和反接制动混为一谈。