
电机与电力电子 / 系统课时
建立转矩平衡方程
建立转矩平衡方程
电机的转速不会由电磁转矩单独决定,而取决于电磁转矩、负载转矩和转动惯量之间的动态平衡。本节建立机械运动方程,并用它判断电机在启动、加速、稳速和减速阶段分别发生什么。
学习目标
- 建立电磁转矩、负载转矩与惯性转矩之间的平衡方程
- 根据转矩差判断电机处于加速、恒速还是减速状态
- 理解转动惯量对转速动态响应速度的影响
转矩为什么不一定立即变成转速
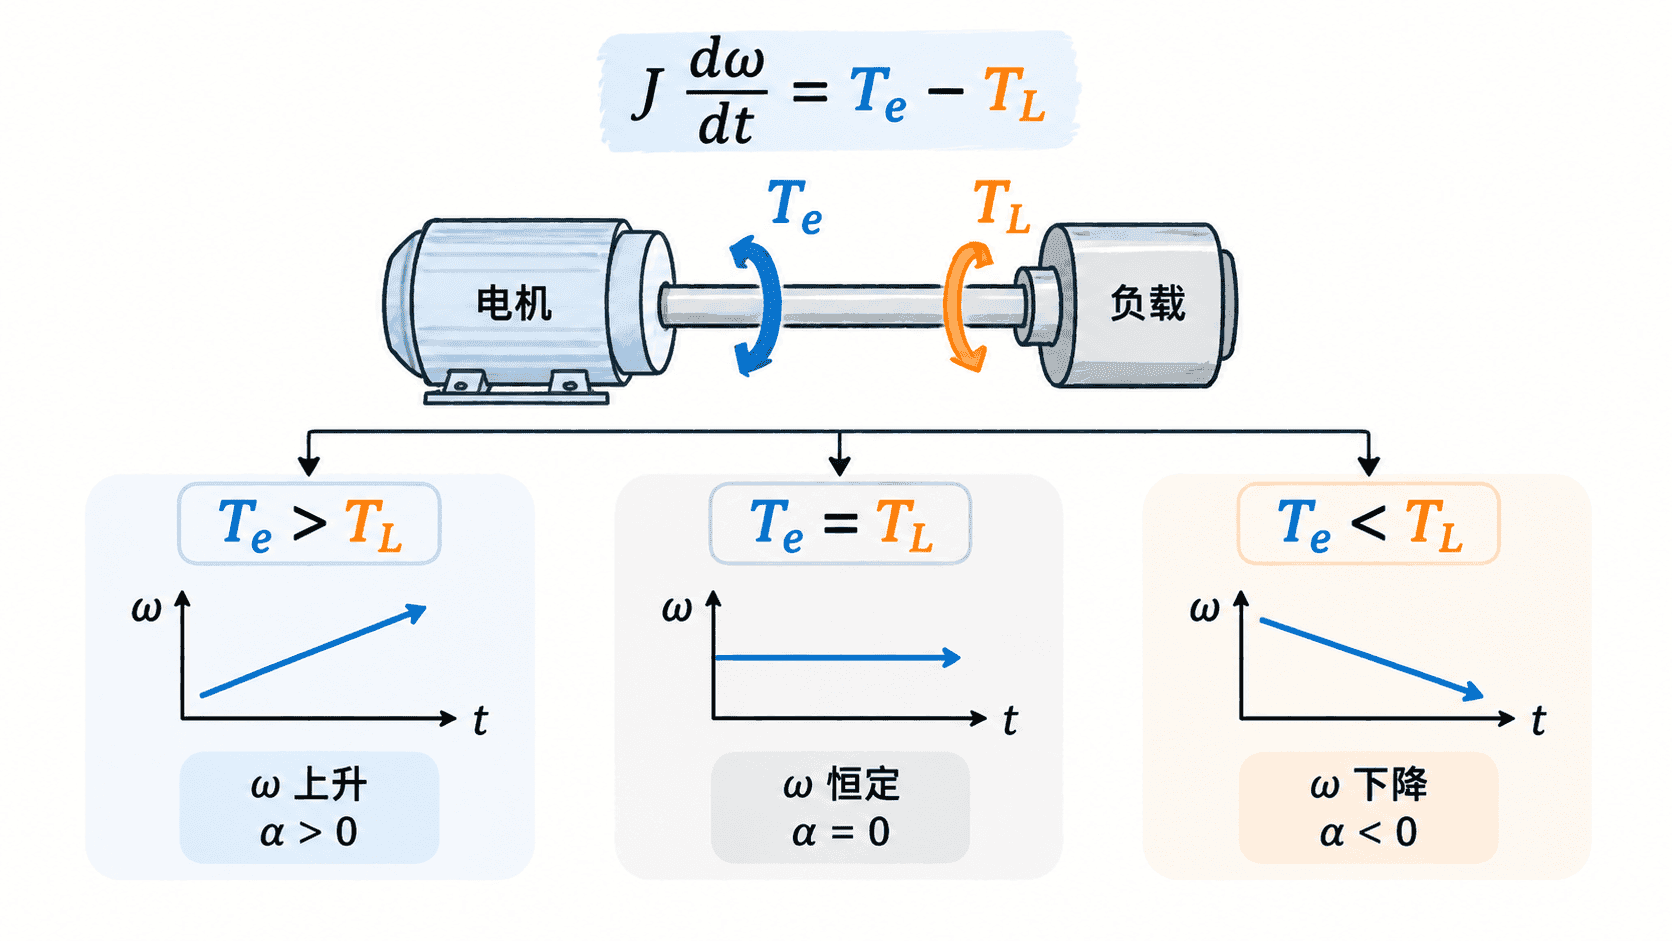
电机产生电磁转矩 后,还要克服负载转矩 。如果两者不相等,多出来的净转矩不会凭空消失,而是用于改变转子的角速度。
把电机和它所带动的机械负载等效到同一根转轴上,最基本的机械运动方程为:
其中 是折算到电机轴上的总转动惯量, 是机械角速度。左边的 常称为惯性转矩,它描述了改变转速所需要的转矩。
于是也可以把方程写成更直观的转矩平衡形式:
这与直线运动中的 完全对应:转矩相当于力,转动惯量相当于质量,角加速度相当于线加速度。
用转矩差判断运动状态
机械运动状态只取决于净转矩 的符号。
当 时:
电机产生正角加速度,转速升高。这是典型的启动或加速过程。
当 时:
此时角速度保持不变。需要特别注意,恒速并不意味着没有转矩,而意味着驱动转矩恰好与负载转矩平衡。
当 时,净转矩为负,电机减速。如果负载持续施加反向转矩而驱动能力不足,转速甚至可能降到零并反向。
转动惯量决定转速变化有多快
由运动方程可直接得到:
在相同净转矩下, 越大,角加速度越小,转速变化越慢。因此,大惯量系统通常启动时间更长,但对短时间的转矩扰动也更不敏感。
例如两套驱动系统具有相同的净加速转矩 ,若系统 A 的总转动惯量为 ,系统 B 为 ,则两者角加速度分别为:
系统 B 的角加速度只有系统 A 的四分之一。这也是电机选型时不能只看额定转矩的原因:频繁启停、快速定位或大飞轮负载都要求额外检查加速转矩和惯量匹配。
把摩擦转矩纳入实际模型
基本方程只写了负载转矩,但实际机械系统还存在轴承摩擦、风阻等损耗。若用黏性阻尼系数 表示与转速近似成正比的阻力,可以写成:
这样,稳态条件就变为:
因此实际恒速运行时,电磁转矩不仅要平衡工艺负载,还必须补偿机械损耗。低速、高精度场合还可能需要考虑库仑摩擦等非线性因素,但基础调速分析通常先从上述模型开始。
用方程检查启动与稳态
分析一个驱动系统时,可以按固定顺序判断:先确定电磁转矩方向,再确定负载转矩方向,然后计算净转矩,最后由净转矩判断角加速度。
转矩平衡方程把电磁侧产生的 与机械侧的速度变化联系起来。后续无论分析启动时间、负载突变还是调速过程,都可以先从 出发,再根据具体电机模型补充电磁转矩与电流、磁通或滑差之间的关系。