
电机与电力电子 / 系统课时
画出四象限运行状态
画出四象限运行状态
四象限图把电机的转速方向与电磁转矩方向放在同一坐标系中,用来快速判断正转、反转、提升、下放以及电动或制动状态。本节会建立判定规则,并把典型工况准确放到对应象限。
学习目标
- 能根据转速和电磁转矩的正负判断四个运行象限。
- 能用机械功率方向区分电动运行与制动运行。
- 能识别提升、下放和反转过程中的典型象限变化。
先确定坐标轴和正方向
四象限分析必须先约定正方向。通常把电机正转定义为角速度 ,把与正转方向一致的电磁转矩定义为 。横轴表示转速或角速度,纵轴表示电磁转矩。
机械功率由
决定。若 与 同号,则 ,电机向机械系统输出能量,属于电动运行;若二者异号,则 ,电磁转矩阻碍当前运动,属于制动运行。
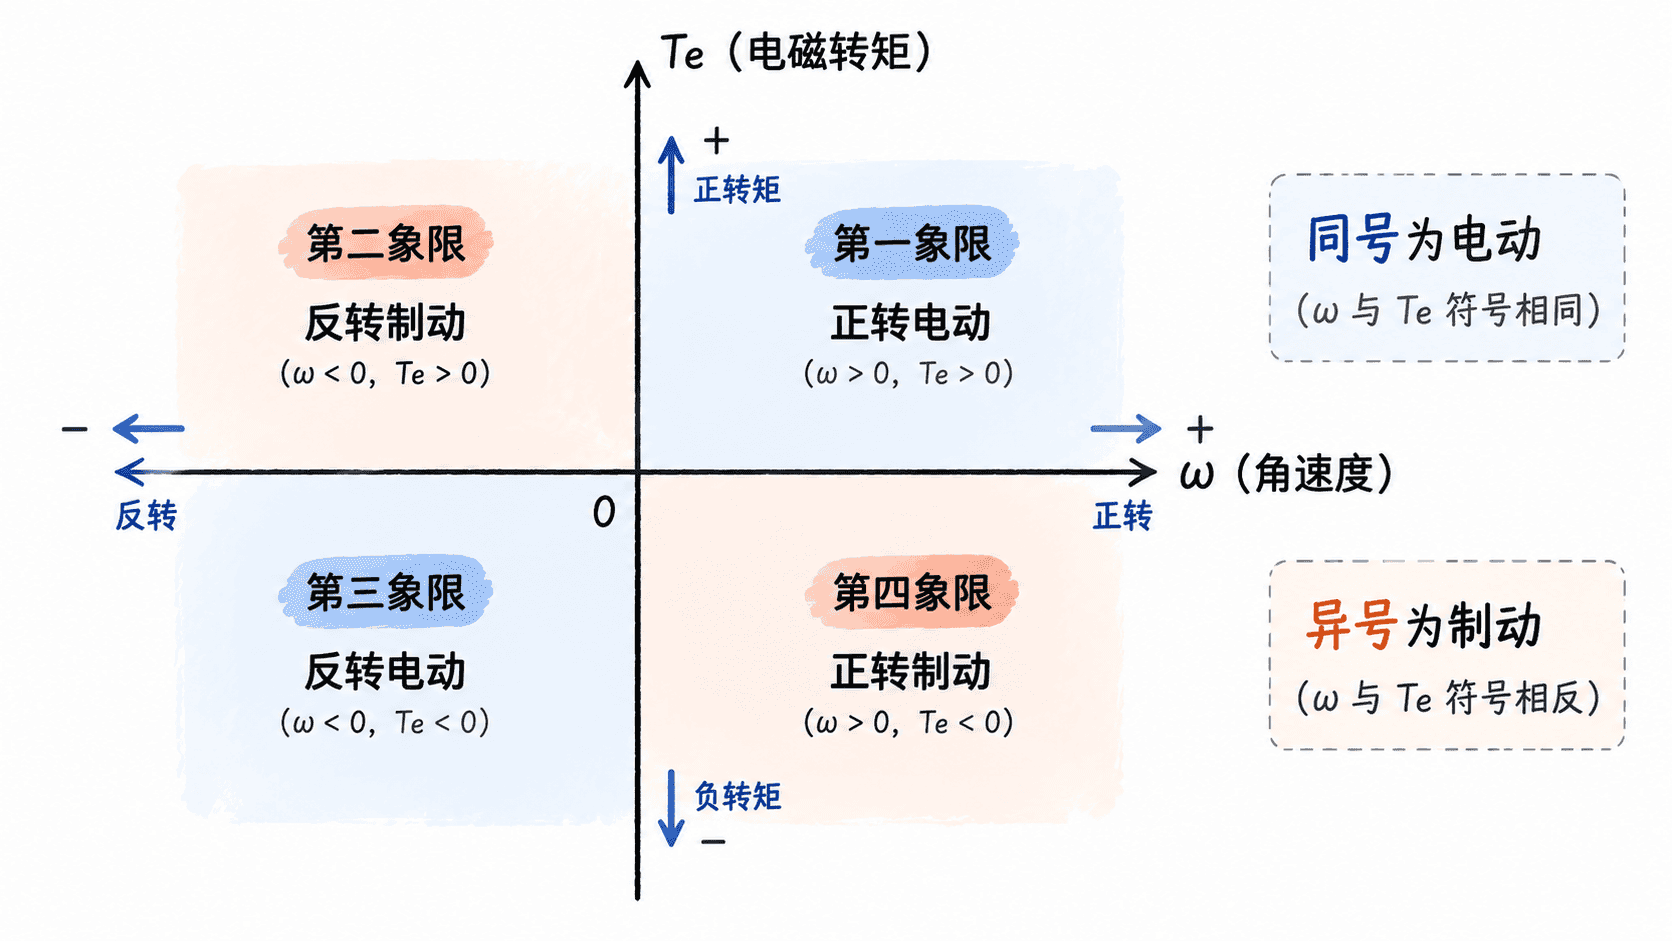
用符号直接判断四个象限
四象限的核心不是死记编号,而是同时观察 和 的符号。
| 象限 | 功率 | 典型状态 | ||
|---|---|---|---|---|
| 第一象限 | 正 | 正 | 正 | 正转电动 |
| 第二象限 | 负 | 正 | 负 | 反转制动 |
| 第三象限 | 负 | 负 | 正 | 反转电动 |
| 第四象限 | 正 | 负 | 负 | 正转制动 |
可以用一个小程序把符号判定固化下来。下面示例输入角速度和电磁转矩,直接返回所在象限及运行性质。
def classify_quadrant(omega, torque):
    if omega == 0 or torque == 0:
        return "位于坐标轴上,不属于四个开放象限"
    if omega > 0 and torque > 0:
        return "第一象限:正转电动"
    if omega < 0 and torque > 0:
        return "第二象限:反转制动"
    if omega < 0 and torque < 0:
        return "第三象限:反转电动"
    return "第四象限:正转制动"

samples = [(120, 30), (-80, 25), (-100, -20), (90, -15)]
for omega, torque in samples:
    print(f"omega={omega:>4}, torque={torque:>3} -> {classify_quadrant(omega, torque)}")
预期输出
omega= 120, torque= 30 -> 第一象限:正转电动
omega= -80, torque= 25 -> 第二象限:反转制动
omega=-100, torque=-20 -> 第三象限:反转电动
omega=  90, torque=-15 -> 第四象限:正转制动
这里的数值只用于判断符号,真实设备中的单位和幅值会随电机与负载而变化。
把提升和下放放进四象限
以起重机构为例,先规定卷筒提升方向为正转。提升重物时,若电机以正转速度运行,同时产生正向电磁转矩克服重力,则工作点在第一象限,属于正转电动。
当重物主动下放而卷筒仍按正方向旋转时,重力可能成为驱动力。为了限制下放速度,电机需要施加反向电磁转矩,因此 、,工作点进入第四象限,属于正转制动。此时机械侧正在向电机侧传递能量。
如果机构反向运行,则同样的方法只需把转速符号反过来。反转驱动时常进入第三象限,反转过程中的制动则可能进入第二象限。
判断换向过程不要只看最终方向
从正转切换到反转通常不会直接从第一象限跳到第三象限。若电机正在正转,控制系统先施加负转矩使其减速,此时 、,先进入第四象限。速度降到零后继续保持负转矩,转速变成负值,才进入第三象限并开始反转加速。
因此,换向分析应按时间顺序观察工作点:先看当前转速方向,再看控制系统给出的转矩方向,最后判断速度过零后象限是否改变。这样比根据“反转”两个字直接猜象限更可靠。
避免混淆负转矩与制动
负转矩并不天然等于制动。第三象限中转矩为负,但转速也为负,两者同向,机械功率仍为正,所以这是反转电动。真正的制动条件是转矩方向与转速方向相反,也就是 。
四象限图最终可以归结为一个判断顺序:先定正方向,再读转速符号和转矩符号,最后用二者乘积判断能量方向。只要这个顺序不乱,提升、下放、制动和换向都能落到正确象限。