
电机与电力电子 / 系统课时
区分PMSM与BLDC驱动
区分PMSM与BLDC驱动
PMSM 与 BLDC 都可以使用永磁转子和三相定子,但“电机长得像不像”并不是区分重点。真正决定驱动方式的是反电势波形、期望电流波形以及换相策略。本篇用正弦驱动与六步换相对照,解释两者在转矩脉动、位置检测和控制复杂度上的差异。
学习目标
- 从反电势、电流波形和换相方式区分 PMSM 与 BLDC 驱动
- 解释六步换相为什么更容易产生转矩脉动
- 根据低成本、低噪声和高性能等目标选择合适驱动方案
区别首先在驱动波形
传统分类中,PMSM 常设计成近似正弦反电势,并配合三相正弦电流;BLDC 常设计成近似梯形反电势,并采用两相导通的六步换相。两者的定子和永磁转子并不存在绝对结构边界,实际产品甚至可能对同一台电机采用不同控制策略。
因此,判断时不要只看“是不是永磁电机”,而要看控制器怎样给三相绕组供电。
| 对比项 | PMSM 常见正弦驱动 | BLDC 常见六步换相 |
|---|---|---|
| 目标反电势 | 接近正弦 | 接近梯形 |
| 相电流 | 连续正弦变化 | 分段导通,常见近似方波 |
| 换相方式 | 连续调节电压矢量 | 每 60° 电角度切换导通组合 |
| 常用控制 | FOC、SVPWM | 六步换相、方波驱动 |
| 转矩平滑性 | 通常较好 | 换相处脉动更明显 |
| 控制计算量 | 较高 | 较低 |
六步换相怎样工作
六步驱动把一个电周期划分为六个 60° 电角度区间。典型时刻只有两相参与主要导电:一相接高电位,一相接低电位,另一相悬空或用于检测反电势。转子每进入下一个区间,就切换一次通电相组合。
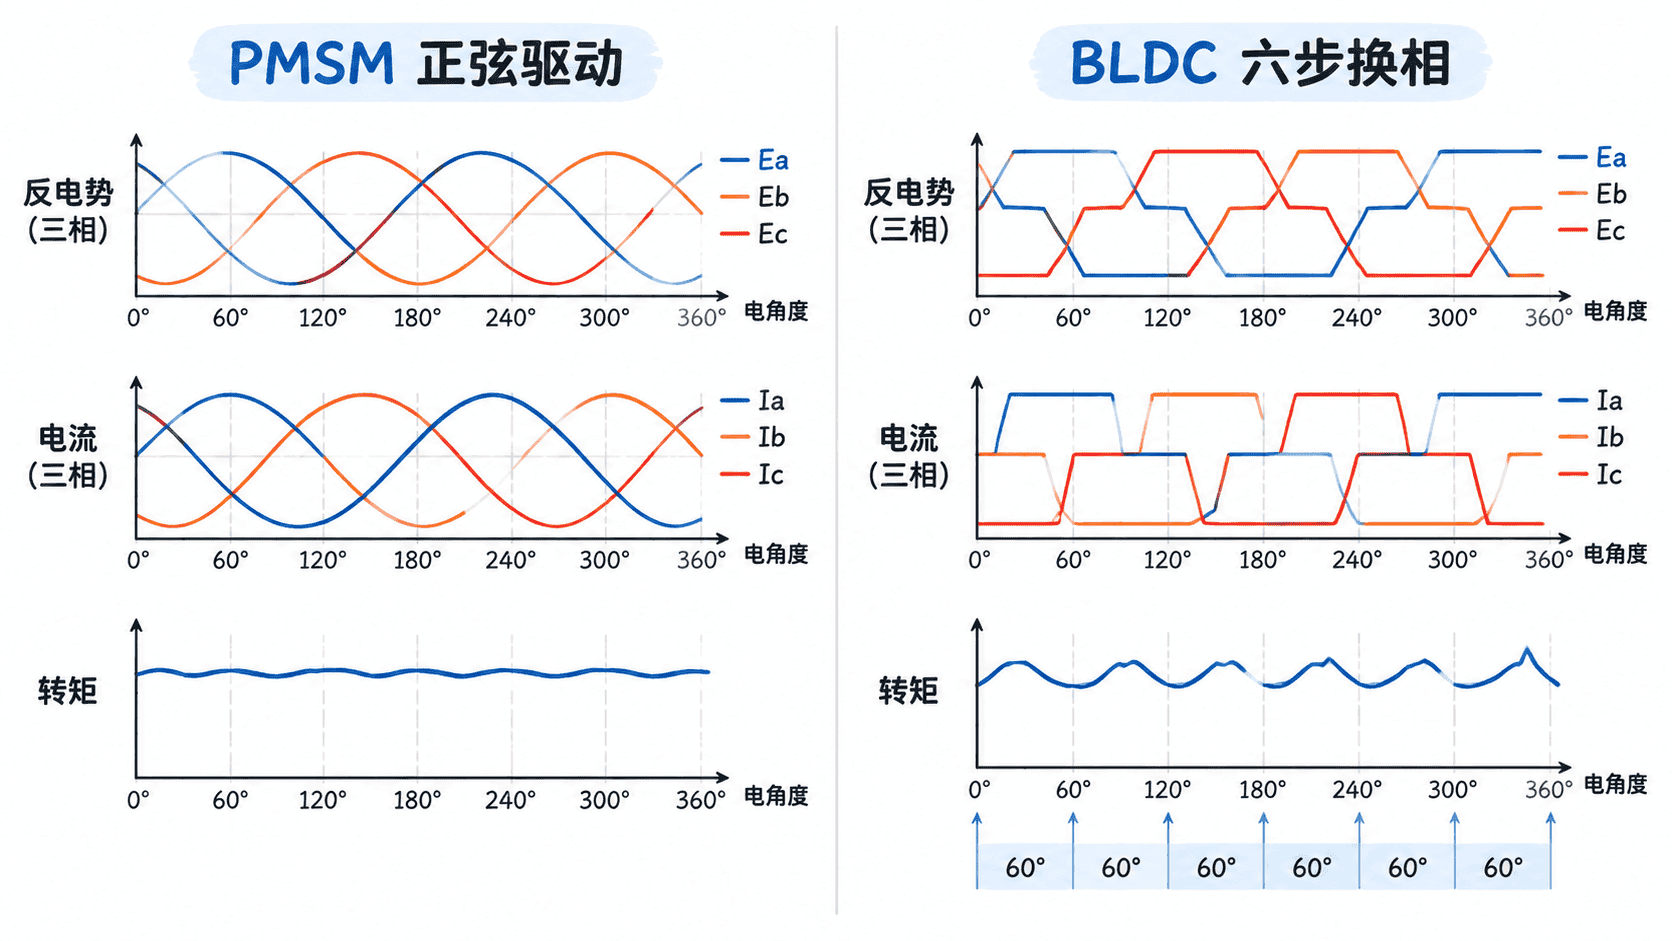
这种控制不需要持续求解旋转坐标系中的电流分量,因此实现简单、处理器负担较低。在风扇、泵类、成本敏感的小型驱动中,它仍然很常见。
转矩脉动为什么不同
电磁转矩可以从功率角度近似理解为各相反电势与相电流共同作用的结果。若反电势和电流波形能够在整个电周期内良好匹配,总电磁功率变化较小,转矩就更平滑。
正弦 PMSM 驱动会连续改变三相电流,使合成磁动势以接近恒定幅值旋转。FOC 还可以直接调节 、 轴电流,因此低速转矩、噪声和动态响应通常更容易做到平滑。
六步换相则存在离散切换。换相瞬间,电流要从一相转移到另一相,而绕组电感阻止电流瞬间改变,于是实际电流无法完全跟随理想方波。再叠加梯形反电势并非绝对平顶、器件死区和位置误差,就会形成周期性转矩脉动。
位置获取方式也不同
六步 BLDC 常使用三个霍尔传感器,每 60° 电角度提供一个区间信息,控制器据此决定下一组开关状态。无位置传感器方案也常通过悬空相反电势过零点估算换相时刻,但低速时反电势太小,启动和低速估算会更困难。
FOC 驱动的 PMSM 需要更连续的电角度信息。高性能系统常使用编码器或旋转变压器,也可以通过磁链观测器、反电势模型等算法估算转子位置。位置精度越高,电流矢量越能准确对准目标方向。
按性能目标选择
如果负载允许一定转矩脉动,希望硬件和软件简单、成本低,六步 BLDC 是直接方案,例如普通风扇、泵和部分小型执行机构。
如果系统关注低速平稳性、噪声、效率、精确转矩控制或宽调速范围,则更适合使用 PMSM 的正弦驱动与 FOC,例如伺服驱动、电动车牵引压缩机和高性能机器人关节。
实际选型时不要把“PMSM”和“BLDC”只当作两种电机铭牌名称,而应同时确认反电势设计、位置传感方式、控制算法和逆变器策略。真正决定运行品质的,是电机电磁设计与驱动波形是否匹配。