
电机与电力电子 / 系统课时
判断步进电机失步风险
判断步进电机失步风险
步进电机通常开环运行,控制器只知道自己发出了多少脉冲,却未必知道转子是否真正完成了每一步。判断失步风险的关键不是只看额定转矩,而是同时检查运行转速下的可用转矩、加速所需转矩、负载惯量以及共振区间。
学习目标
- 识别失步、堵转和共振的典型现象及区别。
- 根据转矩裕量、负载惯量和加减速过程判断失步风险。
- 按合理顺序调整速度曲线、驱动参数和机械负载,降低失步概率。
失步是转子没有跟上指令
控制器每发送一个 STEP 脉冲,就假定转子前进一个细分位置或整步位置。如果转子的电磁转矩不足以克服负载转矩和加速所需转矩,转子会落后于旋转磁场。落后超过稳定范围后,就可能漏掉一个或多个指令步,这就是失步。
失步后,开环控制器通常不会自动修正位置。假设一次运动理论需要 20000 个脉冲,即使电机中途漏走了若干步,控制器仍可能在发完第 20000 个脉冲后认为运动已经完成,因此最终机械位置出现不可预测的偏差。
常见现象包括位置逐渐偏移、快速启动时发出异常噪声、加速途中突然停转,以及同一程序有时正常、有时到位误差明显。
先检查运行点是否还有转矩裕量
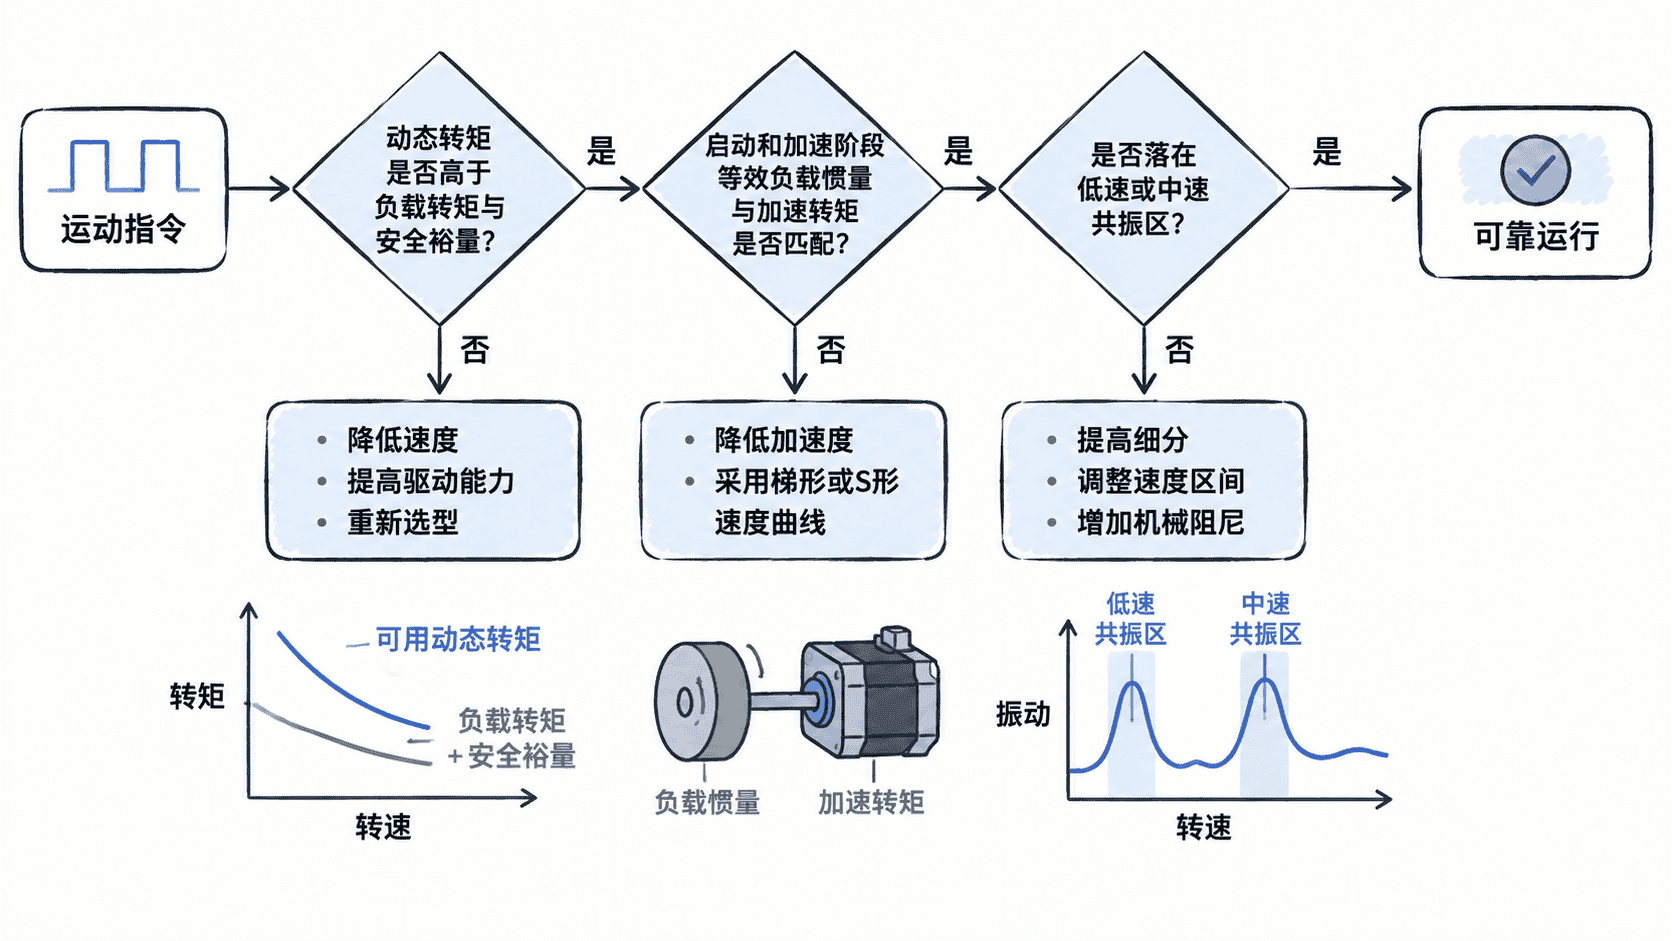
步进电机的保持转矩不能直接代表高速运行能力。随着转速提高,绕组电感限制电流建立速度,实际动态转矩通常会明显下降。因此风险判断应查看与驱动电压、电流和接线方式匹配的转矩—转速曲线,并比较目标运行点。
可以把可靠运行条件近似理解为:
其中 是该转速下电机能够提供的动态转矩, 是持续负载转矩, 是加速负载所需转矩, 是为摩擦变化、电源波动和机构误差预留的裕量。
若工作点已经逼近电机曲线边界,即使匀速阶段暂时能转,轻微的负载变化也可能触发失步。选型时应留出明显裕量,而不是让目标速度和负载恰好压在线上。
负载惯量决定加速有多困难
负载转矩不仅来自摩擦和外力。加速时还需要克服转动惯量,其基本关系为:
其中 是折算到电机轴上的等效转动惯量, 是角加速度。负载惯量越大,或者要求越短时间内升到目标速度,所需加速转矩就越高。
这也是步进系统不宜从静止直接跳到很高脉冲频率的原因。控制器突然输出高速脉冲,相当于要求转子瞬间获得很大的角加速度;即使该电机能够在目标转速下稳定运行,也可能在启动阶段就因加速转矩不足而失步。
因此高速运动通常应使用梯形或 S 形加减速曲线,让脉冲频率逐步提高和降低。惯量较大的负载尤其需要降低加速度,而不是只降低最终速度。
共振会把原本足够的转矩变成风险
步进电机的转子惯量、负载惯量和电磁“弹性”会形成振荡系统。在某些脉冲频率附近,步进激励可能持续给机械振动补充能量,使振幅增大,出现明显噪声、抖动甚至失步。
低速共振通常表现为某一小段速度区间特别粗糙,而比它更低或更高的速度反而正常。此时单纯增大驱动电流不一定能解决问题,常见措施是启用更高细分、快速穿越共振区、改变加减速曲线,或通过机械阻尼和负载匹配降低振动。
按现象定位失步来源
如果系统一启动就尖叫或原地抖动,应先检查启动频率是否过高、相序和接线是否正确,再检查机械是否卡滞。如果低速正常、加速到某个速度后突然失步,应重点检查高速动态转矩和加速度。如果只在窄速度区间强烈振动,则更像共振问题。
如果空载正常而带负载后频繁丢位置,通常说明转矩裕量或惯量匹配不足。若连续往返运动后位置误差越来越大,还应检查同步带松动、联轴器打滑和丝杠间隙,避免把机械传动误差全部归因于电机失步。
用一次受控测试确认风险
排查时可以先让机构空载或减载,以较低速度和加速度完成往返运动,再逐步提高速度,记录从什么时候开始出现噪声、抖动或位置误差。然后保持最高速度不变,只增加加速时间。如果问题明显改善,说明风险主要来自加速转矩或惯量;若固定在某个速度区间振动,则更应关注共振。
最后再恢复真实负载并重复测试。可靠的步进系统不应只在“刚好能转”的参数下通过一次运行,而应在实际负载、温升和供电条件变化后仍有足够裕量。只有把动态转矩、惯量、加减速和共振放在一起判断,才能真正降低开环步进系统的失步风险。