
电机与电力电子 / 系统课时
选择减速停车与制动方式
选择减速停车与制动方式
停机并不等于简单地把频率降到 0。负载惯量越大、要求停车越快,电机在减速过程中越可能把机械能回馈到变频器直流母线。本节从能量去向出发,判断自由停车、减速停车、制动电阻和回馈制动分别适合什么工况。
学习目标
- 能根据负载惯量和停车时间判断减速过程中是否存在明显回馈能量
- 能区分自由停车、斜坡减速、直流制动、电阻制动和回馈制动
- 能根据直流母线过压现象调整停车方案,而不是只延长或缩短减速时间
先判断停车时能量往哪里走
旋转系统储存的动能可近似表示为:
其中 是折算到电机轴上的总转动惯量, 是角速度。高速、大惯量设备储存的能量明显更多。要求它在较短时间内停车,就意味着单位时间内需要处理更大的制动功率。
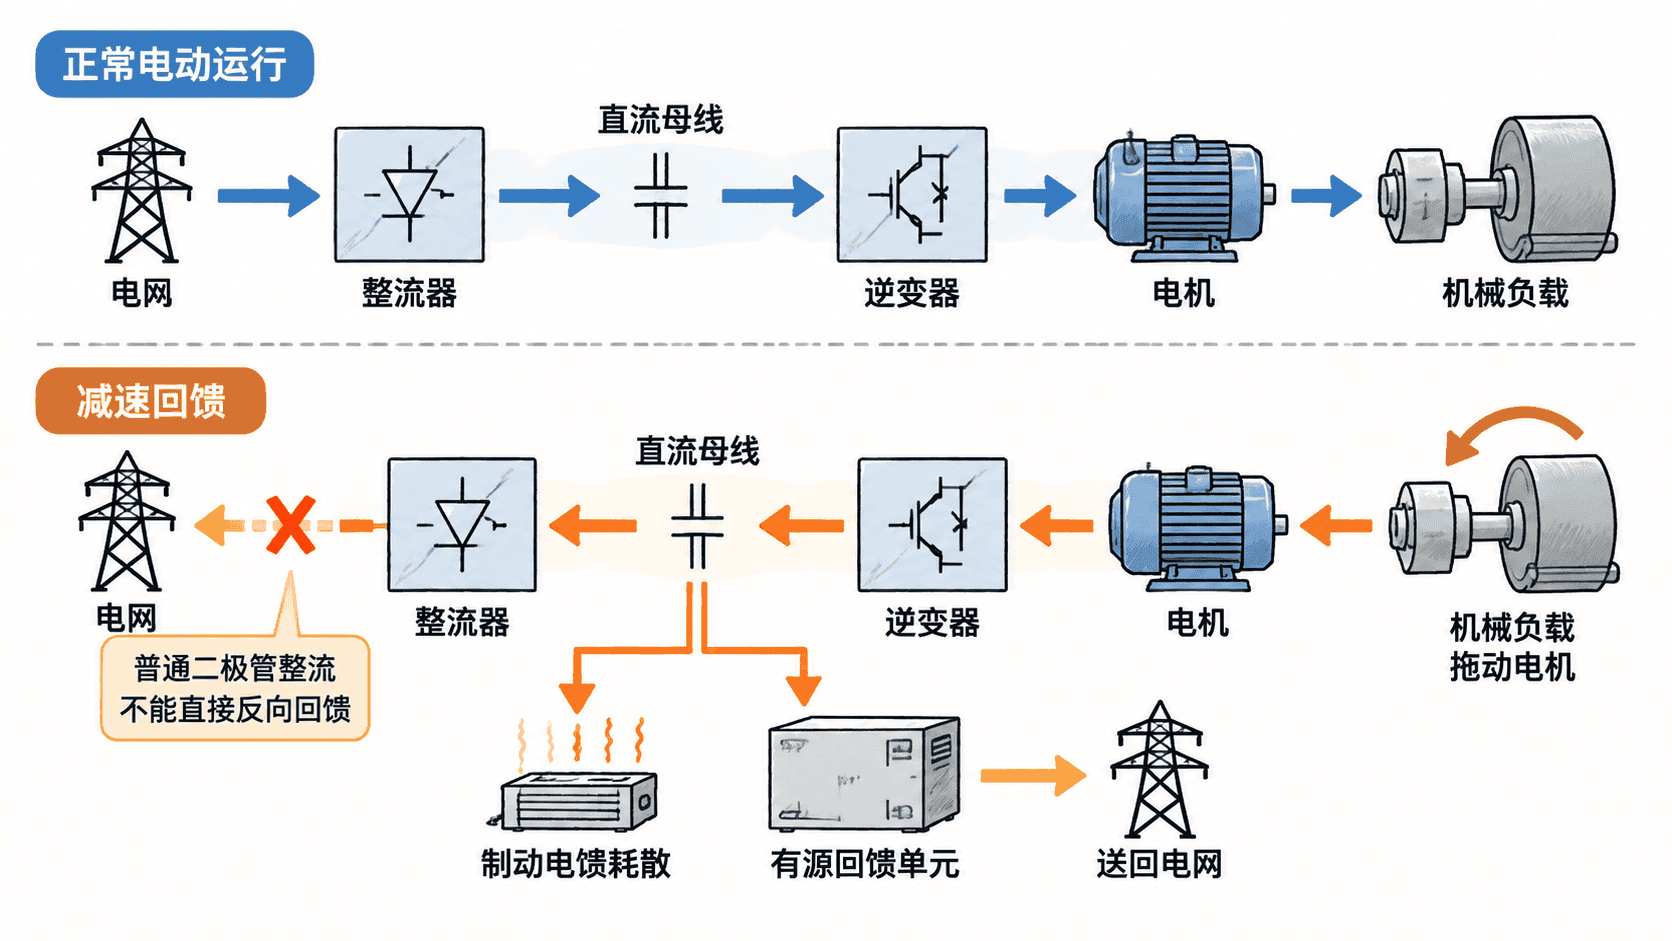
正常电动运行时,能量主要由电网经过变频器流向电机和机械负载;减速时,机械系统可能反过来拖动电机,使电机进入发电状态。能量经逆变桥回到直流母线,如果前端整流器不能把能量送回电网,母线电压就会上升。
根据机械需求选择停车方式
自由停车是停止变频器输出,让电机依靠摩擦和负载阻力自然减速。它不会强制完成规定的减速轨迹,停车时间通常最长,但对直流母线的回馈压力较小,适合风机等允许较长停车时间且没有精确停机要求的设备。
斜坡减速由变频器按照设定的减速时间降低输出频率,是最常见的停车方式。对于惯量较小或停车时间要求不高的负载,系统自身损耗往往可以消耗大部分能量,不需要额外制动硬件。
直流制动是在低速或停车阶段向定子施加直流电流,产生静止磁场来形成制动力矩。它适合低速收尾或缩短滑行,但会增加电机发热,不适合把高速大惯量负载的全部动能长期消耗在电机内部。
电阻制动是在母线电压达到一定条件后,通过制动单元把回馈能量送入制动电阻并转化为热量。它适合电梯以外的许多间歇制动、大惯量和快速停车场景,但需要正确选择电阻阻值、功率及制动占空比。
回馈制动使用具备双向能量流能力的前端或回馈单元,把制动能量送回交流电网,适合频繁制动、下放性负载或回馈能量较大的系统。其硬件和控制复杂度通常高于制动电阻方案。
| 停车方式 | 典型特点 | 更适合的工况 |
|---|---|---|
| 自由停车 | 结构简单,停车时间不可精确控制 | 风机、允许长时间滑行的负载 |
| 斜坡减速 | 按设定时间降速,不额外增加硬件 | 中小惯量、正常停车 |
| 直流制动 | 低速制动力明显,但增加电机发热 | 低速收尾、短时保持 |
| 电阻制动 | 将回馈能量转化为热量 | 快速停车、间歇高回馈 |
| 回馈制动 | 能量返回电网 | 频繁制动、长期再生运行 |
母线过压说明减速能量来不及处理
一个典型现象是:电机加速和恒速运行都正常,但一执行快速减速就报直流母线过压。此时问题通常不是电机“功率不够”,而是机械能回馈进入母线的速度大于系统能够消耗或回送的速度。
定位时可以先适当延长减速时间。如果故障随减速时间增加而消失,说明回馈能量是主要线索。接下来再根据生产节拍判断:能够接受更长停车时间,就保持较缓的减速斜坡;不能接受,则需要评估制动单元、电阻或回馈方案。
用停车频率判断制动方案等级
偶尔一次急停与每分钟反复制动,对制动系统的热负荷完全不同。即使单次停车能量相同,停车次数增加后,制动电阻的平均功率也会明显提高。因此选型不能只看一次停车是否成功,还要看工作周期。
如果设备只是偶尔快速停止,制动电阻通常是成本较低的方案;如果升降、离心设备或试验台持续产生再生能量,长期把能量烧在电阻上会带来热管理和能耗问题,此时回馈单元更值得评估。
最终判断可以归纳为三个问题:负载储存多少机械能、要求多快停下来、这种停车多久发生一次。先回答这三个问题,再决定减速时间和能量处理方式,才能避免把一个能量平衡问题误当成普通参数调节问题。