
电机与电力电子 / 系统课时
完成驱动系统综合验收
完成驱动系统综合验收
驱动系统能启动并不代表已经达到工程验收条件。综合验收要把接线、保护、旋向、速度、负载能力、制动和异常边界放到同一套检查流程中,并留下可追溯记录。本篇给出从静态检查到目标工况测试的最小验收路径,帮助判断系统是否真正具备交付条件。
学习目标
- 建立覆盖电气、机械、控制和保护功能的综合验收顺序
- 用目标工况数据判断速度、电流、温升和控制响应是否满足设计要求
- 根据验收结果区分通过、整改后复验和禁止交付三种状态
先定义验收基准
测试之前必须先确定“什么算合格”。验收基准通常来自电机和变频器铭牌、设计图纸、设备技术协议、机械允许速度、工艺节拍以及企业安全标准。没有预先定义边界,就容易在测试结束后用现场结果反向解释要求。
至少应明确额定电压和电流、目标速度范围、加减速时间、允许负载、制动要求、保护动作条件以及关键联锁。对于参数会随工况变化的项目,应写出测试工况,例如空载、典型负载或允许的最高工作负载。
按风险从低到高执行测试
综合验收应先做静态检查,再进行低速空载试运转,最后进入目标负载工况。这样即使接线、方向或参数存在问题,也能在能量较低的阶段暴露。
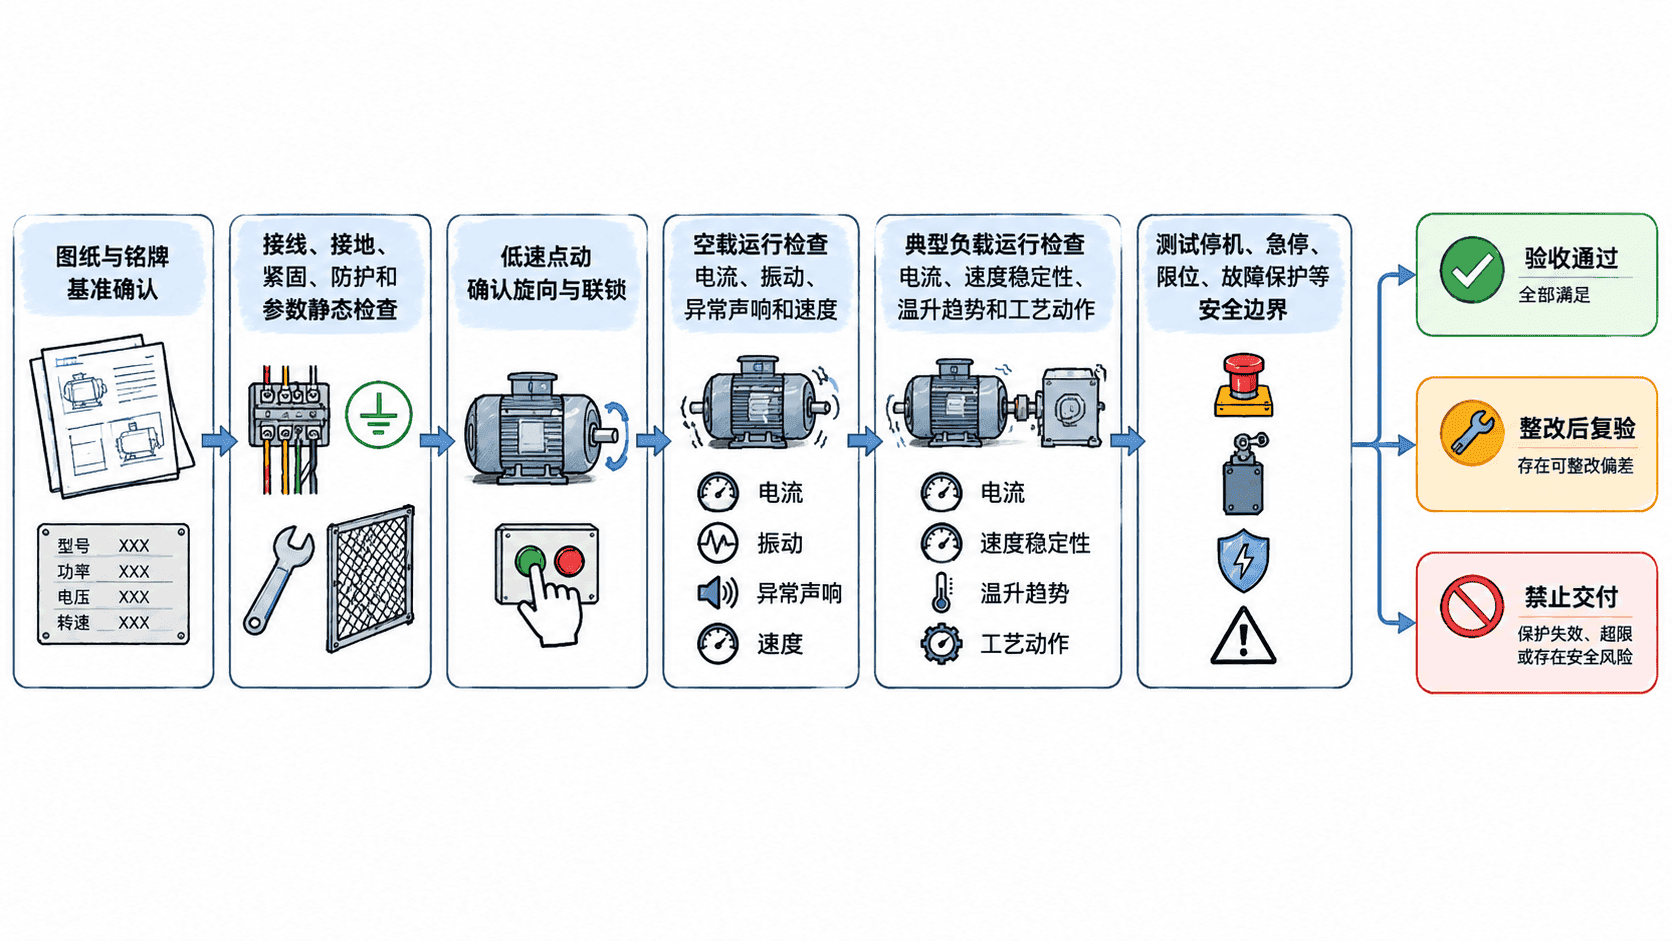
建议按以下顺序执行:
- 核对电机、变频器、制动器和保护器件型号以及设计参数,检查接地、接线、端子紧固和机械防护。
- 在安全条件满足后进行低速点动,确认旋转方向、速度反馈和基本启停逻辑正确。
- 空载运行,观察三相电流、输出频率或速度反馈、振动、噪声及故障状态。
- 加入典型工作负载,验证速度稳定性、电流裕量、机械动作以及工艺节拍。
- 在批准的测试条件下验证停机、联锁、限位和保护功能,确认异常发生时系统进入设计定义的安全状态。
- 整理实测值,与设计限值逐项比较,对偏差项整改并重新测试。
用记录表判断是否通过
验收记录必须同时保存“要求值”和“实测值”。只写“正常”会失去复核价值,也无法判断系统运行一段时间后是否发生漂移。动态数据如电流和温度应注明测试工况以及记录时间,实际时间值可能不同。
下面给出一个可直接复制到验收记录中的片段示例。它依赖项目已经定义好的设计限值,不能代替正式技术协议。
设备:<ID>
测试时间:<TIME>
工况:典型生产负载
旋向:符合/不符合
目标速度:<VALUE>
实测速度:<VALUE>
允许电流上限:<VALUE>
实测最大电流:<VALUE>
保护与联锁测试:通过/失败
异常振动或声响:无/有
最终判定:通过/整改后复验/禁止交付
预期结果
关键参数均处于项目规定范围,旋向与控制逻辑正确,保护和联锁测试全部通过,且不存在异常机械现象时,最终判定为“通过”。<ID>、<TIME> 和 <VALUE> 均应替换为实际设备、时间和测量值。若项目要求测量重复性,还应保存多次测试结果,而不是只记录最好的一次。
重点观察目标工况而非空载表现
空载测试主要用于发现方向、接线、机械干涉和明显参数错误,但不能证明系统具有足够的生产能力。负载增加后,电机电流、转差或转矩电流、变频器热负荷以及机械振动都可能明显变化,因此最终判定必须覆盖设计要求的代表性负载。
对于调速系统,还应观察低速和高速边界是否稳定。例如低速时可能出现冷却能力下降,高速时则要检查机械允许转速和弱磁运行边界。验收关注的是整个规定工作区间,而不是某一个容易通过的速度点。
把安全功能作为独立验收项
生产性能达到目标,但急停、联锁或故障停机不符合设计要求时,系统仍不能交付。安全相关动作应具有独立记录,并确认触发条件、设备响应以及复位条件符合批准的控制方案。
若发现保护被临时屏蔽、联锁逻辑与图纸不一致、实测电流持续超过设计边界、异常温升或机械振动无法解释,应将结果判为整改或禁止交付,而不是通过修改报警阈值掩盖问题。只有性能指标与安全边界同时满足要求,驱动系统才算完成综合验收。