
电机与电力电子 / 系统课时
理解矢量控制为何响应更快
理解矢量控制为何响应更快
V/f 控制主要约束电压与频率,无法直接把磁通和转矩分别控制,因此负载突变时动态响应有限。矢量控制通过坐标变换,把三相交流电流转换成与转子磁场同步旋转坐标系中的两个直流量,再分别调节励磁和转矩分量,从而获得更快、更精确的转矩响应。
学习目标
- 建立从三相电流到旋转坐标系电流分量的直观认识
- 理解磁通电流与转矩电流解耦为何能改善动态性能
- 能区分矢量控制与普通 V/f 控制的主要适用场景
V/f控制为什么难以快速调转矩
在标量 V/f 控制中,控制器主要决定输出频率和电压幅值。频率影响旋转磁场速度,电压频率比决定磁通的大致水平,但控制器通常不会直接规定某一瞬间需要多少“励磁电流”和多少“转矩电流”。
当负载突然增大时,电机需要通过转差变化建立更大的转矩,磁通、电流和转差之间会同时发生变化。控制器只能从速度偏差等外部结果再作修正,因此动态过程相对间接。对于风机、水泵这类负载,这种性能往往已经足够;但对于快速启停、速度突变或高动态转矩控制,就会显得迟缓。
把旋转的三相量变成容易控制的两个量
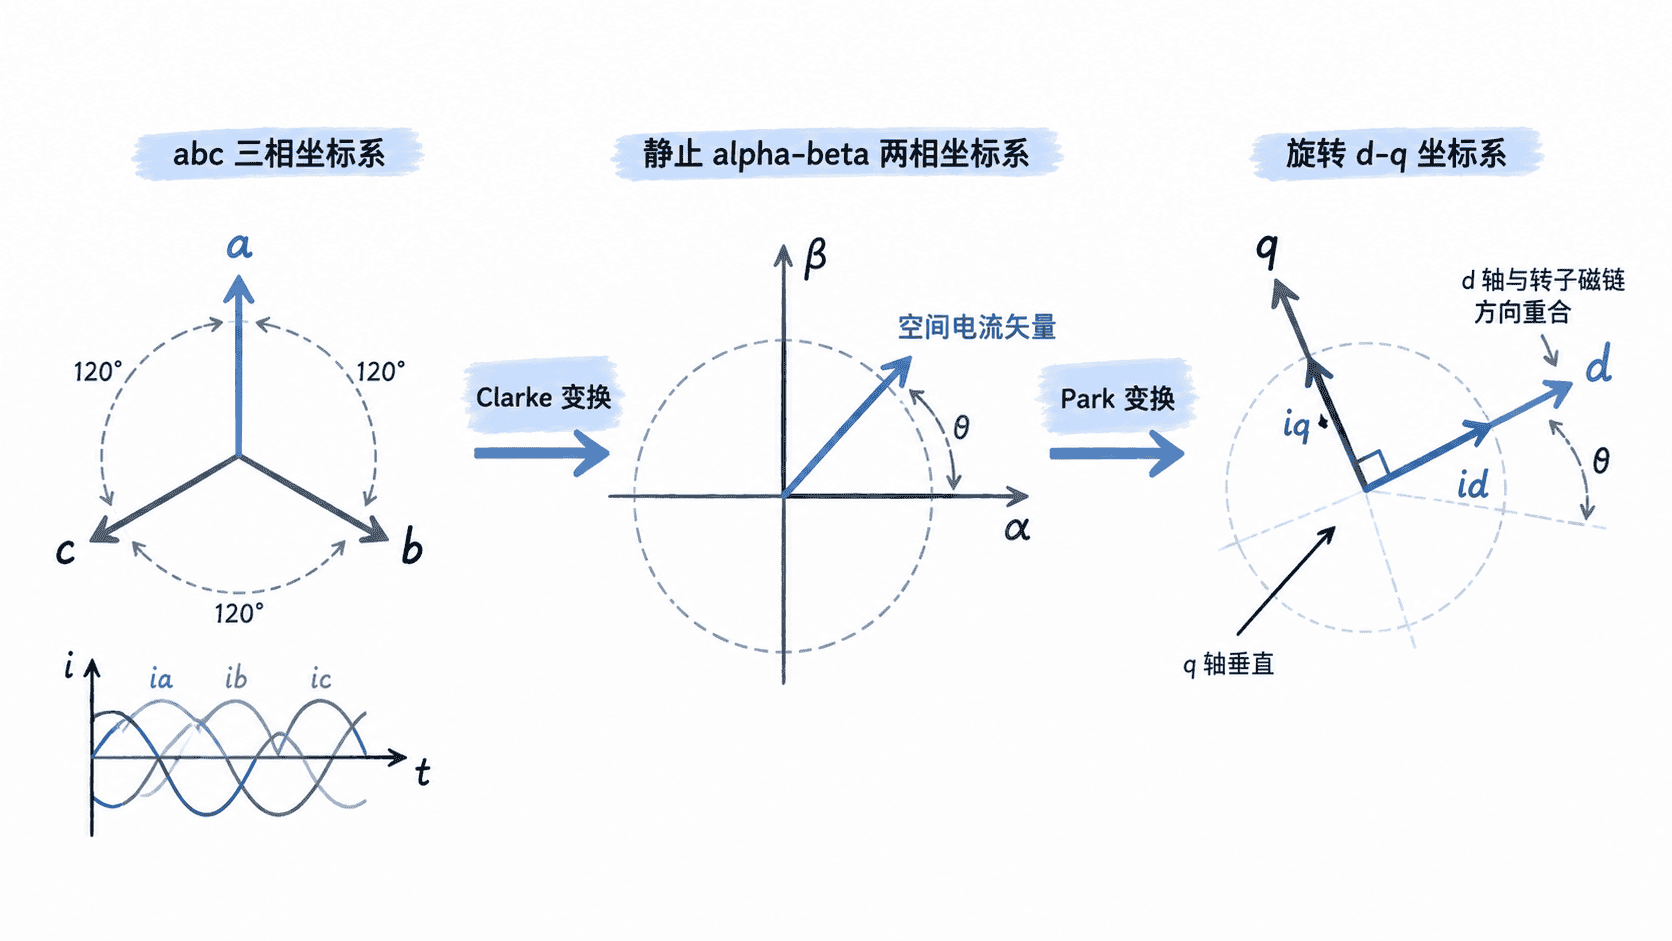
三相定子电流 、、 随时间不断变化,直接对三个正弦量做独立闭环控制并不直观。矢量控制先通过 Clarke 变换,把三相量映射到静止的两相 坐标系,再通过 Park 变换,把它们投影到随磁场同步旋转的 坐标系。
若旋转坐标系的 轴始终对准所选择的磁链方向,那么原本不断旋转的电流矢量就可以表示成两个近似直流量: 和 。控制器于是可以使用普通 PI 调节器分别控制这两个分量,而不必直接追踪三相正弦波的瞬时变化。
磁通和转矩如何被解耦
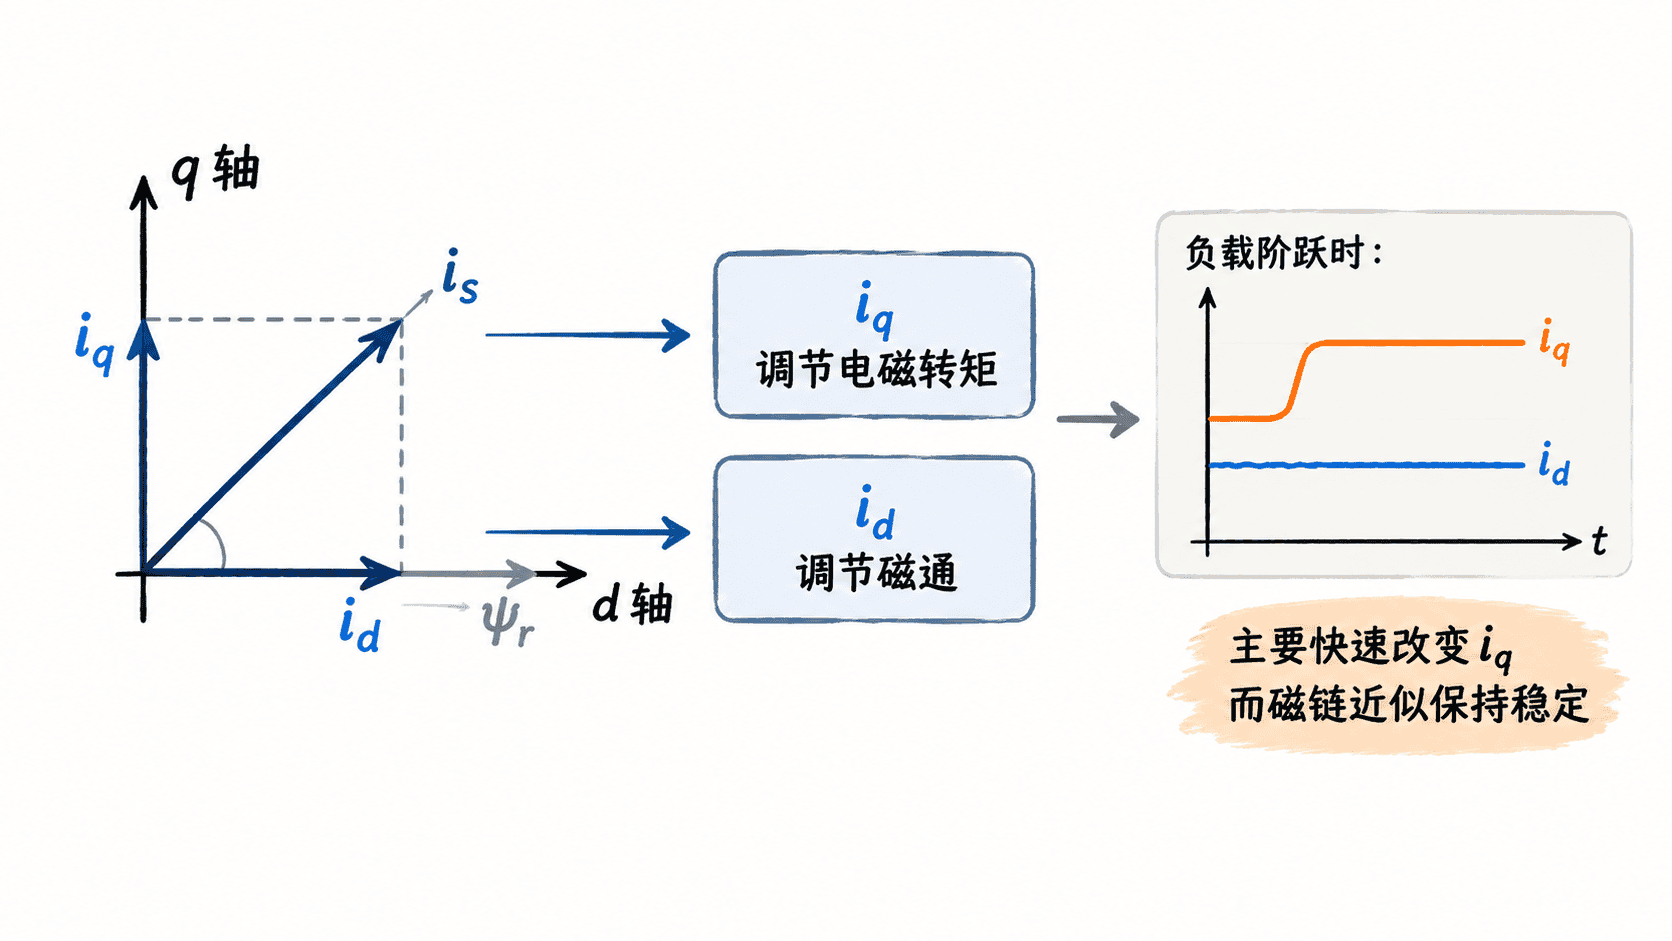
在转子磁场定向的典型矢量控制中,可以把 轴电流理解为主要负责建立磁通的分量,把 轴电流理解为主要负责产生转矩的分量。经过适当建模后,电磁转矩可直观地理解为与磁链和 的乘积相关:
其中 表示转子磁链。当 已经把磁链稳定在目标附近时,要增加转矩,控制器主要提高 即可,不必先等待磁通和转差通过自然过程慢慢重新建立。
这种控制效果常被类比为直流电动机:励磁电流和电枢电流可以分别调节。矢量控制通过数学坐标变换,在交流电动机上人为构造出了类似的解耦关系。
为什么动态响应会更快
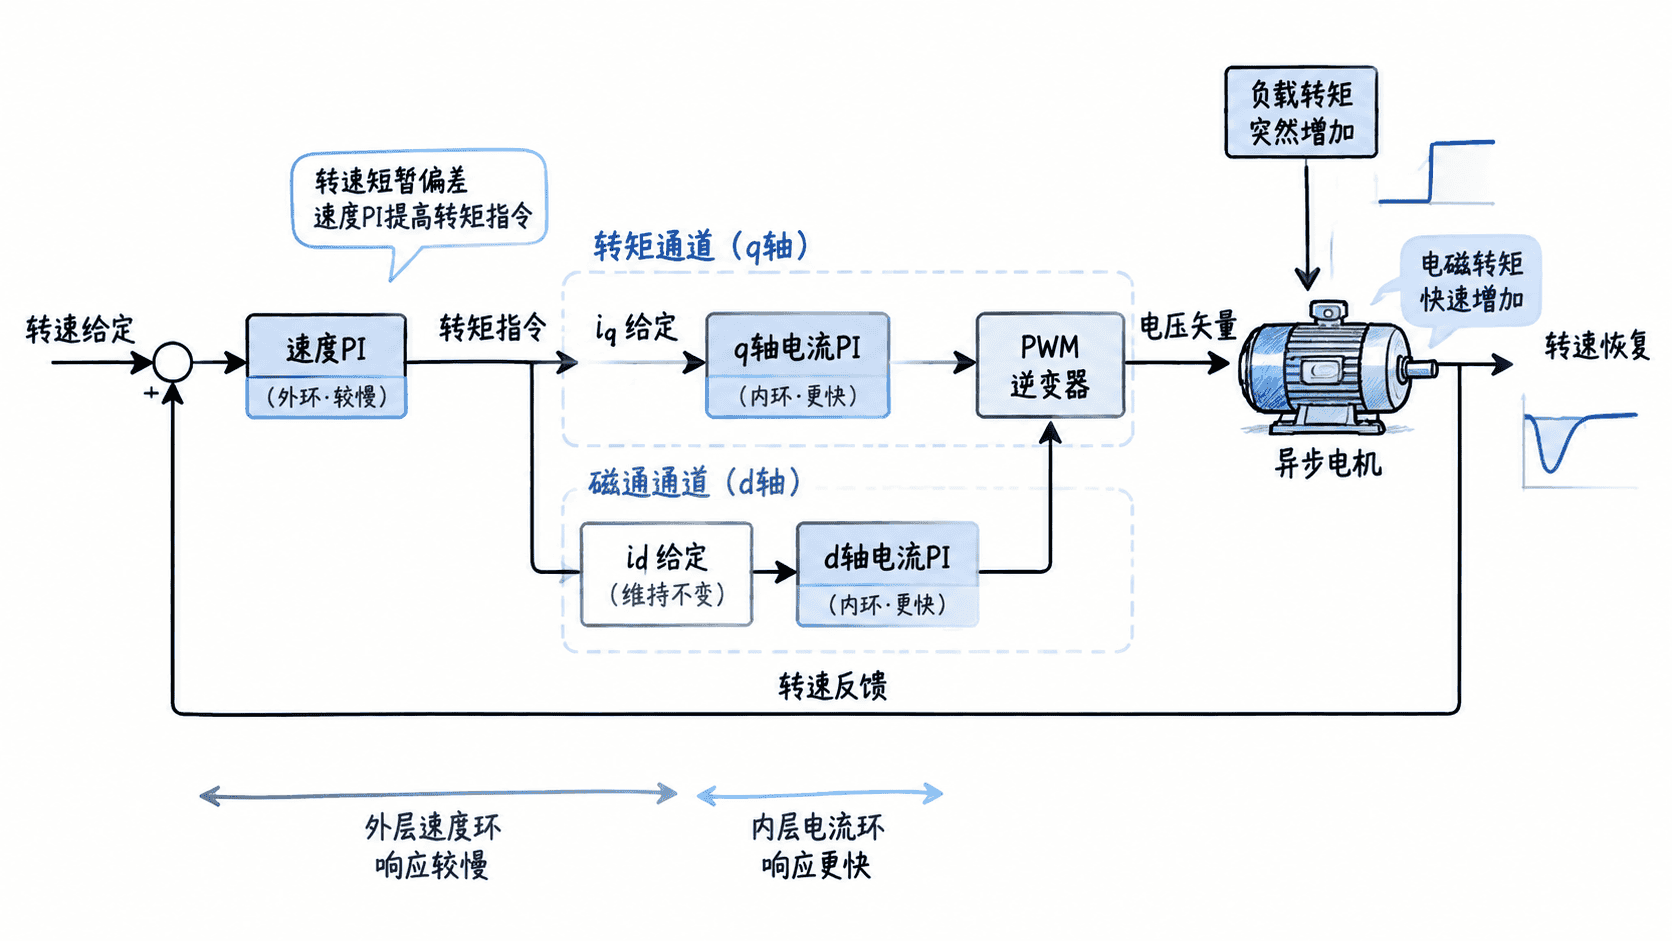
负载突然增加时,速度环会要求更大的转矩。矢量控制器把这个转矩请求转换成 给定值,电流环再快速调整逆变器输出电压,使实际 跟随目标。因为电流环的响应通常远快于机械转速变化,所以电磁转矩可以在速度明显下降之前就开始增加。
这一控制链路通常可以理解为“速度环给转矩需求,转矩需求变成 ,电流环快速执行”。与此同时, 仍用于维持所需磁链,因此转矩调整对磁通的扰动被显著减小。相比只根据电压和频率整体调节的 V/f 控制,这种解耦闭环就是矢量控制动态性能更好的主要原因。
矢量控制依赖哪些额外信息
更快的响应来自更复杂的控制计算。控制器必须知道或估算磁链方向,才能正确建立 坐标系;还要使用电机定子电阻、转子参数、额定电流等信息完成模型计算。因此实际变频器启用矢量控制前,往往要求正确录入电机铭牌参数,并进行静态或旋转自整定。
带编码器的闭环矢量控制可以直接获得转子速度和位置反馈,低速性能和转矩精度通常更高。无速度传感器矢量控制则根据电压、电流和电机模型估算转速或磁链,接线更简单,但在极低速、参数偏差较大或电机温升导致电阻明显变化时,估算精度可能下降。
什么时候值得使用矢量控制
如果负载只是风机、水泵等平方转矩设备,速度变化缓慢且不要求精确低速转矩,普通 V/f 控制往往更简单,也更容易调试。若设备需要快速加减速、频繁负载突变、低速大转矩或较高速度精度,矢量控制通常更合适,例如提升机构、卷绕设备、机床主轴和高性能输送系统。
选择矢量控制的关键不是“算法更高级”,而是是否需要直接而快速地控制电磁转矩。坐标变换只是数学手段,真正带来性能提升的是把磁通与转矩分量分开,并用快速电流闭环分别控制它们。