
电机与电力电子 / 系统课时
算出系统等效转动惯量
算出系统等效转动惯量
负载转矩相同的两套机构,加速性能可能完全不同,关键差别常在转动惯量。只有把电机、齿轮、卷筒以及直线移动质量统一折算到电机轴,才能算出加速转矩,并判断负载惯量与电机惯量是否匹配。
学习目标
- 能把旋转部件和直线移动质量折算为电机轴等效惯量
- 能计算系统总惯量以及负载惯量比
- 能判断惯量过大对加速、减速和控制响应的影响
等效惯量来自相同的动能
转动惯量反映物体改变角速度的难易程度。转动部件的动能为:
所谓“折算到电机轴”,就是寻找一个等效惯量 ,使它在电机轴角速度 下具有与原负载相同的动能。这个原则可以统一处理齿轮传动、卷筒和丝杆机构。
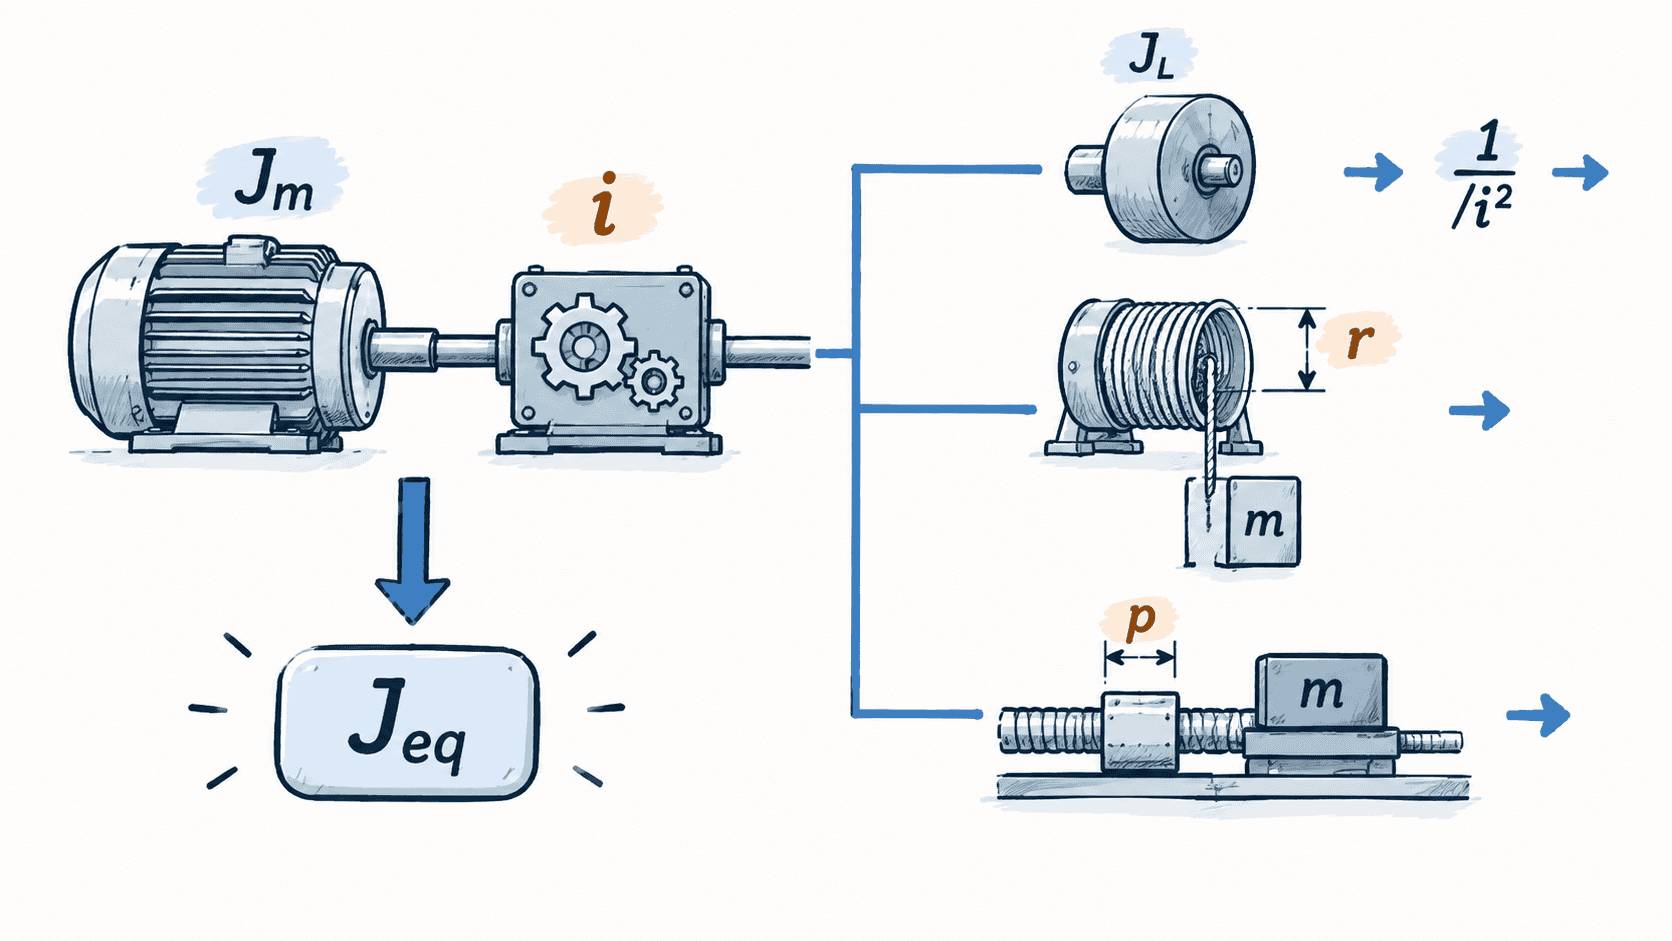
齿轮后的旋转惯量按平方折算
设负载轴转动惯量为 ,传动比定义为 。由 代入动能公式,可得折算到电机轴的负载惯量:
平方关系非常重要。若减速比为 ,负载轴上 的惯量折算到电机轴后只有 。因此增加减速比不仅能降低电机承受的负载转矩,还能显著降低电机看到的负载惯量。
多级齿轮、联轴器和中间轴也不能遗漏。位于某一级上的每个旋转部件,都应根据它与电机轴之间的速度比单独折算,再相加得到总值。
直线质量也能折算成转动惯量
如果质量为 的物体以速度 做直线运动,它的动能为 。若机构满足 ,与电机轴等效转动动能比较后得到:
对于电机直接驱动半径为 的卷筒,有 ,因此:
若卷筒经过传动比 与电机连接,则卷筒转速为电机转速的 ,直线质量折算到电机轴的惯量进一步变为:
对于导程为 的丝杆,丝杆转一圈时负载移动 ,因此 。直接驱动丝杆时,直线质量折算为:
若丝杆与电机之间还有传动比 ,结果同样再除以 。
把所有惯量加到同一根轴上
完成各部件折算后,系统总惯量就是电机转子惯量与所有等效负载惯量之和:
例如电机转子惯量为 ,负载轴惯量为 ,传动比 。仅考虑这两部分时,负载折算惯量为:
系统总惯量为:
若要求电机在 内从静止加速到 ,平均角加速度约为 ,仅由惯量产生的平均加速转矩约为:
这个转矩还没有包含工艺负载、摩擦和重力,因此实际峰值转矩必须继续叠加其他负载项。
用惯量比判断动态匹配程度
工程上常用负载惯量比描述负载对电机动态能力的影响:
前例中 。惯量比越大,同样的电磁转矩能够产生的角加速度越小,电机加速和减速所需时间也越长。对于高响应伺服系统,过大的惯量比还会增加控制器整定难度,使速度环和位置环更容易出现超调或振荡。
惯量比并不存在适用于所有电机和控制器的统一合格值。实际允许范围应以所选电机与驱动器厂商的动态性能要求为准。降低惯量比的常用方法包括增加减速比、选用转子惯量更大的电机、减小卷筒和联轴器质量,以及降低移动部件质量。
惯量计算最终要服务于转矩校核
得到 后,真正用于选型的是指定运动曲线下的加速转矩 。再把它与稳态负载转矩叠加,检查电机和驱动器的峰值转矩;对频繁启停设备,还应根据完整工作周期计算有效转矩,确认连续热负荷不过限。
因此,惯量折算不是独立的数学步骤。它把机械尺寸、质量和传动比转换成电机能够感知的动态负载,是从机构参数走向加速时间、峰值转矩和伺服响应判断的关键桥梁。